1. 配線の確認
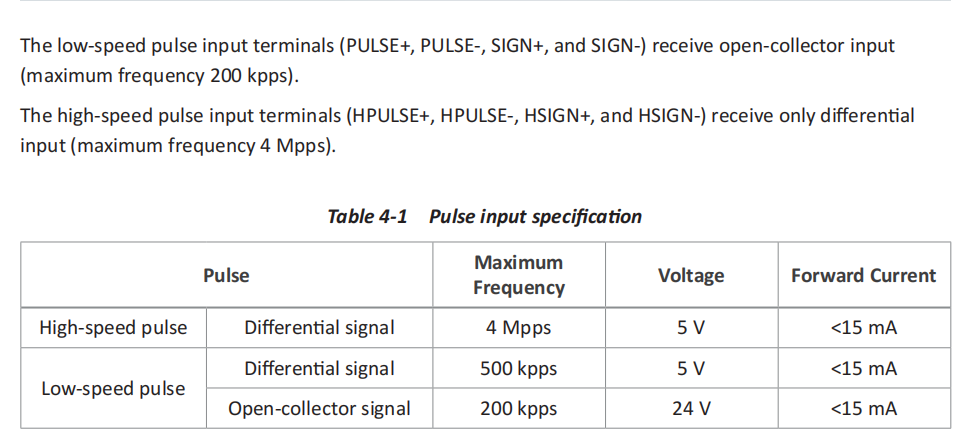
A6-RSシリーズは5V〜24Vのパルス信号制御に対応しています。配線前に、ご使用のコントローラの出力信号電圧をご確認ください(小型コントローラボードの多くは5V出力、PLCの多くは24V出力です)。それぞれの配線方法を以下に説明します。
1.1. 5Vパルス信号の配線
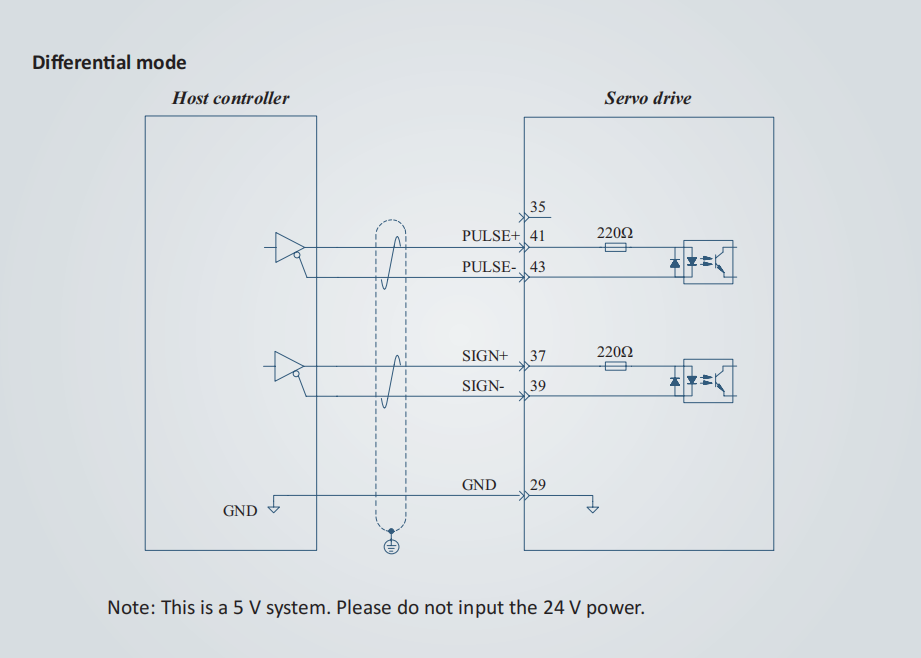
ドライバマニュアルの44ページをご参照ください。
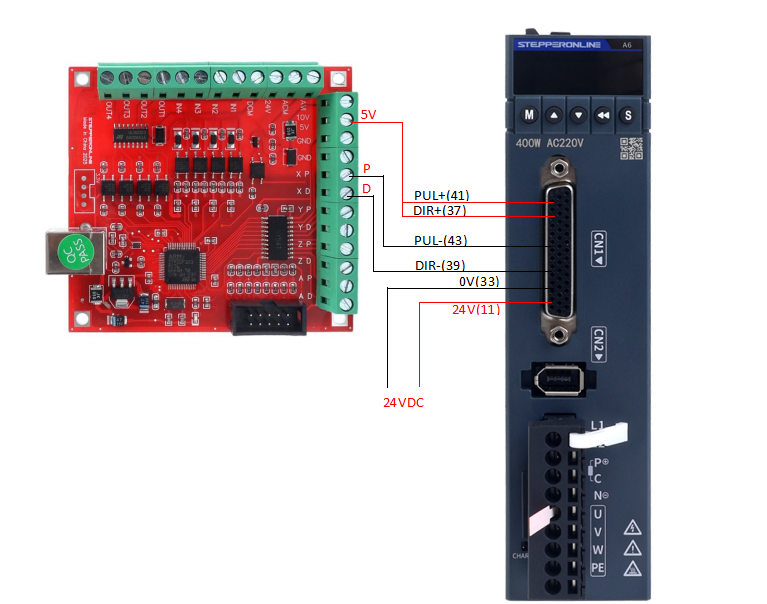
- コントローラのPULSE+をドライバCN1コネクタのPIN41に接続します。
- コントローラのPULSE-をドライバCN1コネクタのPIN43に接続します。
- コントローラのDIR+をドライバCN1コネクタのPIN37に接続します。
- コントローラのDIR-をドライバCN1コネクタのPIN39に接続します。
注意:PIN29(GND)は任意接続です。接続すると電気的ノイズの多い環境での信号干渉を低減できますが、干渉が問題にならない場合は未接続でも構いません。
1.2. 24Vパルス信号の配線
ドライバマニュアルの45ページをご参照ください。
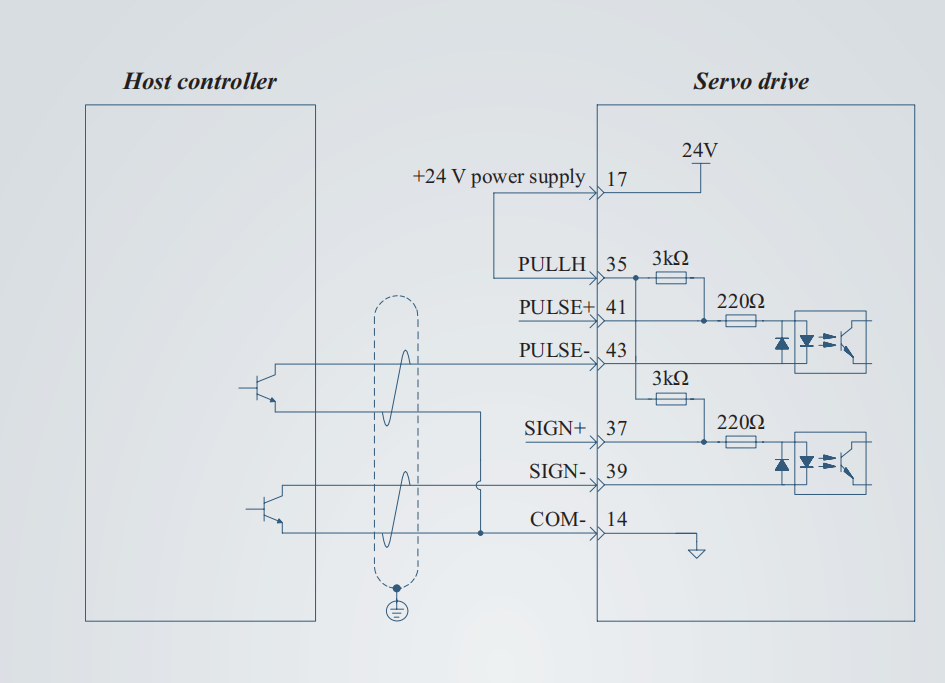
- ドライバ内部の24V電源を使用し、ドライバCN1コネクタのPIN17とPIN35をジャンパ線で接続します。
- コントローラのパルス信号をドライバCN1コネクタのPIN43に接続します。
- コントローラの方向信号をドライバCN1コネクタのPIN39に接続します。
- コントローラの信号グランド(GND)をドライバCN1コネクタのPIN14に接続します。
すべての配線が上記の指示通りであること、およびコントローラが5Vまたは24Vのパルス信号を正しく出力していることを確認してください(マルチメータで電圧を確認できます)。
ここまでの確認で、外部配線の問題は概ね除外できます。次に、サーボイネーブル信号が有効かどうかを確認します。
サーボイネーブル
サーボイネーブル信号は、モータがあらゆる動作コマンドを実行するための重要な前提条件です。サーボがイネーブルされていない場合、コントローラからいくらコマンドを送信してもドライバは応答しません。
A6-RSシリーズドライバでは、イネーブル機能はデジタル入力5(DI5)に割り当てられています。
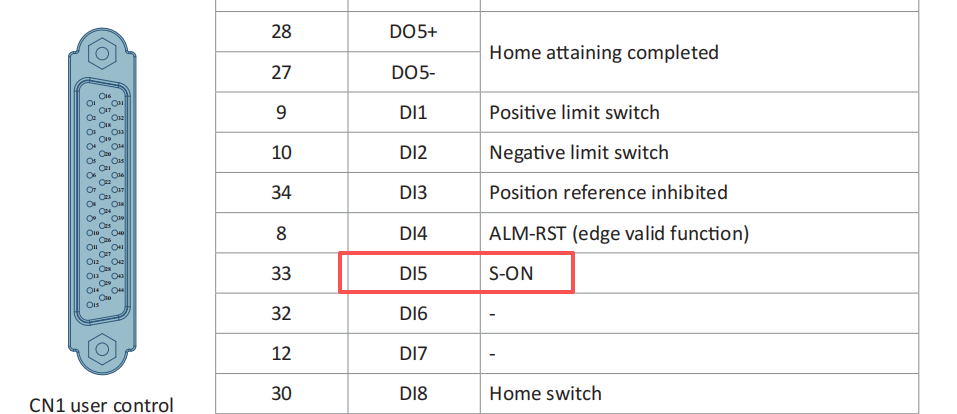
ドライバをイネーブルにするとは、DI5をトリガすることを意味します。いくつかの方法がありますが、まず最もシンプルな配線方法を説明します。
1)外部24V電源による制御
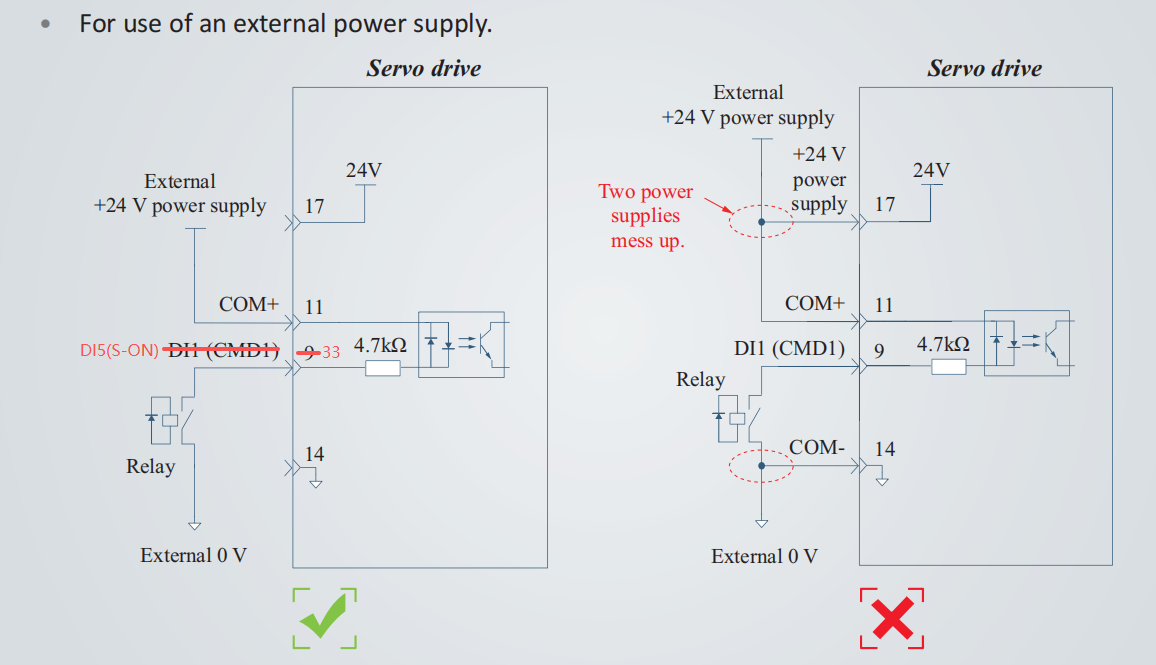
24V DC電源を用意します。
- 24V+をCN1コネクタのPIN11に接続します。
- 0VをCN1コネクタのPIN33に接続します。
- 電源を投入するとサーボがイネーブルになり、電源を切るとサーボがディセーブルになります。
下図は、A6-RSドライバと彫刻機コントローラボード間の完全な配線を示しています。
2)ドライバパラメータによる制御
適切な24V DC電源が用意できない場合、イネーブル機能はドライバパラメータでも制御できます。ドライバのキーパッドまたはソフトウェアを使用して、パラメータC04.11を1に設定するとドライバがイネーブルになり、0に設定するとディセーブルになります。
3)ドライバ内部24V電源を使用した制御
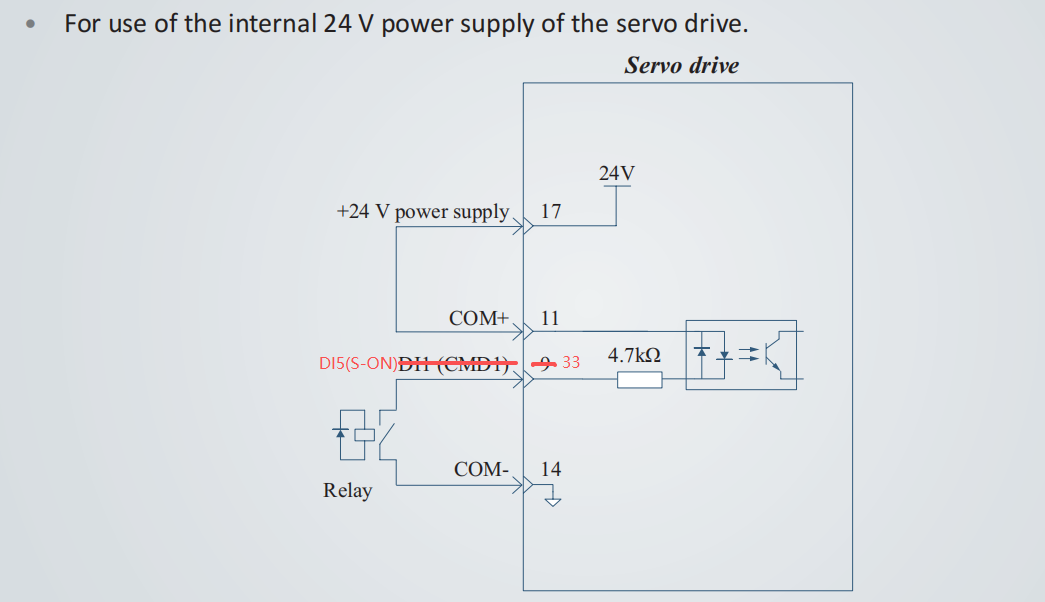
- CN1コネクタのPIN17とPIN11をジャンパ線で接続します。
- CN1コネクタのPIN33とPIN14をジャンパ線で接続します。
この方法は外部24V DC電源や手動でのパラメータ変更が不要です。ただし、イネーブル信号のオン/オフ制御が容易ではないため、管理のしやすさを考慮すると外部リレーの使用を推奨します。
サーボが正常にイネーブルされたかの確認方法
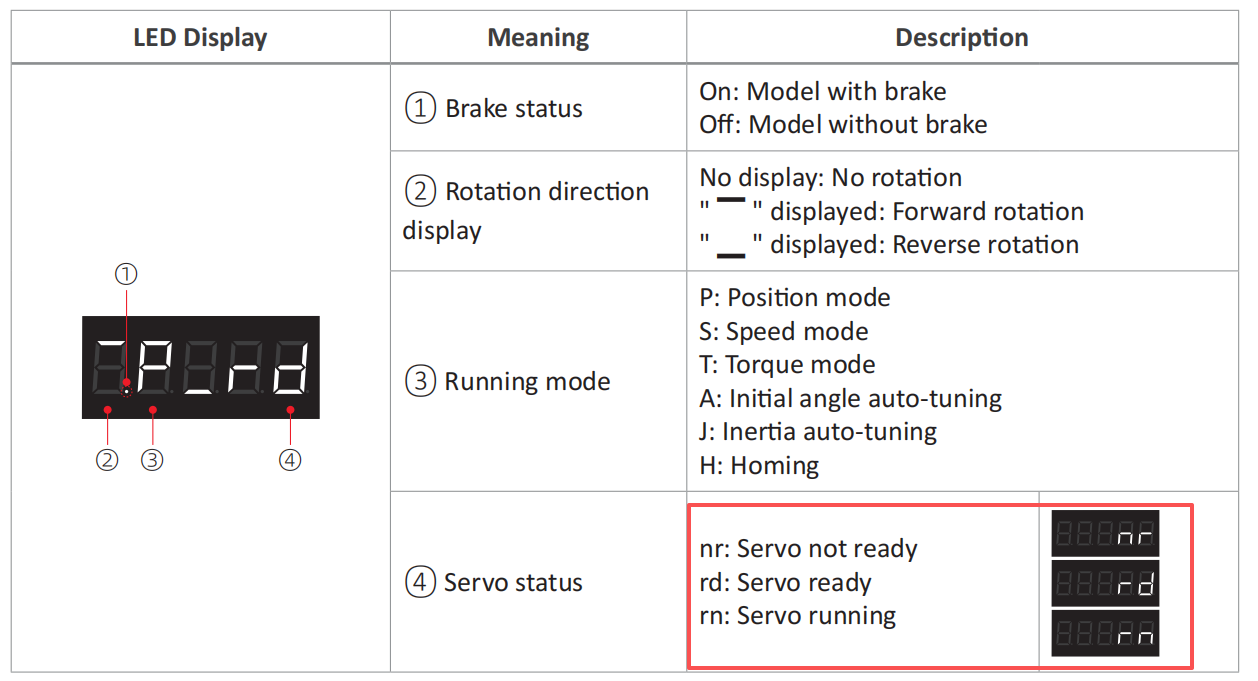
- ドライバの表示パネルを確認する:
A6-RSシリーズドライバでは、モータを接続して電源投入後、パネルに「P-rd」と表示されます。サーボが正常にイネーブルされると、表示が**「P-rn」**に変わります。
- 手動抵抗テスト:
サーボがイネーブルされると、ドライバから微かな音がし、モータシャフトがロックされます。シャフトを手で回そうとすると大きな抵抗を感じます。
ご注意ください: ブレーキ付きモータの場合、ブレーキが解放されていないと、サーボがイネーブルされていない状態でもモータシャフトを手で回すことはできません。ブレーキの使用方法については以下をご参照ください: A6シリーズサーボモータのブレーキ配線手順
2. ドライバパラメータのトラブルシューティング
配線が正しく、イネーブル信号が有効であることを前提に、パラメータ設定の確認に進みます。
1)制御モード
ドライバの制御モードがポジションモードに設定されていることを確認します:C00.00 = 0。
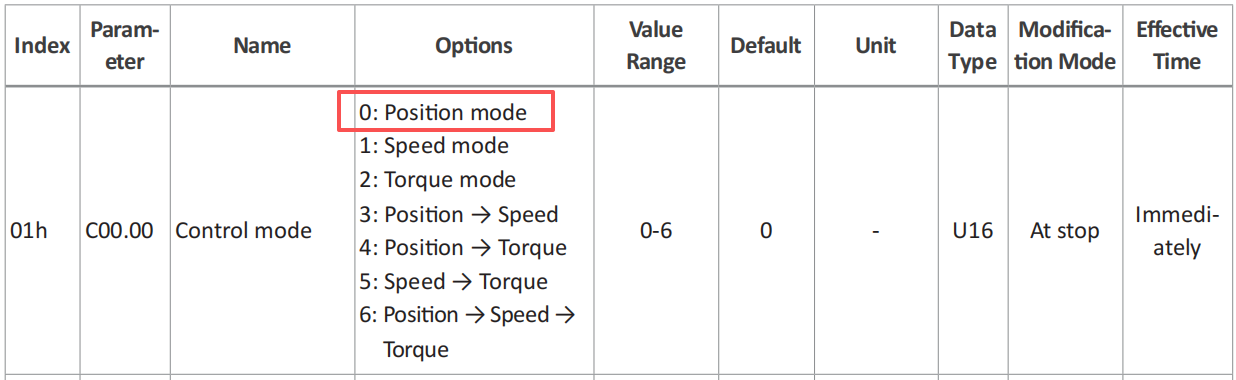
ドライバの工場出荷時のデフォルト設定はポジションモードです。電源投入時、パネルには「P-rd」と表示され、**「P」**はポジションモードを示します。工場出荷時のデフォルト状態では追加設定は不要です。
2)位置指令ソース
ドライバの位置指令ソースがパルス指令に設定されていることを確認します:C03.00 = 0。
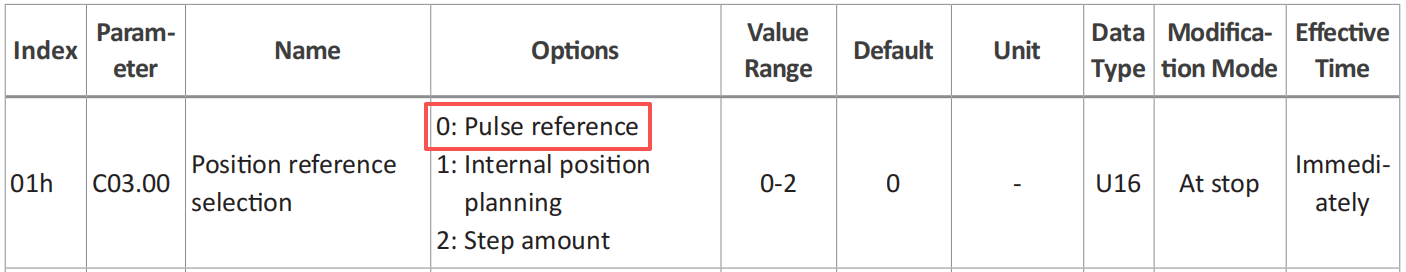
同様に、位置指令ソースの工場出荷時のデフォルト設定はパルス指令です。工場出荷時のデフォルト状態では調整不要です。
3)パルスチャネル選択
セクション1の配線手順で説明した通り、デフォルトでは標準チャネルが使用されます:C00.22 = 0。

前述のパラメータと同様、工場出荷時のデフォルト設定では変更不要です。
(注意:高速チャネルを使用する場合、CN1コネクタの対応するパルスおよび方向信号入力がピン38/36/42/40に変更される点にご注意ください。)
3. クロステスト
セクション1および2で説明した要因をすべて排除してもモータが動作しない場合、以下のクロステストで検証を行います。
1)モータが正常に回転できるかの確認
ドライバマニュアルの185ページの手順をご参照ください。
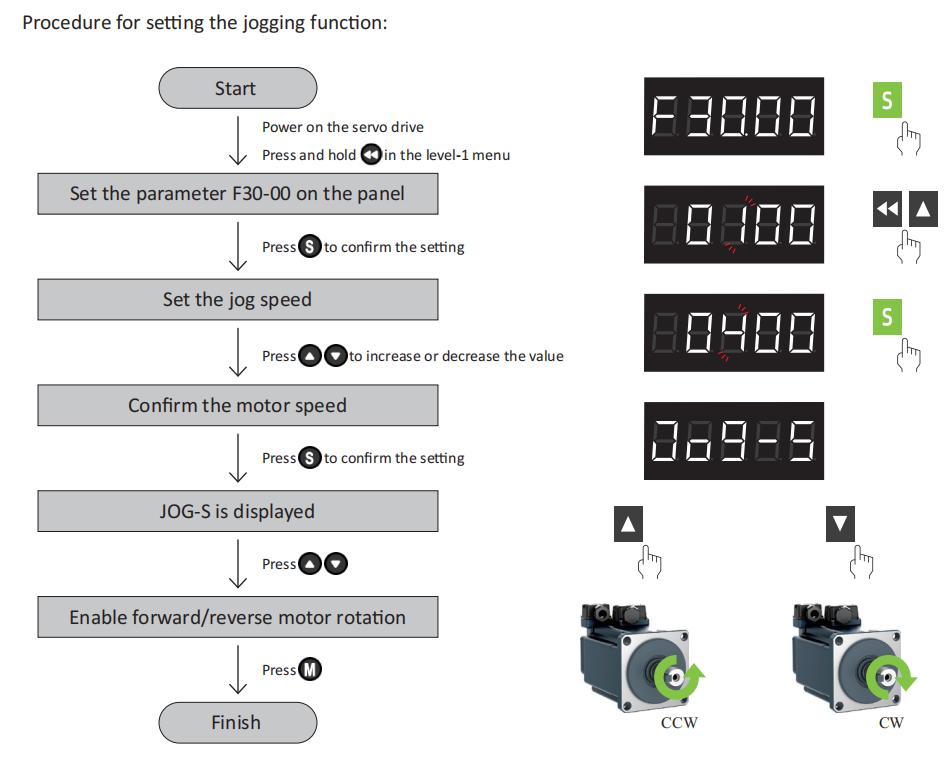
JOG動作が正常に機能する場合、モータ自体が原因である可能性は除外できます。
2)パルスコントローラとケーブルの確認
モータとドライバはそのままにしておきます。コントローラを別のサーボドライバまたはステッピングドライバに接続します。同一の設定条件下で、問題がパルスコントローラにあるか信号ケーブルにあるかをテストします。
3)サーボドライバの確認
モータとコントローラはそのままにしておきます。元のドライバを正常と確認済みのユニットに交換します。モータが正常に動作する場合、故障したドライバのパルス入力ピンが損傷していないかを確認してください(マルチメータでピンの導通をテストできます)。5Vシステムに誤って24Vパルス信号を接続した場合、ピンが損傷している可能性が高いです。
上記のすべての手順を慎重に確認しても問題が解決しない場合は、速やかに当社までご連絡いただき、明確な関連写真および動画資料をご提供ください。
4. まとめ
通常、開封したばかりのA6-RSシリーズサーボモータは、以下の手順に従うことでパルス制御で動作させることができます:
- パルス信号および方向信号を正しく配線する。
- ドライバをイネーブルにする。
- ブレーキを解放する(ブレーキ付きモータの場合)。