終端抵抗の目的とは?
電気的に、RS-485信号がケーブル末端でインピーダンス不整合に遭遇すると、信号反射が発生します。反射信号は元の信号に重畳し、波形の歪み(リンギング)を引き起こします。これによりデータ伝送エラーが生じ、ステッピングモータードライバーにおいて断続的な応答なし、位置異常、または通信中断として現れることがあります。
終端抵抗は、信号線(A+およびB−)間に接続される「エネルギー吸収器」として機能します。その主な役割はインピーダンス整合です。伝送路の終端で信号エネルギーを吸収することで、信号反射を排除します。これにより、クリーンな波形と正確なデータ伝送が確保されます。高速通信シナリオでは、反射を排除することで、システムがより高いボーレートで安定して動作できるようになります。
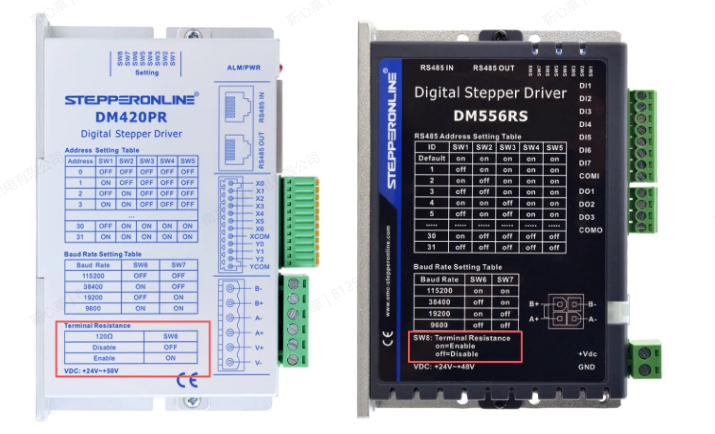
市販されているMODBUS RS-485対応ステッピングモータードライバーの多くには、DIPスイッチ(例:SW8)で有効化できる終端抵抗が内蔵されています。DM420PRおよびDM556PRを例にとると、下図の赤で示された位置で終端抵抗が有効になります。
ポイントツーポイント接続:終端抵抗は不要
- シナリオ: コントローラーのRS-485ポート1つがステッピングモータードライバー1台のみに接続され、接続ケーブルが非常に短い(例:1メートル未満)場合。
- 理由: この専用かつ短距離の接続では、信号伝送遅延は最小限であり、反射の影響は無視できます。この場合に終端抵抗を追加すると、ドライバーへの負荷が不必要に増加します。
バス型トポロジー接続:両端に終端抵抗が必要
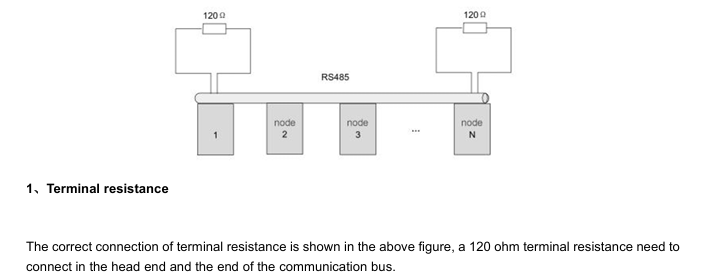
- シナリオ: コントローラーのRS-485ポート1つが、1本の幹線ケーブルを介して複数のステッピングモータードライバーにデイジーチェーン接続され、バスネットワークを構成している場合。
- 理由: 信号はバスに沿って長距離を伝送する必要があり、各ドライバーノードでわずかなインピーダンス不連続が生じます。バスの物理的に最も遠い終端では、顕著な信号反射が発生します。この反射信号はバスに沿って戻り、ネットワーク全体の通信に干渉します。