ICL-RSシリーズ一体型ステッピングモーターの運転中に軸振動が発生した場合、ソフトウェア設定による振動解決を試みる前に、十分なハードウェア点検を完了する必要があります。ベルトの緩み、ギアの振れ、カップリングの芯ズレなどの問題がないか確認し、機械的な緩み、摩耗、または芯ズレがないことを確認してください。軸振動が機械的要因によるものではないことを確認した後、以下の手順に従ってパラメータを調整し、振動問題を解決してください。
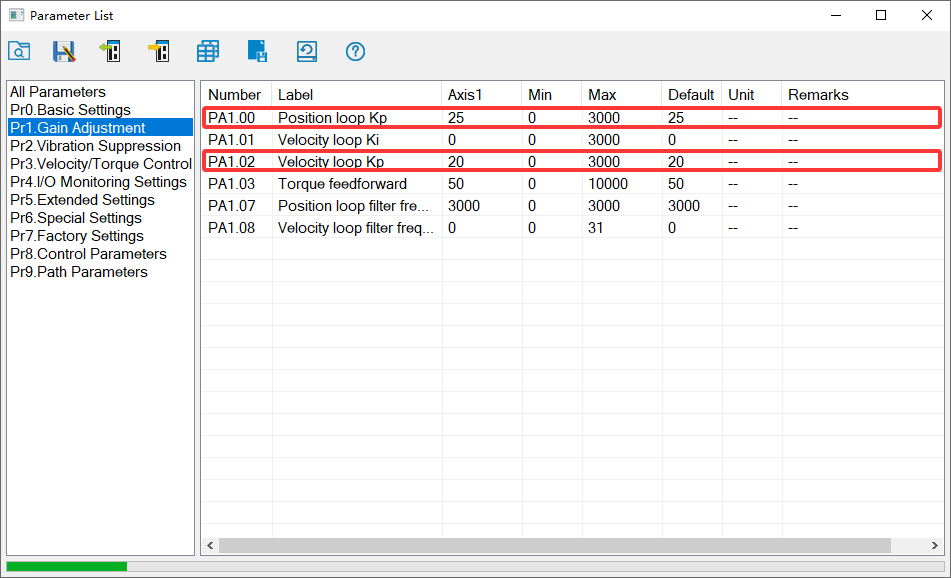
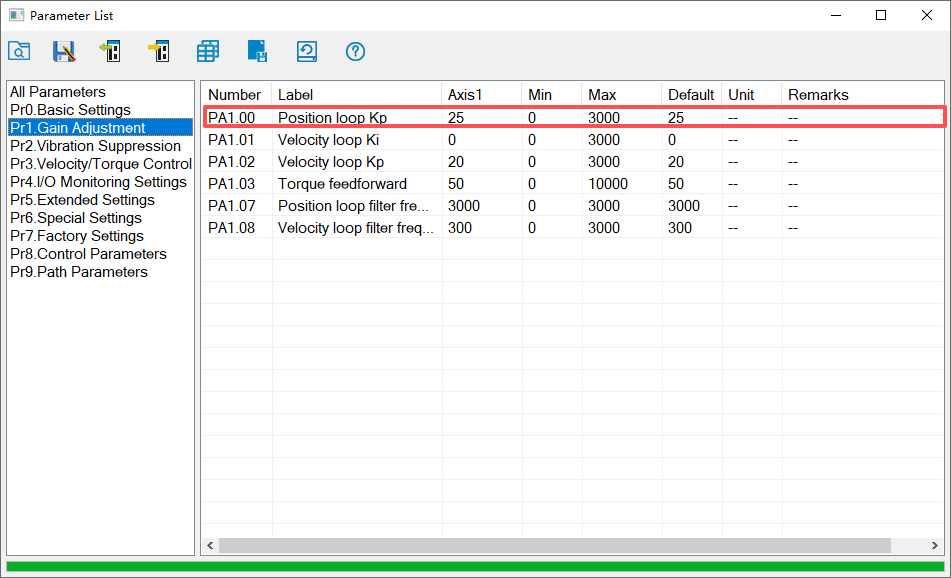
- まず、位置ループKpと速度ループKpを同時に低減します。振動の変化を観察し、それに応じて微調整を行います。
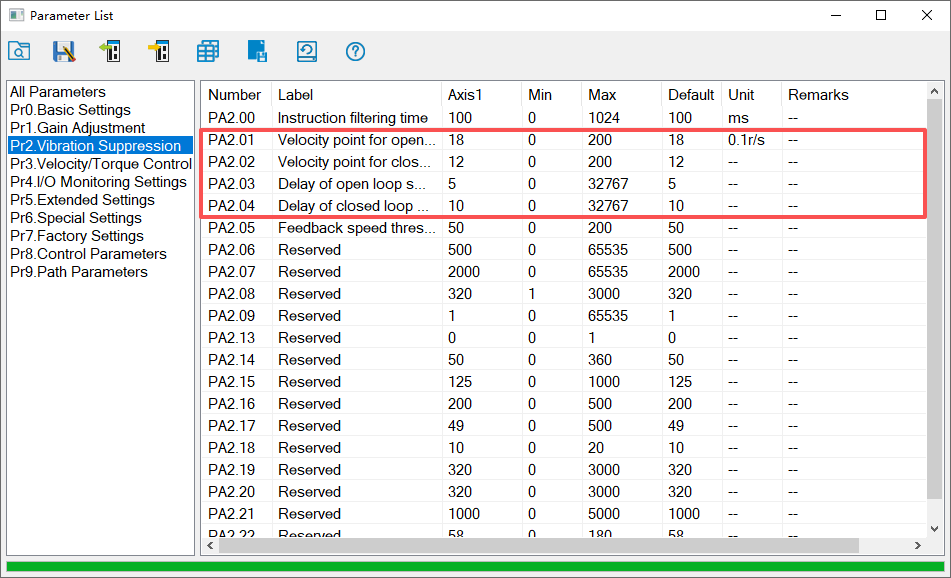
- モード切替時に主に振動が発生する場合は、チューニング結果に基づいてパラメータPr2.01~Pr2.04(速度切替ポイントおよび遅延時間)を調整し、よりスムーズな切替を確保します。このプロセスでは、パラメータを小さな増分で調整し、一度に1つのパラメータのみを変更します。実際のテストで効果を検証し、振動低減と精度のバランスを取ります。
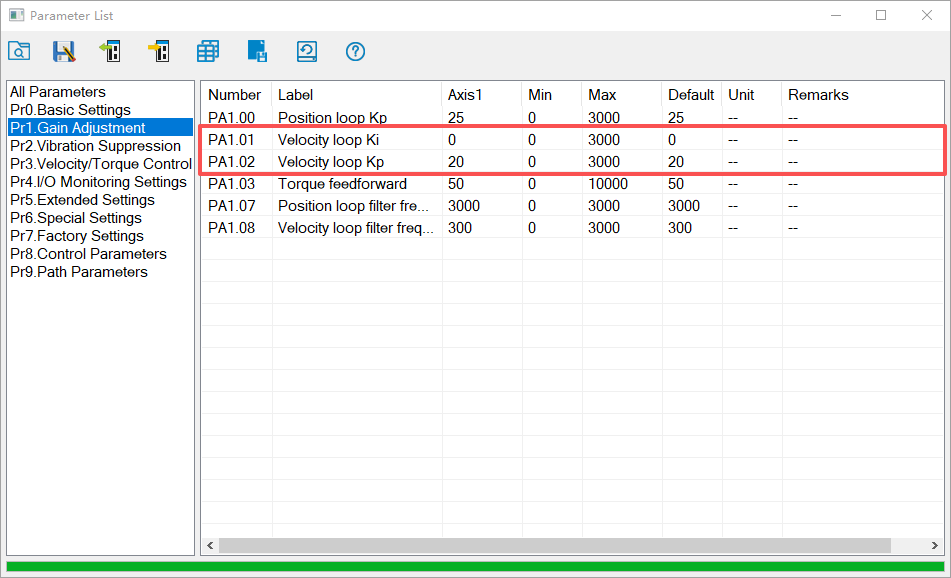
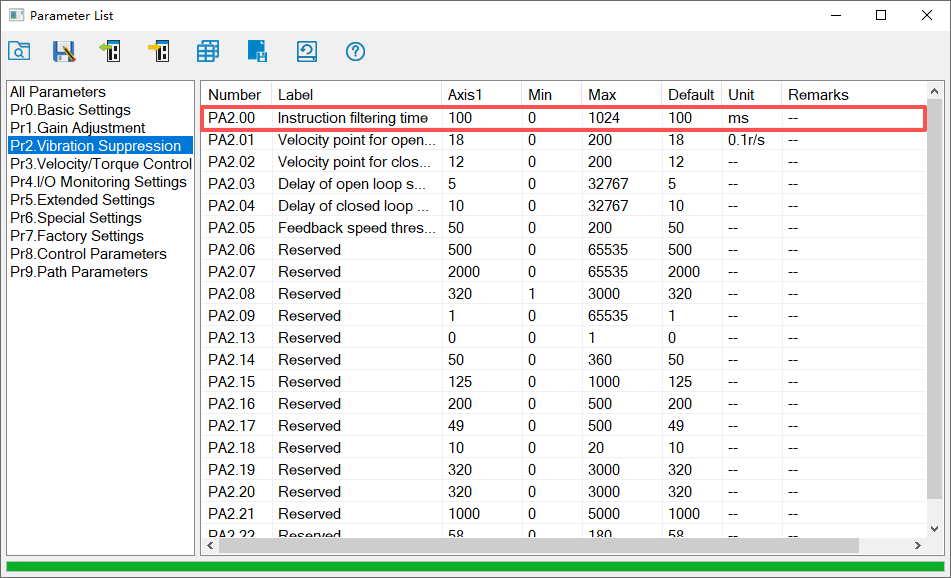
- モーターが低速で振動する場合:
- Pr1.02の値を増加させます。
- Pr1.01を変更後のPr1.02値の約20%に調整します。
- マイクロステップ分解能を適切に増加させます。
- Pr2.00のデフォルト値を20~30に変更します。
振動が依然として目立つ場合は、モーターのDIPスイッチSW8をON位置に設定します。
- モーターが高速で振動する場合:
- 位置ループゲイン(Pr1.00)を増加させて応答速度を向上させます。チューニング中は一度に2~5の増分で調整します。
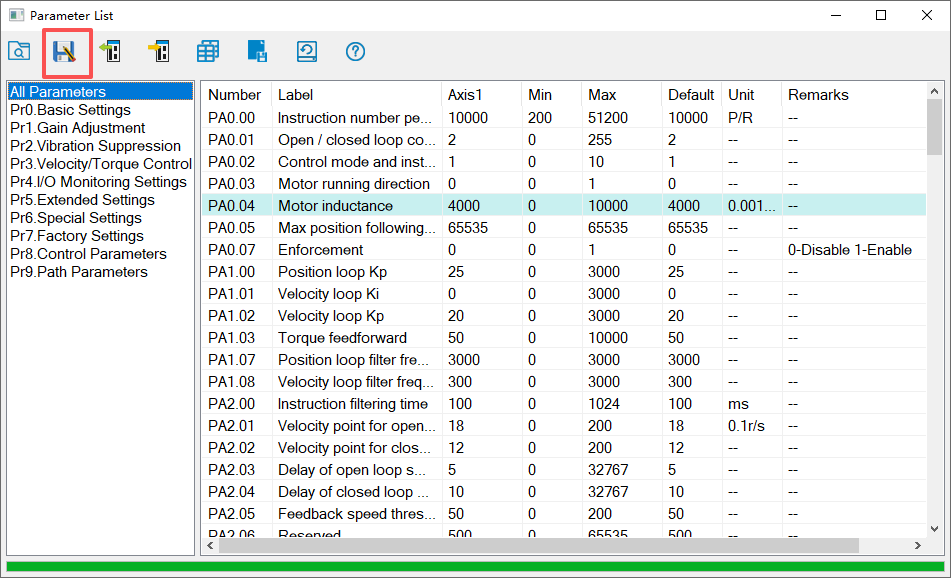
重要事項: 上記のパラメータを変更した後、変更を有効にするには、ソフトウェアツールバーの左上隅にある保存ボタン(ディスクアイコン)をクリックする必要があります。
低速または高速でのモーター振動については、パラメータを段階的に調整してください。パラメータ値を変更する際は大きな変更を避けてください。改善が確認されたら、対応する低速または高速範囲でモーターをテストします。現在の振動状態が許容できると判断された場合にのみ、他のパラメータの調整に進んでください。