これを理解するには、ステッピングモーターのトルク-速度カーブがどのように描かれるか、およびモーターの静止時と回転時の物理的な違いを明確にする必要があります。下の画像は24E1K-30ステッピングモーターのトルクカーブを示しています。
グラフに示されているように、カーブは一般的に約100 RPMから始まります。理解すべき重要なポイントは以下の通りです。
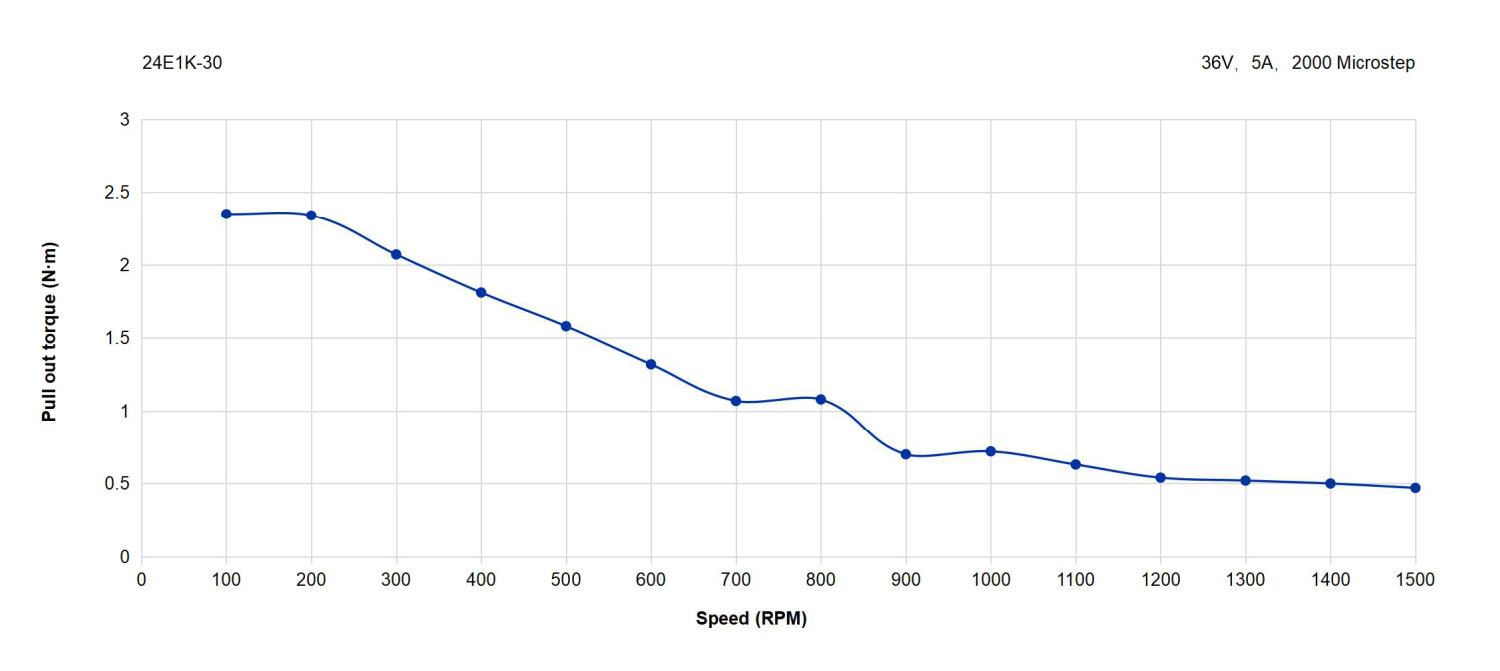
トルクカーブの測定方法: トルク-速度カーブは、モーターが様々な回転速度で出力できる最大連続トルクを表します。ここで「連続」という用語が重要です。標準的な試験方法では、モーターを一定速度で運転し、モーターがストールする(つまり、同期を失いステップ指令に追従できなくなる)まで負荷を徐々に増加させます。この測定値はプルアウトトルクとして知られています。ストール時に記録されたトルク値は、その速度における最大連続トルクを表します。
保持トルク: 速度ゼロでは、モーターは静止、通電、ロック状態にあります。この状態で発生できる最大トルクは保持トルクと呼ばれます。これは、モーターに通電している状態でローターを手動で回転させようとしたときに感じられる最大抵抗トルクです。この値は一般的に低速域の連続トルクよりも高くなります。
カーブがゼロ速度付近で小さなピークを示す理由: 非常に低い速度(例:100 RPM付近)では、モーターが発生する逆起電力は最小限であり、巻線電流が定格値に達しやすくなります。これにより、中速域と比較してわずかに高いトルク出力が得られ、カーブの左端に見える小さなピークが形成されます。
カーブが0 RPMまで延びない理由: 速度ゼロでは、モーターは静止しており、そのトルク出力は保持トルクとして特徴付けられます。これは静的な特性です。トルク-速度カーブは、定義上、回転時の動的性能を表すため、速度ゼロの点は含まれません。保持トルクは静的特性であるため、動的回転条件下で測定される連続トルクとは根本的に異なります。したがって、標準的な慣行では、保持トルクは垂直破線または個別のデータポイントで表し、動的トルクカーブは上記の小さなピークから描き始めます。
結論: 非常に低い速度では、ステッピングモーターは共振の影響を強く受け、トルクを正確に測定することが困難です。これが、トルク測定が通常約100 RPMから始まる理由です。速度制限の詳細については、様々なステッピングモーターサイズの最大および推奨運転速度に関するこちらの記事を参照してください:Max. Motor Speed and Recommend Motor Speed | Help Center