パルス信号制御(位置制御モード)
これはサーボ制御において最も一般的で直感的な方式です。コントローラ(PLCやモーションコントロールカードなど)がパルス列を送信することでモーターを制御します。StepperOnlineのA6-RS/T6-RSおよびDSY-RSサーボモーターは、この制御モードに対応しています。
動作原理図:
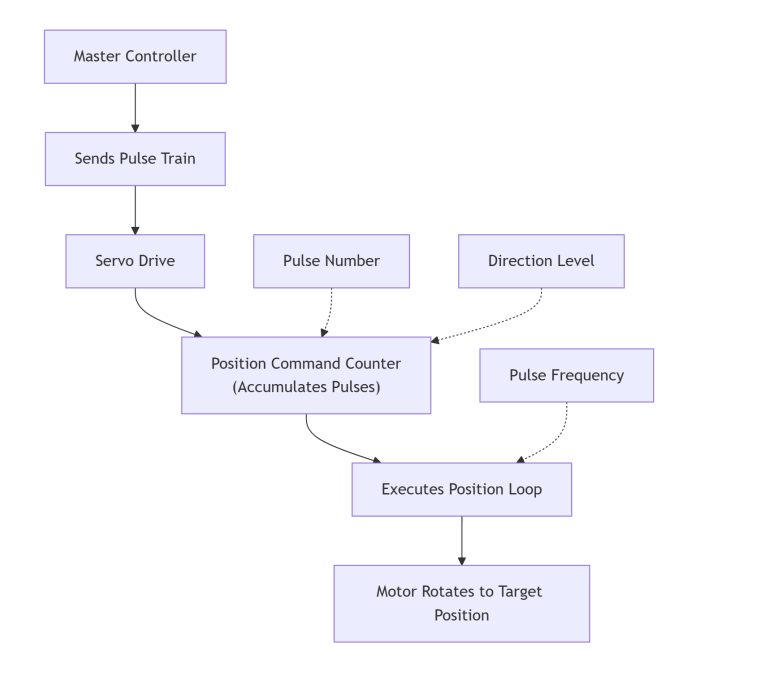
1.1. パルス数: ドライバには位置指令カウンタが内蔵されています。受信した各パルスにより、カウンタが1つインクリメント(またはデクリメント)されます。例えば、ドライバパラメータが「1回転あたり10,000パルス」に設定されている場合、10,000パルスを送信するとモーターは正確に360度回転します。
1.2. パルス周波数: 周波数はモーターが動作を実行する速度を決定します。周波数が高いほど、モーター速度は速くなります。
1.3. 方向信号: ハイレベルまたはローレベルの信号により、パルスカウンタのアップカウントまたはダウンカウントが決定され、モーターの正転または逆転を制御します。
1.4. 特徴: このモードでは、コントローラがモーターの各インクリメント動作をリアルタイムで制御します。パルス送信が停止すると、モーターは目標位置に到達した時点で停止します。これはパルス単位の追従制御方式です。
PWM信号制御(速度/トルク制御モード)
この用途では、PWM信号はパルス指令として直接使用されるのではなく、フィルタリングされてアナログ電圧に変換され、速度またはトルクの基準値として機能します。StepperOnlineのA6-RSサーボモーターもPWM信号制御に対応しています。
動作原理図:
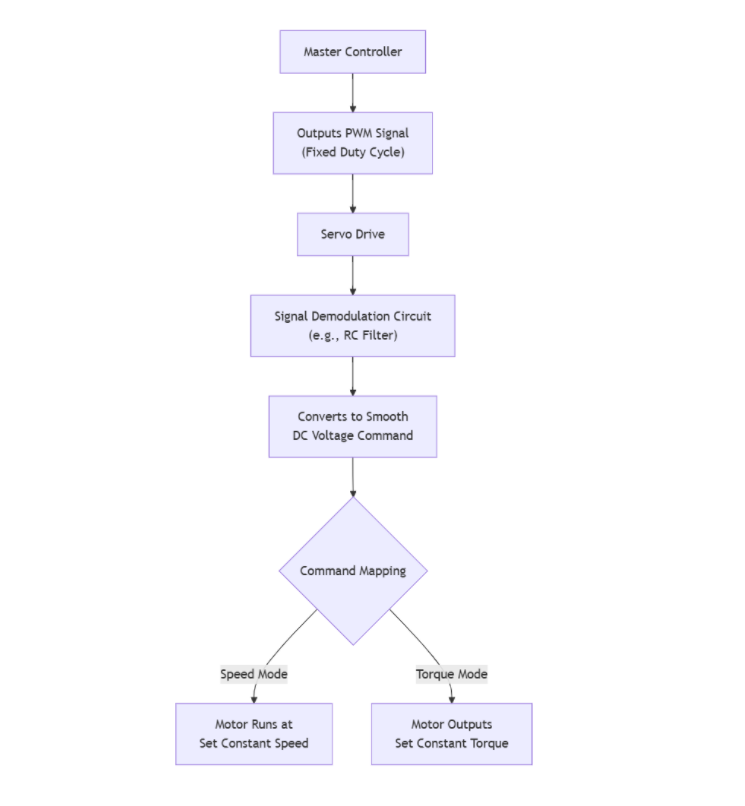
2.1. 信号フィルタリング: サーボドライバには内部ハードウェア回路(RCローパスフィルタなど)が搭載されており、入力されたPWM矩形波を滑らかな直流電圧に変換します。 例(実際のマッピングはドライバパラメータに依存します): デューティ比50%が0V、デューティ比10%が-5V、デューティ比90%が+5Vに対応する場合があります。
2.2. 指令マッピング: 変換された直流電圧値が速度またはトルク指令として機能します。
- 速度モード: -10V~+10Vが、モーターの最大逆転速度から最大正転速度までに対応します。
- トルクモード: -10V~+10Vが、モーターの最大逆転トルクから最大正転トルクまでに対応します。
2.3. 特徴: このモードでは、コントローラが目標値を設定します。例えば、一定のデューティ比を設定すると、コントローラが継続的に信号を送信しなくても、モーターは対応する一定速度で回転します。これは目標値ベースの制御方式です。
まとめと選定ガイド
| 要件 | 推奨制御方式 |
|---|---|
| 位置および動作軌跡の精密制御が必要(例:ポイントツーポイント、補間動作) | パルス信号(位置モード) |
| 一定速度の維持が必要(例:コンベアベルト、ミキサー) | PWM信号(速度モード)またはアナログ電圧 |
| 一定トルクの維持が必要(例:ねじ締め、巻取り) | PWM信号(トルクモード)またはアナログ電圧 |