1. 初期接続と通信の確立
前提条件
- モーターおよび電源ケーブルが接続されたPRシリーズ ステッピングモータードライバ
- RJ45イーサネットケーブル
- RS485-USB変換ケーブル(どれを選べばよいか分からない場合は、弊社製品 USB to RS422/RS485 Serial Port Converter Adapter Cable を推奨します)
- RS485コマンドを送信可能なシリアルポートソフトウェアまたはコントローラ
配線
PRシリーズ ステッピングモータードライバのマニュアルに記載されているRS485インターフェースのピン定義を参照してください:
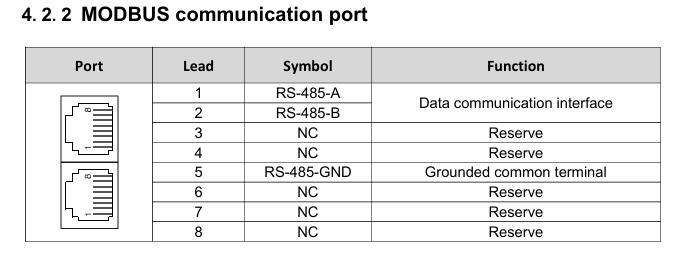
これをRJ45イーサネットケーブルのピン配置と比較します:
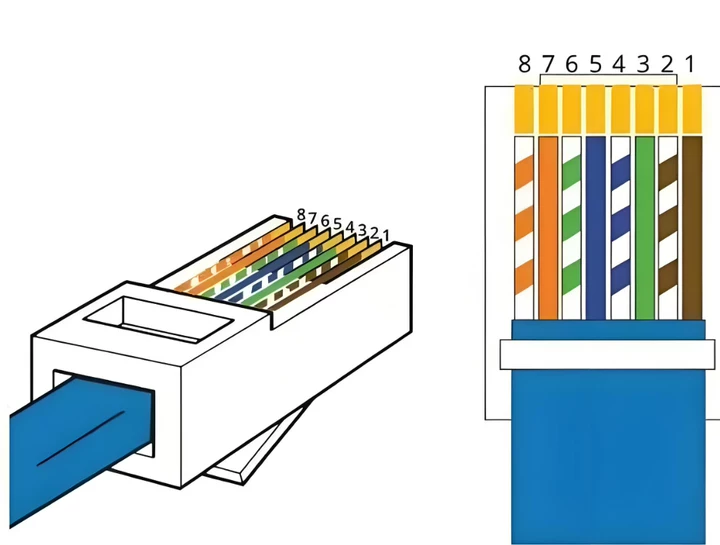
1番、2番、5番の線を使用してRS485-USB変換ケーブルに接続します。RJ45イーサネットケーブルの一端はRJ45コネクタを残し、ドライバのCN3ポートに差し込みます。もう一端のコネクタを切り取り、1番、2番、5番の線(茶、茶白、青)の被覆を剥き、以下の順序で接続します:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
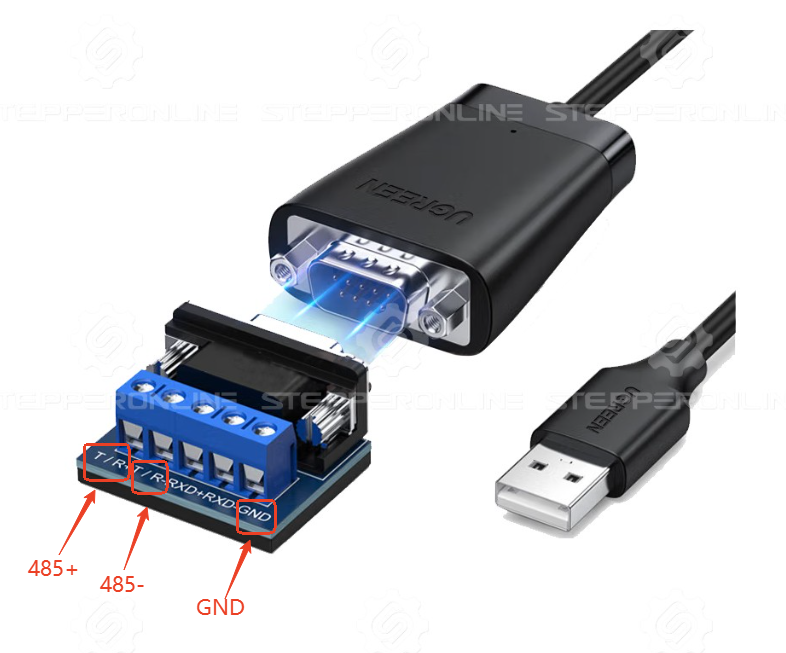
配線完了後、RJ45コネクタをドライバに、USBコネクタをPCに差し込みます。ドライバの電源を入れ、シリアルポートソフトウェアを開いて通信を確立します。(通信が確立できない場合は、こちらのトラブルシューティング記事を参照してください。)
注意: コマンドを入力する前に、SW1をON、SW2~5をOFFに設定してください。これによりRS485アドレスが01に設定されます。
RS485コマンドで書き込んだパラメータを保存するには、最後に以下のコマンドを送信してください:
01 06 00 2D 00 42 CRC CRC
送信しない場合、書き込んだパラメータはドライバの電源を切るとデフォルト値に戻ります。
速度モードを使用する場合、パラメータを保存してドライバを再起動した後、起動コマンドを再送信する必要があります。電源投入直後にモーターは回転しません。
2. 運転モード
2.1 速度制御モード
| コマンド | 説明 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | モーターを有効化(デフォルトで有効。モーターが無効の場合は最初にこのコマンドを送信) |
| 01 06 00 1D 00 3C CRC CRC | 運転速度を60 rpmに設定 |
| 01 06 00 1E 00 64 CRC CRC | 加速時間を100 msに設定 |
| 01 06 00 1F 00 64 CRC CRC | 減速時間を100 msに設定 |
| 01 10 00 27 00 02 CRC CRC | 速度モードで起動 |
| 01 10 00 27 01 00 CRC CRC | 停止コマンド |
コマンドの内訳
コマンド 01 06 00 2D 00 12 CRC CRC を例に説明します:
- 01 — 軸アドレス(SW1 = ON、SW2~5 = OFF で設定)
- 06 — 単一レジスタ書き込みコマンド
- 00 2D — パラメータレジスタアドレス
- 00 12 — 書き込み値
- CRC CRC — チェックサム
一部のシリアルポートツールではチェックサムが不要ですが、手動計算が必要なものもあります。ご使用のツールの要件を確認してください。
1つのコマンドで複数レジスタを書き込む
1つのコマンドで複数レジスタを書き込める場合があります。例えば、上記テーブルの2~4行目のコマンドは以下のように統合できます:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — 軸アドレス(デフォルトは1)
- 10 — 複数レジスタ書き込みコマンド
- 00 1D — 開始レジスタアドレス(後続アドレスは順次続き、各2バイトを占有)
- 00 03 — 書き込みレジスタ数
- 06 — データバイト数
- 00 3C — 運転速度値
- 00 64 — 加減速時間値
- CRC CRC — チェックサム
2.2 多段速度運転
| コマンド | 説明 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | モーターを有効化(デフォルトで有効。モーターが無効の場合は最初にこのコマンドを送信) |
| 01 06 00 C0 00 0A CRC CRC | 第1段の運転速度を10 rpmに設定 |
| 01 06 00 C1 00 64 CRC CRC | 第1段の加速時間を100 msに設定 |
| 01 06 00 C2 00 64 CRC CRC | 第1段の減速時間を100 msに設定 |
| 01 10 00 C3 00 C8 CRC CRC | 第2段の運転速度を200 rpmに設定 |
| 01 10 00 C4 00 64 CRC CRC | 第2段の加速時間を100 msに設定 |
| 01 10 00 C5 00 64 CRC CRC | 第2段の減速時間を100 msに設定 |
| 01 10 00 45 00 0D CRC CRC | 入力端子X4をPVトリガ信号に設定 |
| 01 10 00 41 00 0E CRC CRC | 入力端子X1をPIN0に設定 |
| 01 10 00 42 00 0F CRC CRC | 入力端子X2をPIN1に設定 |
| 01 10 00 43 00 10 CRC CRC | 入力端子X3をPIN2に設定 |
| 01 10 00 44 00 11 CRC CRC | 入力端子X4をPIN3に設定 |
| 01 10 00 40 27 10 CRC CRC | 第1段速度で起動 |
| 01 10 00 40 27 11 CRC CRC | 第2段速度で起動 |
| 01 10 00 40 00 00 CRC CRC | 停止コマンド |
注意: 一部のドライバモデルは入力端子X0~X3のみ(合計4つの入力信号)に対応しています。そのため、速度段の選択は最大8段までとなります。
2.3 絶対位置移動 — 5000パルス(デフォルト設定:10,000パルス/回転)
| コマンド | 説明 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | モーターを有効化(デフォルトで有効。モーターが無効の場合は最初にこのコマンドを送信) |
| 01 06 00 20 00 0A CRC CRC | 運転速度を10 rpmに設定 |
| 01 06 00 21 00 64 CRC CRC | 加速時間を100 msに設定 |
| 01 06 00 22 00 64 CRC CRC | 減速時間を100 msに設定 |
| 01 10 00 23 00 3C CRC CRC | 最高速度を60 rpmに設定 |
| 01 10 00 24 00 00 CRC CRC | 総パルス数の上位ワードを0に設定 |
| 01 10 00 25 13 88 CRC CRC | 総パルス数の下位ワードを5000に設定 |
| 01 10 00 27 00 01 CRC CRC | 相対位置決めモードで起動 |
| 01 10 00 27 01 00 CRC CRC | 途中停止 |
注意: 設定した総パルス数が、設定された加減速時間および最高速度に基づいて必要な最小パルス数未満の場合、ドライバは設定された最高速度に到達しません。
2.4 多段位置決め運転(第1段:1000パルス、第2段:5000パルス)
注意: この例では、第1段は原点(0)から1000パルス位置へ移動し、第2段は第1段の終了位置からさらに5000パルス移動します。多段モードでは、レジスタ0x0050(相対/絶対位置レジスタ)が各位置決め段を相対位置決めモードと絶対位置決めモードのどちらで動作させるかを制御します。
| コマンド | 説明 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | モーターを有効化(デフォルトで有効。モーターが無効の場合は最初にこのコマンドを送信) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | 第1段の総パルス数を1000に設定 |
| 01 06 00 62 00 32 CRC CRC | 第1段の位置決め速度を50 rpmに設定 |
| 01 06 00 63 00 64 CRC CRC | 第1段の加速時間を100 msに設定 |
| 01 06 00 64 00 64 CRC CRC | 第1段の減速時間を100 msに設定 |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | 第2段の総パルス数を5000に設定 |
| 01 06 00 68 00 64 CRC CRC | 第2段の位置決め速度を100 rpmに設定 |
| 01 06 00 69 00 64 CRC CRC | 第2段の加速時間を100 msに設定 |
| 01 06 00 70 00 64 CRC CRC | 第2段の減速時間を100 msに設定 |
| 01 06 00 45 00 0C CRC CRC | 入力端子X4をPTトリガ信号に設定 |
| 01 06 00 41 00 0E CRC CRC | 入力端子X1をPIN0に設定 |
| 01 06 00 42 00 0F CRC CRC | 入力端子X2をPIN1に設定 |
| 01 06 00 43 00 10 CRC CRC | 入力端子X3をPIN2に設定 |
| 01 06 00 44 00 11 CRC CRC | 入力端子X4をPIN3に設定 |
| 01 06 00 40 27 10 CRC CRC | 第1段の位置決めを開始 |
| 01 06 00 40 00 00 CRC CRC | PTトリガ信号をクリア |
| 01 06 00 40 27 11 CRC CRC | 第2段の位置決めを開始 |
| 01 06 00 40 00 00 CRC CRC | 停止コマンド |
注意:
- 段選択にPIN端子を使用する場合、信号はPTトリガ信号の前後少なくとも5 ms間有効状態を維持する必要があります。
- 一部のドライバモデルは入力端子X0~X3のみ(合計4つの入力信号)に対応しているため、位置決め段の選択は最大8段までとなります。
3. 共通コマンド
モーター有効化:
01 06 00 2D 00 12 CRC CRC
モーター無効化:
01 06 00 2D 00 11 CRC CRC
工場出荷時設定への復元:
01 06 00 2D 00 41 CRC CRC
全パラメータの保存:
01 06 00 2D 00 42 CRC CRC
停止コマンド:
01 06 00 27 01 00 CRC CRC
緊急停止コマンド:
01 06 00 27 02 00 CRC CRC
モーター最大実効電流を150 mAに設定:
01 06 01 02 05 DC CRC CRC