保持トルク(静止トルクとも呼ばれる)とは、ステッピングモーターが通電中かつ非回転(すなわち静止状態)のときに発生できる最大トルクを指します。
直感的に理解する方法を説明します。ステッピングモーターの巻線に定格電流を供給した状態(シャフトをロックした状態)で、レンチを使ってモーターシャフトを回そうとすると、磁気抵抗を克服して回転を開始させるために一定の力を加える必要があります。このモーターシャフトを回転させ始めるために必要な最小トルクが保持トルクです。
主な特性
- **静止時の指標:**保持トルクは速度ゼロの状態で測定され、静止時のモーターの「ロック」または「セルフロック」能力を表します。
- **最大トルク値:**保持トルクは、ステッピングモーターが理論上発揮できる最大トルクです。
- **電流に比例:**保持トルクの大きさは、巻線に流れる電流に直接関係します。印加電流が高いほど(モーターおよびドライバーの最大許容電流を超えない範囲で)、保持トルクは大きくなります。
- **運転トルクではない:**この区別が非常に重要です。モーターが回転を始めると、実際に出力できるトルク(「運転トルク」と呼ばれる)は速度の上昇に伴い大幅に低下し、常に保持トルクより低くなります。これは主に、モーター巻線のインダクタンスや回転時に発生する逆起電力などの要因によるものです。
保持トルクの工学的意義
- **モーター選定の基本基準:**保持トルクは、異なるステッピングモーターモデルを選定・比較する際に使用される主要なパラメータの一つです。モーターのトルク能力を直接的に反映します。例えば、直線運動アプリケーションで重い負荷を移動させる必要がある場合、まず必要なトルクを計算し、その値を超える保持トルクを持つモーターを選定します。
- **位置保持:**モーターが静止時に確実に位置を保持する必要があるアプリケーション(例:印刷一時停止中の3Dプリンターのノズル、目標位置に到達した後のロボットアーム)では、高い保持トルクにより外力によって位置がずれることを防止します。
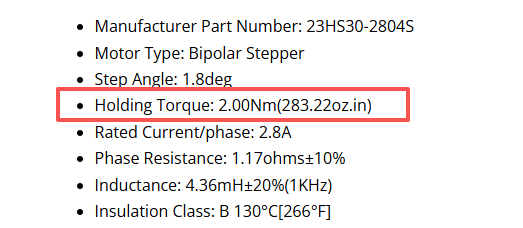
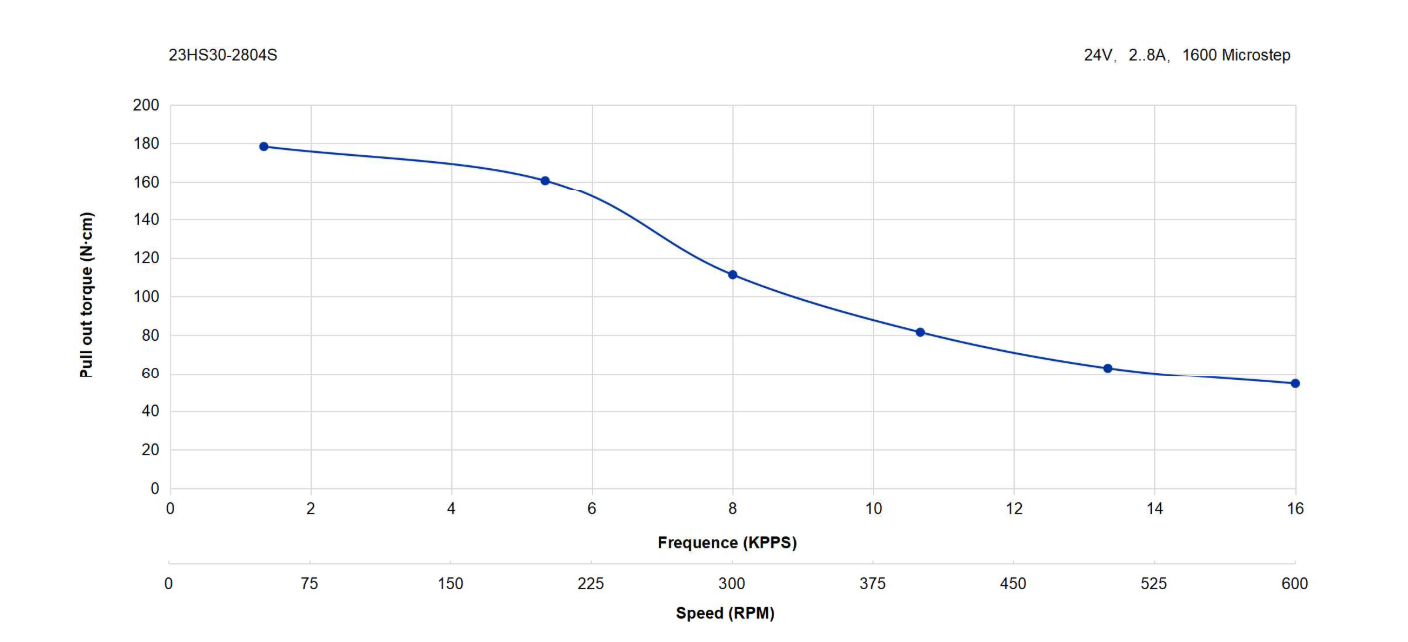
図に示すように、ステッピングモーターモデル23HS30-2804Sの静止保持トルクは2 Nmです。しかし、実際の運転時には、速度の上昇に伴い動トルクが低下します。これは速度―トルク曲線に反映されており、すべての最大運転トルク値は静止保持トルク値よりも低くなっています。
I. 巻線のインダクタンス特性
ステッピングモーターの固定子巻線は、大きなインダクタンス成分を持ちます。インダクタの基本的な特性は、電流の変化を妨げることです。静止状態では、巻線には安定した直流電流が流れており一定であるため、インダクタンスによる抵抗は生じません。
しかし、モーターを回転させる必要がある場合、ドライバーは磁界を高速で切り替えるために高周波のパルス電圧信号を巻線に送信します。このとき、インダクタンスにより重要な問題が生じます。電流の立ち上がりが電圧の変化よりもはるかに遅くなるのです。
-
**低速時:**パルス周波数が低く、電流が定格値まで上昇するための比較的十分な時間があります。その結果、トルクは保持トルクに近い値を維持します。
-
中速~高速時:パルス周波数が高くなり、各パルスの持続時間が極めて短くなります。次のパルスが到来する前に電流がピークに達する時間が不足します。これにより、巻線の平均電流が大幅に低下します。
結論:トルクは電流に比例します。インダクタンスにより電流が急速に立ち上がらないため、回転時の平均電流は静止時の電流よりも低くなります。その結果、実際の出力トルクは必然的に保持トルク未満となります。
II. 逆起電力(起電力)
ステッピングモーターが回転するとき、モーターとしてだけでなく発電機としても機能します。回転する永久磁石ローターが固定子巻線の磁力線を切断し、電磁誘導の法則に従って、駆動電圧に反対する誘導起電力(EMF)を発生させます。これが逆起電力です。
- **影響:**逆起電力は、ドライバーから供給される電圧の一部を打ち消します。オームの法則に従い、巻線にかかる実効電圧が低下し、電流を流すことがより困難になります。
- **速度との関係:**逆起電力の大きさは回転速度に比例します。速度が高いほど逆起電力は大きくなり、電流に対する反対作用が強まり、トルクの低下がより顕著になります。
重要な関係:逆起電力は独立した原因ではなく、モーターが回転することによる電磁誘導の必然的な結果です。インダクタンスが高いモーターは、一般的に逆起電力も高くなります。つまり、インダクタンスが原因であり、逆起電力が結果です。これらが相まって、速度の上昇に伴いトルクが低下します。
III. その他の損失
高速運転時、モーターのコア内の磁界が高周波で変化し、渦電流損失およびヒステリシス損失が発生します。このエネルギーは熱として散逸し、機械的仕事に変換されないため、モーターの出力効率と利用可能なトルクがさらに低下します。
したがって、ステッピングモーターを選定する際は、運転中の負荷駆動能力を評価するために保持トルクのみに決して依存してはなりません。当社ウェブサイトで提供されているトルク―速度曲線を必ず参照してください。アプリケーションで要求される最大速度において、モーターが負荷抵抗を上回るトルクを依然として発揮できることを確認し、脱調を防止するために十分な安全マージン(通常30%~50%)を確保してください。