RMS電流とピーク電流は、ステッピングモーターに流れる同じ電流を異なる方法で表現したものです。その違いは、電流の測定・計算方法にあります。
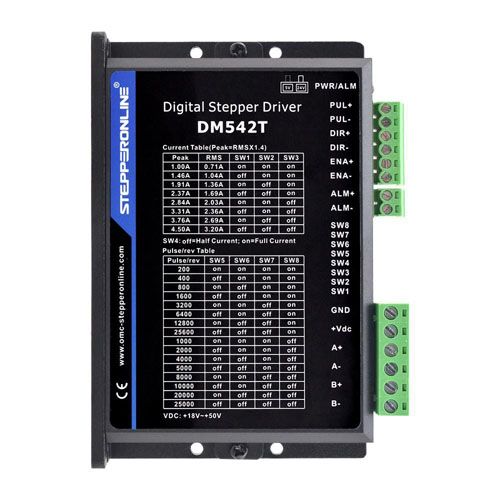
RMS電流
RMS(Root Mean Square:二乗平均平方根)電流は、モーターコイルに時間的に流れる実効電流の尺度です。これは、モーター巻線において同じ発熱効果を生じさせる等価な直流電流値を表します。RMS電流は、1つの完全な電気サイクルにおける電流値の二乗平均の平方根を求めることで算出されます。
正弦波電流波形の場合、RMS電流とピーク電流の関係は以下の通りです:
I_RMS = I_Peak / √2 ≈ I_Peak / 1.414
ピーク電流
ピーク電流は、各電気サイクル内でモーターコイルに流れる最大瞬時電流です。マイクロステップドライバーでは、電流波形は通常正弦波であり、ピーク電流はその波形の振幅を表します。これはモーターの起動時や停止時に限定されるものではなく、通常運転中に継続的に発生します。
電力損失
モーターコイルで消費される電力(銅損)は、ピーク電流ではなくRMS電流に基づいて計算されます:
P = I_RMS² × R
ここでRは巻線抵抗です。RMS電流が熱管理において重要である理由はここにあります。モーターが発生させる熱量を直接的に決定するからです。
ドライバーの電流設定
一般的に、ステッピングモーターの定格電流はRMS電流で指定されます。ドライバーの電流を設定する際は、安全かつ連続的な運転を確保し、過熱を防ぐために、ドライバーの出力をモーターの定格RMS電流に合わせる必要があります。
一部のステッピングモータードライバーは、RMS電流ではなくピーク電流で校正されています。お使いのドライバーがピーク電流設定を使用している場合、モーターの定格RMS電流を等価なピーク値に変換する必要があります:
I_Peak = I_RMS × √2 ≈ I_RMS × 1.414
例
あるステッピングモーターの定格電流が2.0 A RMSの場合:
- ドライバーがRMS電流で校正されている場合、ドライバーを2.0 Aに設定します。
- ドライバーがピーク電流で校正されている場合、ドライバーを2.0 × 1.414 ≈ 2.83 Aに設定します。
ピーク電流校正のドライバーでピーク電流を2.0 Aに設定すると、実際のRMS電流は約1.41 Aにしかならず、モーターの性能が十分に発揮されません。逆に、RMS定格のドライバーをモーターの定格が2.0 A RMSであるにもかかわらず2.83 Aに設定すると、過度な発熱や破損の原因となる可能性があります。
推奨事項
-
連続運転や長時間運転の場合、ドライバーのRMS出力をモーターの定格RMS電流に常に合わせてください。 これにより、モーターが熱的限界内で動作することが保証されます。
-
ドライバーがピーク電流で校正されている場合、上記の式(1.414を乗算)を使用してモーターの定格RMS電流をピーク値に変換してから、ドライバーを設定してください。
-
長時間運転中はモーター温度を監視してください。 モーター温度が許容範囲を超えている場合は、ドライバーの電流設定をそれに応じて下げてください。
-
短時間デューティサイクルの用途では、より高いトルクを得るために定格RMS値を超えて一時的に電流を増加させることができますが、時間あたりの平均RMS電流がモーターの定格を超えないようにし、過熱を防止してください。