A6シリーズは35種類の原点復帰モードに対応しています。本記事では、特に原点復帰モード35について詳しく説明します。
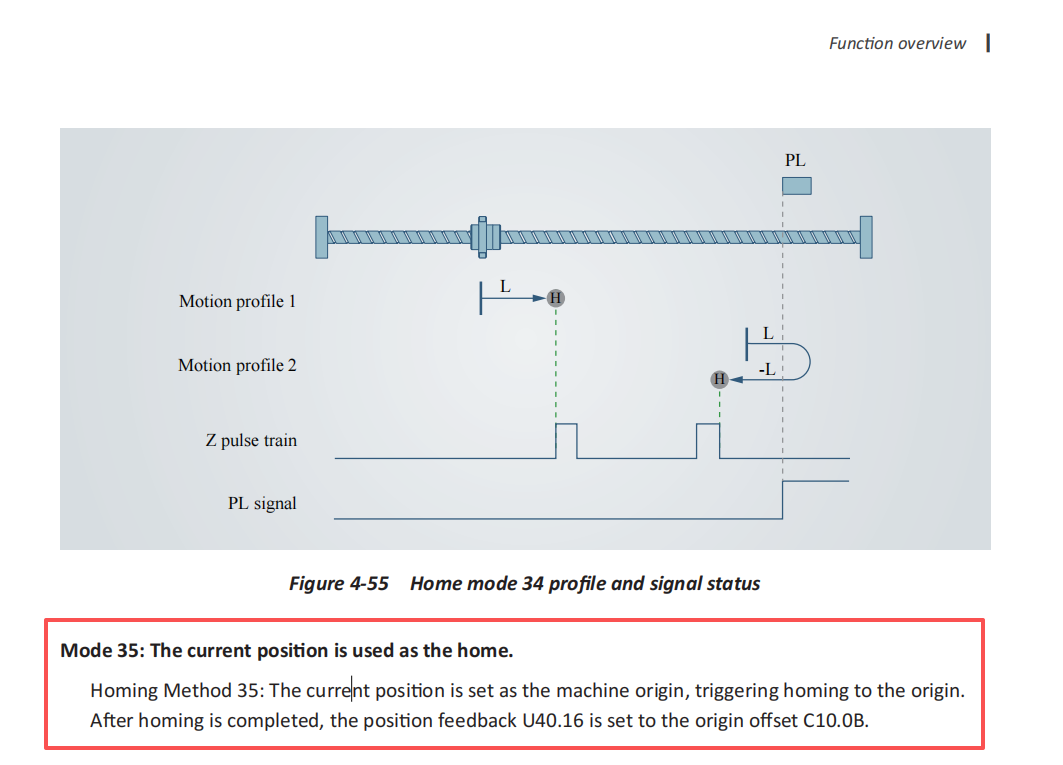
原点復帰モード35では、モータを回転させることなく、モータの現在位置を直接原点(ゼロ位置)として設定できます。モータの現在位置はパラメータU40.16で監視できます。原点復帰モード35を設定したにもかかわらず、U40.16の位置値が変化しない場合、その原因は操作手順が正しくないか、手順が不完全である可能性が高いです。
正しい手順は以下の通りです:
- C10.01 = 35に設定し、原点復帰モード35を選択します。

- C10.00 = 2に設定し、原点復帰開始コマンドを発行します。
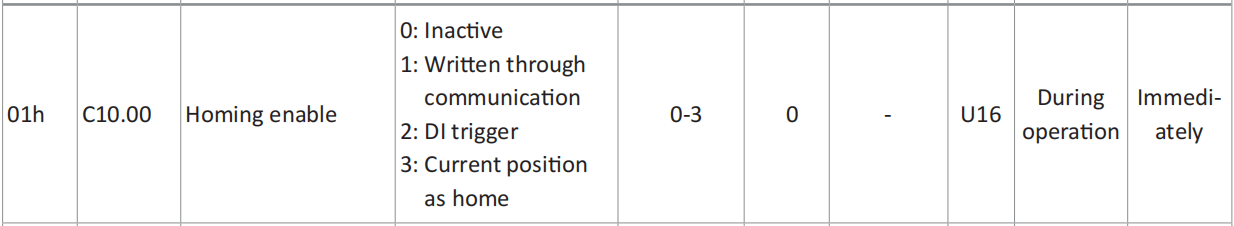
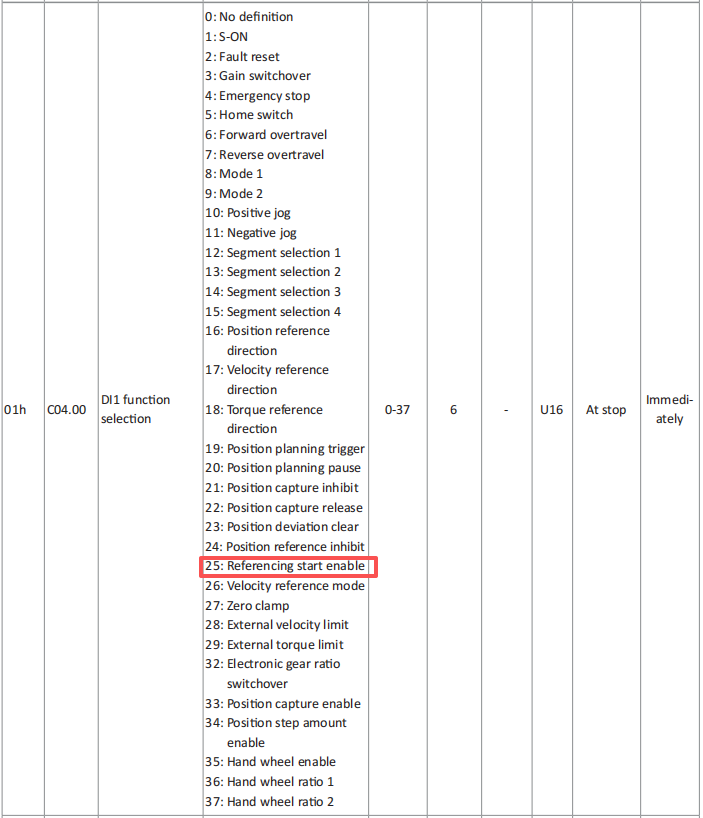
- 原点復帰開始機能をデジタル入力(DI)に割り当てます。例えば、C04.00 = 25に設定して、原点復帰開始機能をDI1に割り当てます。
- サーボが有効になっていることを確認します。これには、サーボイネーブル機能を別のDIに割り当てる必要があります。例えば、C04.11 = 1に設定してサーボイネーブル機能をDI2に割り当て、DI2をアクティブにしてモータを有効にします。

- 手順3で割り当てたDIをアクティブにして、原点復帰機能をトリガします。ソフトウェアデバッグ環境では、C04.01 = 1に設定することでこれをシミュレートできます(DI1を強制的にアクティブにします)。実際のアプリケーションでは、DI1端子に配線し、外部信号でトリガします。

これらの手順を完了すると、U40.16の値は0になり、モータの現在位置が原点として設定されたことを示します。
代替方法
DIトリガで原点復帰モード35を使用する代わりに、C10.00 = 3に設定することで現在位置を直接ゼロにクリアできます。このコマンドは即座に有効になり、DI設定は不要です(手順3〜5は不要)。これは直接位置クリアコマンドであり、原点復帰操作ではない点にご注意ください。