まず、ステッピングモーターの基本的な動作原理を確認しましょう。
すべてのモーターと同様に、ステッピングモーターは固定子(ステーター)と回転子(ローター)で構成されています。固定子にはコイルが巻かれた歯状の磁極が配置されており、回転子は永久磁石、または突極を持つ軟鉄心(可変リラクタンス型ステッピングモーターの場合)で構成されています。
ステッピングモーターは、固定子の各相を順番に励磁することで動作します。各コイルに流れる電流が磁界を発生させ、回転子はその磁界に整列しようとします。所定のシーケンスに従って各相に電圧を印加することで、回転子は相の切り替わりごとに一定のステップ角だけ進み、最終的に目標位置に到達します。
下図に示すように、コイルAが励磁されると磁界が発生し、回転子はその磁界に整列します。次にコイルBが励磁されると、回転子は時計回りに回転して新しい磁界に整列します。
注: 図に示されている60°の回転は、概念を理解するための簡略化した説明図です。一般的な2相ステッピングモーターのステップ角ははるかに小さく(例:フルステップあたり1.8°または0.9°)、この図の通りではありません。
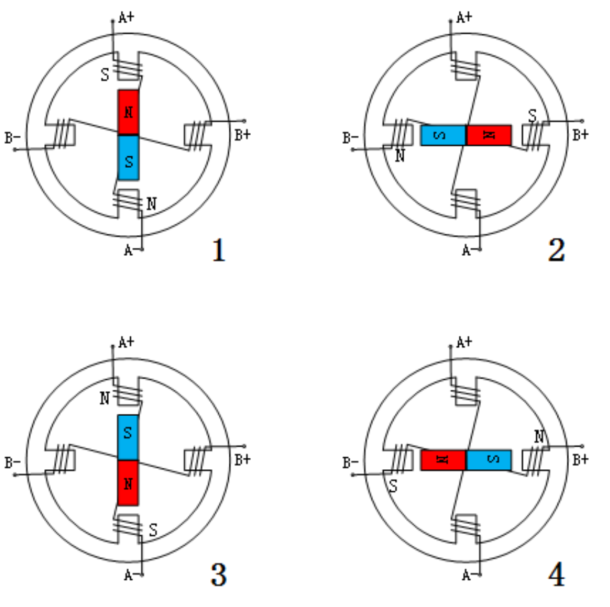
モーターは、コイルを特定の順序で励磁することによって動作します。この連続的な励磁パターンは、上図に示すようにステッピングシーケンス(または転流シーケンス)と呼ばれます。
2相ステッピングモーターでは、ドライバーが各相に流れる電流を個別に制御します。フルステップ、ハーフステップ、マイクロステップのいずれの駆動モードであっても、モーターに指定されている定格電流は1相あたりの最大電流を指します。したがって、ドライバーの電流設定はモーターの定格相電流に合わせる必要があり、定格電流の2倍に設定する必要はありません。