以下の手順に従って、ブラシレスドライバをArduinoに接続してください。
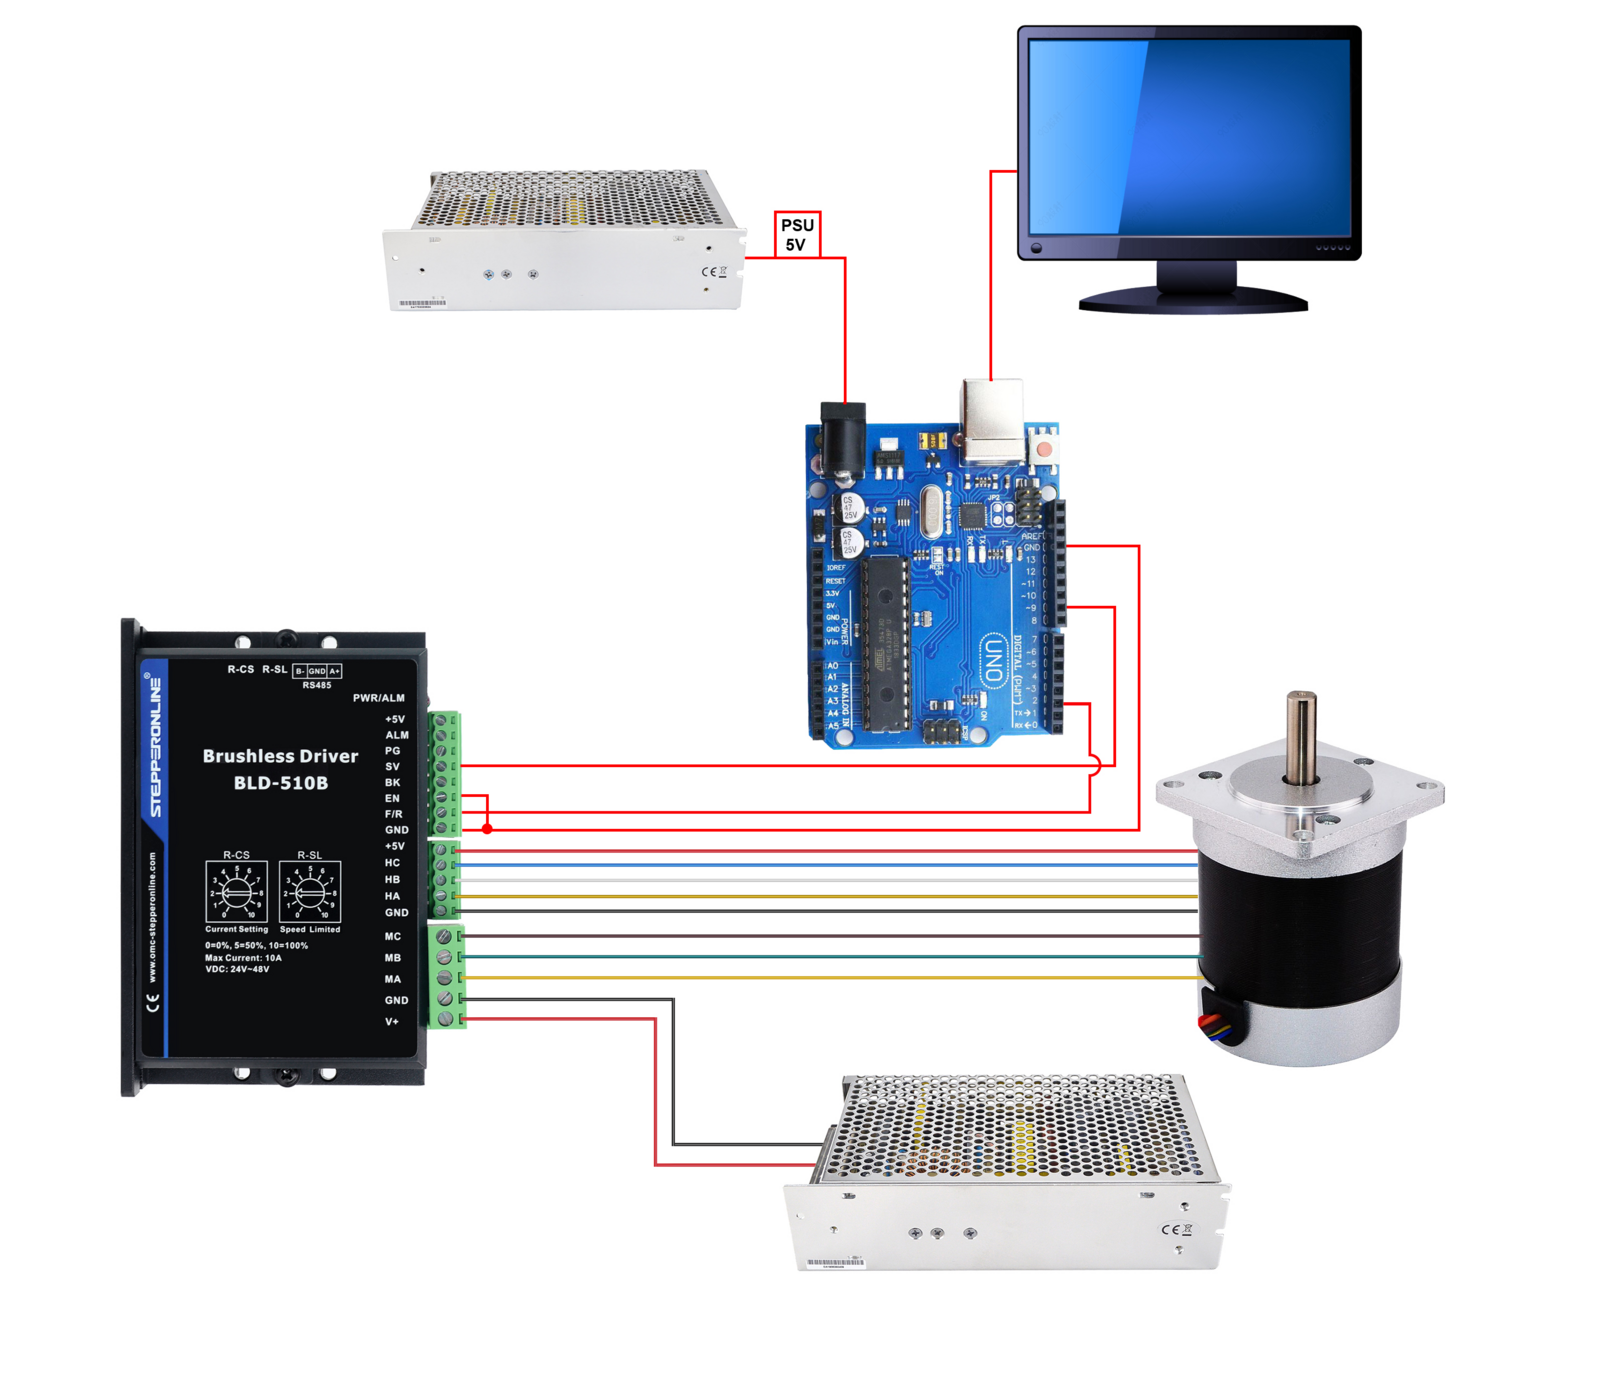
- ドライバのSV(速度/PWM入力)端子およびF/R(正転/逆転方向)端子を、Arduinoのデジタルピンに接続します。例えば、SVをPIN9に、F/RをPIN2に接続します。
- ドライバのGND端子をArduinoのGNDピンに接続します。
- ドライバのEN(イネーブル)端子をGNDに接続し、ドライバを有効化します。
- スケッチをArduinoにアップロードします。ドライバのメイン電源(ドライバのデータシートに記載された仕様)を接続し、Arduinoには5V電源またはUSBから給電します。
以下の回路図は、Arduino、ブラシレスドライバ、電源、およびブラシレスモータの基本的な接続構成を示しています。
以下は、モータを5秒間正転させた後、5秒間逆転させるArduinoコードの例です。このコードでは、デジタルピンを使用してモータの回転方向を設定し、PWM信号で速度を制御しています。
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
このコードでは、digitalWriteを使用してモータの回転方向を設定し、analogWriteを使用してモータの速度を制御しています。HIGHとLOWで方向制御ピンを切り替え、回転方向を決定します。PWM信号のデューティ比はspeed変数で設定されており、この値を調整することでモータの速度を変更できます。
実用的なアプリケーションでは、モータドライバとArduinoボードの互換性を確認し、すべての安全ガイドラインに従ってください。モータドライバが異なる制御信号を必要とする場合や、特別な配線要件がある場合は、それに応じてコードを調整してください。