エンコーダの分解能は通常ビット単位で表され、エンコーダが検出できる最小の変化量を意味します。
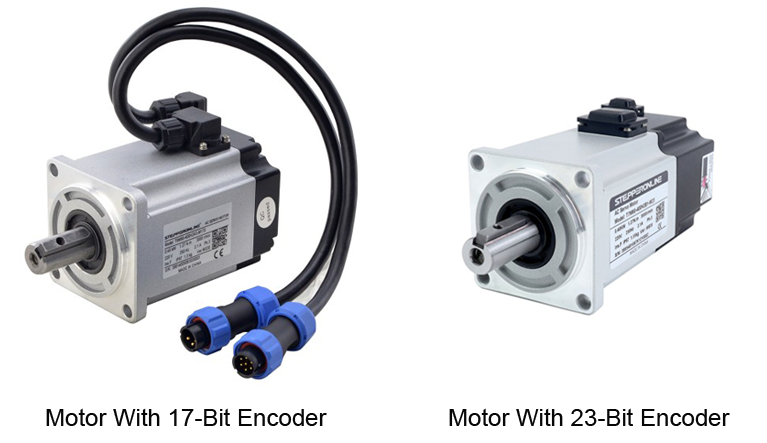
STEPPERONLINEのT6サーボモータは、現在17ビットエンコーダ搭載モデルと23ビットエンコーダ搭載モデルをご用意しています。本記事では、これら2種類のエンコーダの違いについて解説するとともに、マルチターンアブソリュートエンコーダの動作原理およびマルチターン機能の定義についてもご紹介します。
1. エンコーダの分解能
エンコーダの分解能は検出精度を決定します。分解能が高いほど、エンコーダが検出できる変位量や角度変化は小さくなります。具体的には以下の通りです。
- 17ビットエンコーダ: 2^17の個別位置、すなわち1回転あたり131,072位置を表します。
- 23ビットエンコーダ: 2^23の個別位置、すなわち1回転あたり8,388,608位置を表します。
したがって、23ビットエンコーダは17ビットエンコーダに比べて大幅に高い分解能を有し、より高い精度ときめ細かい変位検出を実現します。
2. シングルターンおよびマルチターンアブソリュートエンコーダの原理
17ビットエンコーダはシングルターン動作のみに対応し、23ビットエンコーダはシングルターンおよびマルチターンの両機能に対応しています。
マルチターンアブソリュートエンコーダは、1回転内の位置だけでなく、複数回転にわたる累積位置も記録します。各タイプの動作原理は以下の通りです。
シングルターンアブソリュートエンコーダ: 光学式、磁気式、または静電容量式の検出方式を用い、1回転内のすべての位置に固有のコードを割り当てます。これにより、電源投入直後から現在の絶対位置を即座に報告でき、電源のオン・オフを繰り返しても位置情報が保持されます。
マルチターンアブソリュートエンコーダ: シングルターンの設計をベースに、通常はギア機構を介して完全回転数を追加で追跡します。その結果、現在の回転内での角度位置と、始点から現在位置までの総回転数の両方を記録します。
絶対位置情報を持つことで、システムは原点復帰の基準を必要とせずに位置を特定できます。電源が遮断されたり外部干渉の影響を受けたりした場合でも、正確な位置が完全に保持され、電源復旧時に即座に利用可能です。
3. 17ビットエンコーダと23ビットエンコーダの用途による違い
分解能と位置記録能力の違いにより、17ビットエンコーダと23ビットエンコーダはそれぞれ異なる用途に適しています。
- 17ビットエンコーダ: 十分な精度は必要だが極めて高い分解能までは要求されない用途に適しています。例えば、中精度工作機械や一般的な産業自動化設備などです。
- 23ビットエンコーダ: 非常に高い精度ときめ細かい変位検出が求められる用途に適しています。例えば、高精度CNC工作機械、精密測定機器、ロボット関節の位置フィードバックなどです。