La risoluzione di un encoder viene generalmente misurata in bit e rappresenta la più piccola variazione che l'encoder è in grado di rilevare.
I servomotori T6 di STEPPERONLINE sono attualmente disponibili con encoder a 17 bit e a 23 bit. Questo articolo illustra le differenze tra questi due tipi di encoder, approfondendo i principi di funzionamento degli encoder assoluti multiturno e la definizione della funzionalità multiturno.
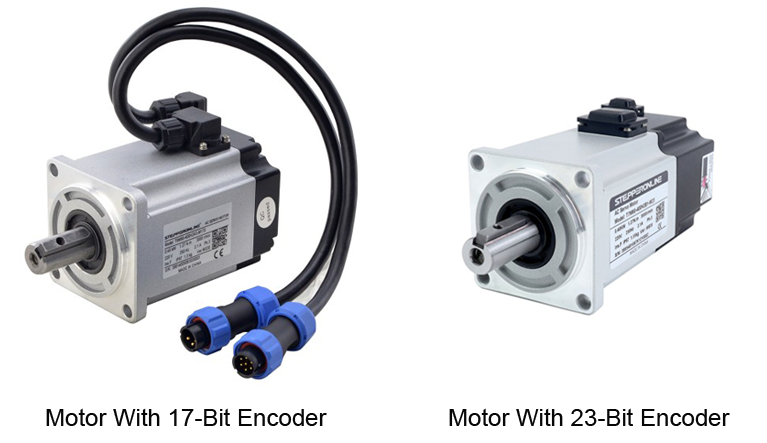
1. Risoluzione dell'encoder
La risoluzione dell'encoder determina la precisione di rilevamento. Maggiore è la risoluzione, minore è lo spostamento o la variazione angolare che l'encoder può rilevare. Nello specifico:
- Encoder a 17 bit: Rappresenta 2^17 posizioni distinte, ovvero 131.072 posizioni per giro.
- Encoder a 23 bit: Rappresenta 2^23 posizioni distinte, ovvero 8.388.608 posizioni per giro.
Di conseguenza, un encoder a 23 bit offre una risoluzione significativamente superiore rispetto a un encoder a 17 bit, garantendo una maggiore precisione e un rilevamento più fine degli spostamenti.
2. Principi degli encoder assoluti monogiro e multiturno
L'encoder a 17 bit supporta esclusivamente il funzionamento monogiro, mentre l'encoder a 23 bit supporta sia la funzionalità monogiro che quella multiturno.
Un encoder assoluto multiturno registra non solo la posizione all'interno di un singolo giro, ma anche la posizione cumulativa su più giri. Ecco come funziona ciascun tipo:
Encoder assoluto monogiro: Utilizzando metodi di rilevamento ottici, magnetici o capacitivi, l'encoder assegna un codice univoco a ogni posizione all'interno di un singolo giro. Ciò consente all'encoder di comunicare la posizione assoluta corrente immediatamente all'accensione, anche dopo un ciclo di spegnimento e riaccensione.
Encoder assoluto multiturno: Basandosi sul design monogiro, questo encoder tiene traccia anche del numero di giri completi, tipicamente attraverso un meccanismo a ingranaggi. Di conseguenza, registra sia la posizione angolare all'interno del giro corrente sia il numero totale di giri dal punto di partenza alla posizione attuale.
Grazie alle informazioni sulla posizione assoluta, il sistema può determinare la posizione senza necessità di un riferimento di homing. Anche in caso di interruzione dell'alimentazione o di interferenze esterne, la posizione esatta viene mantenuta integralmente ed è disponibile al ripristino dell'alimentazione.
3. Differenze applicative tra encoder a 17 bit e a 23 bit
A causa delle differenze nella risoluzione e nelle capacità di registrazione della posizione, gli encoder a 17 bit e a 23 bit sono adatti a scenari applicativi diversi:
- Encoder a 17 bit: Adatto ad applicazioni che richiedono una buona precisione ma non una risoluzione estrema, come macchine utensili di media precisione e apparecchiature generiche di automazione industriale.
- Encoder a 23 bit: Adatto ad applicazioni che richiedono una precisione molto elevata e un rilevamento fine degli spostamenti, come macchine utensili CNC ad alta precisione, strumenti di misura di precisione e feedback di posizione per giunti robotici.