1. Connessione Iniziale e Stabilimento della Comunicazione
Prerequisiti
- Un driver stepper serie PR con i cavi del motore e di alimentazione collegati
- Un cavo Ethernet RJ45
- Un cavo convertitore RS485-USB (se non sei sicuro di quale scegliere, ti consigliamo il nostro prodotto: Cavo Adattatore Convertitore da USB a Porta Seriale RS422/RS485)
- Software per porta seriale o un controllore in grado di inviare comandi RS485
Cablaggio
Fare riferimento alla definizione dei pin dell'interfaccia RS485 nel manuale del driver stepper serie PR:
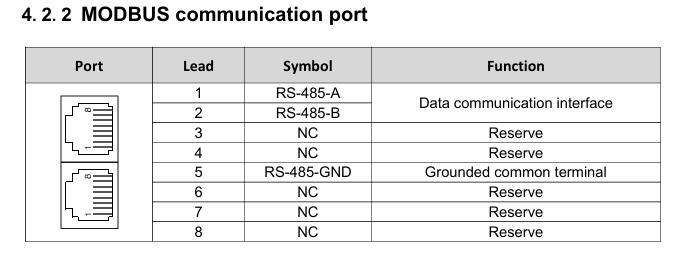
Confrontare con la piedinatura del cavo Ethernet RJ45:
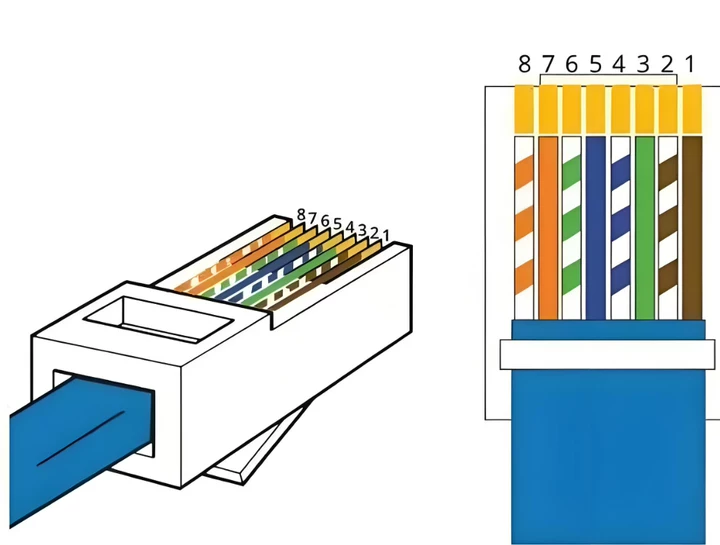
I fili 1, 2 e 5 vengono utilizzati per collegare il cavo convertitore RS485-USB. Per il cavo Ethernet RJ45, mantenere un'estremità con il connettore RJ45 da inserire nella porta CN3 del driver. Tagliare il connettore all'altra estremità, spellare i fili 1, 2 e 5 (marrone, bianco-marrone e blu) e collegarli nel seguente ordine:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
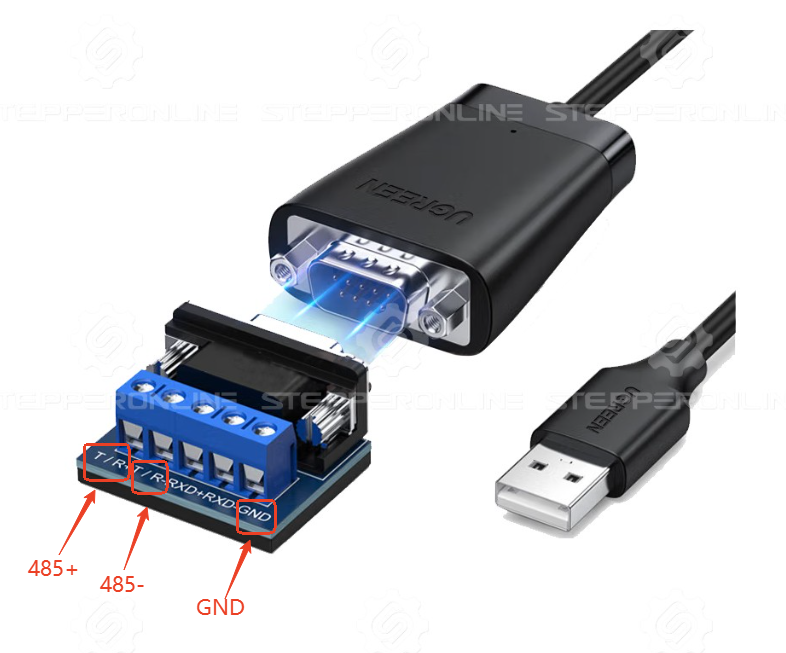
Dopo il cablaggio, inserire il connettore RJ45 nel driver e il connettore USB nel PC. Accendere il driver e aprire il software per porta seriale per stabilire la comunicazione. (Se non è possibile stabilire la comunicazione, fare riferimento a questo articolo sulla risoluzione dei problemi.)
Nota: Prima di inserire qualsiasi comando, impostare SW1 su ON e SW2–5 su OFF. Questo imposta l'indirizzo RS485 su 01.
Per salvare i parametri scritti tramite comandi RS485, inviare per ultimo il seguente comando:
01 06 00 2D 00 42 CRC CRC
In caso contrario, i parametri scritti torneranno ai valori predefiniti dopo lo spegnimento del driver.
Quando si utilizza la modalità velocità, dopo aver salvato i parametri e riavviato il driver, è necessario inviare nuovamente un comando di avvio. Il motore non ruoterà immediatamente all'accensione.
2. Modalità di Funzionamento
2.1 Modalità Controllo Velocità
| Comando | Descrizione |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Abilita il motore (abilitato per impostazione predefinita; inviare prima questo comando se il motore è disabilitato) |
| 01 06 00 1D 00 3C CRC CRC | Imposta la velocità di funzionamento a 60 rpm |
| 01 06 00 1E 00 64 CRC CRC | Imposta il tempo di accelerazione a 100 ms |
| 01 06 00 1F 00 64 CRC CRC | Imposta il tempo di decelerazione a 100 ms |
| 01 10 00 27 00 02 CRC CRC | Avvia in modalità velocità |
| 01 10 00 27 01 00 CRC CRC | Comando di arresto |
Analisi del Comando
Prendiamo come esempio il comando 01 06 00 2D 00 12 CRC CRC:
- 01 — Indirizzo dell'asse (impostato con SW1 = ON, SW2–5 = OFF)
- 06 — Comando di scrittura registro singolo
- 00 2D — Indirizzo del registro del parametro
- 00 12 — Valore da scrivere
- CRC CRC — Checksum
Alcuni strumenti per porta seriale non richiedono un checksum, mentre altri richiedono il calcolo manuale. Verificare i requisiti del proprio strumento.
Scrittura di Registri Multipli con un Singolo Comando
A volte è possibile scrivere più registri con un singolo comando. Ad esempio, i comandi nelle righe 2–4 della tabella sopra possono essere combinati come:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Indirizzo dell'asse (il valore predefinito è 1)
- 10 — Comando di scrittura registri multipli
- 00 1D — Indirizzo del registro iniziale (gli indirizzi successivi seguono in sequenza, ciascuno occupando due byte)
- 00 03 — Numero di registri da scrivere
- 06 — Numero di byte di dati
- 00 3C — Valore della velocità di funzionamento
- 00 64 — Valore del tempo di accelerazione/decelerazione
- CRC CRC — Checksum
2.2 Funzionamento Multi-Velocità
| Comando | Descrizione |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Abilita il motore (abilitato per impostazione predefinita; inviare prima questo comando se il motore è disabilitato) |
| 01 06 00 C0 00 0A CRC CRC | Imposta la velocità di funzionamento del primo segmento a 10 rpm |
| 01 06 00 C1 00 64 CRC CRC | Imposta il tempo di accelerazione del primo segmento a 100 ms |
| 01 06 00 C2 00 64 CRC CRC | Imposta il tempo di decelerazione del primo segmento a 100 ms |
| 01 10 00 C3 00 C8 CRC CRC | Imposta la velocità di funzionamento del secondo segmento a 200 rpm |
| 01 10 00 C4 00 64 CRC CRC | Imposta il tempo di accelerazione del secondo segmento a 100 ms |
| 01 10 00 C5 00 64 CRC CRC | Imposta il tempo di decelerazione del secondo segmento a 100 ms |
| 01 10 00 45 00 0D CRC CRC | Imposta il terminale di ingresso X4 come segnale di trigger PV |
| 01 10 00 41 00 0E CRC CRC | Imposta il terminale di ingresso X1 come PIN0 |
| 01 10 00 42 00 0F CRC CRC | Imposta il terminale di ingresso X2 come PIN1 |
| 01 10 00 43 00 10 CRC CRC | Imposta il terminale di ingresso X3 come PIN2 |
| 01 10 00 44 00 11 CRC CRC | Imposta il terminale di ingresso X4 come PIN3 |
| 01 10 00 40 27 10 CRC CRC | Avvia alla velocità del primo segmento |
| 01 10 00 40 27 11 CRC CRC | Avvia alla velocità del secondo segmento |
| 01 10 00 40 00 00 CRC CRC | Comando di arresto |
Nota: Alcuni modelli di driver supportano solo i terminali di ingresso X0–X3 (4 segnali di ingresso in totale). Pertanto, la selezione del segmento di velocità supporta un massimo di 8 segmenti.
2.3 Movimento in Posizione Assoluta — 5000 Impulsi (Impostazione Predefinita: 10.000 Impulsi/Giro)
| Comando | Descrizione |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Abilita il motore (abilitato per impostazione predefinita; inviare prima questo comando se il motore è disabilitato) |
| 01 06 00 20 00 0A CRC CRC | Imposta la velocità di funzionamento a 10 rpm |
| 01 06 00 21 00 64 CRC CRC | Imposta il tempo di accelerazione a 100 ms |
| 01 06 00 22 00 64 CRC CRC | Imposta il tempo di decelerazione a 100 ms |
| 01 10 00 23 00 3C CRC CRC | Imposta la velocità massima a 60 rpm |
| 01 10 00 24 00 00 CRC CRC | Imposta la parola alta degli impulsi totali a 0 |
| 01 10 00 25 13 88 CRC CRC | Imposta la parola bassa degli impulsi totali a 5000 |
| 01 10 00 27 00 01 CRC CRC | Avvia in modalità posizionamento relativo |
| 01 10 00 27 01 00 CRC CRC | Arresto anticipato |
Nota: Se il conteggio totale degli impulsi impostato è inferiore al conteggio minimo di impulsi richiesto in base al tempo di accelerazione/decelerazione e alla velocità massima configurati, il driver non raggiungerà la velocità massima configurata.
2.4 Funzionamento in Posizione Multi-Segmento (Primo Segmento: 1000 Impulsi; Secondo Segmento: 5000 Impulsi)
Nota: In questo esempio, il primo segmento si sposta dall'origine (0) alla posizione di 1000 impulsi, e il secondo segmento si sposta di ulteriori 5000 impulsi dalla posizione finale del primo segmento. In modalità multi-segmento, il registro 0x0050 (Registro Posizione Relativa/Assoluta) controlla se ciascun segmento di posizione opera in modalità di posizionamento relativo o assoluto.
| Comando | Descrizione |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Abilita il motore (abilitato per impostazione predefinita; inviare prima questo comando se il motore è disabilitato) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Imposta gli impulsi totali del primo segmento a 1000 |
| 01 06 00 62 00 32 CRC CRC | Imposta la velocità di posizionamento del primo segmento a 50 rpm |
| 01 06 00 63 00 64 CRC CRC | Imposta il tempo di accelerazione del primo segmento a 100 ms |
| 01 06 00 64 00 64 CRC CRC | Imposta il tempo di decelerazione del primo segmento a 100 ms |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | Imposta gli impulsi totali del secondo segmento a 5000 |
| 01 06 00 68 00 64 CRC CRC | Imposta la velocità di posizionamento del secondo segmento a 100 rpm |
| 01 06 00 69 00 64 CRC CRC | Imposta il tempo di accelerazione del secondo segmento a 100 ms |
| 01 06 00 70 00 64 CRC CRC | Imposta il tempo di decelerazione del secondo segmento a 100 ms |
| 01 06 00 45 00 0C CRC CRC | Imposta il terminale di ingresso X4 come segnale di trigger PT |
| 01 06 00 41 00 0E CRC CRC | Imposta il terminale di ingresso X1 come PIN0 |
| 01 06 00 42 00 0F CRC CRC | Imposta il terminale di ingresso X2 come PIN1 |
| 01 06 00 43 00 10 CRC CRC | Imposta il terminale di ingresso X3 come PIN2 |
| 01 06 00 44 00 11 CRC CRC | Imposta il terminale di ingresso X4 come PIN3 |
| 01 06 00 40 27 10 CRC CRC | Avvia il posizionamento del primo segmento |
| 01 06 00 40 00 00 CRC CRC | Cancella il segnale di trigger PT |
| 01 06 00 40 27 11 CRC CRC | Avvia il posizionamento del secondo segmento |
| 01 06 00 40 00 00 CRC CRC | Comando di arresto |
Nota:
- Quando si utilizzano i terminali PIN per la selezione del segmento, il segnale deve rimanere valido per almeno 5 ms prima e 5 ms dopo il segnale di trigger PT.
- Alcuni modelli di driver supportano solo i terminali di ingresso X0–X3 (4 segnali di ingresso in totale), quindi la selezione del segmento di posizione supporta un massimo di 8 segmenti.
3. Comandi Comuni
Abilitazione Motore:
01 06 00 2D 00 12 CRC CRC
Disabilitazione Motore:
01 06 00 2D 00 11 CRC CRC
Ripristino Impostazioni di Fabbrica:
01 06 00 2D 00 41 CRC CRC
Salvataggio di Tutti i Parametri:
01 06 00 2D 00 42 CRC CRC
Comando di Arresto:
01 06 00 27 01 00 CRC CRC
Comando di Arresto di Emergenza:
01 06 00 27 02 00 CRC CRC
Impostazione della Corrente Massima Efficace del Motore a 150 mA:
01 06 01 02 05 DC CRC CRC