Un funzionamento fluido è fondamentale per i servomotori. Durante la messa in servizio di un nuovo motore, la mancata regolazione dei relativi parametri di guadagno può facilmente causare vibrazioni. Come è possibile ridurre o addirittura eliminare le vibrazioni del motore? I tre metodi seguenti possono essere d'aiuto.
1. Regolazione del rapporto di inerzia e della rigidezza
Il rapporto di inerzia del carico è il rapporto tra il momento di inerzia totale del carico e l'inerzia del rotore del motore stesso. Si tratta di un parametro chiave in qualsiasi sistema servo e una sua corretta impostazione contribuisce a snellire il processo di messa in servizio.
Il rapporto di inerzia del carico (C00.06) può essere impostato manualmente calcolando la massa e la geometria di ciascun componente meccanico, ma questa procedura risulta laboriosa. Più il sistema meccanico è complesso, più è difficile calcolare con precisione il rapporto di inerzia del carico. I servoazionamenti della serie A6 di StepperOnline dispongono di una funzione di identificazione automatica dell'inerzia che esegue questo calcolo automaticamente tramite il parametro F30.10, eliminando la necessità di complessi calcoli manuali.
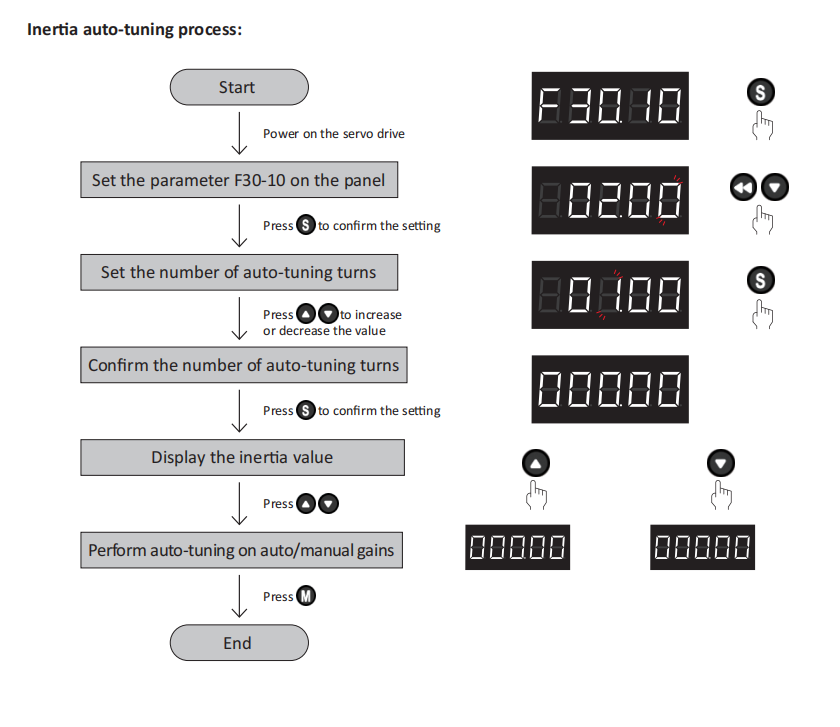
Come mostrato nella figura sopra, durante il processo di identificazione, l'azionamento ruota il servomotore più volte in senso orario e antiorario per determinare il rapporto di inerzia del carico.
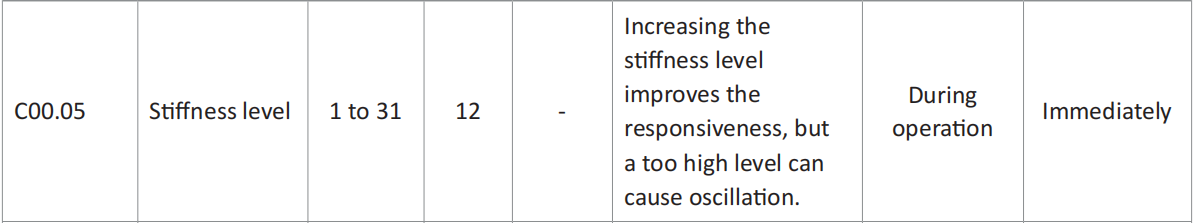
Una volta completata l'identificazione dell'inerzia, procedere con l'impostazione della rigidezza:
Maggiore è il livello di rigidezza del sistema servo, maggiore è il guadagno e più rapida è la risposta. Tuttavia, una rigidezza eccessiva può causare vibrazioni. Il livello 0 rappresenta la rigidezza più bassa e il livello 31 la più alta. Regolare la rigidezza verso l'alto o verso il basso in base alle esigenze effettive dell'applicazione.
2. Utilizzo della funzione di auto-tuning dell'azionamento
Il servoazionamento A6 offre tre modalità di auto-tuning:
- 0 – Modalità manuale
- 1 – Modalità standard
- 2 – Modalità di posizionamento
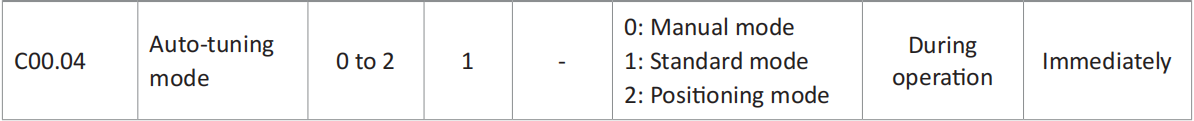
Se la regolazione automatica del guadagno non ottiene il risultato desiderato, è possibile affinare manualmente i guadagni per un'ulteriore ottimizzazione. I parametri di guadagno principali sono illustrati di seguito.
C01.00: Guadagno dell'anello di posizione
Un guadagno dell'anello di posizione più elevato aumenta la reattività e riduce il tempo di posizionamento. Tuttavia, il guadagno dell'anello di posizione non deve superare il limite di frequenza naturale del sistema meccanico.
Per garantire la stabilità del sistema, la larghezza di banda dell'anello di velocità (Hz) dovrebbe essere da 3 a 5 volte la larghezza di banda dell'anello di posizione (Hz).
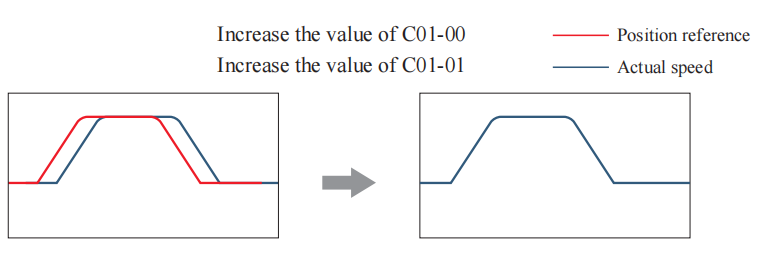
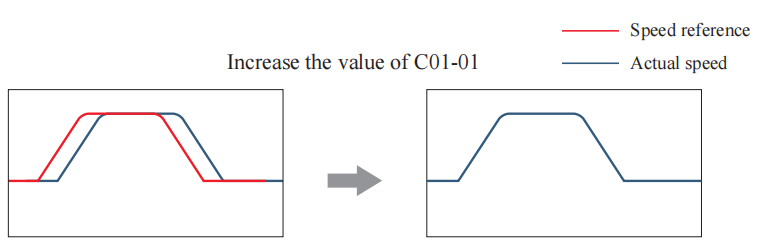
C01.01: Guadagno dell'anello di velocità
Se l'anello di velocità ha una bassa reattività, introduce un ritardo nell'anello di posizione esterno, il che può portare a sovraelongazioni o oscillazioni nel comando di velocità. Pertanto, nell'intervallo in cui il sistema meccanico non vibra, un valore più elevato generalmente migliora la reattività e la stabilità.
C01.03: Frequenza di taglio del filtro del comando di coppia
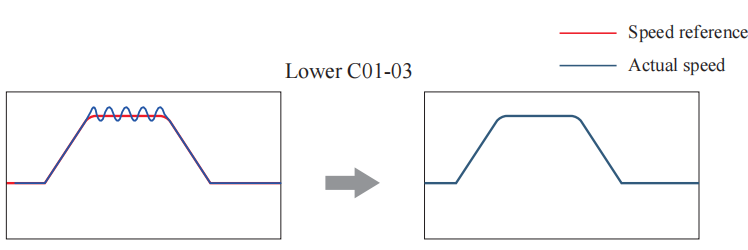
Questo parametro applica un filtro passa-basso al comando di coppia. Il valore impostato definisce la frequenza di taglio del filtro. Un valore più basso fornisce un filtraggio più efficace; tuttavia, un'impostazione troppo bassa introduce un ritardo eccessivo nell'anello di velocità, riducendo così la larghezza di banda dell'anello di velocità.
Quando la macchina vibra, ridurre opportunamente il valore di questo parametro può contribuire a eliminare le vibrazioni.
3. Utilizzo della funzione di soppressione delle vibrazioni dell'azionamento
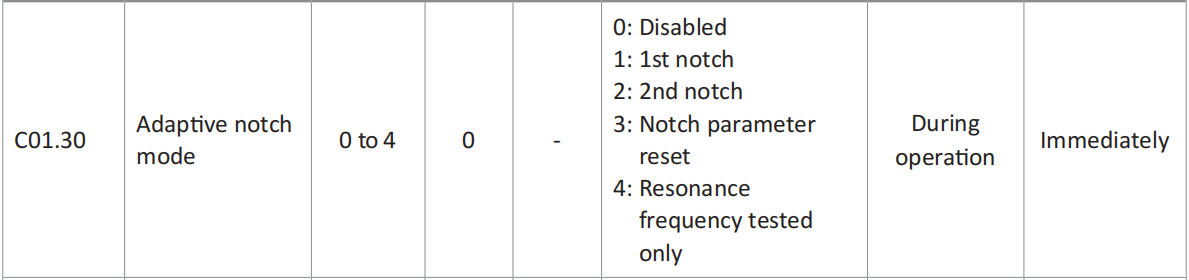
L'azionamento A6 fornisce 5 filtri notch, ciascuno con 3 parametri: frequenza di notch, livello di larghezza e livello di profondità. Il primo e il secondo filtro notch possono essere impostati manualmente o configurati come filtri notch adattativi (C01.30 = 1 o 2). In modalità adattativa, l'azionamento imposta i parametri automaticamente. Gli altri tre filtri notch vengono configurati manualmente. Un filtro notch sopprime la risonanza meccanica attenuando il guadagno a una frequenza specifica. Una volta configurato correttamente il filtro notch, le vibrazioni possono essere efficacemente soppresse, consentendo di aumentare ulteriormente il guadagno del servo.
Procedura di configurazione del filtro notch adattativo
- Impostare C01.30 (Selezione modalità filtro notch adattativo) su 1 o 2 a seconda del numero di punti di risonanza.
- Quando si verifica una risonanza, impostare prima C01.30 su 1 per abilitare un filtro notch adattativo. Dopo la regolazione del guadagno, se compare una nuova risonanza, impostare C01.30 su 2 per abilitare due filtri notch adattativi. Durante il funzionamento del servo, i parametri del primo e del secondo filtro notch vengono aggiornati automaticamente.
- Se la risonanza viene soppressa, il filtro notch adattativo ha ottenuto il risultato desiderato. Se la risonanza persiste, utilizzare lo strumento software in background per osservare le forme d'onda delle variabili rilevanti e utilizzare gli altri tre filtri notch manuali per sopprimere ulteriormente la risonanza.
Questi metodi sono efficaci per eliminare le vibrazioni nei servomotori A6. Per maggiori dettagli, consultare il manuale utente corrispondente:
Manuale A6-RS – Capitolo 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5101/A6-RS%20series%20servo%20drive%20manual.pdf
Manuale A6-EC – Capitolo 7: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5071/A6-EC%20series%20servo%20drive%20manual.pdf
Manuale A6-PN – Capitolo 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5088/A6-PN%20series%20servo%20drive%20user%20manual.pdf
Per eventuali ulteriori domande, non esitate a contattarci.