A operação suave é fundamental para servomotores. Ao comissionar um motor novo, a falta de ajuste dos parâmetros de ganho relevantes provavelmente resultará em vibração. Então, como reduzir ou até eliminar a vibração do motor? Os três métodos a seguir podem ajudar.
1. Ajuste da Relação de Inércia e Rigidez
A relação de inércia da carga é a razão entre o momento de inércia total da carga e a inércia do próprio rotor do motor. Este é um parâmetro fundamental em qualquer sistema servo, e configurá-lo corretamente ajuda a agilizar o processo de comissionamento.
A relação de inércia da carga (C00.06) pode ser definida manualmente calculando a massa e a geometria de cada componente mecânico, mas esse processo é trabalhoso. Quanto mais complexo o sistema mecânico, mais difícil é calcular a relação de inércia da carga com precisão. Os servodrives da série A6 da STEPPERONLINE possuem uma função de identificação automática de inércia que realiza esse cálculo automaticamente por meio do parâmetro F30.10, eliminando a necessidade de cálculos manuais complexos.
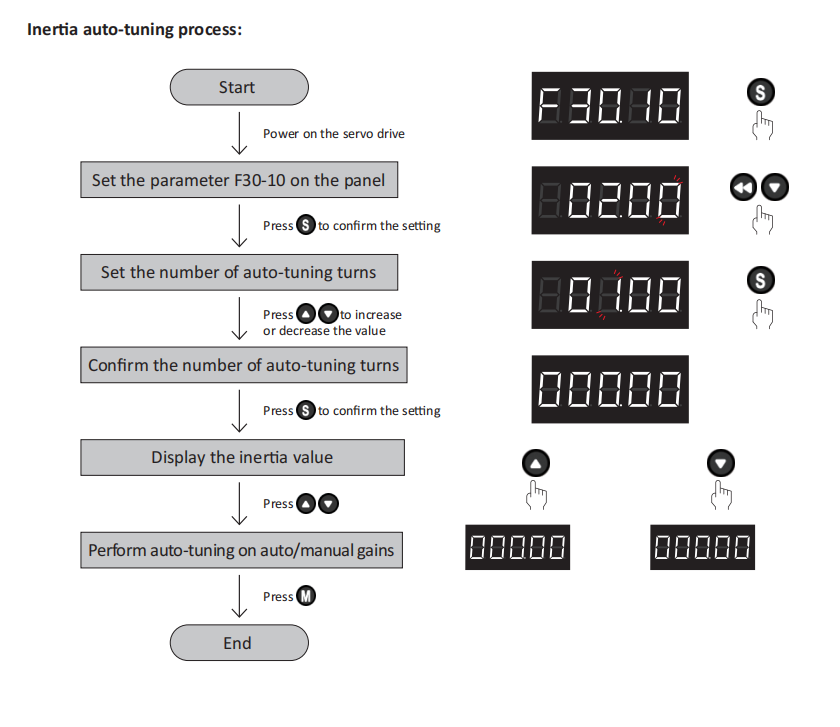
Conforme mostrado na figura acima, durante o processo de identificação, o drive gira o servomotor nos sentidos direto e reverso várias vezes para determinar a relação de inércia da carga.
Após a conclusão da identificação de inércia, prossiga com a configuração da rigidez:
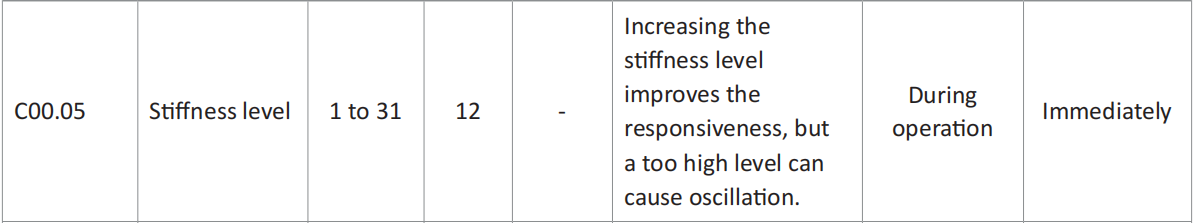
Quanto maior o nível de rigidez do sistema servo, maior o ganho e mais rápida a resposta. No entanto, rigidez excessiva pode causar vibração. O Nível 0 representa a rigidez mais baixa e o Nível 31 a mais alta. Ajuste a rigidez para cima ou para baixo conforme necessário, com base na sua aplicação real.
2. Uso da Função de Autoajuste do Drive
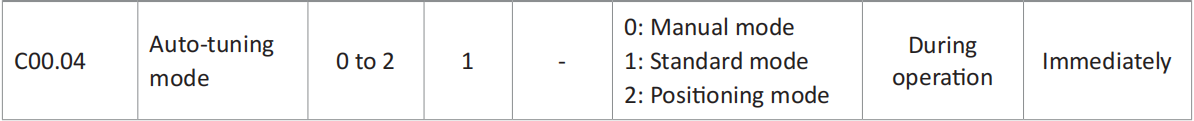
O servodrive A6 oferece três modos de autoajuste:
- 0 – Modo manual
- 1 – Modo padrão
- 2 – Modo de posicionamento
Se o ajuste automático de ganho não alcançar o resultado desejado, é possível ajustar manualmente os ganhos para uma otimização adicional. Os principais parâmetros de ganho são explicados a seguir.
C01.00: Ganho da Malha de Posição
Um ganho da malha de posição mais alto aumenta a capacidade de resposta e reduz o tempo de posicionamento. No entanto, o ganho da malha de posição não deve exceder o limite de frequência natural do sistema mecânico.
Para garantir a estabilidade do sistema, a largura de banda da malha de velocidade (Hz) deve ser de 3 a 5 vezes a largura de banda da malha de posição (Hz).
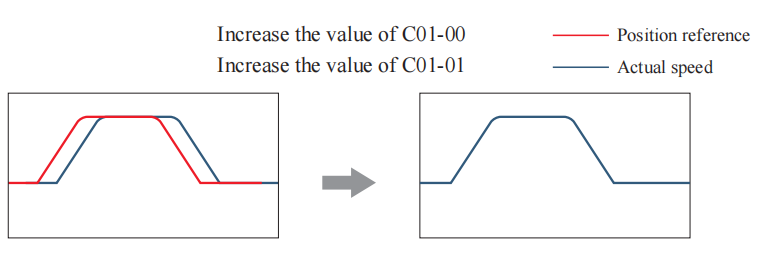
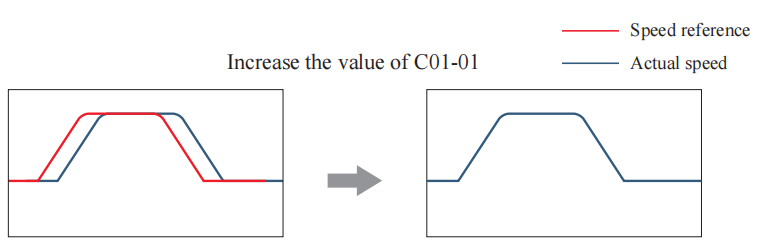
C01.01: Ganho da Malha de Velocidade
Se a malha de velocidade tiver baixa capacidade de resposta, ela introduz um atraso na malha de posição externa, o que pode levar a sobressinal ou oscilação no comando de velocidade. Portanto, dentro da faixa em que o sistema mecânico não vibra, um valor mais alto geralmente melhora a capacidade de resposta e a estabilidade.
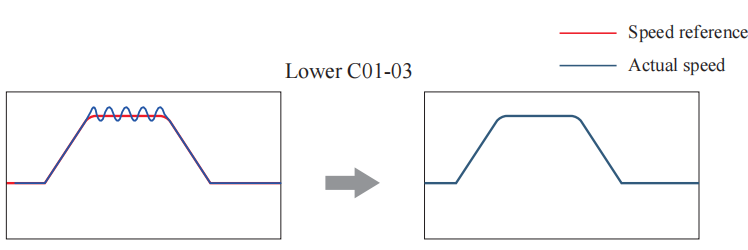
C01.03: Frequência de Corte do Filtro do Comando de Torque
Este parâmetro aplica um filtro passa-baixa ao comando de torque. O valor definido determina a frequência de corte do filtro. Um valor mais baixo proporciona uma filtragem mais forte; no entanto, um valor excessivamente baixo introduz atraso excessivo na malha de velocidade, reduzindo assim a largura de banda da malha de velocidade.
Quando a máquina apresenta vibração, reduzir adequadamente o valor deste parâmetro pode ajudar a eliminar a vibração.
3. Uso da Função de Supressão de Vibração do Drive
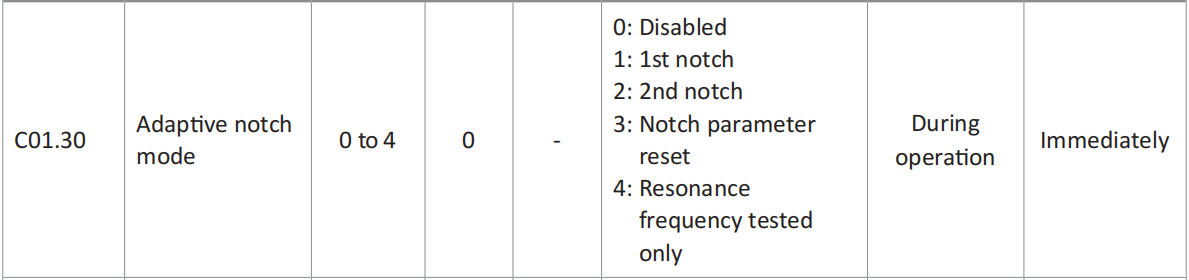
O drive A6 fornece 5 filtros notch, cada um com 3 parâmetros: frequência notch, nível de largura e nível de profundidade. O primeiro e o segundo filtros notch podem ser configurados manualmente ou definidos como filtros notch adaptativos (C01.30 = 1 ou 2). No modo adaptativo, o drive define os parâmetros automaticamente. Os três filtros notch restantes são configurados manualmente. Um filtro notch suprime a ressonância mecânica atenuando o ganho em uma frequência específica. Uma vez que o filtro notch esteja configurado adequadamente, a vibração pode ser suprimida de forma eficaz, permitindo aumentar ainda mais o ganho do servo.
Etapas de Configuração do Filtro Notch Adaptativo
- Defina C01.30 (Seleção do Modo de Filtro Notch Adaptativo) como 1 ou 2, dependendo do número de pontos de ressonância.
- Quando ocorrer ressonância, defina C01.30 como 1 primeiro para ativar um filtro notch adaptativo. Após o ajuste do ganho, se surgir uma nova ressonância, defina C01.30 como 2 para ativar dois filtros notch adaptativos. Durante a operação do servo, os parâmetros do primeiro e do segundo filtros notch são atualizados automaticamente.
- Se a ressonância for suprimida, o filtro notch adaptativo terá alcançado o resultado desejado. Se a ressonância persistir, utilize a ferramenta de software em segundo plano para observar as formas de onda das variáveis relevantes e use os três filtros notch manuais restantes para suprimir ainda mais a ressonância.
Estes métodos são eficazes para eliminar a vibração em servomotores A6. Para mais detalhes, consulte o manual do usuário correspondente:
Manual A6-RS – Capítulo 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5101/A6-RS%20series%20servo%20drive%20manual.pdf
Manual A6-EC – Capítulo 7: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5071/A6-EC%20series%20servo%20drive%20manual.pdf
Manual A6-PN – Capítulo 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5088/A6-PN%20series%20servo%20drive%20user%20manual.pdf
Se tiver mais alguma dúvida, não hesite em entrar em contato conosco.