Se você está enfrentando problemas de comunicação com seu servomotor via RS-485 usando o protocolo Modbus RTU, siga as etapas abaixo para diagnosticar e resolver o problema.
1. Verificar as Conexões de Hardware
Certifique-se de que o cabo de interface RS-485 esteja conectado corretamente. Preste atenção especial à atribuição dos fios A/B (ou 485+/485-) no cabo Ethernet (usado para a fiação RS-485), conforme mostrado na figura abaixo.
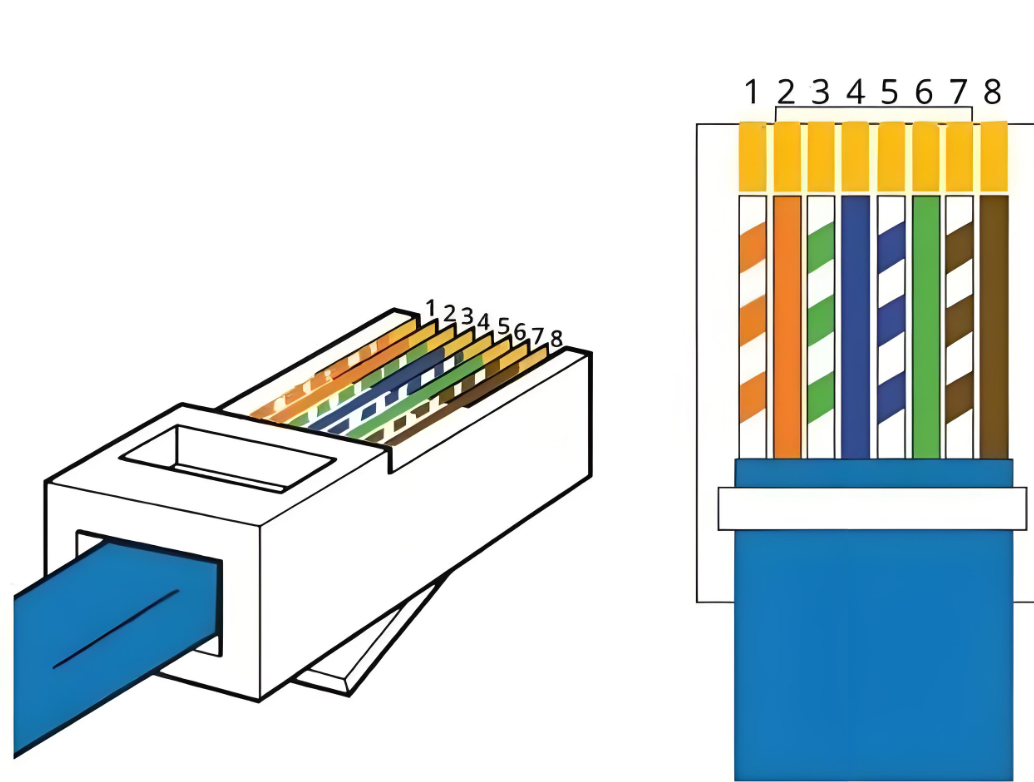
Ao usar um cabo Ethernet para conectar ao adaptador RS485-USB, consulte sempre o pinout da porta RS-485 especificado no manual do driver do servo.
Exemplo da Série A6-RS
O pinout da interface de comunicação RS-485 do servomotor da série A6-RS é mostrado abaixo.
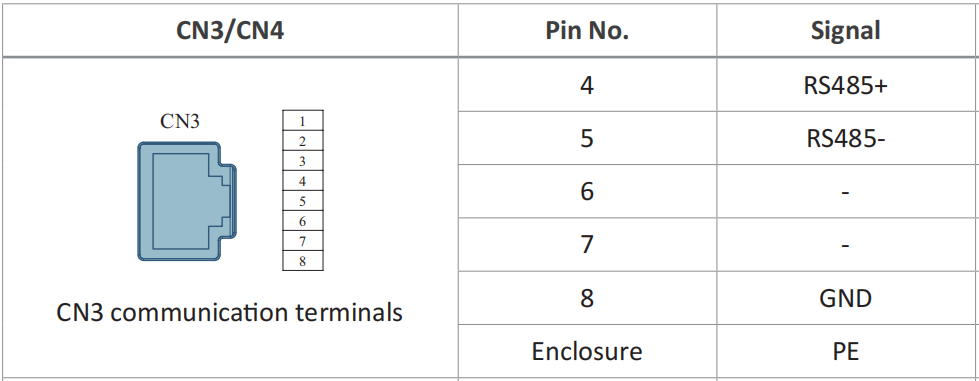
Se você estiver usando o cabo RS485-1 USB-para-RS485, faça as seguintes conexões:
| Fio do Cabo Ethernet | Pino do Adaptador RS485-USB |
|---|---|
| Azul | T/R+ |
| Azul/Verde listrado | T/R- |
| Marrom | GND |
2. Verificar os Parâmetros de Configuração
- Verifique se o endereço de escravo Modbus do servomotor corresponde ao endereço configurado no controlador. A comunicação falhará se os endereços não corresponderem.
- Confirme se a taxa de transmissão (baud rate), bits de dados, bits de parada e paridade no controlador correspondem à configuração do servomotor.
3. Verificar as Configurações de Software
- Certifique-se de que as configurações da porta serial no seu software (por exemplo, scripts Python, terminal serial) correspondam aos parâmetros de comunicação do servomotor.
- Verifique se o formato do comando Modbus está correto, incluindo o endereço de escravo, código de função, dados e checksum CRC.
4. Usar Ferramentas de Depuração Modbus
Use ferramentas profissionais de depuração Modbus, como ModScan ou Modbus Poll. Essas ferramentas permitem enviar e receber comandos Modbus manualmente para verificar se a comunicação está funcionando corretamente.
5. Exemplo de Configuração: Servomotor da Série A6-RS
-
Prepare um cabo Ethernet (para fiação RS-485) e um cabo adaptador RS485-USB. Faça as conexões de acordo com o pinout da porta definido no manual, conforme descrito na Seção 1. Conecte uma extremidade do cabo Ethernet à porta de comunicação RS-485 do driver e a outra extremidade a uma porta USB do seu PC.
-
Verifique as configurações da porta serial do seu PC: ① Clique com o botão direito em Iniciar > Gerenciador de Dispositivos ② Expanda Portas (COM e LPT) ③ Clique com o botão direito na sua porta serial > Propriedades > aba Configurações da Porta ④ Anote os valores de taxa de transmissão, bits de dados, bits de parada e paridade.
-
Verifique os parâmetros de comunicação padrão (endereço de escravo, taxa de transmissão, etc.) do driver de servo A6 no manual.
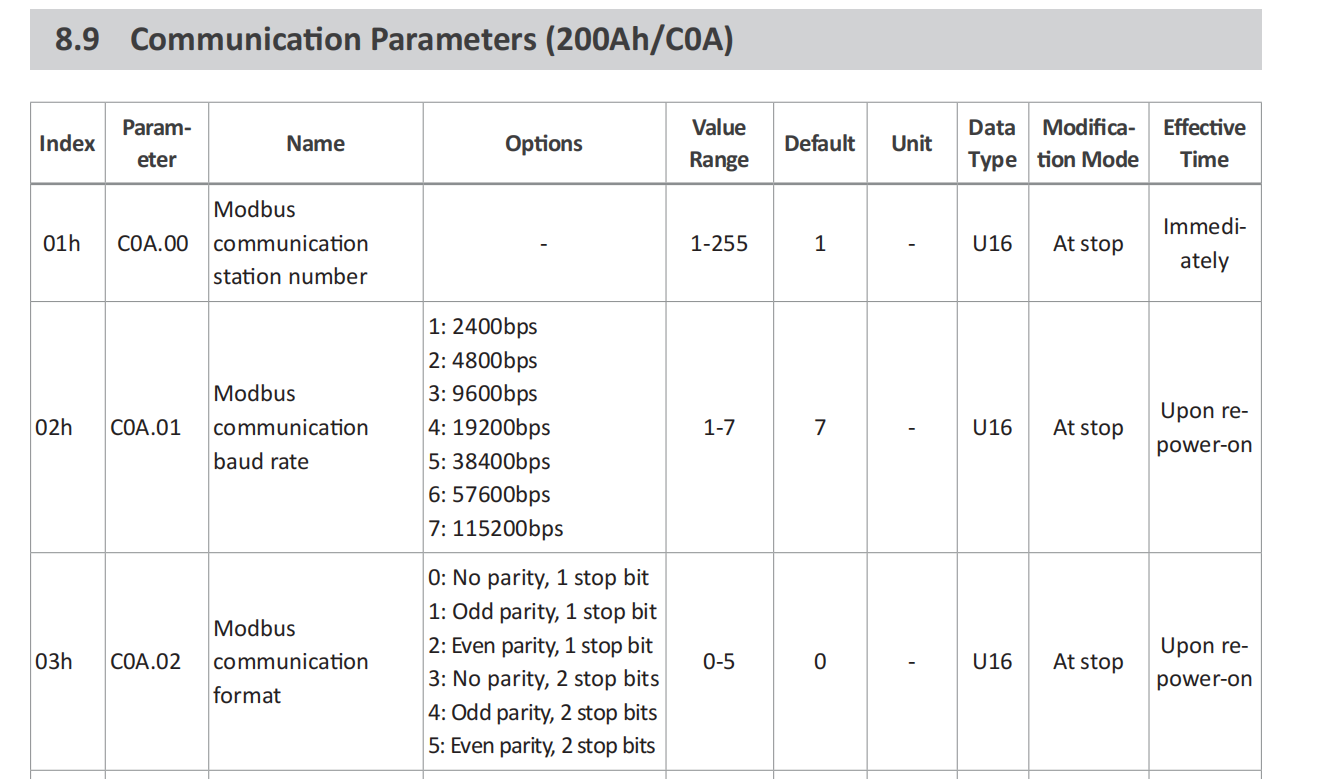
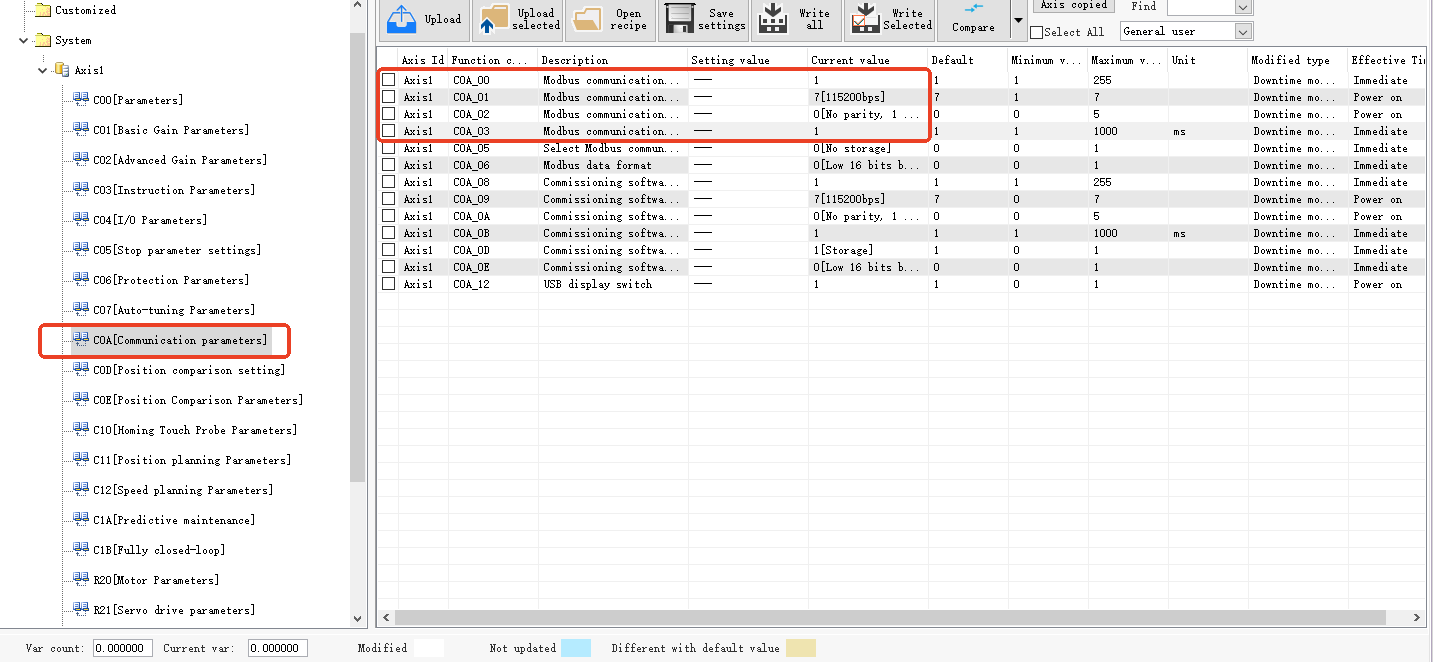
- Após confirmar os parâmetros listados no manual, verifique o endereço de escravo, a taxa de transmissão e outras configurações usando o software de depuração da série A6 ou os botões do painel integrados do driver.
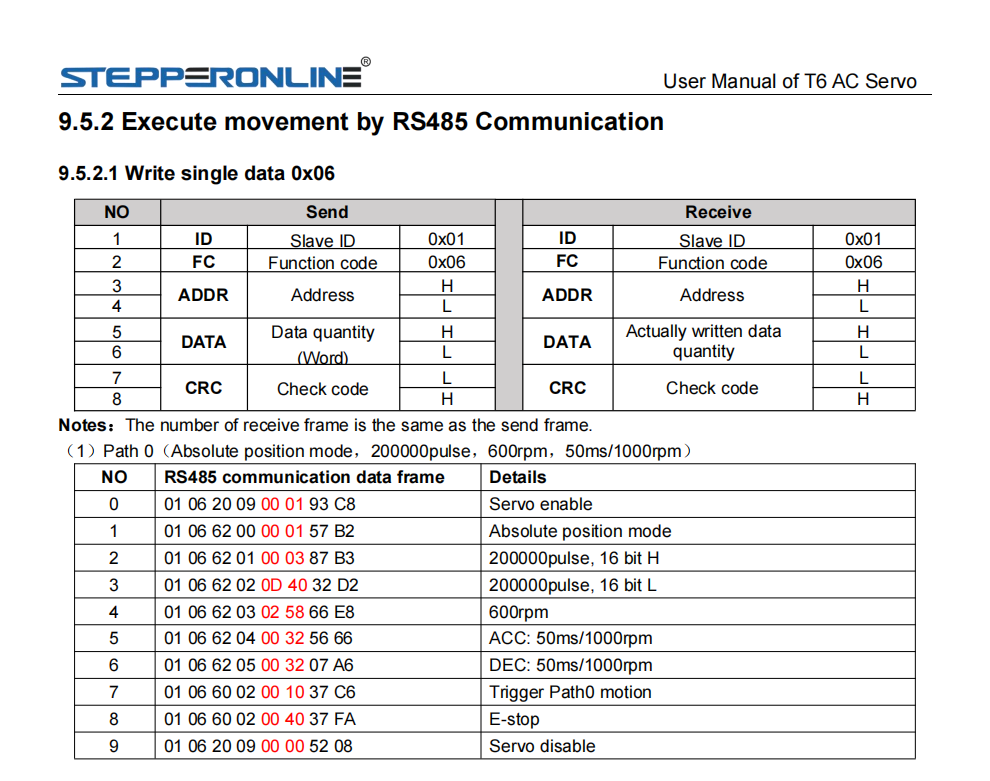
- Abra o software de terminal serial e configure a porta serial usando os valores dos parâmetros identificados acima. Uma vez que a porta esteja aberta, envie um comando Modbus de exemplo para um teste básico. Se o dispositivo retornar uma resposta válida, a comunicação foi estabelecida com sucesso. (Consulte a página P330 do manual para comandos de exemplo.)
6. Exemplo de Configuração: Servomotor da Série T6
- Prepare um cabo Ethernet (para fiação RS-485) e um cabo adaptador RS485-USB. Faça as conexões de acordo com o pinout da porta definido no manual. O pinout da porta de comunicação RS-485 da série T6 é mostrado abaixo.
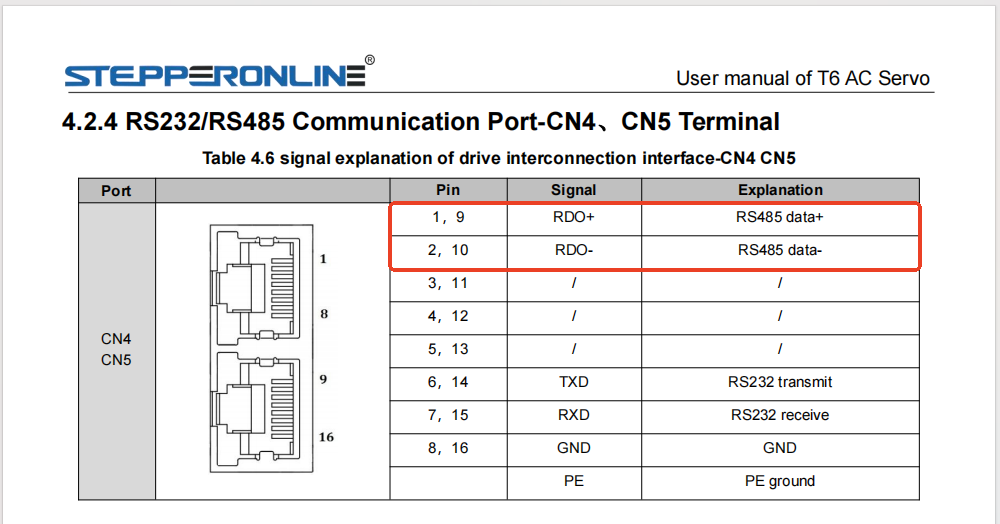
Faça as seguintes conexões:
| Fio do Cabo Ethernet | Pino do Adaptador RS485-USB |
|---|---|
| Verde/Branco listrado | T/R+ |
| Verde sólido | T/R- |
| Marrom | GND |
Conecte uma extremidade do cabo Ethernet à porta de comunicação RS-485 do driver e a outra extremidade a uma porta USB do seu PC.
-
Verifique as configurações da porta serial do seu PC: ① Clique com o botão direito em Iniciar > Gerenciador de Dispositivos ② Expanda Portas (COM e LPT) ③ Clique com o botão direito na sua porta serial > Propriedades > aba Configurações da Porta ④ Anote os valores de taxa de transmissão, bits de dados, bits de parada e paridade.
-
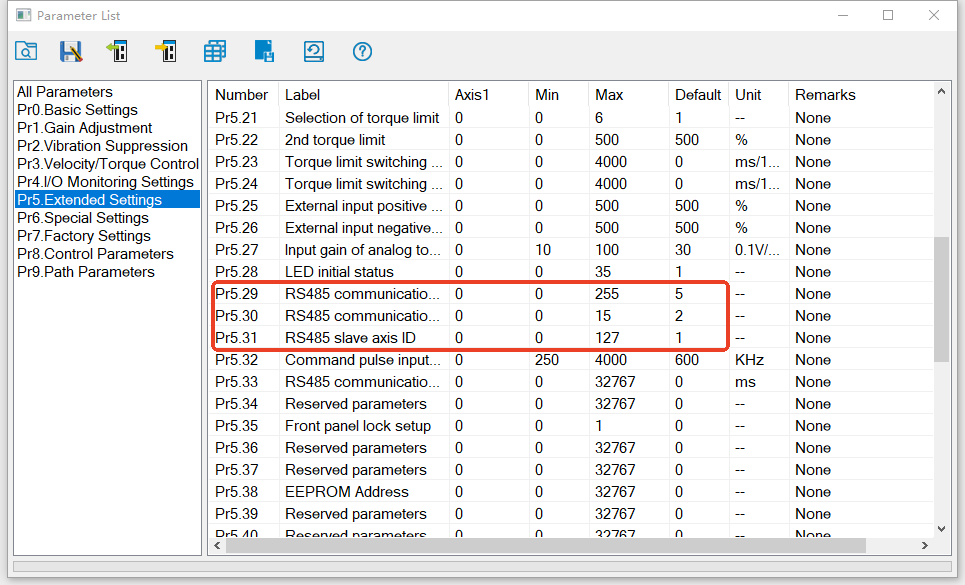
Verifique os parâmetros de comunicação padrão do driver de servo T6 no manual. Os valores padrão para PR5.29, PR5.30 e PR5.31 são 5, 2 e 1, respectivamente.
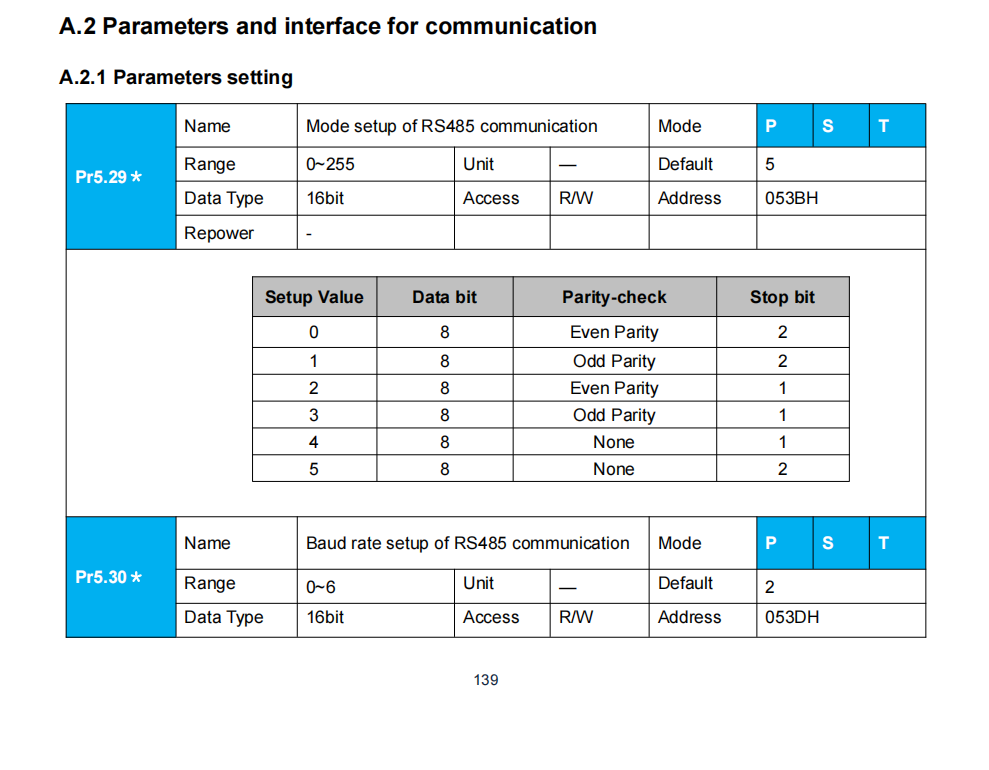
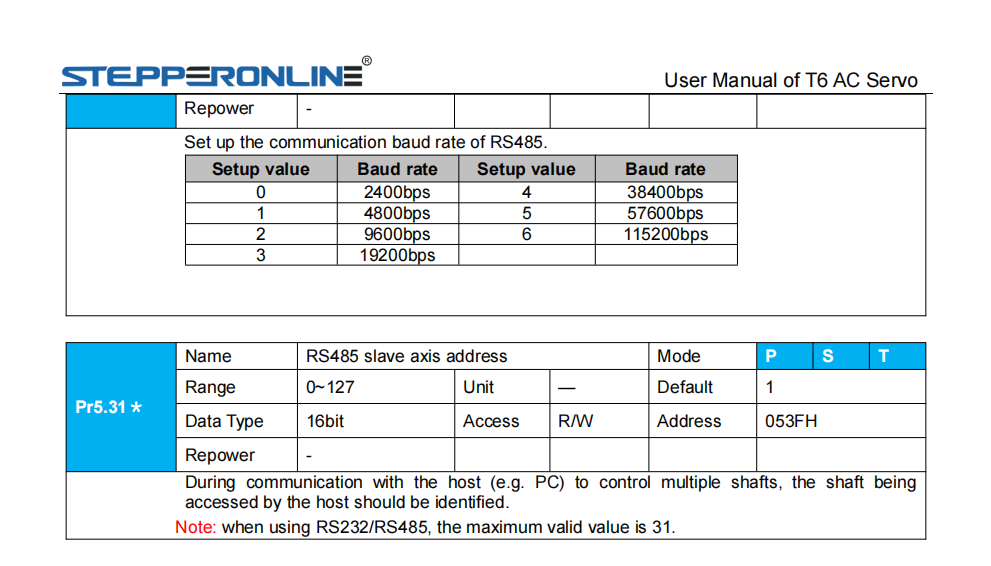
- Abra o painel de parâmetros usando o software de depuração da série T6. Navegue até PR5 Configurações Especiais e verifique se os valores atuais de PR5.29, PR5.30 e PR5.31 correspondem aos padrões do manual (5, 2, 1). Se não corresponderem, atualize-os de acordo.
- Abra o software de terminal serial e configure a porta serial usando os valores dos parâmetros identificados acima. Uma vez que a porta esteja aberta, envie um comando Modbus de exemplo para um teste básico. Se o dispositivo retornar uma resposta válida, a comunicação foi estabelecida com sucesso. (Consulte a página P132 do manual para comandos de exemplo.)