Si experimenta problemas de comunicación con su servomotor a través de RS-485 utilizando el protocolo Modbus RTU, siga los pasos a continuación para diagnosticar y resolver el problema.
1. Verificar las conexiones de hardware
Asegúrese de que el cable de interfaz RS-485 esté cableado correctamente. Preste especial atención a las asignaciones de los hilos A/B (o 485+/485-) en el cable Ethernet (utilizado para el cableado RS-485), como se muestra en la siguiente figura.
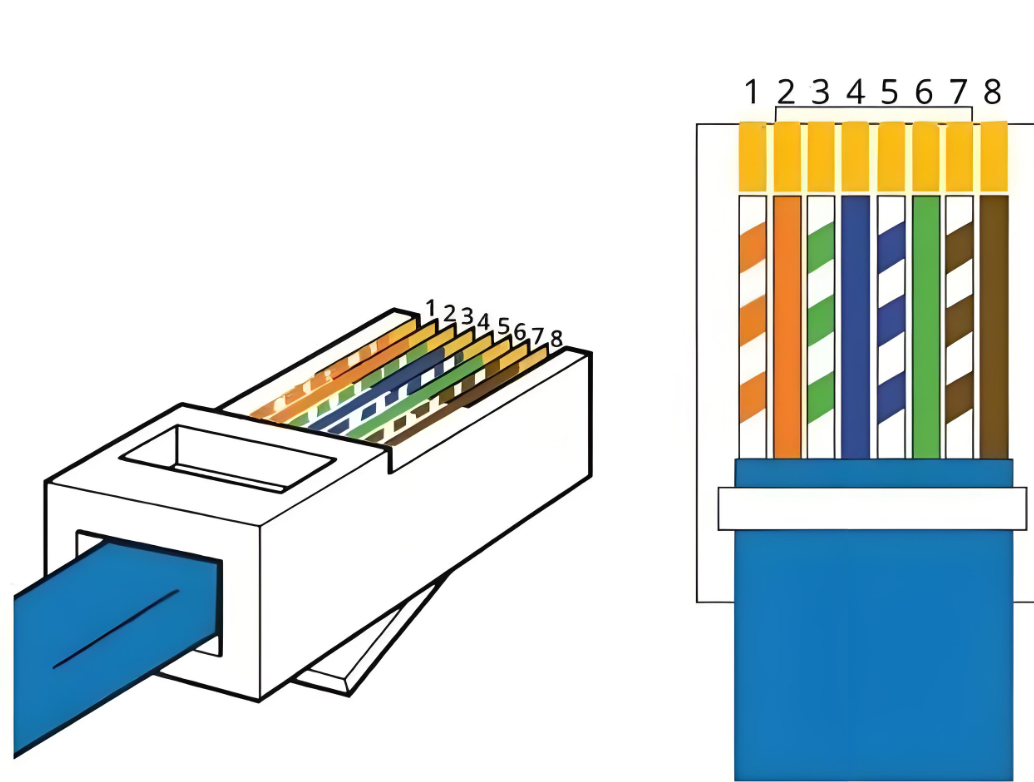
Cuando utilice un cable Ethernet para conectar al adaptador RS485-USB, consulte siempre el pinout del puerto RS-485 especificado en el manual del driver de servo.
Ejemplo de la serie A6-RS
El pinout de la interfaz de comunicación RS-485 para el servomotor de la serie A6-RS se muestra a continuación.
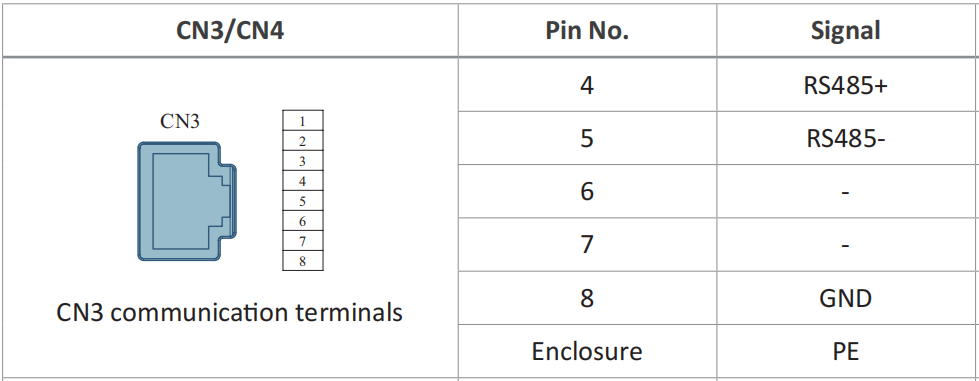
Si está utilizando el cable RS485-1 USB a RS485, realice las siguientes conexiones:
| Hilo del cable Ethernet | Pin del adaptador RS485-USB |
|---|---|
| Azul | T/R+ |
| Azul/Verde a rayas | T/R- |
| Marrón | GND |
2. Verificar los parámetros de configuración
- Verifique que la dirección de esclavo Modbus del servomotor coincida con la dirección configurada en el controlador. La comunicación fallará si las direcciones no coinciden.
- Confirme que la velocidad de transmisión (baud rate), los bits de datos, los bits de parada y la configuración de paridad en el controlador coincidan con la configuración del servomotor.
3. Verificar la configuración del software
- Asegúrese de que la configuración del puerto serie en su software (por ejemplo, scripts de Python, terminal serie) coincida con los parámetros de comunicación del servomotor.
- Verifique que el formato del comando Modbus sea correcto, incluyendo la dirección de esclavo, el código de función, los datos y la suma de verificación CRC.
4. Utilizar herramientas de depuración Modbus
Utilice herramientas profesionales de depuración Modbus como ModScan o Modbus Poll. Estas herramientas le permiten enviar y recibir comandos Modbus manualmente para verificar si la comunicación funciona correctamente.
5. Ejemplo de configuración: Servomotor de la serie A6-RS
-
Prepare un cable Ethernet (para cableado RS-485) y un cable adaptador RS485-USB. Realice las conexiones según el pinout del puerto definido en el manual, como se describe en la Sección 1. Conecte un extremo del cable Ethernet al puerto de comunicación RS-485 del driver y el otro extremo a un puerto USB de su PC.
-
Verifique la configuración del puerto serie de su PC: ① Haga clic derecho en Inicio > Administrador de dispositivos ② Expanda Puertos (COM y LPT) ③ Haga clic derecho en su puerto serie > Propiedades > pestaña Configuración del puerto ④ Anote los valores de velocidad de transmisión, bits de datos, bits de parada y paridad.
-
Consulte los parámetros de comunicación predeterminados (dirección de esclavo, velocidad de transmisión, etc.) del driver de servo A6 en el manual.
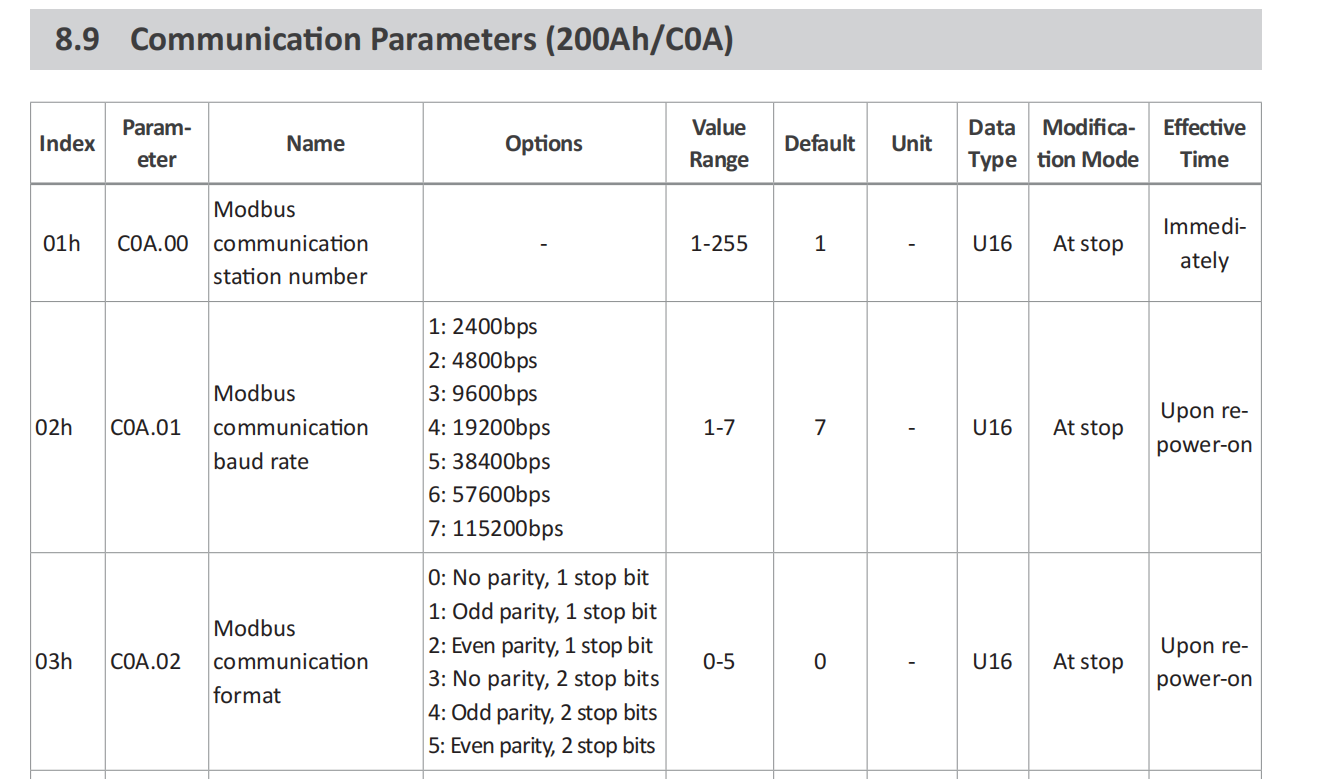
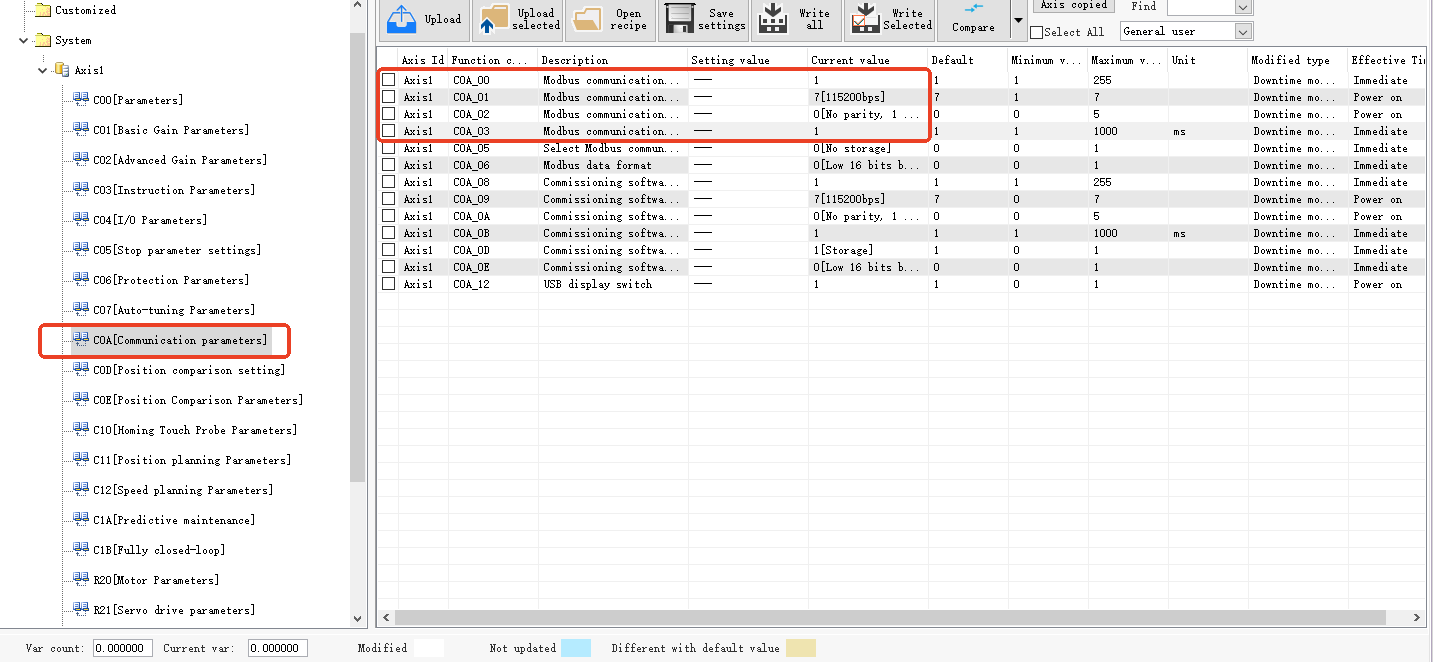
- Tras confirmar los parámetros indicados en el manual, verifique la dirección de esclavo, la velocidad de transmisión y otros ajustes utilizando el software de depuración de la serie A6 o los botones integrados del panel del driver.
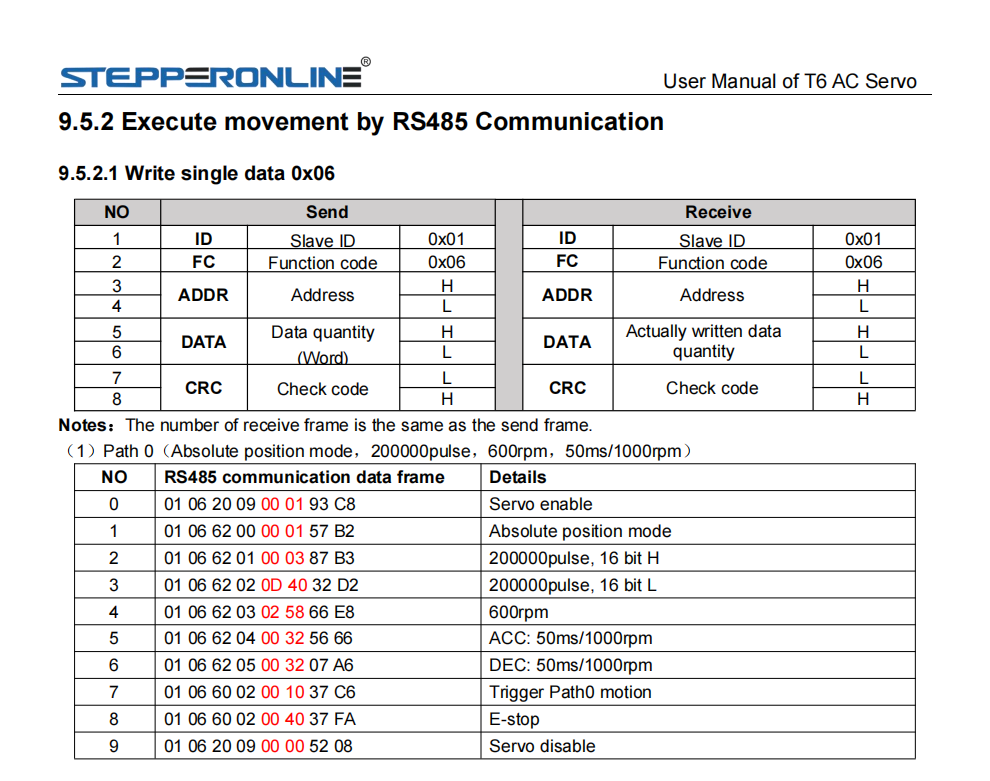
- Abra su software de terminal serie y configure el puerto serie utilizando los valores de parámetros identificados anteriormente. Una vez abierto el puerto, envíe un comando Modbus de ejemplo para una prueba básica. Si el dispositivo devuelve una respuesta válida, la comunicación se ha establecido correctamente. (Consulte la página P330 del manual para ver comandos de ejemplo.)
6. Ejemplo de configuración: Servomotor de la serie T6
- Prepare un cable Ethernet (para cableado RS-485) y un cable adaptador RS485-USB. Realice las conexiones según el pinout del puerto definido en el manual. El pinout del puerto de comunicación RS-485 para la serie T6 se muestra a continuación.
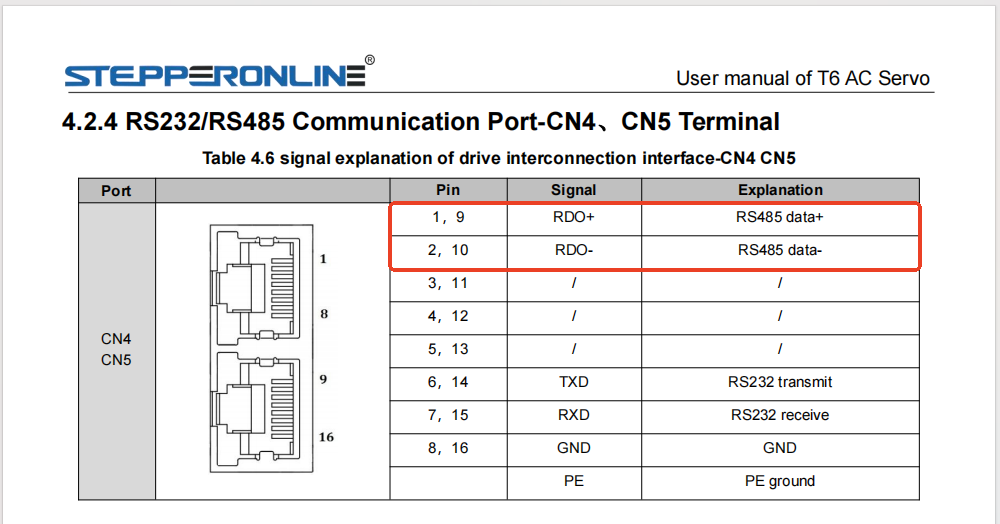
Realice las siguientes conexiones:
| Hilo del cable Ethernet | Pin del adaptador RS485-USB |
|---|---|
| Verde/Blanco a rayas | T/R+ |
| Verde sólido | T/R- |
| Marrón | GND |
Conecte un extremo del cable Ethernet al puerto de comunicación RS-485 del driver y el otro extremo a un puerto USB de su PC.
-
Verifique la configuración del puerto serie de su PC: ① Haga clic derecho en Inicio > Administrador de dispositivos ② Expanda Puertos (COM y LPT) ③ Haga clic derecho en su puerto serie > Propiedades > pestaña Configuración del puerto ④ Anote los valores de velocidad de transmisión, bits de datos, bits de parada y paridad.
-
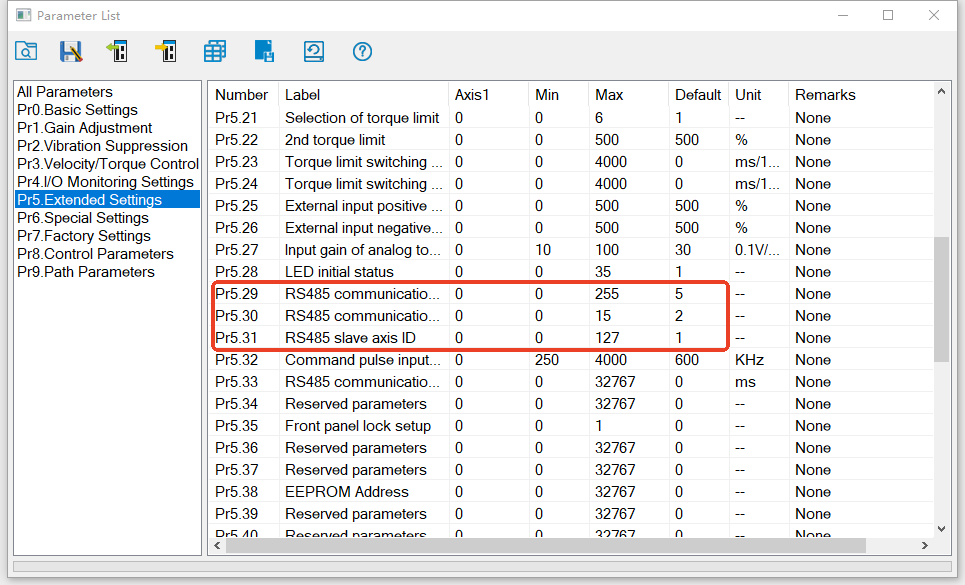
Consulte los parámetros de comunicación predeterminados del driver de servo T6 en el manual. Los valores predeterminados de PR5.29, PR5.30 y PR5.31 son 5, 2 y 1, respectivamente.
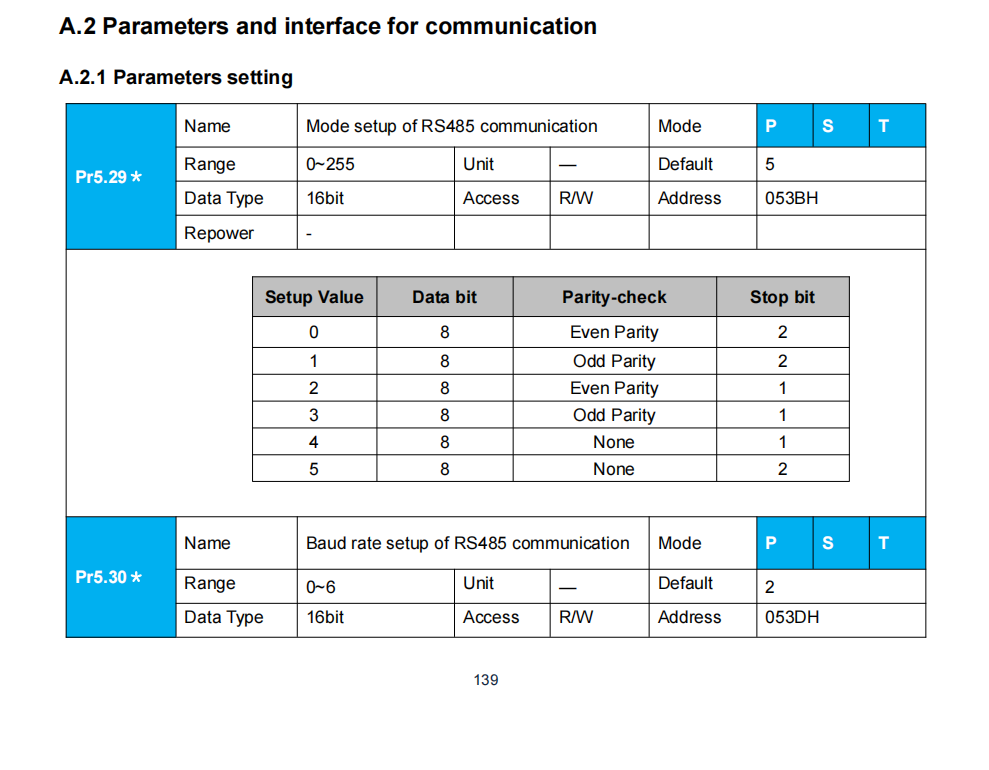
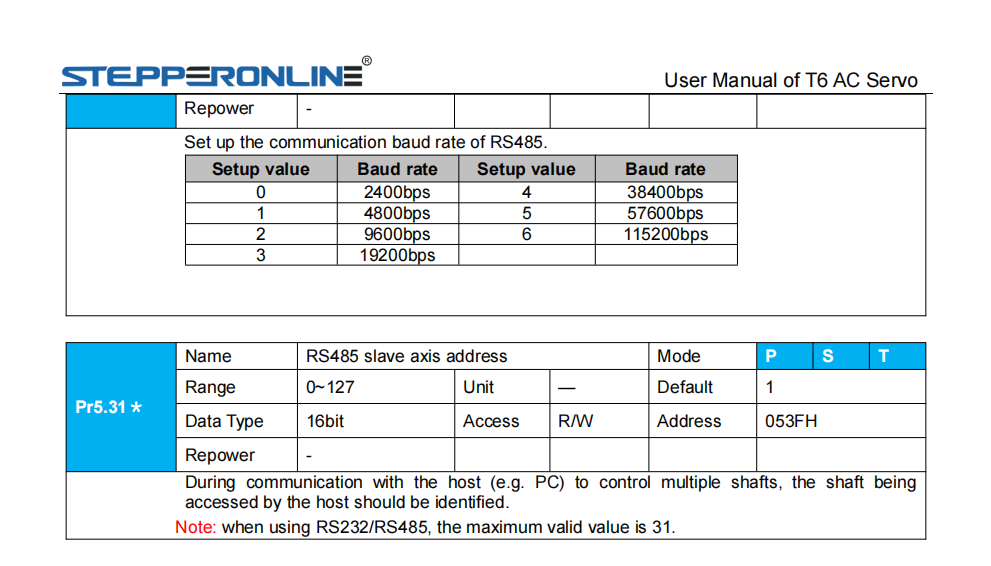
- Abra el panel de parámetros utilizando el software de depuración de la serie T6. Navegue hasta PR5 Special Settings y verifique que los valores actuales de PR5.29, PR5.30 y PR5.31 coincidan con los valores predeterminados del manual (5, 2, 1). Si no coinciden, actualícelos en consecuencia.
- Abra su software de terminal serie y configure el puerto serie utilizando los valores de parámetros identificados anteriormente. Una vez abierto el puerto, envíe un comando Modbus de ejemplo para una prueba básica. Si el dispositivo devuelve una respuesta válida, la comunicación se ha establecido correctamente. (Consulte la página P132 del manual para ver comandos de ejemplo.)