Este artículo explica cómo controlar la velocidad del motor utilizando el driver de motor paso a paso DM556RS mediante comunicación Modbus RS485.
Hardware
- Driver: DM556RS
- Motor: 23HE30-2804S
Software
Software de depuración serie (p. ej., Modbus Poll) o un controlador externo con capacidad de comunicación RS485.
Configuración
Configure la velocidad de baudios, la dirección de estación y la resistencia de terminación mediante los interruptores DIP del driver, como se muestra a continuación.
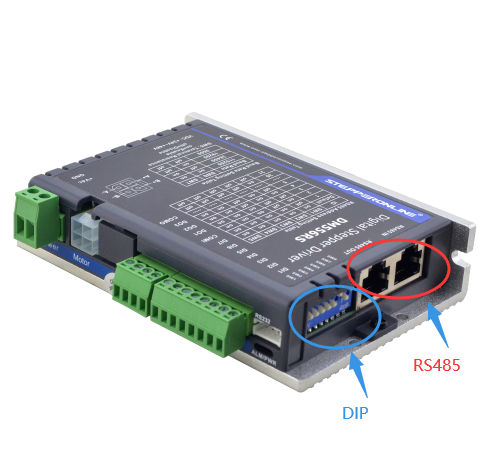
1. Modo JOG
El modo JOG permite que el motor funcione a una velocidad establecida en una dirección elegida. El siguiente ejemplo establece la velocidad JOG a 300 RPM.
| Comando | Descripción |
|---|---|
01 06 18 01 40 01 2E AA |
JOG hacia adelante |
01 06 18 01 40 02 6E AB |
JOG en sentido inverso |
01 06 01 E1 01 2C D8 4D |
Establecer velocidad JOG (300 RPM) |
01 06 01 E7 01 2C 38 4C |
Establecer tiempo de aceleración/desaceleración JOG |
Importante: Cuando el JOG se activa mediante RS485, el motor funciona de forma continua solo si los comandos de activación se envían a intervalos inferiores a 50 ms. Si el intervalo entre comandos supera los 50 ms, el motor realiza un único movimiento JOG y se detiene.
2. Control de velocidad — Funcionamiento continuo (PR0)
PR0 puede configurarse como un conjunto de parámetros de modo de velocidad para el funcionamiento continuo del motor. El siguiente ejemplo establece la velocidad de PR0 a 300 RPM y arranca el motor.
| Comando | Descripción |
|---|---|
01 06 62 00 00 02 17 B3 |
Configurar PR0 en modo de velocidad |
01 06 62 03 01 2C 66 3F |
Establecer velocidad de PR0 (300 RPM) |
01 06 60 02 00 10 37 C6 |
Activar funcionamiento de PR0 (arranque) |
01 06 60 02 00 40 37 FA |
Parada de emergencia |
Nota: Puede cambiar la velocidad de funcionamiento del motor mientras está en marcha. Tras modificar el valor de velocidad, reenvíe el comando de activación de PR0 (
01 06 60 02 00 10 37 C6) para aplicar la nueva velocidad.