Dieser Artikel erklärt, wie man die Motordrehzahl mit dem Schrittmotortreiber DM556RS über die Modbus-RS485-Kommunikation steuert.
Hardware
- Treiber: DM556RS
- Motor: 23HE30-2804S
Software
Serielle Debugging-Software (z. B. Modbus Poll) oder ein externer Controller mit RS485-Kommunikationsfähigkeit.
Konfiguration
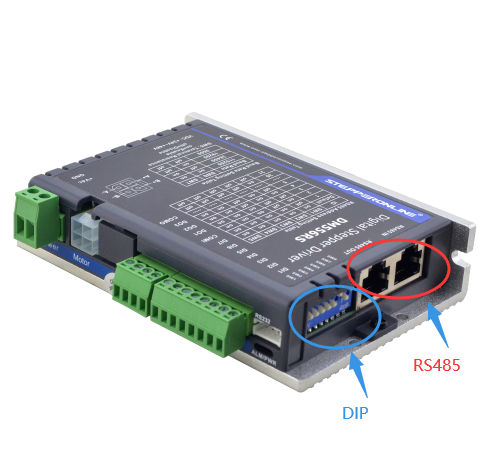
Stellen Sie die Baudrate, die Stationsadresse und den Abschlusswiderstand über die DIP-Schalter am Treiber ein, wie unten gezeigt.
1. JOG-Modus
Der JOG-Modus ermöglicht es dem Motor, mit einer eingestellten Geschwindigkeit in eine gewählte Richtung zu laufen. Das folgende Beispiel setzt die JOG-Geschwindigkeit auf 300 U/min.
| Befehl | Beschreibung |
|---|---|
01 06 18 01 40 01 2E AA |
JOG vorwärts |
01 06 18 01 40 02 6E AB |
JOG rückwärts |
01 06 01 E1 01 2C D8 4D |
JOG-Geschwindigkeit einstellen (300 U/min) |
01 06 01 E7 01 2C 38 4C |
JOG-Beschleunigungs-/Verzögerungszeit einstellen |
Wichtig: Wenn JOG über RS485 ausgelöst wird, läuft der Motor nur dann kontinuierlich, wenn die Auslösebefehle in Intervallen von weniger als 50 ms gesendet werden. Wenn das Intervall zwischen den Befehlen 50 ms überschreitet, führt der Motor eine einzelne JOG-Bewegung aus und stoppt dann.
2. Drehzahlregelung — Dauerbetrieb (PR0)
PR0 kann als Geschwindigkeitsmodus-Parametersatz für den Dauerbetrieb des Motors konfiguriert werden. Das folgende Beispiel setzt die PR0-Geschwindigkeit auf 300 U/min und startet den Motor.
| Befehl | Beschreibung |
|---|---|
01 06 62 00 00 02 17 B3 |
PR0 auf Geschwindigkeitsmodus einstellen |
01 06 62 03 01 2C 66 3F |
PR0-Geschwindigkeit einstellen (300 U/min) |
01 06 60 02 00 10 37 C6 |
PR0-Betrieb auslösen (Start) |
01 06 60 02 00 40 37 FA |
Notstopp |
Hinweis: Sie können die Laufgeschwindigkeit des Motors ändern, während er in Betrieb ist. Nachdem Sie den Geschwindigkeitswert geändert haben, senden Sie den PR0-Auslösebefehl (
01 06 60 02 00 10 37 C6) erneut, um die neue Geschwindigkeit zu übernehmen.