Die Auflösung eines Encoders wird üblicherweise in Bit gemessen und gibt die kleinste Veränderung an, die der Encoder erfassen kann.
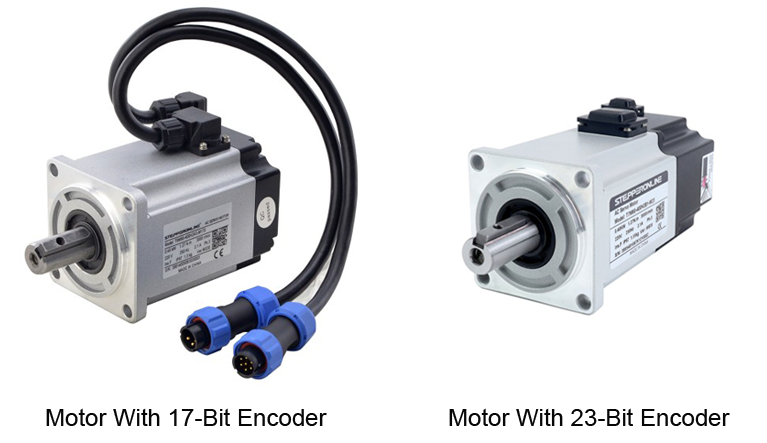
Die T6-Servomotoren von StepperOnline sind derzeit mit 17-Bit- und 23-Bit-Encodern erhältlich. Dieser Artikel erläutert die Unterschiede zwischen diesen beiden Encodertypen und behandelt die Funktionsprinzipien von Multiturn-Absolutwertencodern sowie die Definition der Multiturn-Funktionalität.
1. Encoder-Auflösung
Die Encoder-Auflösung bestimmt die Erfassungsgenauigkeit. Je höher die Auflösung, desto kleinere Weg- oder Winkeländerungen kann der Encoder erfassen. Konkret:
- 17-Bit-Encoder: Repräsentiert 2^17 eindeutige Positionen, also 131.072 Positionen pro Umdrehung.
- 23-Bit-Encoder: Repräsentiert 2^23 eindeutige Positionen, also 8.388.608 Positionen pro Umdrehung.
Ein 23-Bit-Encoder bietet somit eine deutlich höhere Auflösung als ein 17-Bit-Encoder und ermöglicht eine größere Genauigkeit sowie eine feinere Wegerfassung.
2. Funktionsprinzipien von Single-Turn- und Multiturn-Absolutwertencodern
Der 17-Bit-Encoder unterstützt ausschließlich den Single-Turn-Betrieb, während der 23-Bit-Encoder sowohl Single-Turn- als auch Multiturn-Funktionalität bietet.
Ein Multiturn-Absolutwertencoder erfasst nicht nur die Position innerhalb einer einzelnen Umdrehung, sondern auch die kumulierte Position über mehrere Umdrehungen hinweg. Die Funktionsweise der beiden Typen ist wie folgt:
Single-Turn-Absolutwertencoder: Mithilfe optischer, magnetischer oder kapazitiver Abtastverfahren ordnet der Encoder jeder Position innerhalb einer Umdrehung einen eindeutigen Code zu. Dadurch kann der Encoder unmittelbar nach dem Einschalten die aktuelle Absolutposition ausgeben – auch nach einem Neustart.
Multiturn-Absolutwertencoder: Aufbauend auf dem Single-Turn-Design erfasst dieser Encoder zusätzlich die Anzahl der vollständigen Umdrehungen, typischerweise über ein Getriebemechanismus. Dadurch zeichnet er sowohl die Winkelposition innerhalb der aktuellen Umdrehung als auch die Gesamtanzahl der Umdrehungen vom Ausgangspunkt bis zur aktuellen Position auf.
Mit der Absolutpositionsinformation kann das System die Position ermitteln, ohne eine Referenzfahrt durchführen zu müssen. Selbst wenn die Stromversorgung unterbrochen oder durch externe Störungen beeinträchtigt wird, bleibt die exakte Position vollständig erhalten und steht nach Wiederherstellung der Versorgung sofort zur Verfügung.
3. Anwendungsunterschiede zwischen 17-Bit- und 23-Bit-Encodern
Aufgrund der Unterschiede in Auflösung und Positionserfassung eignen sich 17-Bit- und 23-Bit-Encoder für unterschiedliche Anwendungsszenarien:
- 17-Bit-Encoder: Geeignet für Anwendungen, die eine gute Genauigkeit erfordern, aber keine extrem hohe Auflösung benötigen, wie z. B. Werkzeugmaschinen mit mittlerer Präzision und allgemeine industrielle Automatisierungsanlagen.
- 23-Bit-Encoder: Geeignet für Anwendungen, die höchste Präzision und feine Wegerfassung erfordern, wie z. B. hochpräzise CNC-Werkzeugmaschinen, Präzisionsmessgeräte und die Gelenkpositionsrückmeldung von Robotern.