Pulssignalsteuerung (Positionssteuerungsmodus)
Dies ist die gängigste und intuitivste Methode zur Servosteuerung. Die Steuerung (wie eine SPS oder Motion-Control-Karte) steuert den Motor durch das Senden einer Pulsfolge. Unsere Servomotoren der Serien A6-RS/T6-RS und DSY-RS unterstützen diesen Steuerungsmodus.
Funktionsprinzip-Diagramm:
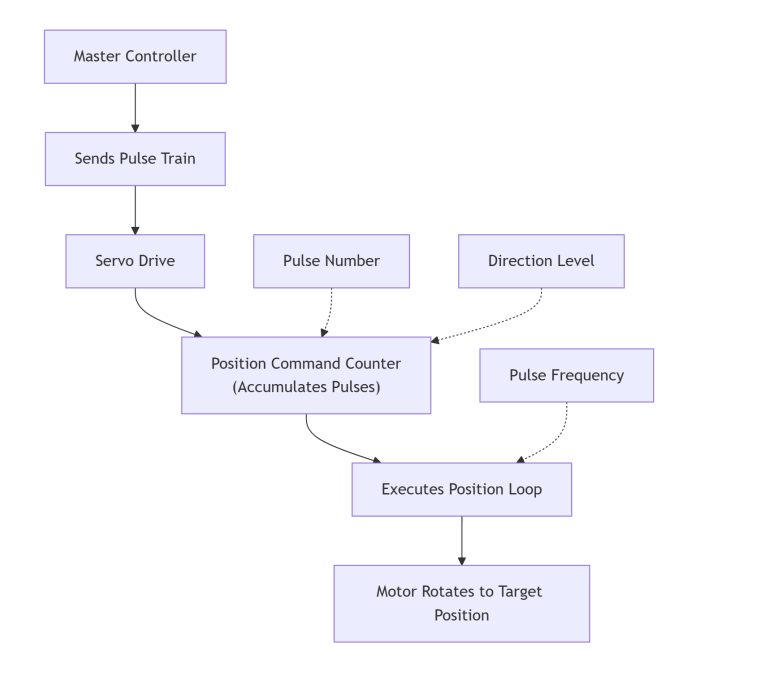
1.1. Pulsanzahl: Der Antrieb verfügt über einen integrierten Positionsbefehlszähler. Jeder empfangene Puls erhöht (oder verringert) den Zähler um eins. Wenn der Antriebsparameter beispielsweise auf "10.000 Pulse pro Umdrehung" eingestellt ist, bewirkt das Senden von 10.000 Pulsen, dass sich der Motor exakt um 360 Grad dreht.
1.2. Pulsfrequenz: Die Frequenz bestimmt die Geschwindigkeit, mit der der Motor die Bewegung ausführt. Eine höhere Frequenz führt zu einer höheren Motordrehzahl.
1.3. Richtungssignal: Ein High- oder Low-Pegel-Signal bestimmt, ob der Pulszähler aufwärts oder abwärts zählt, und steuert so die Vorwärts- oder Rückwärtsdrehung des Motors.
1.4. Eigenschaften: In diesem Modus hat die Steuerung eine Echtzeitkontrolle über jede inkrementelle Bewegung des Motors. Wenn die Pulsübertragung stoppt, hält der Motor an, sobald er die Zielposition erreicht hat. Dies ist eine Puls-für-Puls-Nachführsteuerung.
PWM-Signalsteuerung (Drehzahl-/Drehmomentsteuerungsmodus)
Bei dieser Anwendung wird das PWM-Signal nicht direkt als Pulsbefehl verwendet, sondern in eine analoge Spannung gefiltert, um als Drehzahl- oder Drehmoment-Sollwert zu dienen. Unsere A6-RS-Servomotoren unterstützen ebenfalls die PWM-Signalsteuerung.
Funktionsprinzip-Diagramm:
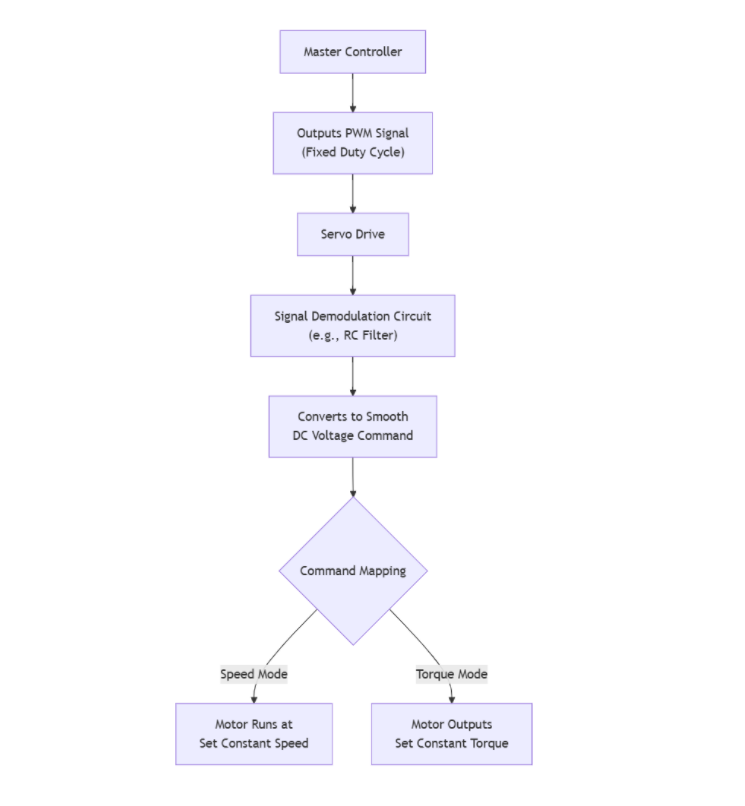
2.1. Signalfilterung: Der Servoantrieb enthält eine interne Hardwareschaltung (wie einen RC-Tiefpassfilter), die die eingehende PWM-Rechteckwelle in eine glatte Gleichspannung umwandelt. Beispiel (die tatsächliche Zuordnung hängt von den Antriebsparametern ab): Ein Tastverhältnis von 50 % könnte 0 V entsprechen, ein Tastverhältnis von 10 % entspricht -5 V und ein Tastverhältnis von 90 % entspricht +5 V.
2.2. Befehlszuordnung: Der resultierende Gleichspannungswert dient als Drehzahl- oder Drehmomentbefehl.
- Drehzahlmodus: -10 V bis +10 V entspricht der maximalen Rückwärtsdrehzahl bis zur maximalen Vorwärtsdrehzahl des Motors.
- Drehmomentmodus: -10 V bis +10 V entspricht dem maximalen Rückwärtsdrehmoment bis zum maximalen Vorwärtsdrehmoment des Motors.
2.3. Eigenschaften: In diesem Modus legt die Steuerung einen Sollwert fest. Das Einstellen eines festen Tastverhältnisses bewirkt beispielsweise, dass der Motor mit einer entsprechenden konstanten Drehzahl rotiert, ohne dass die Steuerung kontinuierlich Signale senden muss. Dies ist eine sollwertbasierte Steuerungsmethode.
Zusammenfassung und Auswahlhilfe
| Anforderungen | Empfohlene Steuerungsmethode |
|---|---|
| Präzise Steuerung von Position und Bewegungsbahn erforderlich (z. B. Punkt-zu-Punkt, interpolierte Bewegung) | Pulssignal (Positionsmodus) |
| Konstante Drehzahl muss beibehalten werden (z. B. Förderbänder, Mischer) | PWM-Signal (Drehzahlmodus) oder analoge Spannung |
| Konstantes Drehmoment muss beibehalten werden (z. B. Schraubenanwendungen, Wickeln) | PWM-Signal (Drehmomentmodus) oder analoge Spannung |