Der Stoppmodus bei Verlust der Servo-Freigabe bestimmt, wie der Antrieb reagiert, wenn das Servo-Freigabesignal entfernt wird (z. B. bei einer Stromunterbrechung). Bevor Sie diesen Parameter konfigurieren, klären Sie den Zweck Ihrer Prüfung:
Szenario 1: Sie beabsichtigen, die Stromunterbrechung als Not-Stopp-Methode zu verwenden.
Szenario 2: Sie möchten das Lastverhalten nach einem Stromausfall beobachten, um sich auf unerwartete Stromausfälle in der Arbeitsumgebung vorzubereiten.
Empfehlungen
Für Szenario 1: Wir empfehlen nicht, die Stromunterbrechung als Not-Stopp-Methode zu verwenden. Verwenden Sie stattdessen einen Digitaleingang (DI)-Befehl, um einen Not-Stopp auszulösen. Alternativ kann auch die Funktion Safe Torque Off (STO), die bei diesem Antrieb verfügbar ist, diese Anforderung erfüllen.
Für Szenario 2: Das Stoppverhalten des Servomotors bei Verlust der Servo-Freigabe kann über den folgenden Parameter konfiguriert werden:
-
C05.00 Stoppmodus bei Verlust der Servo-Freigabe
-
C05.00 = 0: Auslaufstopp (freier Lauf). Der Motor ist stromlos und läuft frei aus, bis er durch Reibung und Lastträgheit zum Stillstand kommt.
-
C05.00 = 1: Geregelte Verzögerung bis zum Stillstand, danach wird die Servo-Freigabe aufgehoben (Motor frei).
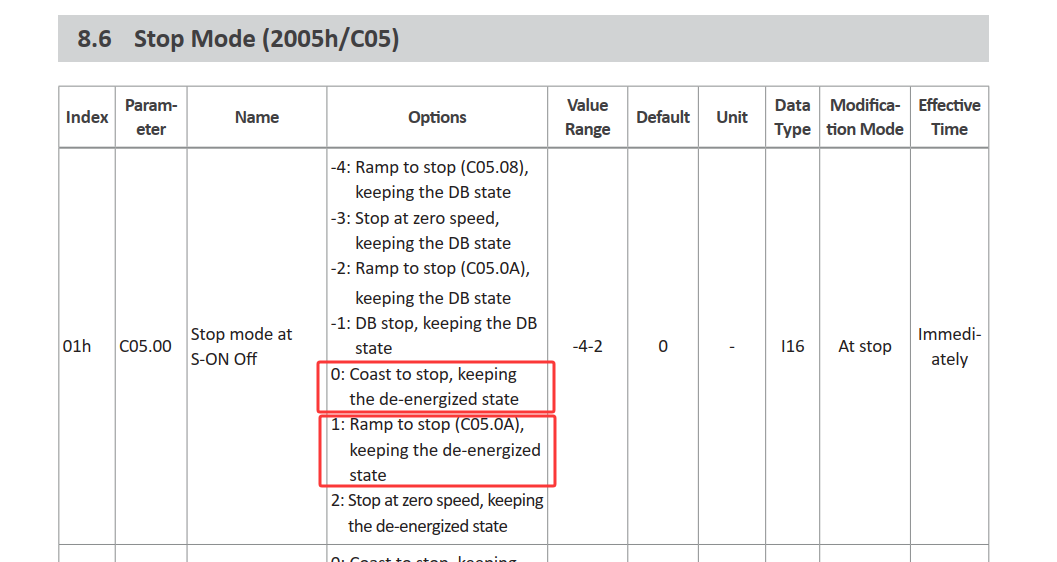
Parameterdetails:
-
C05.00 = 0: Der Motor läuft ohne aktive Bremsung oder Verzögerungsregelung aus. Die Stoppzeit hängt von der Lastträgheit und der Reibung ab.
-
C05.00 = 1: Der Antrieb verzögert den Motor über eine geregelte Rampe bis zum Stillstand und hebt anschließend die Servo-Freigabe auf. Die Verzögerungsrate kann über den Parameter C05.08 (Schnellstopp-Verzögerungszeit) eingestellt werden. Es ist entscheidend, einen geeigneten Verzögerungswert basierend auf den tatsächlichen Lastbedingungen zu testen und zu ermitteln, um sicherzustellen, dass die Last nach einem unerwarteten Stromausfall keine Schäden an der Anlage verursacht.