Dieser Artikel zeigt anhand von Beispielcode, wie die RS485-Kommunikation der DSY-Serie Servomotoren verwendet wird.
- Geschwindigkeitsmodus
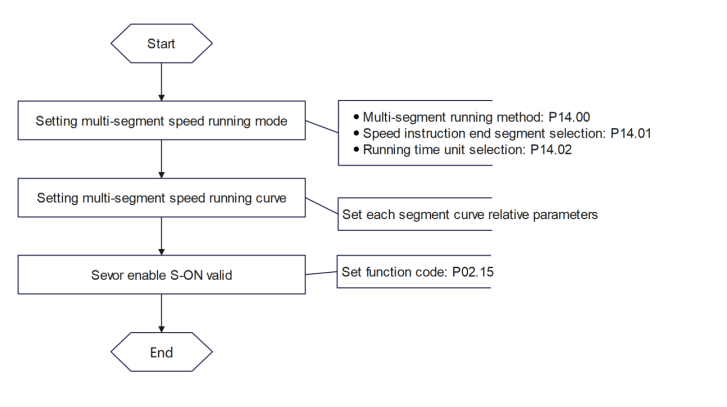
Über die interne Mehrfachgeschwindigkeitsfunktion der DSY-Serie Servomotoren kann RS485 verwendet werden, um den Motor im Geschwindigkeitsmodus zu betreiben. Nachfolgend finden Sie den RS485-Beispielcode, wenn der Motor mit 200 U/min läuft:
● 01 06 00 00 00 01 48 0A // Steuerungsmodus auf Geschwindigkeitsmodus einstellen. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // Mehrsegment-Geschwindigkeitsbetriebsmodus auf Zyklusbetrieb einstellen, und die Endsegmentnummer des Geschwindigkeitsbefehls ist 02. ● 01 06 0E 07 00 C8 3B 75 // Geschwindigkeit des Segments 01 des Geschwindigkeitsbefehls auf 200 U/min einstellen (Hexadezimalwert: C8). ● 01 06 0E 0A 01 90 AA DC // Geschwindigkeit des Segments 01 des Geschwindigkeitsbefehls auf 200 U/min einstellen (Hexadezimalwert: 190). ● 01 06 02 0B 00 01 38 70 // Motor aktivieren und Betrieb starten. ● 01 06 02 0B 00 00 F9 B0 // Betrieb stoppen.
Darüber hinaus kann der Motor mit dem Geschwindigkeitsmodus kontinuierlich mit konstanter Geschwindigkeit betrieben werden, wenn er nur kontinuierlich mit einer konstanten Geschwindigkeit laufen muss. Nachfolgend finden Sie den RS485-Beispielcode für den kontinuierlichen Betrieb des Motors mit 400 U/min:
● 01 06 00 00 00 01 48 0A // Steuerungsmodus auf Geschwindigkeitsmodus einstellen. ● 01 06 05 03 01 90 78 FA // Motorgeschwindigkeit auf 400 U/min einstellen (Hexadezimalwert: C8). ● 01 06 02 0B 00 01 38 70 // Motor aktivieren, er startet den Betrieb. ● 01 06 02 0B 00 00 F9 B0 // Motor stoppen.
Das obige Beispiel zeigt einen einfachen Betrieb des Motors. Wenn komplexere Einstellungen erforderlich sind, lesen Sie bitte das Handbuch der DSY-Serie Servomotoren für weitere Einstellungen.
- Positioniermodus
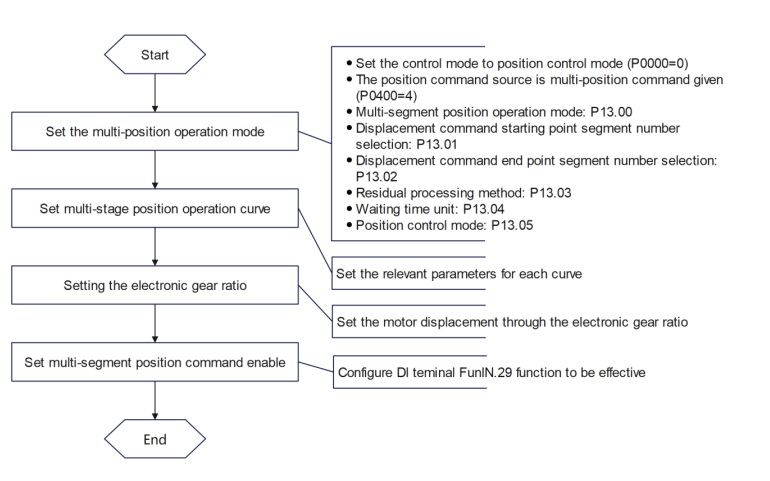
Über die interne Mehrfachgeschwindigkeitsfunktion der DSY-Serie Servomotoren kann RS485 verwendet werden, um den Motor im Positioniermodus zu betreiben. Nachfolgend finden Sie den RS485-Beispielcode für eine Position von 200000 Impulsen, wenn der Motor mit 200 U/min läuft:
● 01 06 00 00 00 00 89 CA // Steuerungsmodus auf Positioniermodus einstellen. ● 01 06 04 00 00 04 89 39 // Positions-Befehlsquelle als Mehrsegment-Positionsbefehl einstellen. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // Betriebsparameter der Mehrsegment-Positionen einstellen, Startpunkt ist 01 und Endpunkt ist 01. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // Parameter der Mehrsegment-Position 01 einstellen. ● 01 06 02 02 00 1D E9 BB // DI2 als internen Mehrsegment-Positions-Freigabeport einstellen (FunIN.29). ● 01 06 02 0B 00 01 38 70 // Motor aktivieren (DI1 ist standardmäßig der Motor-Freigabeport). ● 01 06 02 0C 00 01 89 B1 // Interne Mehrsegment-Positions-Freigabe DI2 auslösen. ● 01 06 02 0B 00 00 F9 B0 // Betrieb stoppen.
Das obige Beispiel zeigt einen einfachen Betrieb des Motors. Wenn komplexere Einstellungen erforderlich sind, lesen Sie bitte das Handbuch der DSY-Serie Servomotoren für weitere Einstellungen.
Es ist wichtig zu beachten, dass bei der Verwendung von RS485 zum Senden von Befehlen zur Einstellung von Parametern sichergestellt werden muss, dass der Motor getrennt und freigegeben ist, da die Parameter sonst nicht erfolgreich geschrieben werden können.