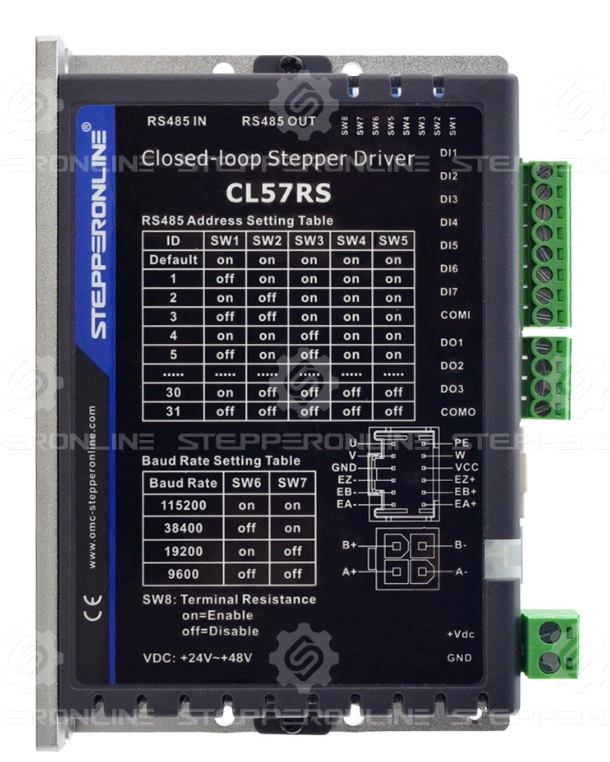
Vor der ersten Inbetriebnahme eines Treibers müssen in der Regel die DIP-Schalter konfiguriert werden, um die Treiberparameter für den ordnungsgemäßen Motorbetrieb einzustellen. Darüber hinaus steuern die DIP-Schalter einiger Treiber spezielle Funktionen. Dieser Artikel erläutert die Funktion der einzelnen DIP-Schalter unserer Treiber und deren Konfiguration.
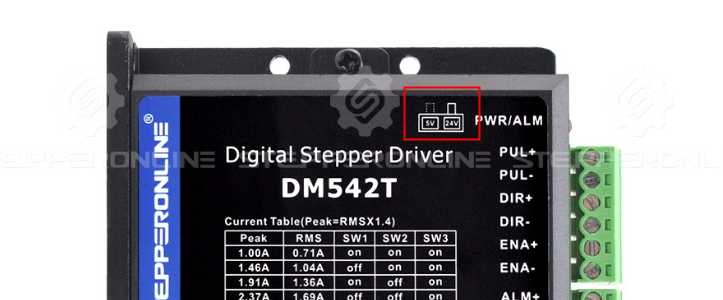
1. 5V/24V-Wahlschalter
Um Pulssignale unterschiedlicher Spannungspegel zu unterstützen, verfügen unsere neueren Treiber über einen 5V/24V-Wahlschalter, der die Eingangssignal-Spannung für die PUL- und DIR-Anschlüsse konfiguriert. Dieser Schalter befindet sich in der Regel auf der Oberseite des Treibers.
⚠️ WARNUNG: Eine falsche Einstellung dieses Schalters kann dazu führen, dass der Treiber keine Pulssignale empfängt oder dauerhaft beschädigt wird. Überprüfen Sie stets, ob dieser Schalter mit der Signalspannung Ihrer Steuerung übereinstimmt, bevor Sie die Stromversorgung anschließen.
2. Open-Loop-Treiber (DMxxxT)
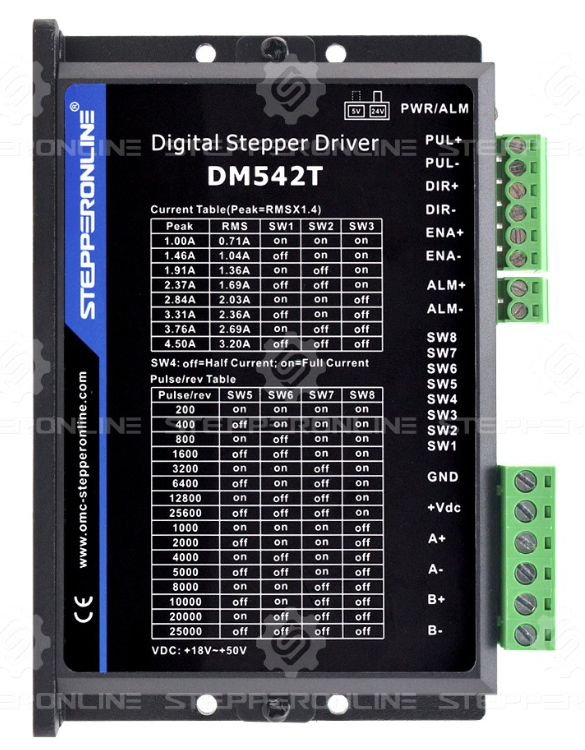
Die DIP-Schalter-Einstellungen des Open-Loop-Treibers sind in zwei Hauptbereiche unterteilt: Stromeinstellung und Mikroschritt-Einstellung. Die entsprechende Schalterstellungstabelle finden Sie im Treiberhandbuch.
a. Stromeinstellung
Bei der Einstellung des Ausgangsstroms des Treibers konfigurieren Sie diesen entsprechend dem Nennphasenstrom des angeschlossenen Motors. Wir empfehlen, den Spitzenstrom des Treibers auf den Nennphasenstrom des Motors einzustellen, um optimale Leistung und minimale Wärmeentwicklung zu gewährleisten.
b. Mikroschritt-Einstellung
Die Mikroschritt-Einstellung wird in der Regel basierend auf den tatsächlichen Anwendungsanforderungen gewählt. Wenn keine besonderen Anforderungen bestehen, empfehlen wir eine Einstellung zwischen 1600 und 6400 Mikroschritten pro Umdrehung für eine bessere Motorleistung.
c. Halbestrom-Haltefunktion (SW4)
Einige Treiber ermöglichen die Konfiguration der Halbestrom-Haltefunktion über SW4. Wenn diese Funktion aktiviert ist, reduziert sie automatisch den Ausgangsstrom auf die Hälfte des eingestellten Stroms, wenn der Motor stillsteht, wodurch die Wärmeentwicklung in Leerlaufphasen verringert wird. Allerdings wird auch das Haltemoment des Motors entsprechend reduziert. Entscheiden Sie je nach Ihren Anwendungsanforderungen, ob diese Funktion aktiviert werden soll.
- SW4 = OFF: Halbestrom-Haltung ist aktiviert.
- SW4 = ON: Halbestrom-Haltung ist deaktiviert.
Wenn die Anforderung an das Haltemoment nicht hoch ist, empfehlen wir die Aktivierung dieser Funktion.
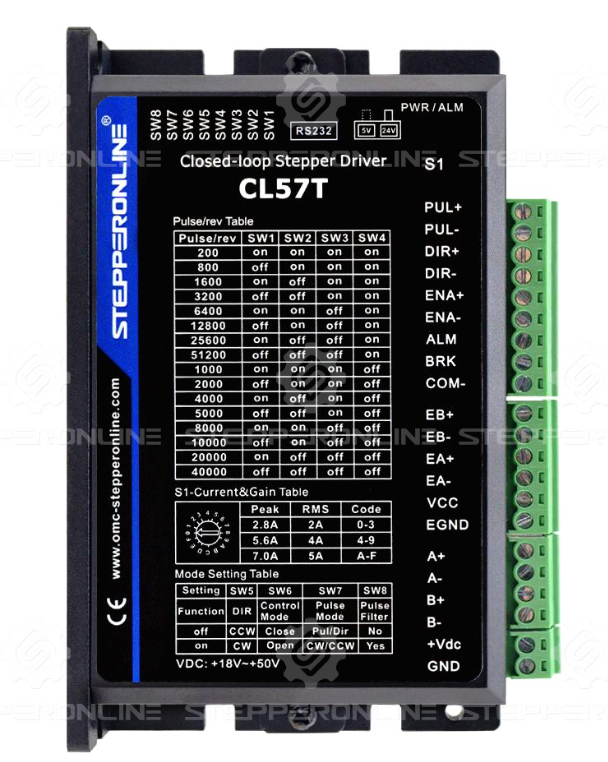
3. Closed-Loop-Treiber (CLxxT)
Closed-Loop-Treiber bieten im Vergleich zu Open-Loop-Treibern zusätzliche Funktionen, wobei erweiterte Einstellungen über DIP-Schalter konfiguriert werden.
a. S1: Stromeinstellung
Der Ausgangsstrom des Closed-Loop-Treibers kann über den S1-Drehschalter eingestellt werden, der drei Positionen hat. Stellen Sie S1 auf die entsprechende Position, um die gewünschte Stromstärke auszuwählen.
b. SW1–SW4: Mikroschritt-Einstellung
Die Mikroschritt-Einstellung wird in der Regel basierend auf den tatsächlichen Anwendungsanforderungen gewählt. Wenn keine besonderen Anforderungen bestehen, empfehlen wir eine Einstellung zwischen 1600 und 6400 Mikroschritten pro Umdrehung für eine bessere Motorleistung.
c. SW5: Drehrichtungseinstellung
Der SW5-DIP-Schalter legt die Standard-Drehrichtung des Motors fest. Wenn der Motor nur in eine Richtung laufen soll, können Sie die Drehrichtung über diesen Schalter anpassen.
d. SW6: Betriebsmodus
Der SW6-DIP-Schalter wählt aus, ob der Treiber den Motor im Open-Loop-Modus oder im Closed-Loop-Modus betreibt.
- Open-Loop-Modus: Der Encoder-Anschluss ist deaktiviert, und der Treiber empfängt kein Encoder-Feedback.
- Closed-Loop-Modus: Der Treiber liest das Encoder-Signal und verwendet es zur Anpassung des Motorbetriebs.
Hinweis: Closed-Loop-Treiber sind nicht für den Einsatz mit Open-Loop-Motoren konzipiert. Wir empfehlen nicht, den Closed-Loop-Treiber über längere Zeiträume im Open-Loop-Modus zu betreiben.
e. SW7: Pulsmodus
Der SW7-DIP-Schalter wählt den vom Treiber unterstützten Pulssignaltyp aus. Unsere Treiber unterstützen derzeit zwei Pulssignaltypen: PUL/DIR und CW/CCW. Stellen Sie diesen Schalter entsprechend dem von Ihrer Steuerung verwendeten Pulssignaltyp ein.
f. SW8: Pulsfilter
Der SW8-DIP-Schalter aktiviert oder deaktiviert die Pulsfilterfunktion. Wir empfehlen, diesen Schalter auf seiner Standardeinstellung zu belassen.
4. Treiber der RS-Serie
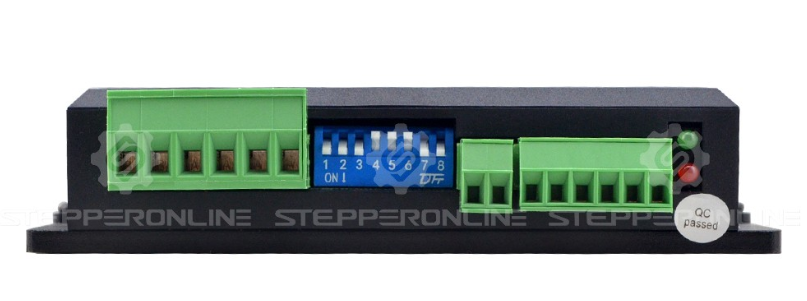
Treiber der RS-Serie werden hauptsächlich über RS485-Kommunikation und Debugging-Software konfiguriert. Die DIP-Schalter der RS-Serie-Treiber dienen hauptsächlich zur Einstellung RS485-bezogener Parameter.
a. SW1–SW5: RS485-Adresse
Unsere Treiber der RS-Serie unterstützen Netzwerke mit bis zu 31 Treibern. Die Adresse jedes Treibers im Netzwerk kann über die Kombination von SW1–SW5 eingestellt werden.
Wenn SW1–SW5 alle auf ihren Standardpositionen eingestellt sind, kann die Treiberadresse über die Software konfiguriert werden.
b. SW6–SW7: Baudrate
SW6–SW7 stellen die Baudrate der RS485-Kommunikation des Treibers ein, um den Anforderungen der übergeordneten Steuerung zu entsprechen.
Wenn sowohl SW6 als auch SW7 auf OFF eingestellt sind, können Sie die Baudrate über die Software anpassen, um zusätzliche Optionen zu erhalten. Einzelheiten finden Sie im Treiberhandbuch.
c. SW8: Abschlusswiderstand
SW8 aktiviert oder deaktiviert den 120Ω-Abschlusswiderstand. Wir empfehlen, diesen Schalter auf seiner Standardeinstellung (OFF) zu belassen.
Hinweis: Das letzte Slave-Gerät im RS485-Netzwerk muss den 120Ω-Abschlusswiderstand aktiviert haben, was bedeutet, dass SW8 auf ON eingestellt sein sollte.