Mit DIP-Schaltern können Sie das System aus Schrittmotor und Treiber so konfigurieren, dass es Ihren spezifischen Anwendungsanforderungen entspricht und optimale Leistung, Genauigkeit und Zuverlässigkeit erreicht.
Ein Schrittmotor ist ein passiver Aktor – seine Leistung (Drehmoment, Drehzahl, Laufruhe und Geräuschentwicklung) hängt vollständig davon ab, wie der Treiber ihn ansteuert. Über DIP-Schalter konfigurieren Sie die Betriebsparameter des Treibers.
Nachfolgend finden Sie die wesentlichen Gründe und konkreten Ziele für die Einstellung der DIP-Schalter.
Einstellung der Mikroschritt-Auflösung
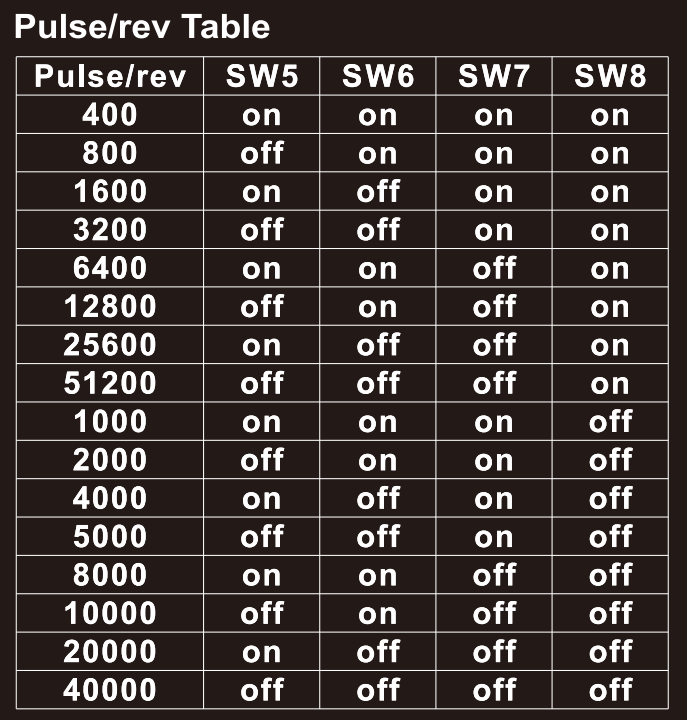
- Problem: Der grundlegende Schrittwinkel eines Schrittmotors (z. B. 1,8°) ist fest vorgegeben, was 200 Schritte pro Umdrehung ergibt. Bei niedrigen Drehzahlen oder im Vollschrittmodus kann die Bewegung ungleichmäßig sein (Rastmoment, Vibrationen, Geräusche), und die Auflösung ist für manche Anwendungen möglicherweise nicht ausreichend.
- Lösung: Durch die Konfiguration der Mikroschritt-Auflösung unterteilt der Treiber einen Vollschritt in mehrere kleinere Mikroschritte. Beispielsweise unterteilt ein 16×-Mikroschritt jeden Schritt in 16 Teile, sodass der Motor 3.200 Impulse pro Umdrehung benötigt (200 × 16).
- Gründe für die Einstellung:
- Verbesserung der Laufruhe: Mikroschritte erzeugen sanftere Stromübergänge, wodurch Vibrationen und Geräusche bei niedrigen Drehzahlen deutlich reduziert werden.
- Erhöhung der Positionierauflösung: Ermöglicht eine feinere Positionsregelung ohne Änderung des mechanischen Systems.
- Reduzierung von Resonanzeffekten: Motoren neigen bei bestimmten mittleren Drehzahlen zu Resonanzen, die zu Schrittverlusten führen können. Mikroschritte glätten die Stromübergänge zwischen den Schritten, was dazu beiträgt, die Auswirkungen von Resonanzen zu verringern.
Einstellung des Ausgangsstroms
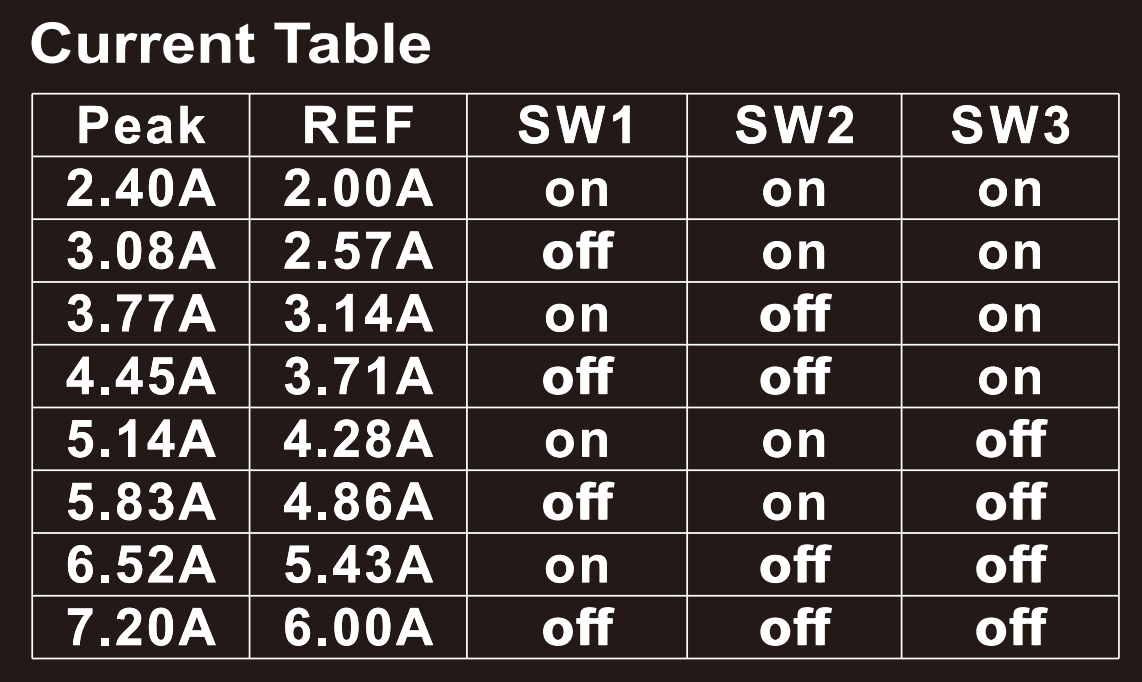
- Problem: Jeder Schrittmotor hat einen Nennstrom. Wenn der Ausgangsstrom des Treibers unter dem Nennstrom des Motors liegt, erzeugt der Motor kein ausreichendes Drehmoment. Ist er deutlich höher, kann der Motor überhitzen und möglicherweise beschädigt werden.
- Lösung: Über die DIP-Schalter können Sie den Ausgangsstrom des Treibers an den Nennstrom des Motors anpassen (in der Regel gleich oder geringfügig unter dem Nennwert eingestellt).
- Gründe für die Einstellung:
- Anpassung an den Motor: Sicherstellung, dass der Motor sein Nenndrehmoment liefern kann.
- Überhitzung vermeiden: Vermeidung übermäßiger Wärmeentwicklung in Motor und Treiber durch Überstrom, was die Lebensdauer der Geräte verlängert.
- Energieeinsparung: Die Einstellung eines geeigneten Stroms reduziert den Energieverbrauch und die Wärmeentwicklung, während die Drehmomentanforderungen weiterhin erfüllt werden.
Einstellung des Steuersignalmodus
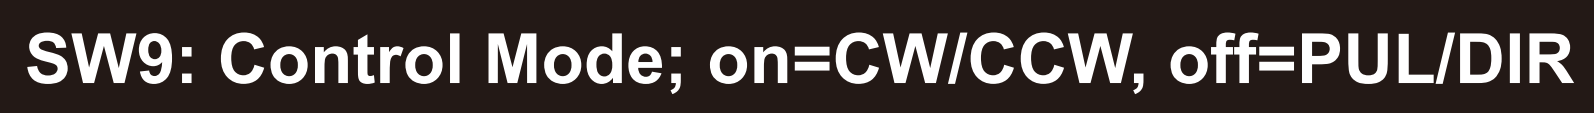
- Problem: Unterschiedliche Steuerungen können verschiedene Signaltypen ausgeben.
- Lösung: Über die DIP-Schalter können Sie den Signalmodus auswählen. Gängige Signalmodi umfassen:
- Impuls/Richtung-Modus: Ein Pin sendet Impulse (jeder Impuls entspricht einem Schritt), ein anderer Pin steuert die Richtung (High-Pegel für eine Richtung, Low-Pegel für die andere). Dies ist der häufigste Modus.
- CW/CCW-Modus: Ein Pin sendet Impulse für die Drehung im Uhrzeigersinn, ein anderer Pin sendet Impulse für die Drehung gegen den Uhrzeigersinn.
- Gründe für die Einstellung:
- Kompatibilität der Steuerung: Sicherstellung, dass der Treiber die Befehle der Steuerung korrekt interpretiert; andernfalls kann der Motor unregelmäßig laufen oder gar nicht funktionieren.
Einstellung des Haltestroms (Halbestrom / Vollstrom)

- Problem: Wenn der Motor stillsteht und weiterhin der volle Nennstrom zugeführt wird, erzeugen die Wicklungen kontinuierlich Wärme. Dies verschwendet Energie in Anwendungen, in denen das volle Haltemoment nicht erforderlich ist.
- Lösung: Die DIP-Schalter können so eingestellt werden, dass der Strom nach einer festgelegten Stillstandszeit automatisch auf 50 % des Nennwerts oder weniger reduziert wird (Halbestrom-Haltung).
- Gründe für die Einstellung:
- Energieeinsparung: Reduzierung unnötigen Energieverbrauchs.
- Temperaturanstieg reduzieren: Deutliche Absenkung der Temperatur von Motor und Treiber in Stillstandszeiten, wodurch die Systemzuverlässigkeit verbessert wird.