Los interruptores DIP permiten configurar el sistema de motor paso a paso y controlador para adaptarlo a los requisitos específicos de su aplicación, logrando un rendimiento, una precisión y una fiabilidad óptimos.
Un motor paso a paso es un actuador pasivo: su rendimiento (par, velocidad, suavidad y ruido) depende por completo de cómo lo controle el driver. Los interruptores DIP son el medio para configurar los parámetros de funcionamiento del controlador.
A continuación se exponen las razones principales y los objetivos específicos para la configuración de los interruptores DIP.
Configuración de la resolución de micropasos
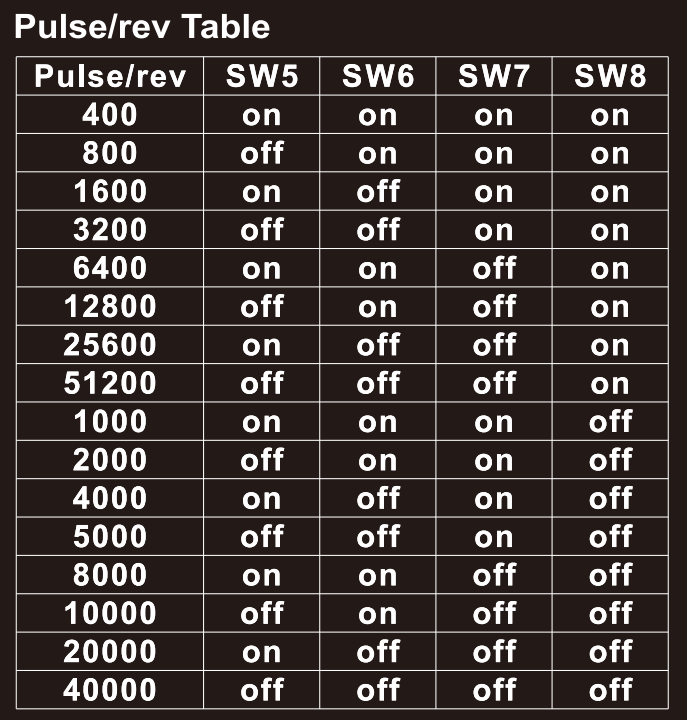
- Problema: El ángulo de paso básico de un motor paso a paso (por ejemplo, 1,8°) es fijo, lo que da como resultado 200 pasos por revolución. A bajas velocidades o en modo de paso completo, el movimiento puede ser irregular (cogging, vibración, ruido) y la resolución puede resultar insuficiente para determinadas aplicaciones.
- Solución: Al configurar la resolución de micropasos, el controlador divide un paso completo en varios micropasos más pequeños. Por ejemplo, el micropaso de 16× divide cada paso en 16 partes, por lo que el motor requiere 3.200 pulsos por revolución (200 × 16).
- Razones para su configuración:
- Mejorar la suavidad de marcha: El micropaso produce transiciones de corriente más suaves, lo que reduce significativamente la vibración y el ruido a baja velocidad.
- Aumentar la resolución de posicionamiento: Permite un control de posición más fino sin necesidad de modificar el sistema mecánico.
- Reducir los efectos de resonancia: Los motores son propensos a la resonancia a velocidades medias específicas, lo que puede provocar pérdida de pasos. El micropaso suaviza las transiciones de corriente entre pasos, lo que ayuda a reducir el impacto de la resonancia.
Configuración de la corriente de salida
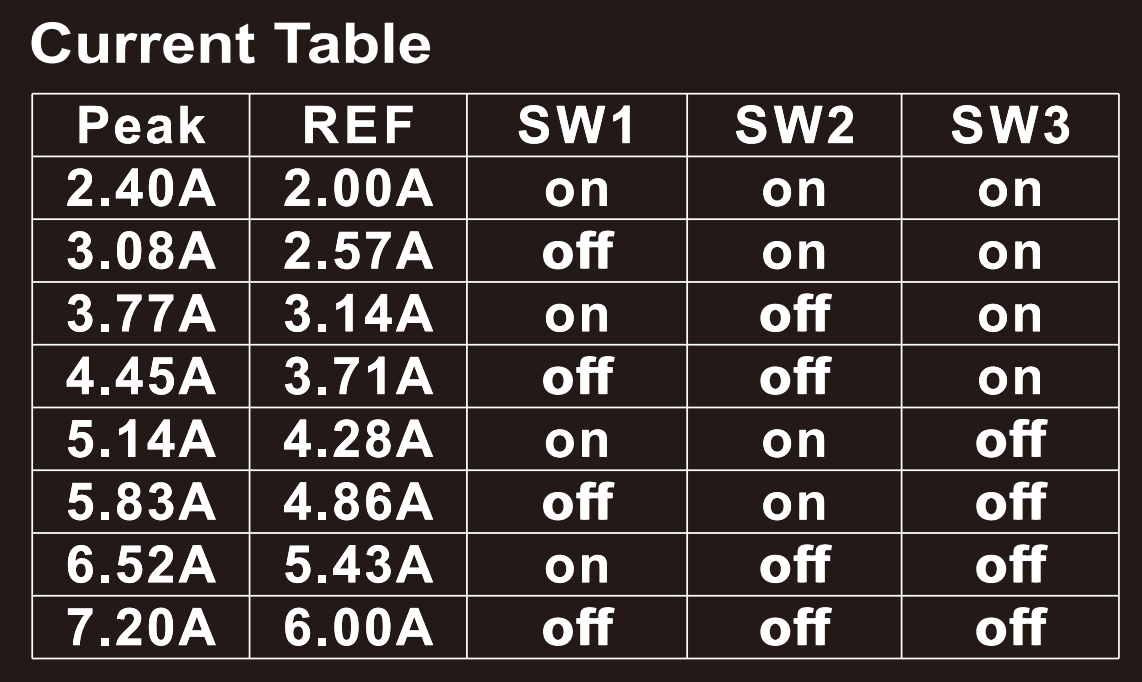
- Problema: Cada motor paso a paso tiene una corriente nominal. Si la corriente de salida del controlador es inferior a la corriente nominal del motor, este no generará el par suficiente. Si es significativamente superior, el motor puede sobrecalentarse y sufrir daños.
- Solución: Los interruptores DIP permiten ajustar la corriente de salida del controlador para que coincida con la corriente nominal del motor (normalmente se ajusta a un valor igual o ligeramente inferior al nominal).
- Razones para su configuración:
- Adaptación al motor: Garantiza que el motor pueda entregar su par nominal.
- Prevención del sobrecalentamiento: Evita la generación excesiva de calor tanto en el motor como en el controlador por sobrecorriente, prolongando la vida útil del equipo.
- Ahorro de energía: Configurar una corriente adecuada reduce el consumo energético y la generación de calor, satisfaciendo al mismo tiempo los requisitos de par.
Configuración del modo de señal de control
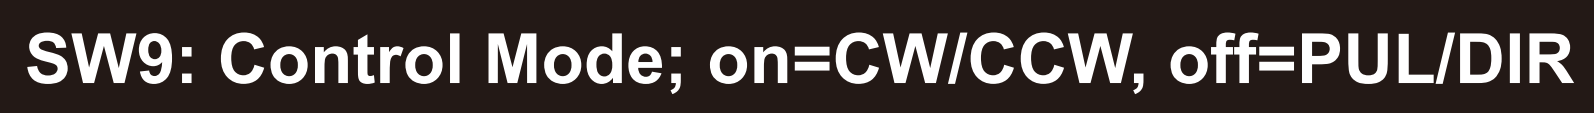
- Problema: Diferentes controladores pueden emitir distintos tipos de señal.
- Solución: Los interruptores DIP permiten seleccionar el modo de señal. Los modos de señal más habituales son:
- Modo Pulso/Dirección: Un pin envía pulsos (cada pulso representa un paso) y otro pin controla la dirección (nivel alto para un sentido, nivel bajo para el otro). Es el modo más habitual.
- Modo CW/CCW: Un pin envía pulsos para el giro en sentido horario y otro pin envía pulsos para el giro en sentido antihorario.
- Razones para su configuración:
- Compatibilidad con el controlador: Garantiza que el controlador interprete correctamente los comandos del controlador; de lo contrario, el motor puede funcionar de forma errática o no funcionar en absoluto.
Configuración de la corriente de mantenimiento (corriente reducida / corriente completa)

- Problema: Cuando el motor está detenido, seguir suministrando la corriente nominal completa hace que las bobinas generen calor de forma continua. Esto desperdicia energía en aplicaciones donde no se requiere el par de mantenimiento completo.
- Solución: Los interruptores DIP pueden configurarse para reducir automáticamente la corriente al 50 % del valor nominal o menos (mantenimiento con corriente reducida) después de que el motor haya permanecido detenido durante un período determinado.
- Razones para su configuración:
- Ahorro de energía: Reduce el consumo energético innecesario.
- Reducción del aumento de temperatura: Disminuye significativamente la temperatura del motor y del controlador durante los períodos de inactividad, mejorando la fiabilidad del sistema.