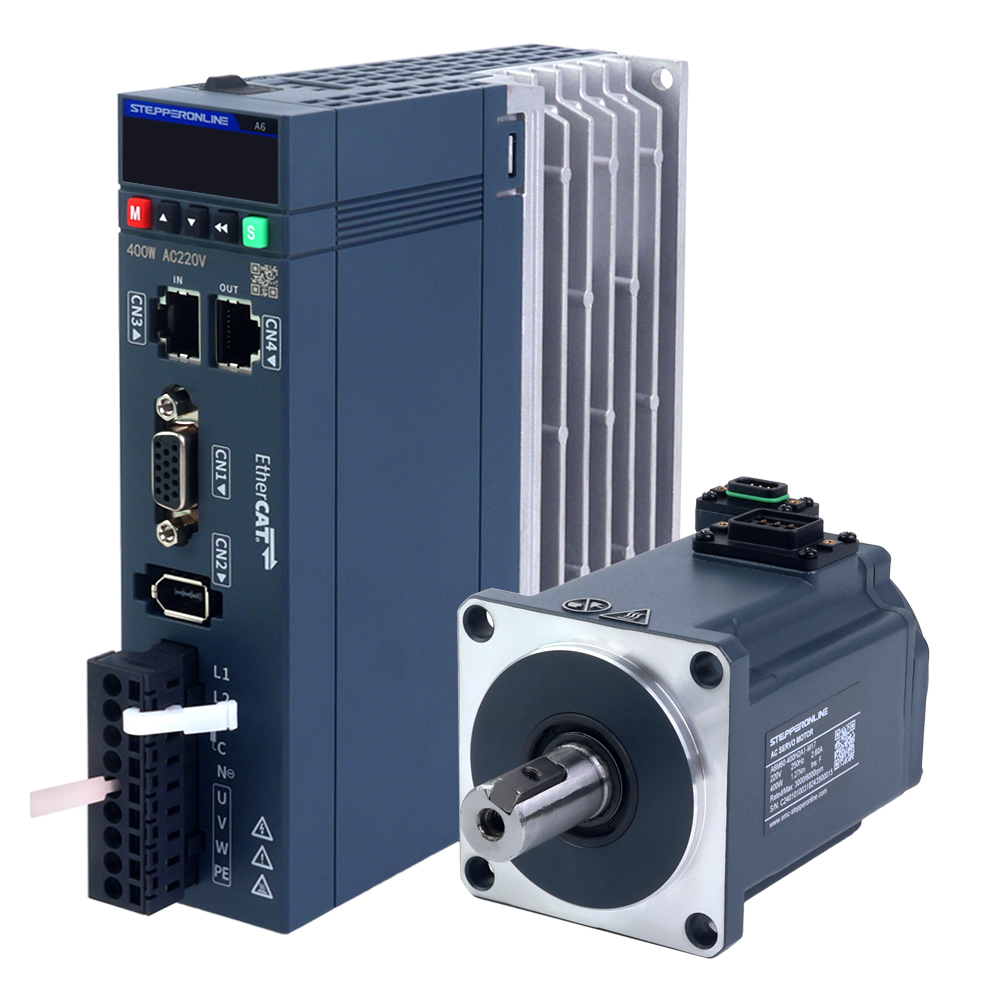
La función de posicionamiento absoluto permite que un servomotor reconozca con precisión su posición actual (posición absoluta) inmediatamente después de un corte de alimentación o reinicio, sin necesidad de volver a un origen de referencia. La base de hardware fundamental de esta función es el codificador absoluto. Todos los servomotores de la serie A6 están equipados con un codificador absoluto de 17 bits. Para utilizar la función de posicionamiento absoluto, se requiere un cable específico con caja de baterías, como se muestra en la siguiente figura:
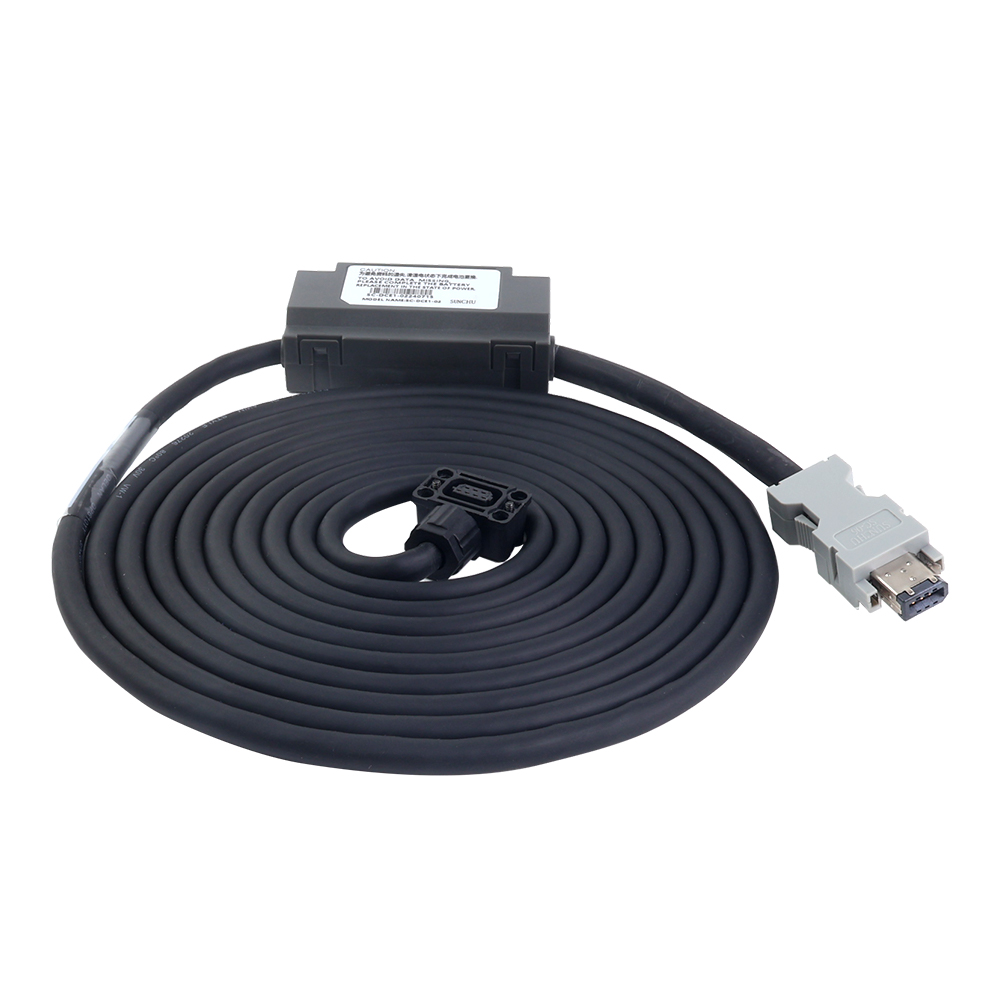
La batería actúa como fuente de alimentación de respaldo para el codificador del motor. El codificador necesita alimentación continua para conservar los datos de posición. Cuando el servodriver se apaga o se reinicia, no puede suministrar energía al codificador. Por lo tanto, añadir una batería al cable del codificador es la solución óptima para garantizar que no se pierdan los datos de posición. Actúa como una fuente de alimentación de respaldo independiente.
Nota: Si se activa la función de posicionamiento absoluto utilizando un cable estándar sin caja de baterías, el servodriver generará una alarma.
1. Instrucciones para activar la función
- Conecte el servomotor y el servodriver mediante el cable del codificador con caja de baterías.
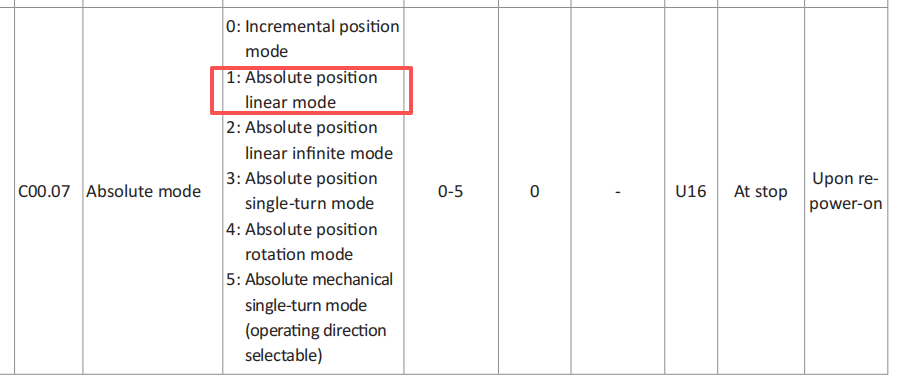
- Configure los parámetros del servodriver. La serie A6 ofrece cinco modos de posicionamiento absoluto, que pueden seleccionarse según los requisitos de su aplicación:
- Modo lineal absoluto: Asigna la posición absoluta multivuelta del codificador de forma lineal a un recorrido lineal predefinido. Adecuado para movimientos lineales alternativos como módulos lineales, guías y sistemas pórtico. Los datos absolutos multivuelta del codificador varían dentro de un rango fijo sin riesgo de desbordamiento de posición.
- Modo lineal absoluto continuo: Adecuado para escenarios en los que el motor gira continuamente en una sola dirección. Los datos de posición se acumulan indefinidamente y el servodriver no generará alarmas de desbordamiento de posición.
- Modo de vuelta única del codificador absoluto: El modo absoluto más sencillo. Este modo no registra datos multivuelta; solo conserva la información de posición de una sola vuelta. Adecuado para aplicaciones en las que el rango de movimiento no supera una rotación completa, como articulaciones de brazos robóticos, válvulas rotativas, plataformas de posicionamiento angular y mesas indexadoras.
- Modo rotativo absoluto: El modo absoluto multivuelta estándar y más utilizado. Cada valor del codificador corresponde de forma única a una posición mecánica absoluta del eje del motor. Adecuado para la mayoría de aplicaciones rotativas que requieren posicionamiento absoluto completo, como articulaciones de robots, cambiadores de herramientas CNC, mesas giratorias y cabrestantes.
- Modo mecánico de vuelta única absoluto: Diseñado para aplicaciones que requieren una precisión de posicionamiento extremadamente alta dentro de una sola rotación, donde la pérdida de posición tras un fallo de alimentación no es aceptable. Ejemplos: mesas indexadoras de alta precisión, válvulas de precisión y mecanismos de cabeceo de radar. Similar al modo de vuelta única del codificador absoluto, este modo es más fiable porque el servodriver ignora activamente el recuento de vueltas. Si el motor gira más de una vuelta completa, la posición de retroalimentación se ajusta dentro de una sola rotación (operación módulo), evitando valores erróneos como 361° y garantizando así una mayor estabilidad del sistema.
Los siguientes pasos muestran la configuración mediante la herramienta de software. El mismo procedimiento se aplica al utilizar el panel frontal del servodriver u otros métodos de configuración.
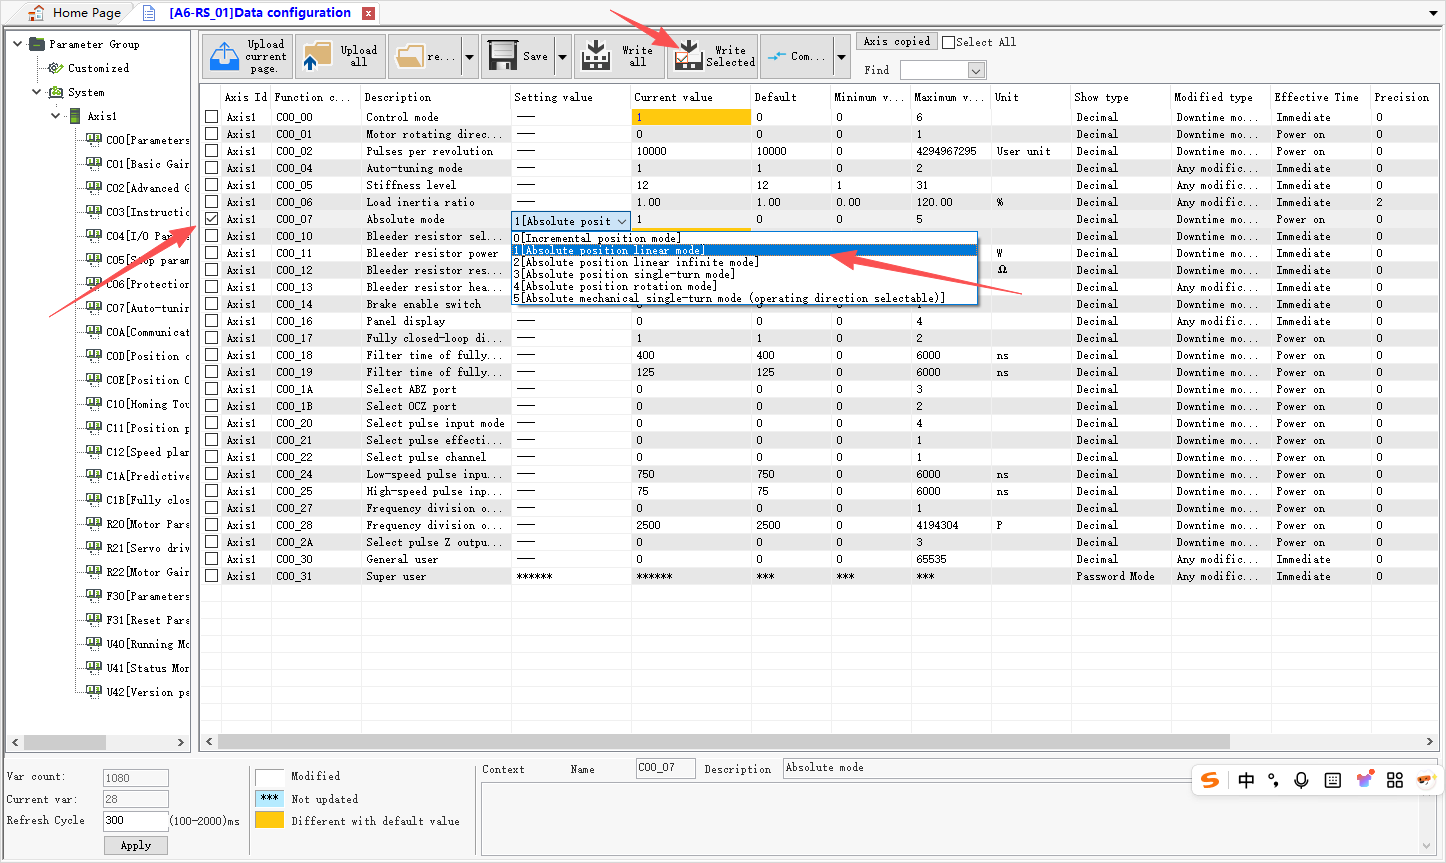
- Abra los parámetros de configuración del grupo C00.
- Localice C00.07 y seleccione el modo de posicionamiento absoluto deseado.
- Guarde los ajustes.
Después de guardar, apague y reinicie el servodriver para que la función de posicionamiento absoluto surta efecto.
2. Explicación de los parámetros de posicionamiento absoluto
En primer lugar, revise los parámetros del grupo U40 del servodriver relacionados con el codificador:
- U40.16 (Retroalimentación de posición absoluta (unidades de comando)):
Muestra la posición total del motor en unidades de comando, relacionada con el parámetro C00.02. Por ejemplo, si C00.02 = 10 000, el motor completa una rotación completa cada 10 000 unidades de comando. Valor del parámetro = vueltas de rotación del motor × 10 000.
- U40.18 (Retroalimentación de posición absoluta (unidades del codificador)):
Muestra la posición total del motor en unidades del codificador, relacionada con la resolución del codificador. Por ejemplo, con un codificador de 17 bits, el motor completa una rotación completa cada 131 072 unidades del codificador. Valor del parámetro = vueltas de rotación del motor × 131 072.
- U40.1C (Información de vuelta única del codificador):
Determinado por el hardware del codificador. Como se ha descrito anteriormente, una rotación del motor corresponde a 131 072 unidades del codificador, como se muestra en la siguiente figura:
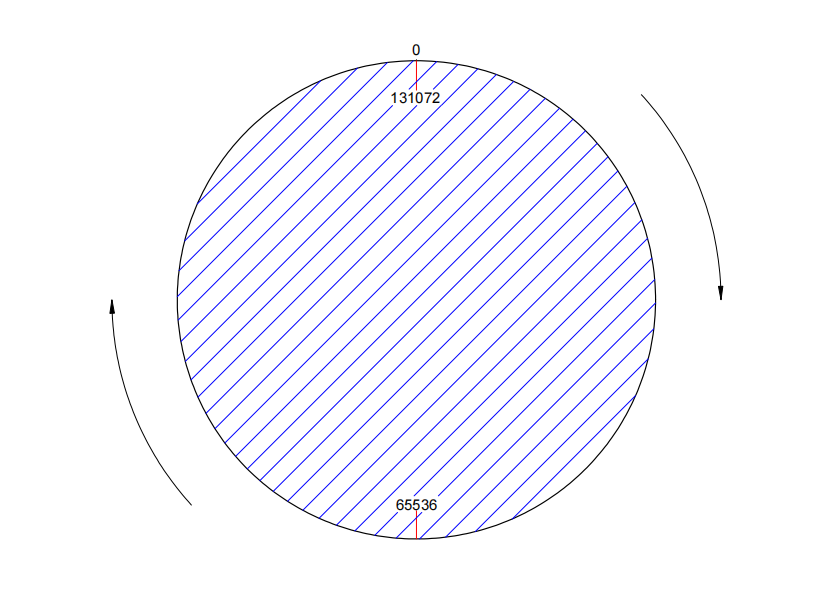
Independientemente de cuántas vueltas gire el motor, la información de posición de vuelta única permanece fija, siguiendo siempre el patrón 0 → 65536 → 131072 → 65536 → 0. Esto representa la información de posición absoluta de vuelta única del codificador. En cuanto el motor se detiene, se puede obtener su posición específica dentro de una rotación.
- U40.1E (Información de posición multivuelta del codificador):
Este es el parámetro más crítico para el posicionamiento absoluto multivuelta. Cuando el motor funciona en cualquier modo de posicionamiento absoluto distinto al modo de vuelta única, el recuento acumulado de vueltas se refleja aquí cada vez que el motor completa una rotación completa.
- U40.24 (Retroalimentación de posición absoluta (unidades del codificador) 32 bits inferiores):
Este parámetro acumula la posición absoluta del codificador, pero tiene un rango de valores de -2 147 483 648 a 2 147 483 647. Una vez superado este límite, el recuento se reinicia cíclicamente. Sin embargo, cada vez que el recuento acumulado supera 2 147 483 647 (2^31) unidades del codificador, el parámetro de 32 bits superiores U40.26 se incrementa en 1.
- U40.26 (Retroalimentación de posición absoluta (unidades del codificador) 32 bits superiores):
Como se ha descrito anteriormente, los 32 bits superiores evitan el desbordamiento del recuento. Combinados, la capacidad de datos multivuelta es de 64 bits.
Un ejemplo sencillo de cálculo de posición es el siguiente:
Posición absoluta actual (unidades del codificador) = U40.26 × 2^32 + U40.24
Nota: U40.24 contiene los 32 bits inferiores y U40.26 contiene los 32 bits superiores del valor de posición absoluta de 64 bits.
3. Problemas habituales y soluciones
- ¿Cuál es la vida útil de la batería? ¿Cómo puedo adquirir baterías de repuesto?
La vida útil típica de la batería es de aproximadamente dos años en condiciones normales de funcionamiento. La vida útil real puede variar en función de la temperatura, los patrones de uso y los factores ambientales. Se recomienda su sustitución periódica. El modelo de batería utilizado es ER14505. Las baterías de repuesto pueden adquirirse en plataformas como Amazon o eBay. El servodriver A6 proporciona la alarma ALF9.0, que notifica al usuario cuando el voltaje de la batería es demasiado bajo.
- ¿Por qué el servodriver sigue generando una alarma después de configurar C00.07 y reiniciar?
Si se activa la función de posicionamiento absoluto en el servomotor por primera vez, se requieren dos ciclos de apagado y reinicio:
- Configure el parámetro C00.07 y guárdelo correctamente.
- Apague y reinicie el servodriver.
El servodriver mostrará entonces una alarma ER20.8. Para resolverlo, configure el parámetro F31.10 con el valor de comando de reinicio del codificador (F31.10 = 4) como se muestra a continuación:
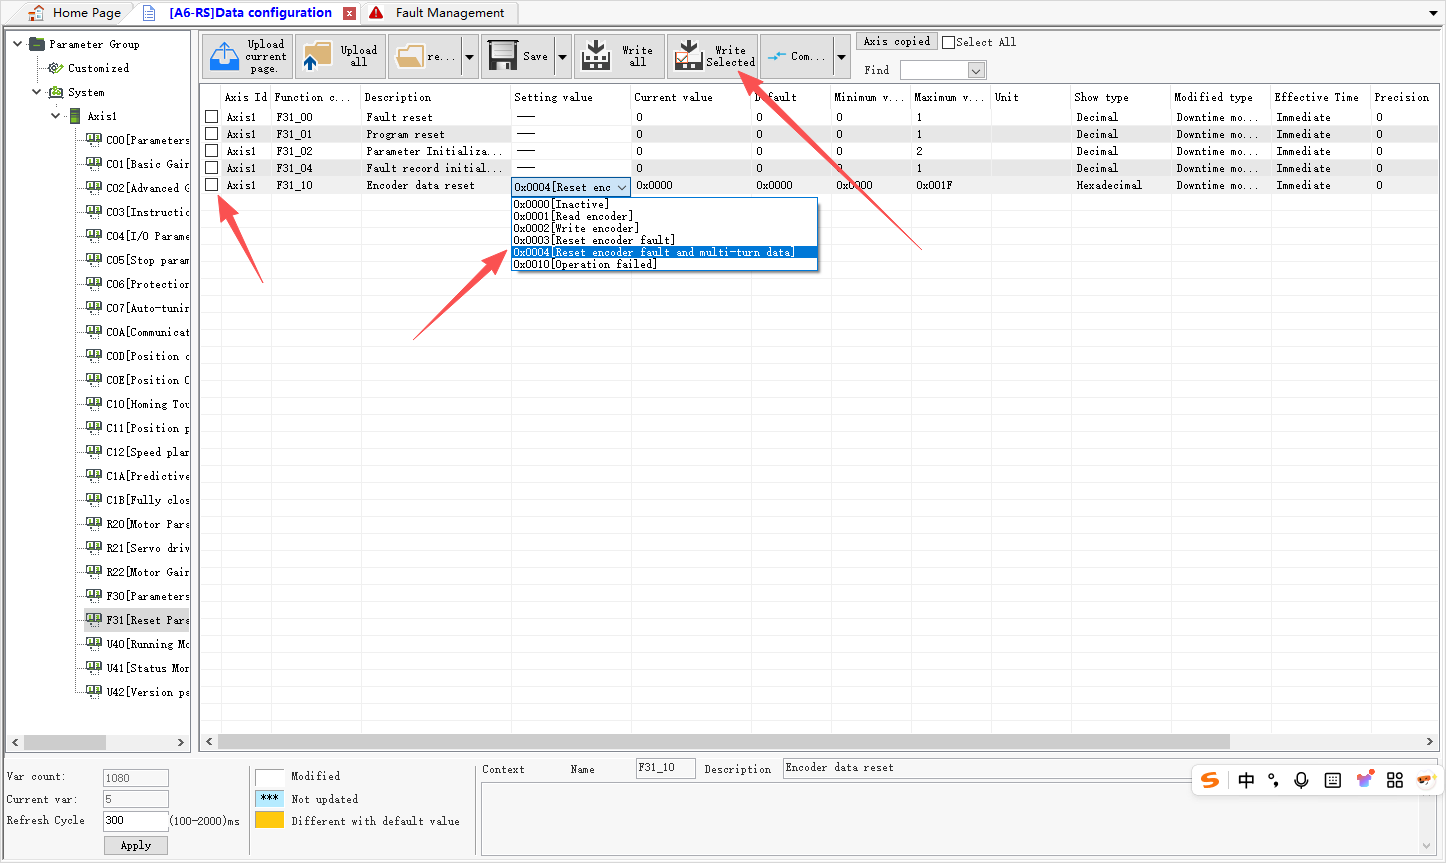
A continuación, apague y reinicie el servodriver de nuevo. Después podrá verificar si la función de posicionamiento absoluto se ha activado correctamente a través de la interfaz de estado:
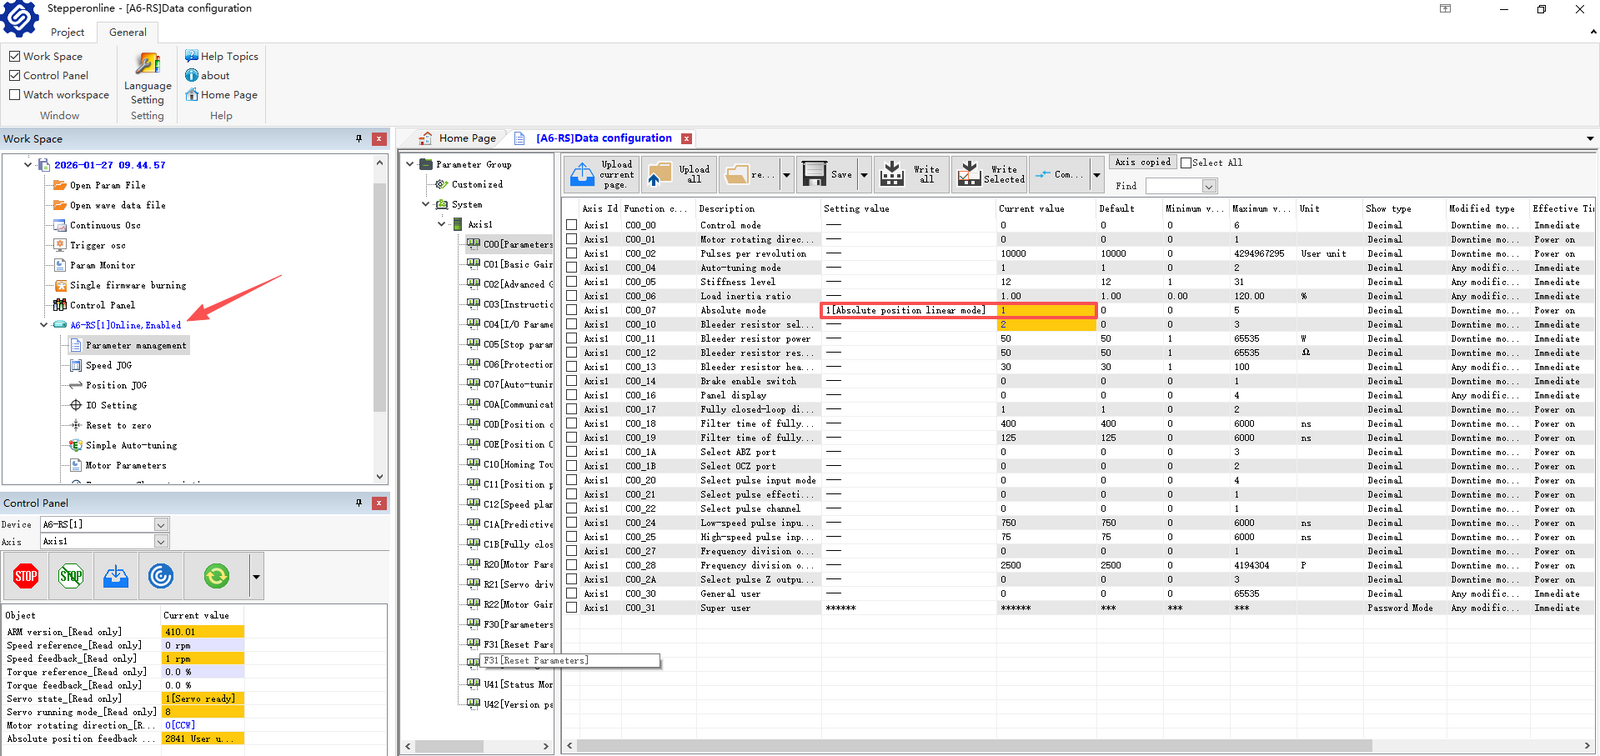
Como se muestra en la figura, el servodriver está en línea y funcionando correctamente, lo que indica que la función de posicionamiento absoluto se ha activado con éxito. Este proceso de reinicio en dos pasos solo es necesario para la activación inicial de la función absoluta. Para cambios posteriores de C00.07 o al alternar entre modos de posicionamiento absoluto, solo se necesita un reinicio.
- ¿Por qué se pierden los datos de posición tras reiniciar, incluso con el cable con caja de baterías?
En primer lugar, compruebe el voltaje de la batería o sustitúyala por una batería en buen estado. Para aislar el problema, conecte un cable de codificador de repuesto con una batería nueva manteniendo el motor inmóvil, y verifique si los datos de posición se conservan tras un ciclo de apagado y encendido.
En segundo lugar, revise otros parámetros del grupo U40 del servodriver para determinar si se han perdido todos los datos o solo parámetros específicos. Si esto ocurre, póngase en contacto con nuestro equipo de soporte para obtener asistencia.
Por último, si el PLC pierde datos pero el servodriver los conserva, el problema puede estar en la conexión del PLC. Inspeccione la interfaz de comunicación y el cableado en busca de posibles problemas.
- ¿Cómo borrar los datos de posición absoluta?
Si necesita borrar todos los datos de posición, siga estos pasos:
- Localice la función de búsqueda de origen (homing).
- Seleccione «Usar solo señal Z del motor».
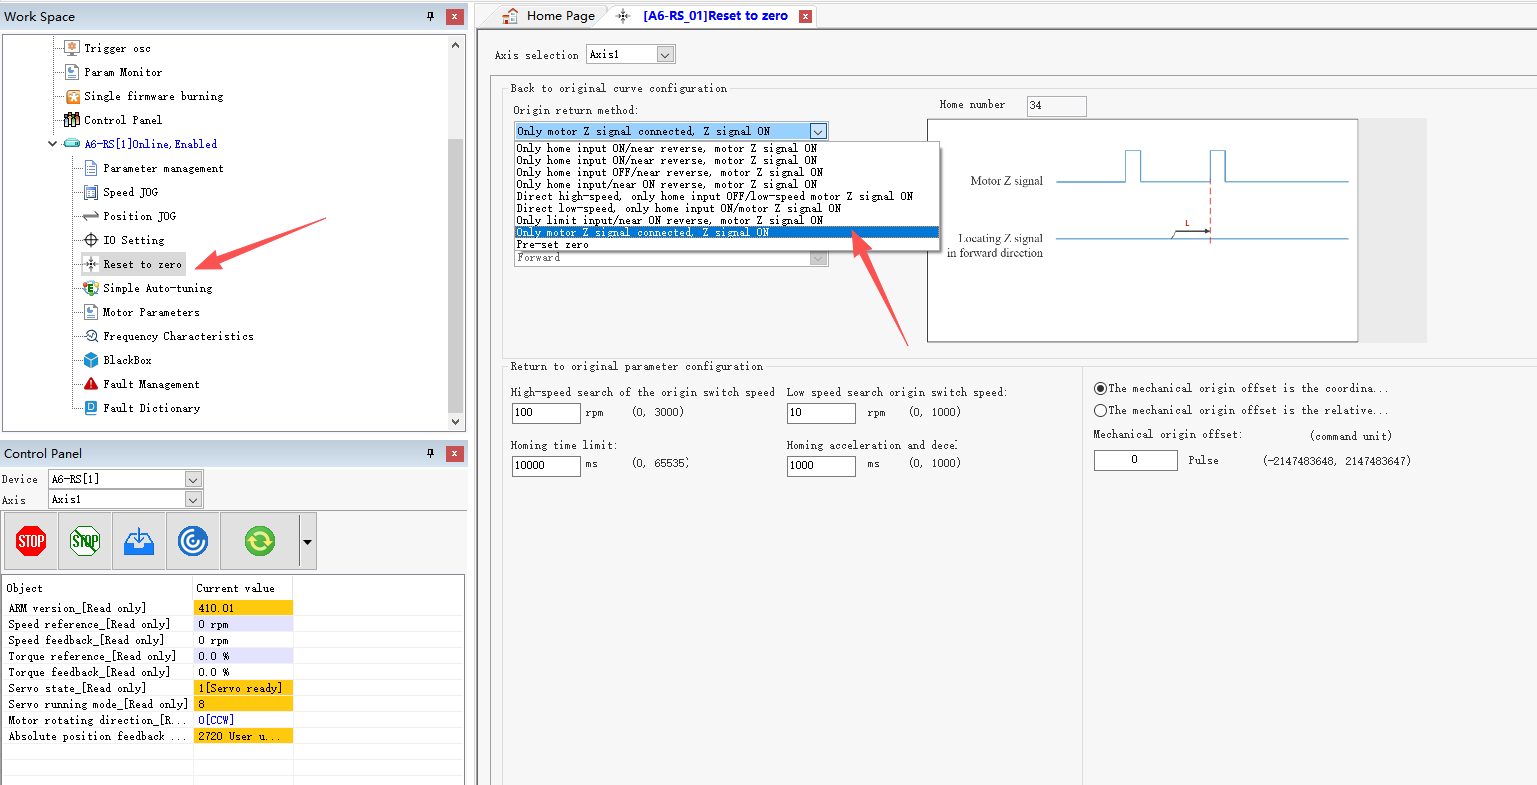
Como se muestra en la siguiente figura, el modo cambiará automáticamente a 34. No es necesario modificar los demás ajustes y pueden mantenerse en sus valores predeterminados. (El modo 34 es la opción más sencilla y práctica.)
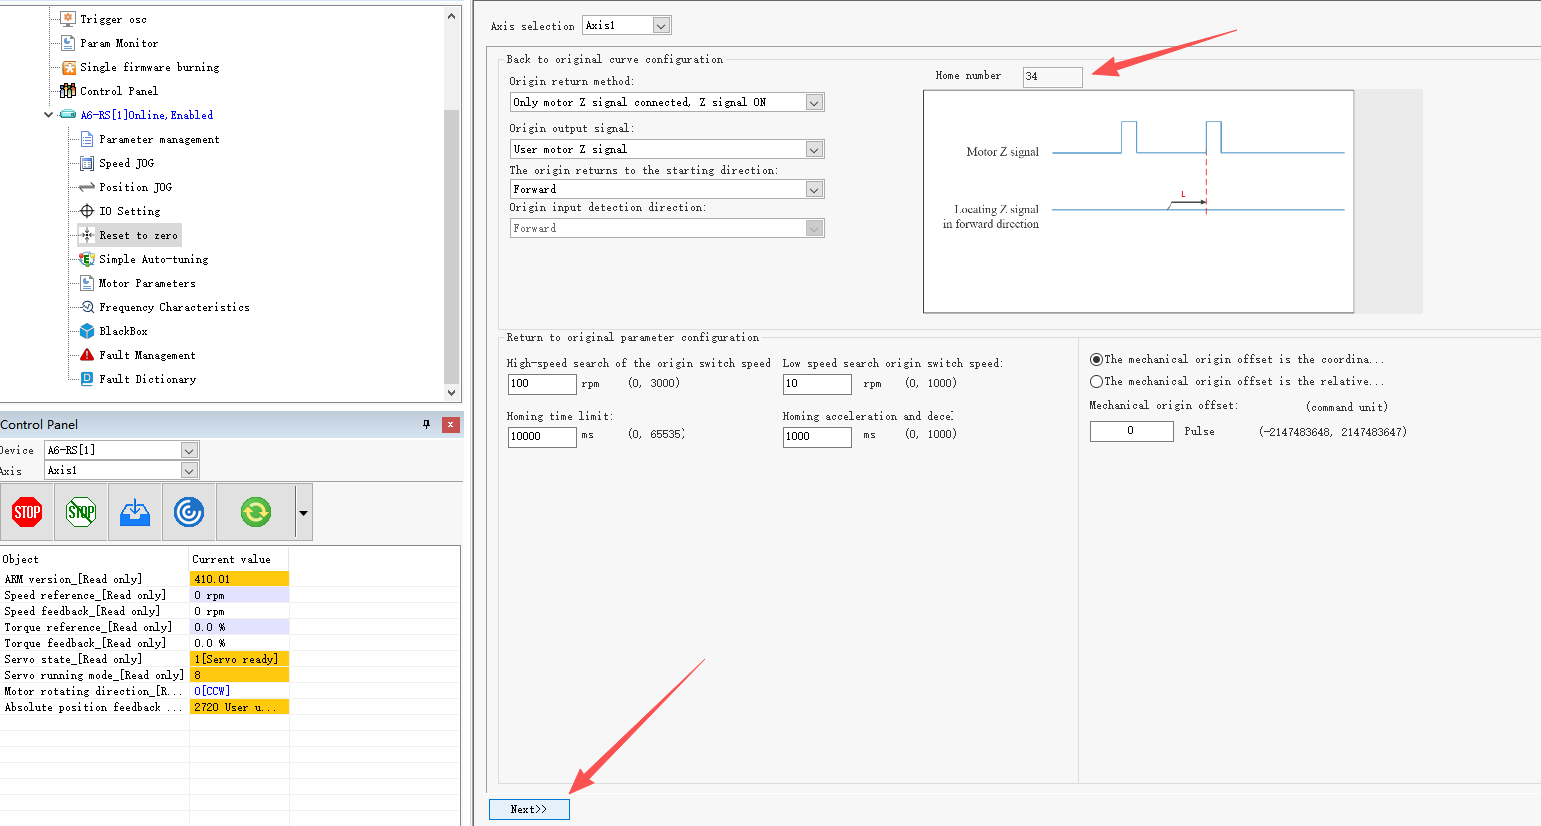
Haga clic en el botón Iniciar para comenzar la búsqueda de origen.
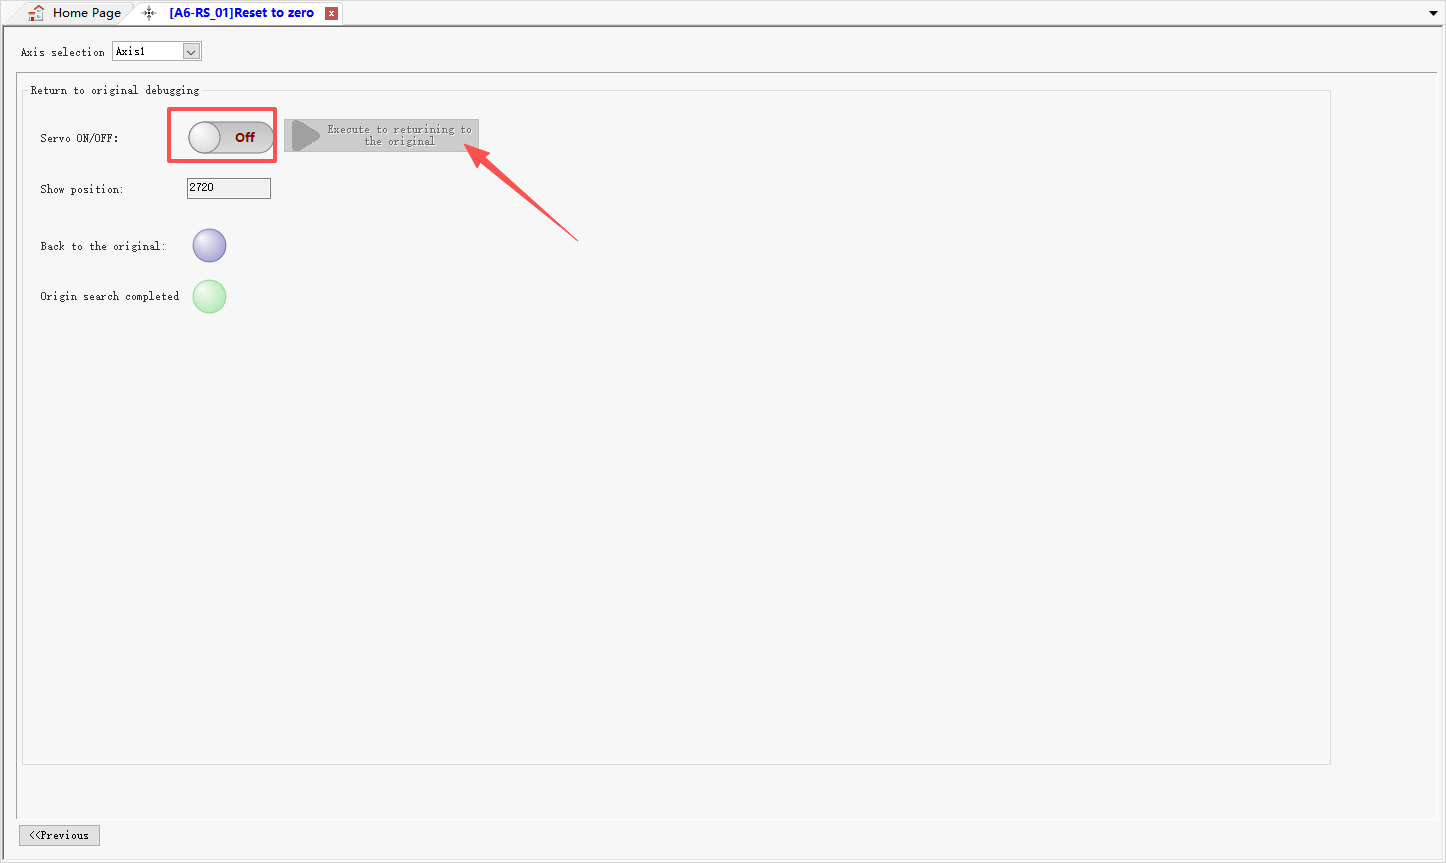
El motor girará lentamente hasta alcanzar la posición cero, como se muestra en la siguiente figura.
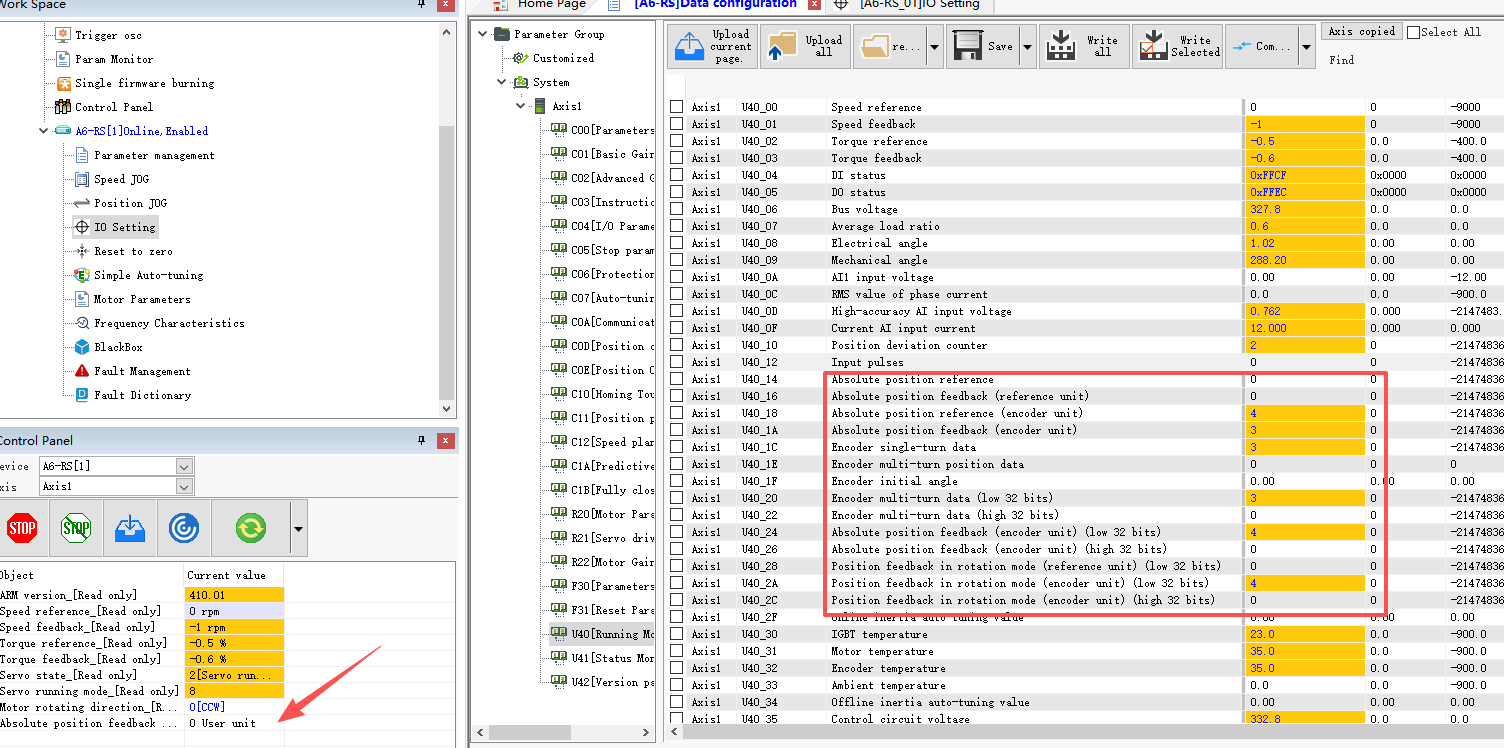
Si solo necesita borrar los datos de posición multivuelta manteniendo los demás datos de posición sin cambios, consulte el método descrito en la sección 2 anterior (F31.10 = 4). Esto restablecerá U40.1E a cero.