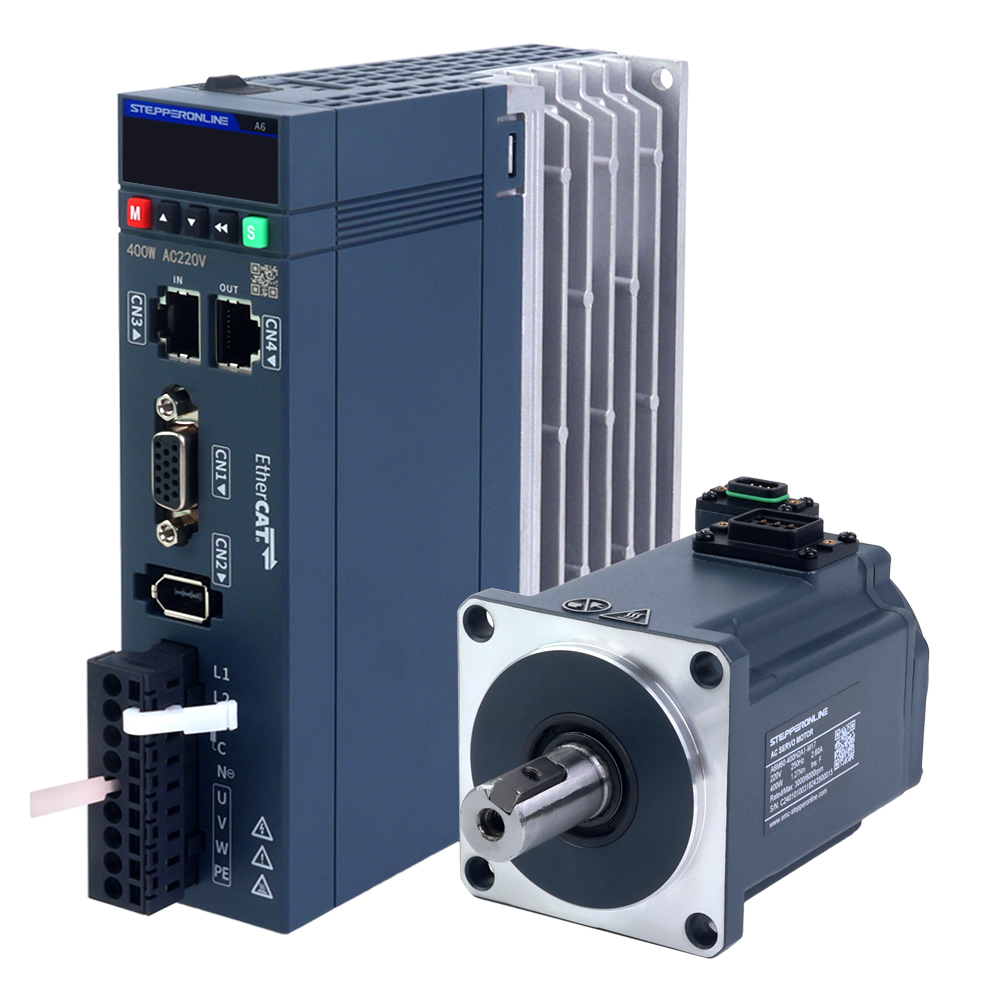
De absolute positioneringsfunctie stelt een servomotor in staat om direct na stroomuitval of een herstart nauwkeurig zijn huidige positie (absolute positie) te herkennen, zonder dat terugkeer naar een referentie-oorsprong vereist is. De kern van de hardwarebasis voor deze functie is de absolute encoder. Alle A6-serie servomotoren zijn uitgerust met een 17-bits absolute encoder. Om de absolute positioneringsfunctie te gebruiken, is een speciale kabel met batterijbox vereist, zoals weergegeven in onderstaande afbeelding:
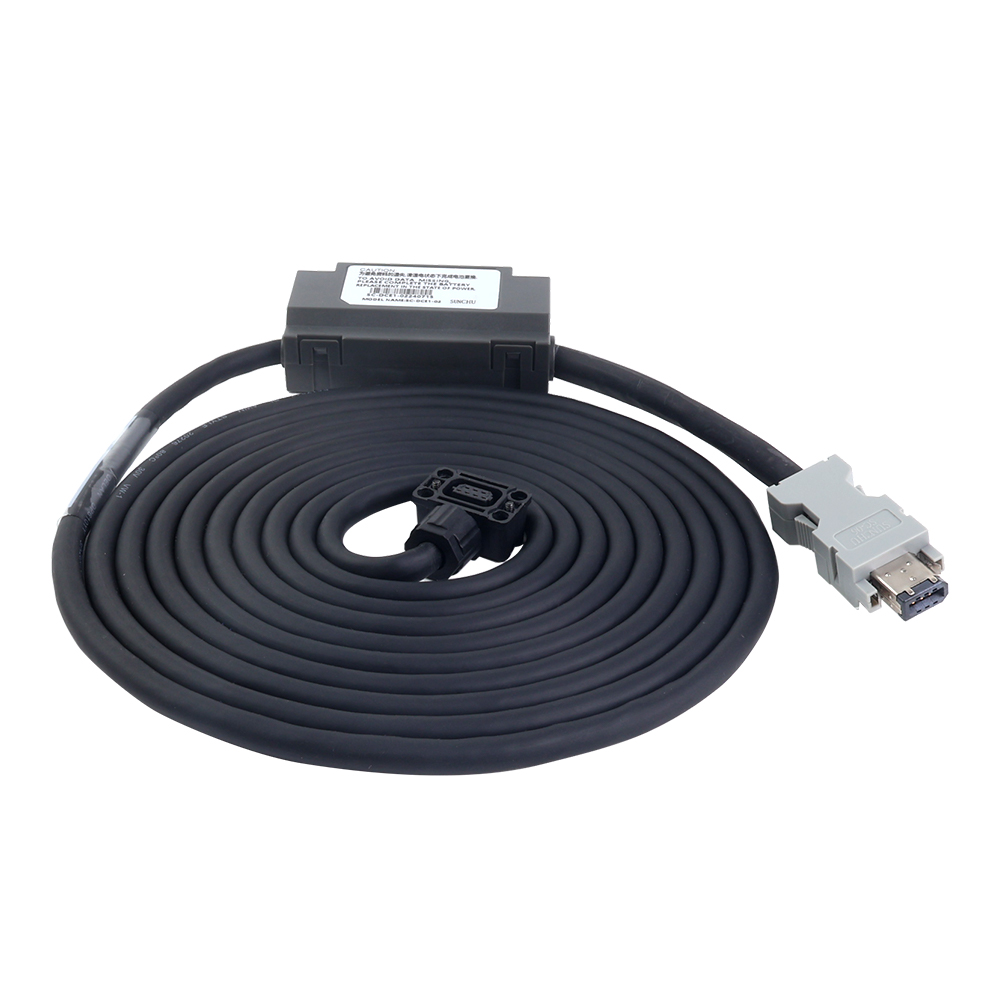
De batterij fungeert als back-upvoeding voor de encoder van de motor. De encoder heeft continue voeding nodig om positiegegevens te behouden. Wanneer de servoaandrijving wordt uitgeschakeld of herstart, kan deze geen voeding leveren aan de encoder. Daarom is het toevoegen van een batterij aan de encoderkabel de optimale oplossing om te garanderen dat positiegegevens niet verloren gaan. Dit fungeert als een onafhankelijke back-upvoeding.
Opmerking: Als de absolute positioneringsfunctie wordt ingeschakeld met een standaardkabel zonder batterijbox, zal de servoaandrijving een alarm activeren.
1. Instructies voor het inschakelen van de functie
- Verbind de servomotor en servoaandrijving met behulp van de encoderkabel met batterijbox.
- Configureer de parameters van de servoaandrijving. De A6-serie biedt vijf absolute positioneringsmodi, die kunnen worden geselecteerd op basis van uw toepassingsvereisten:
- Absolute lineaire modus: Koppelt de meeromwentelings absolute positie van de encoder lineair aan een vooraf ingestelde lineaire slag. Geschikt voor lineaire heen-en-weer bewegingen zoals lineaire modules, sledes en portaalsystemen. De meeromwentelings absolute gegevens van de encoder veranderen binnen een vast bereik zonder risico op positie-overflow.
- Absolute lineaire eindeloze modus: Geschikt voor scenario's waarin de motor continu in één richting draait. Positiegegevens worden oneindig opgeteld en de servoaandrijving activeert geen positie-overflow-alarmen.
- Absolute encoder enkelomwentelingsmodus: De eenvoudigste absolute modus. Deze modus registreert geen meeromwentelingsgegevens; alleen enkelomwentelingspositie-informatie wordt behouden. Geschikt voor toepassingen waarbij het bewegingsbereik niet meer dan één volledige omwenteling bedraagt, zoals robotarmgewrichten, draaikleppen, hoekpositioneringstafels en indexeertafels.
- Absolute roterende modus: De standaard en meest gebruikte meeromwentelings absolute modus. Elke encoderwaarde correspondeert uniek met een absolute mechanische positie van de motoras. Geschikt voor de meeste roterende toepassingen die volledige absolute positionering vereisen, zoals robotgewrichten, CNC-gereedschapswisselaars, roterende werktafels en lieren.
- Absolute mechanische enkelomwentelingsmodus: Ontworpen voor toepassingen die extreem hoge positioneringsnauwkeurigheid binnen één omwenteling vereisen, waarbij positieverlies na stroomuitval niet acceptabel is. Voorbeelden zijn hoogprecisie indexeertafels, precisiekleppen en radar-pitchmechanismen. Vergelijkbaar met de absolute encoder enkelomwentelingsmodus, maar deze modus is betrouwbaarder omdat de servoaandrijving actief omwentelingstellingen negeert. Als de motor meer dan één volledige omwenteling draait, wordt de terugkoppelingspositie binnen één omwenteling omgeklapt (modulo-bewerking), waardoor foutieve waarden zoals 361° worden voorkomen en zo een grotere systeemstabiliteit wordt gegarandeerd.
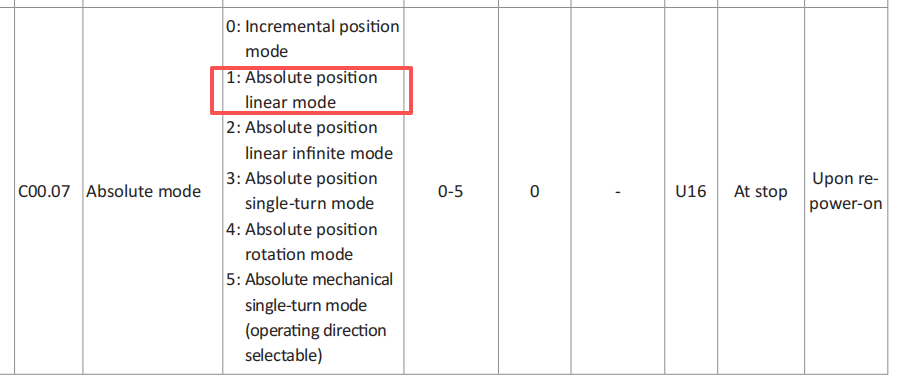
De volgende stappen demonstreren de configuratie met behulp van de softwaretool. Dezelfde procedure is van toepassing bij gebruik van het frontpaneel van de servoaandrijving of andere configuratiemethoden.
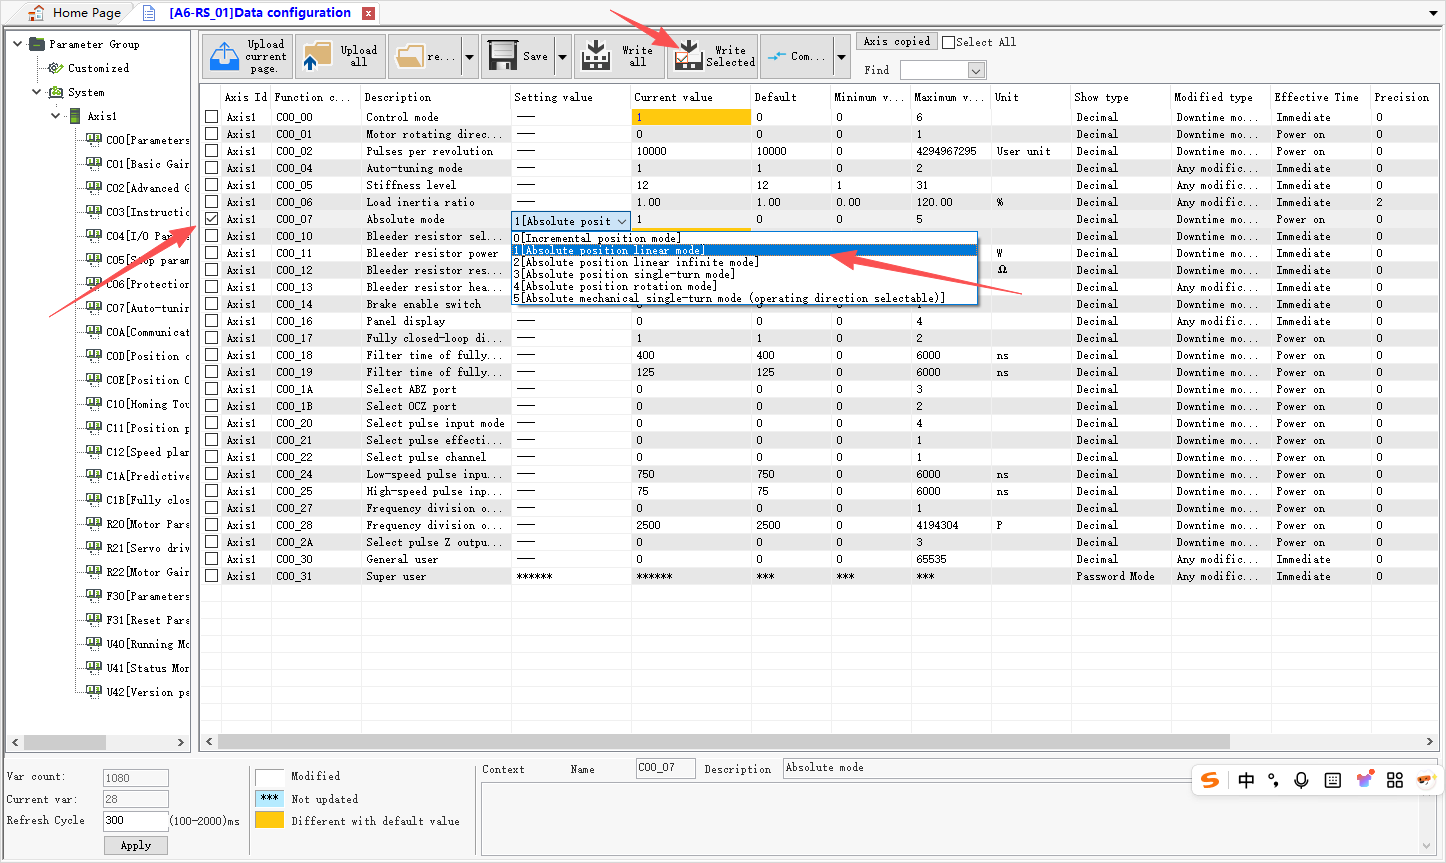
- Open de configuratieparameters van groep C00.
- Zoek C00.07 en selecteer de gewenste absolute positioneringsmodus.
- Sla de instellingen op.
Na het opslaan, schakel de servoaandrijving uit en herstart deze om de absolute positioneringsfunctie van kracht te laten worden.
2. Uitleg van absolute positioneringsparameters
Bekijk eerst de parameters in de U40-groep van de servoaandrijving die betrekking hebben op de encoder:
- U40.16 (Absolute positie-terugkoppeling (commando-eenheden)):
Geeft de totale motorpositie weer in commando-eenheden, wat gerelateerd is aan parameter C00.02. Bijvoorbeeld, als C00.02 = 10.000, voltooit de motor één volledige omwenteling per 10.000 commando-eenheden. Parameterwaarde = motoromwentelingen × 10.000.
- U40.18 (Absolute positie-terugkoppeling (encoder-eenheden)):
Geeft de totale motorpositie weer in encoder-eenheden, wat gerelateerd is aan de encoderresolutie. Bijvoorbeeld, met een 17-bits encoder voltooit de motor één volledige omwenteling per 131.072 encoder-eenheden. Parameterwaarde = motoromwentelingen × 131.072.
- U40.1C (Encoder enkelomwentelingsinformatie):
Wordt bepaald door de encoderhardware. Zoals hierboven beschreven, komt één motoromwenteling overeen met 131.072 encoder-eenheden, zoals weergegeven in onderstaande afbeelding:
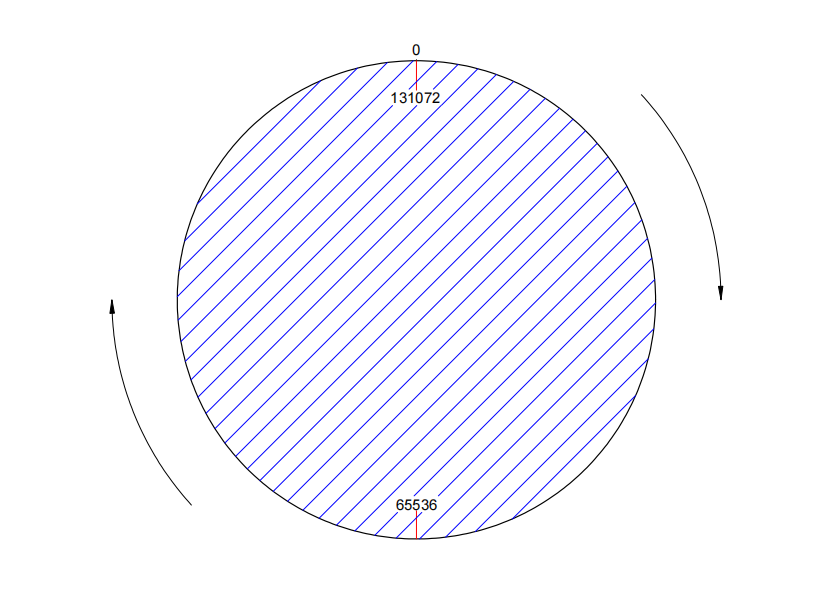
Ongeacht hoeveel omwentelingen de motor draait, blijft de enkelomwentelingspositie-informatie vast, consistent volgens het patroon 0 → 65536 → 131072 → 65536 → 0. Dit vertegenwoordigt de enkelomwentelings absolute positie-informatie van de encoder. Zodra de motor stopt, kan de specifieke positie binnen één omwenteling worden verkregen.
- U40.1E (Encoder meeromwentelingspositie-informatie):
Dit is de meest kritische parameter voor meeromwentelings absolute positionering. Wanneer de motor werkt in een andere absolute positioneringsmodus dan de enkelomwentelingsmodus, wordt het cumulatieve omwentelingsaantal hier weergegeven telkens wanneer de motor een volledige omwenteling voltooit.
- U40.24 (Absolute positie-terugkoppeling (encoder-eenheden) onderste 32 bits):
Deze parameter telt de absolute positie van de encoder op, maar heeft een waardebereik van -2.147.483.648 tot 2.147.483.647. Zodra deze limiet wordt overschreden, klapt de telling om. Echter, telkens wanneer de cumulatieve telling 2.147.483.647 (2^31) encoder-eenheden overschrijdt, wordt de bovenste 32-bits parameter U40.26 met 1 verhoogd.
- U40.26 (Absolute positie-terugkoppeling (encoder-eenheden) bovenste 32 bits):
Zoals hierboven beschreven, voorkomen de bovenste 32 bits een tellingsoverloop. Gecombineerd is de meeromwentelingsgegevenscapaciteit 64 bits.
Een eenvoudig positieberekeningsvoorbeeld is als volgt:
Huidige absolute positie (encoder-eenheden) = U40.26 × 2^32 + U40.24
Opmerking: U40.24 bevat de onderste 32 bits en U40.26 bevat de bovenste 32 bits van de 64-bits absolute positiewaarde.
3. Veelvoorkomende problemen en oplossingen
- Wat is de levensduur van de batterij? Hoe kan ik vervangende batterijen aanschaffen?
De typische levensduur van de batterij is ongeveer twee jaar onder normale bedrijfsomstandigheden. De werkelijke levensduur kan variëren afhankelijk van temperatuur, gebruikspatronen en omgevingsfactoren. Regelmatige vervanging wordt aanbevolen. Het gebruikte batterijmodel is ER14505. Vervangende batterijen kunnen worden aangeschaft via platforms zoals Amazon of eBay. De A6-servoaandrijving biedt het ALF9.0-alarm, dat de gebruiker informeert wanneer de batterijspanning te laag is.
- Waarom activeert de servoaandrijving nog steeds een alarm na het instellen van C00.07 en het in- en uitschakelen?
Als de absolute positioneringsfunctie voor het eerst wordt ingeschakeld op de servomotor, zijn twee uitschakel- en herstartcycli vereist:
- Stel parameter C00.07 in en sla deze succesvol op.
- Schakel de servoaandrijving uit en herstart deze.
De servoaandrijving zal dan een ER20.8-alarm weergeven. Om dit op te lossen, stelt u parameter F31.10 in op de encoder-resetcommandowaarde (F31.10 = 4) zoals hieronder weergegeven:
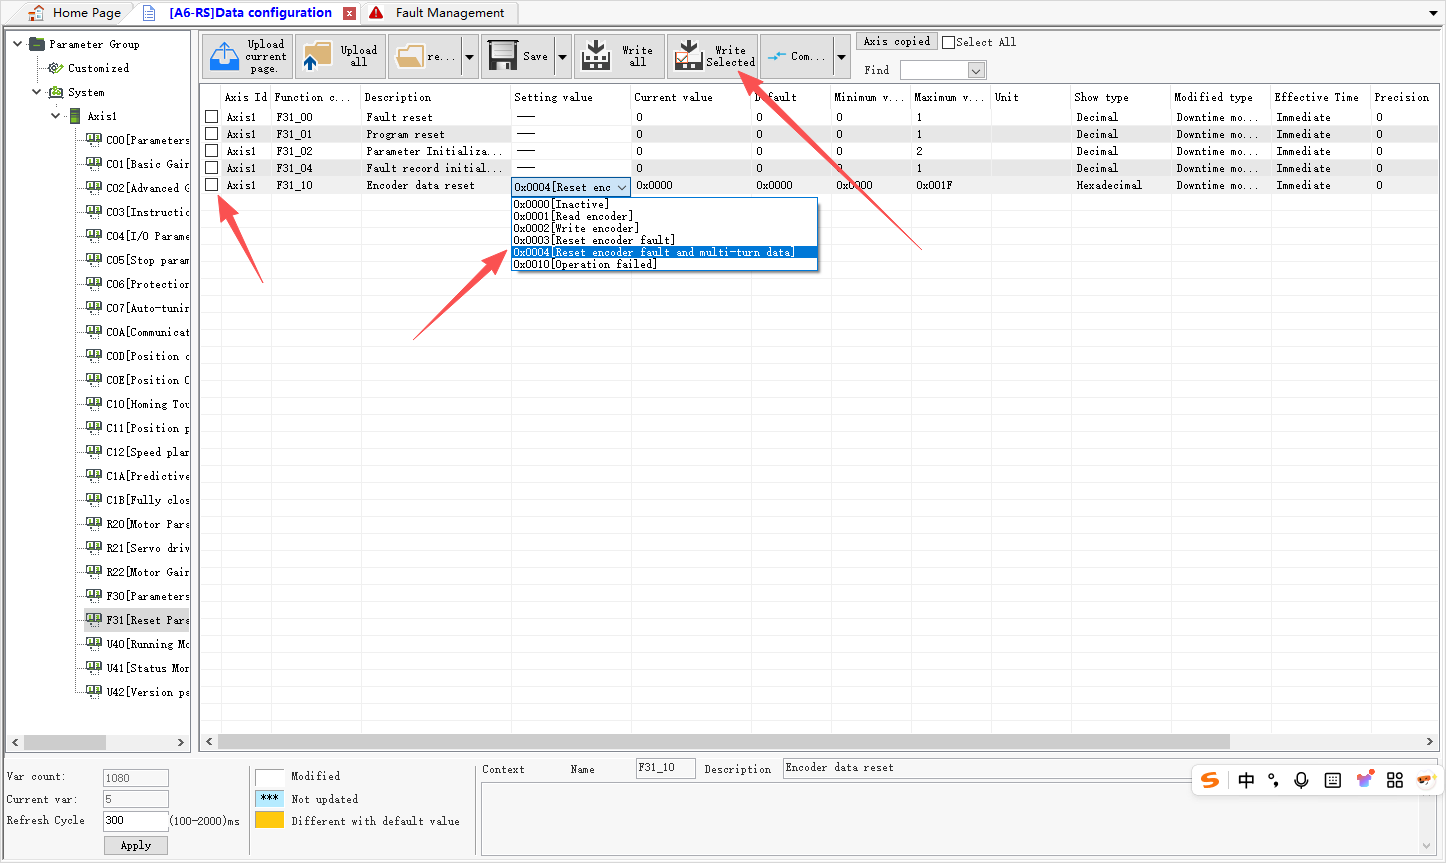
Schakel daarna de servoaandrijving opnieuw uit en herstart deze. Vervolgens kunt u via de statusinterface controleren of de absolute positioneringsfunctie succesvol is ingeschakeld:
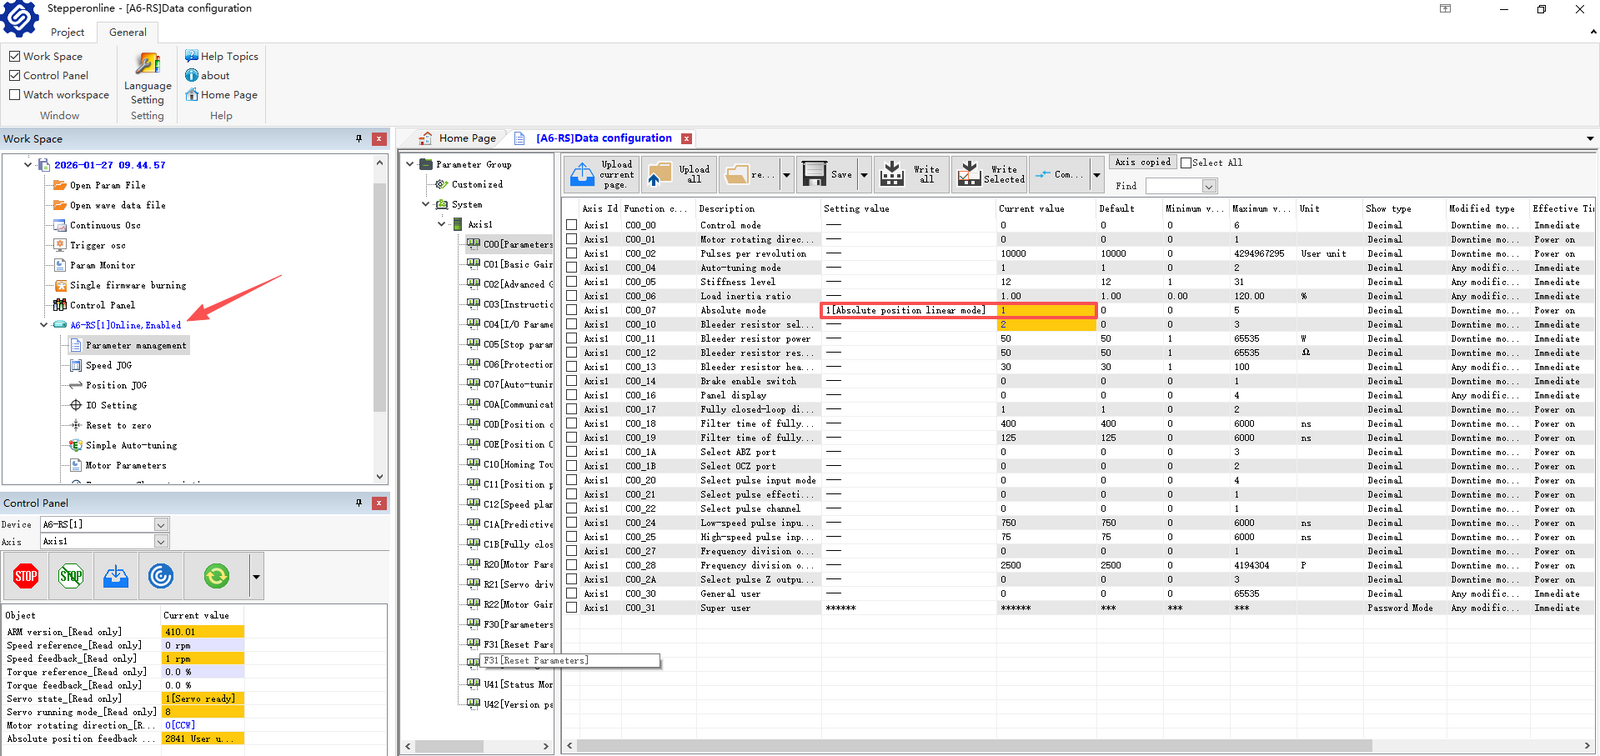
Zoals weergegeven in de afbeelding, is de servoaandrijving online en functioneert deze normaal, wat aangeeft dat de absolute positioneringsfunctie succesvol is ingeschakeld. Dit herstartproces in twee stappen is alleen vereist voor de initiële activering van de absolute functie. Voor latere wijzigingen in C00.07 of bij het wisselen tussen absolute positioneringsmodi is slechts één herstart nodig.
- Waarom zijn de positiegegevens verloren na het in- en uitschakelen, zelfs met de batterijboxkabel?
Controleer eerst de batterijspanning of vervang de batterij door een batterij waarvan bekend is dat deze goed functioneert. Om het probleem te isoleren, sluit u een reserve-encoderkabel aan met een nieuwe batterij terwijl de motor stilstaat, en controleer vervolgens of de positiegegevens behouden blijven na een stroomcyclus.
Bekijk vervolgens andere parameters in de U40-groep van de servoaandrijving om te bepalen of alle gegevens verloren zijn gegaan of alleen specifieke parameters. Als dit zich voordoet, neem dan contact op met ons ondersteuningsteam voor hulp.
Tot slot, als de PLC gegevens verliest maar de servoaandrijving deze behoudt, kan het probleem liggen in de PLC-verbinding. Inspecteer de communicatie-interface en bedrading op mogelijke problemen.
- Hoe wis ik absolute positiegegevens?
Als u alle positiegegevens wilt wissen, raadpleeg dan de volgende stappen:
- Zoek de homing-functie.
- Selecteer "Alleen motor Z-signaal gebruiken."
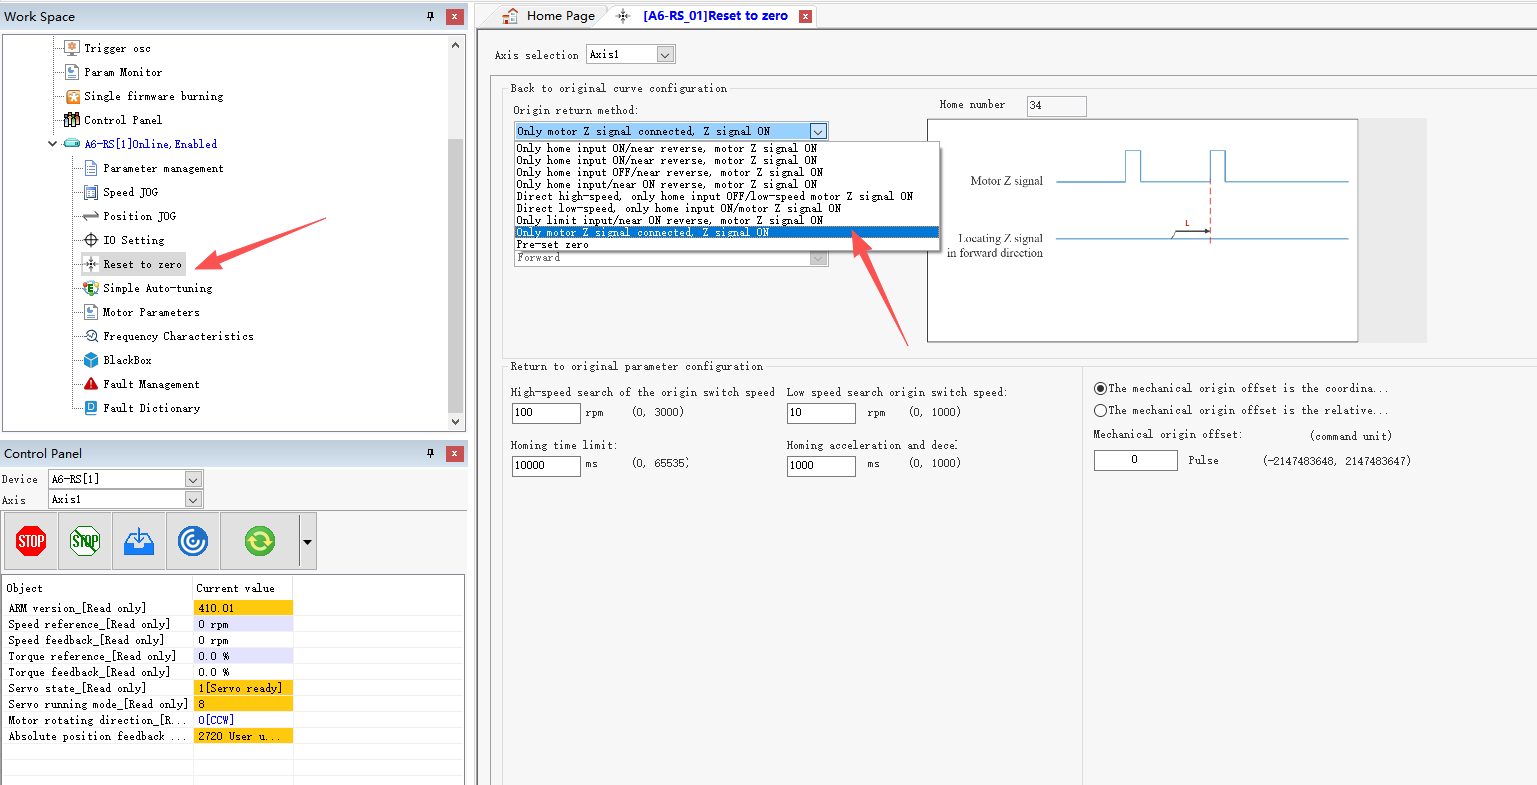
Zoals weergegeven in onderstaande afbeelding, verandert de modus automatisch naar 34. Andere instellingen hoeven niet te worden gewijzigd en kunnen op hun standaardwaarden blijven staan. (Modus 34 is de eenvoudigste en meest handige optie.)
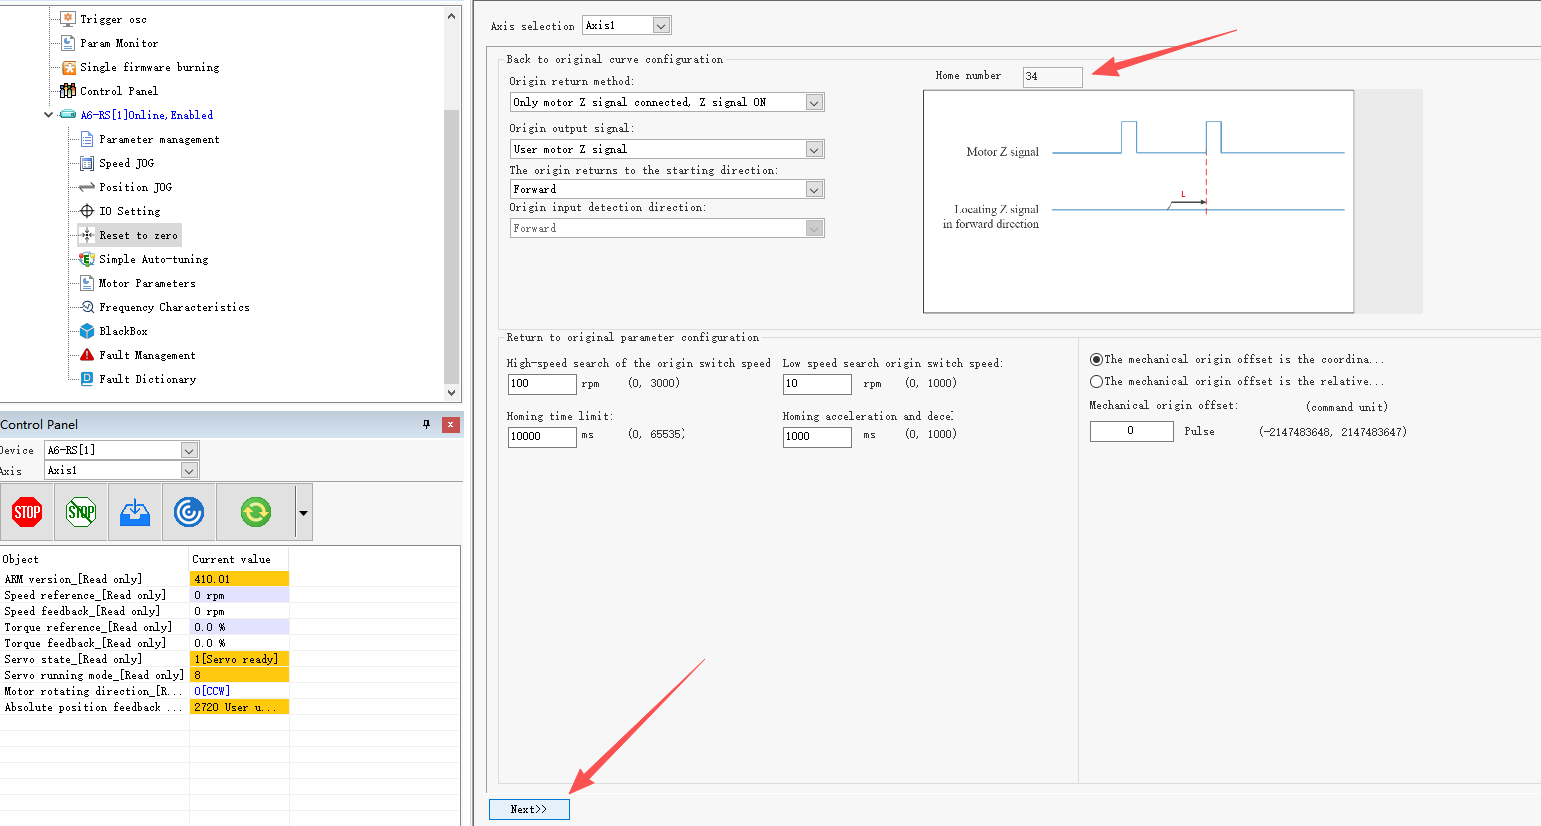
Klik op de Start-knop om het homen te starten.
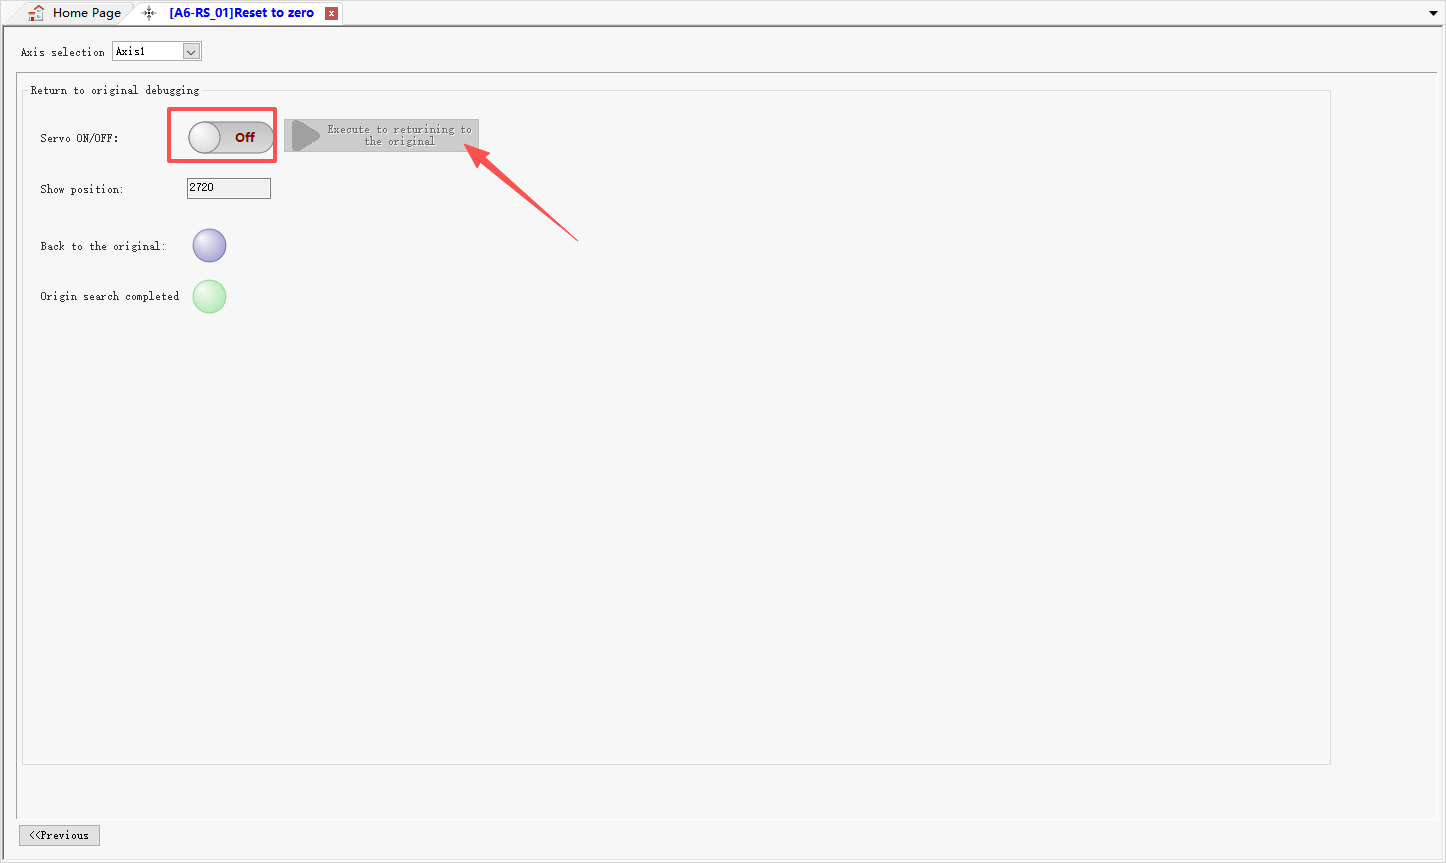
De motor zal langzaam draaien totdat deze de nulpositie bereikt, zoals weergegeven in onderstaande afbeelding.
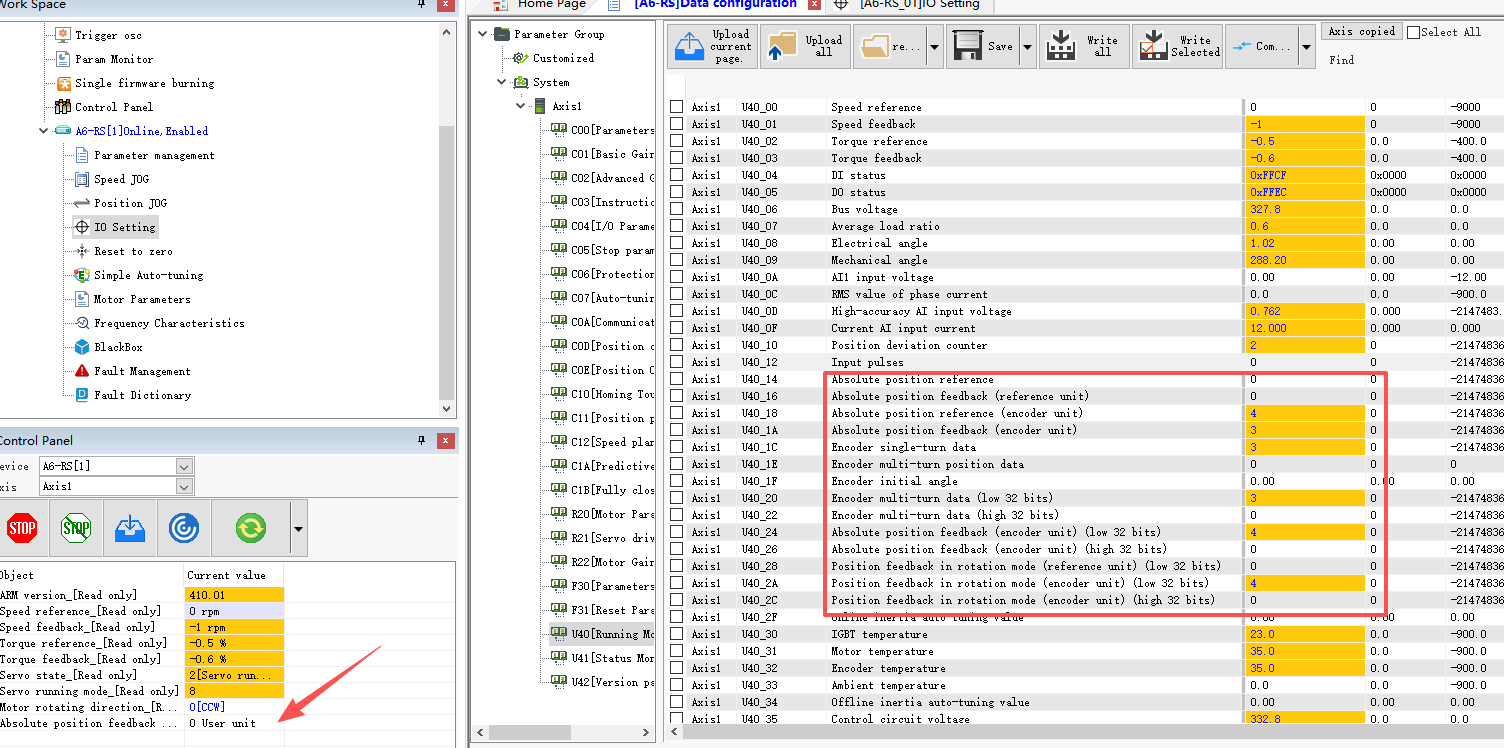
Als u alleen de meeromwentelingspositiegegevens wilt wissen terwijl andere positiegegevens ongewijzigd blijven, raadpleeg dan de methode beschreven in sectie 2 hierboven (F31.10 = 4). Dit zal U40.1E resetten naar nul.