Allereerst is het belangrijk om te begrijpen dat het jankende geluid van een servomotor in wezen een hoogfrequente trilling is. Deze hoogfrequente trilling wordt overgedragen via de motorconstructie en de omringende lucht, wat een hoorbaar jankend of piepend geluid produceert. De belangrijkste oorzaken zijn als volgt:
1. Mechanische resonantie (de meest voorkomende oorzaak)
- Onvoldoende verbindingsstijfheid: De verbinding tussen de motor en de belasting (bijv. kogelomloopspindel, riem, tandwiel) is niet stijf genoeg.
- Oplossing: Zorg ervoor dat koppelingen, tandriemen, tandwielen en andere verbindingscomponenten tussen motor en belasting stevig zijn vastgezet zonder speling of terugslag. Vervang of stel verbindingen af waar speling aanwezig is.
- Zwakke of losse montagebasis: De montageplaat voor de motor en belasting heeft onvoldoende stijfheid of is niet stevig bevestigd.
- Oplossing: Zorg ervoor dat de montageplaat voldoende stijfheid heeft en dat alle montagebouten zijn aangedraaid met het voorgeschreven koppel. Voeg indien nodig verstevigingsribben toe of gebruik een dikkere montageplaat.
- Lage eigenfrequentie van de belastingsconstructie: De belasting zelf heeft een lage inherente ontwerpfrequentie.
- Oplossing: Probeer, indien de constructie dit toelaat, dempingsmaterialen (bijv. rubberen pads) of massablokken toe te voegen aan de motor of belasting om de eigenfrequentie van het gehele mechanische systeem te verschuiven buiten het bereik dat het gejank opwekt.
2. Onjuiste afstelling van de servoversterking
- Overmatige stijfheid (versterking te hoog): Om de responssnelheid te verhogen, is de snelheidslusversterking of positielusversterking te hoog ingesteld. Hierdoor 'overreageert' de motor, waardoor continu microcorrecties worden uitgevoerd, wat leidt tot hoogfrequente oscillatie en gejank. Dit wordt vaak aangetroffen tijdens de inbedrijfstelling.
- Onvoldoende stijfheid (versterking te laag): Hoewel dit minder snel hoogfrequent gejank veroorzaakt, kan het leiden tot een traag systeemrespons, overshoot bij positionering en andere problemen.
Oplossingen:
- Controleer parameter C00.05 (Control Mode Selection) om te bevestigen dat de aandrijving in de juiste regelmodus werkt. Onjuiste instellingen van de regelmodus kunnen bijdragen aan instabiliteit en geluid.
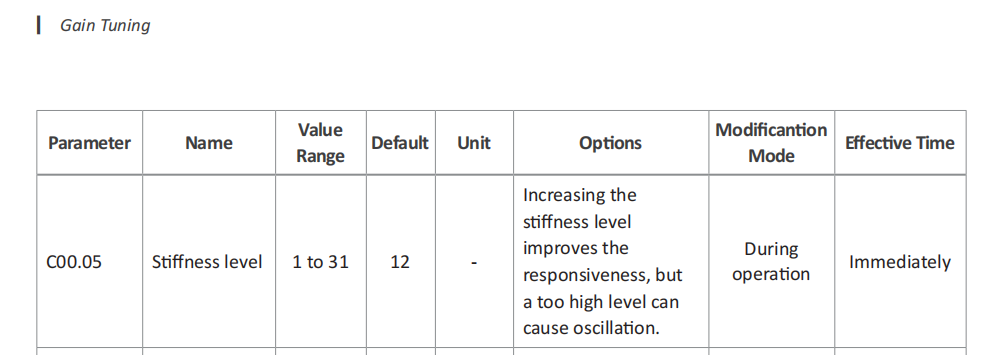
- Probeer de snelheidslusversterking (C01.01) te verlagen. Deze parameter heeft de grootste invloed op geluid. Verlaag deze in kleine stappen (bijv. 10%–20%) en observeer of het gejank afneemt. Als de respons te traag wordt of er een volgfout optreedt na verlaging, stel dan de integratietijdconstante van de snelheidslus (C01.02) en de positielusversterking (C01.00) dienovereenkomstig fijn af om dit te compenseren.
- Gebruik het notchfilter: De A6-servo-aandrijving heeft doorgaans een ingebouwd Adaptief Notchfilter. Deze functie detecteert en onderdrukt automatisch specifieke resonantiefrequenties. Het wordt sterk aanbevolen om deze functie in te schakelen. Deze identificeert automatisch het resonantiepunt van het systeem en zorgt voor een aanzienlijke demping bij die frequentie, waardoor het gejank effectief wordt geëlimineerd. Raadpleeg voor de instellingen van het notchfilter de software zoals weergegeven in de volgende bedieningshandleiding:
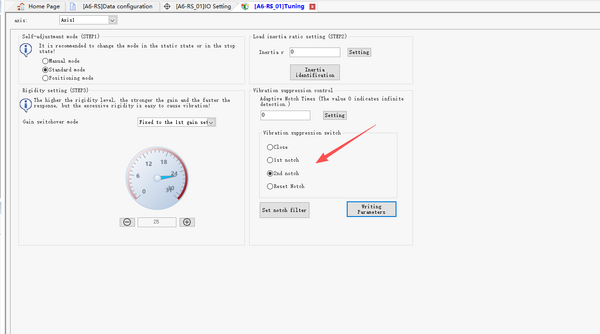
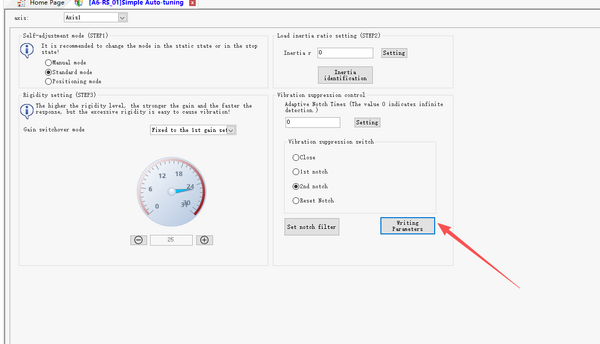
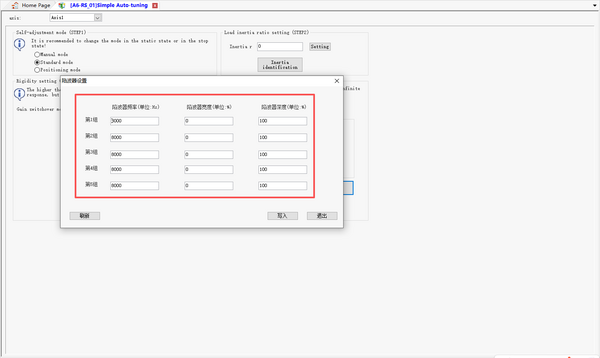
Samenvattend, wanneer u gejank bij de A6-servo tegenkomt:
- Inspecteer eerst de mechanische installatie op stijfheid en stevigheid.
- Open vervolgens de A6-aandrijfsoftware, schakel het Adaptief Notchfilter in en verlaag de snelheidslusversterking (C01.01) op passende wijze.
- Als het geluid na bovenstaande stappen nog steeds onacceptabel luid is, kunt u overwegen de draaggolffrequentie (PWM-schakelfrequentie) te verhogen. Let op: Een hogere draaggolffrequentie verhoogt de warmteafvoer van de aandrijving en elektromagnetische interferentie (EMI). Zorg ervoor dat de waarde het maximum zoals gespecificeerd in de A6-gebruikershandleiding niet overschrijdt, en controleer of er voldoende koeling en EMC-conformiteit is.