De prestatie van een stappenmotor hangt niet alleen af van de motor zelf, maar ook van de gebruikte aanstuur- en regelmetoden. Bij het selecteren van een stappenmotor moet u beide factoren evalueren. Stappenmotoren kunnen op twee manieren worden aangestuurd: constantspanningsaansturing en constantstroomaansturing. De meeste stappenmotoraandrijvingen op de markt gebruiken tegenwoordig constantstroomaansturing. Constantspanningsaansturing wordt zelden gebruikt omdat deze hoge koperverliezen (I²R-verliezen) veroorzaakt.
Onderstaande figuur toont het schema van een constantstroom-chopperaandrijving. Wanneer de doelstroom is ingesteld op I₀, regelt de chopper de wikkelstroom als volgt:
- Als de wikkelstroom I₀ overschrijdt, wordt de aangelegde spanning V uitgeschakeld, waardoor de stroom afneemt.
- Als de wikkelstroom onder I₀ daalt, wordt de spanning V opnieuw aangelegd, waardoor de stroom weer richting I₀ stijgt.
Deze cyclus herhaalt zich continu en regelt de wikkelstroom op de doelwaarde I₀.
Bij lage snelheid kan de wikkelstroom, als de motor niet door een constantstroom-chopper wordt aangestuurd, de nominale stroom van de motor overschrijden, wat leidt tot overmatige temperatuurstijging en mogelijk doorbranden van de motor.
Bij hoge snelheid kan de inschakeltijd van de spanning voor elke fasewikkeling echter korter zijn dan t₀ (zoals weergegeven in de onderstaande figuur). In dat geval kan de voeding de doelstroom I₀ niet leveren voordat de volgende stap begint, en verliest de chopper zijn vermogen om de stroom te regelen. De aandrijving werkt dan effectief in constantspanningsmodus.
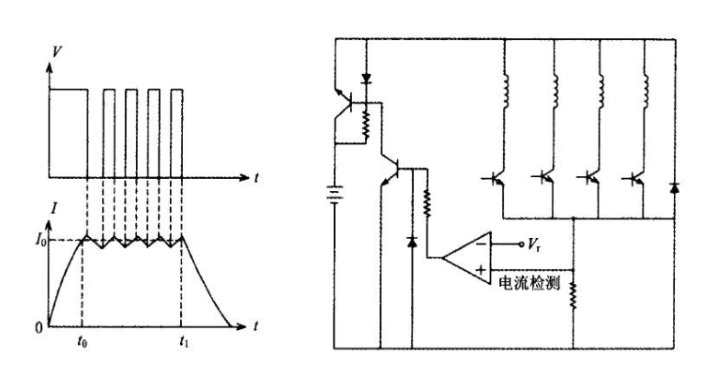
Figuur: Stroomgolfvorm van een constantstroom-chopperaandrijving. I₀ is de doelstroom; t₀ is de minimale inschakeltijd die nodig is om de stroom I₀ te bereiken.