1. Encoderpositie van een servomotor uitlezen vanaf een hostcontroller
Servomotor-encoders kunnen positiegegevens doorgeven aan een hostcontroller (bovenliggende computer) via digitale in-/uitgangscircuits (DI/DO) op de achterste regelkaart van de aandrijving.
Wanneer een PLC een servo- of stappenmotorsysteem aanstuurt, is encoderfeedback doorgaans niet vereist voor positiebepaling. De PLC stuurt positiepulsen naar de servoaandrijving via zijn instructies, en de interne positielus van de aandrijving verwerkt de positiefeedback.
De meeste servoaandrijvingen bevatten een pulsdeler-uitgangsfunctie. Als de hostcontroller onafhankelijk encodergegevens moet ontvangen, kunnen de encoderpulsen van de motor in gedeelde vorm worden uitgevoerd, als referentie voor de gesloten-lusregeling van het hostsysteem.
Voor de T6-serie is de pulsdeler-uitgangsinterface CN6. Het bedradingsschema wordt hieronder weergegeven:
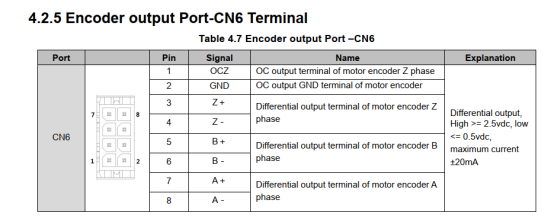
2. Encoderpositie van een stappenmotor uitlezen vanaf een hostcontroller
In een gesloten-lus stappenmotorsysteem stuurt de hostcontroller de motor aan door pulsen naar de driver te sturen. De pulsfrequentie regelt de snelheid en het aantal pulsen regelt de positie. Tegelijkertijd stuurt de driver het aantal pulsen terug naar de hostcontroller om de werkelijke positie en snelheid van de motor te rapporteren.
Om dit type regeling te implementeren, moet de PLC buscommunicatie ondersteunen—RS-485 of EtherCAT. De driver moet ook het bijbehorende busprotocol ondersteunen. Hierdoor kan de hostcontroller positie- en snelheidsgegevens rechtstreeks via busberichten ophalen.
Wat betreft stappenmotor-encoders: alle stappenmotoren die wij verkopen gebruiken incrementele encoders met multi-turn feedback. Sommige encoders bevatten een Z-fasesignaal, andere niet. Encoders zonder Z-fasesignaal hebben geen homing-functie en de absolute positie kan niet worden bepaald. Voor encoders met een Z-fasesignaal moet een homing-routine in de hostcontroller worden geprogrammeerd om positie-uitlezing en homing mogelijk te maken.