Allereerst is het belangrijk om te begrijpen dat het jankende geluid van een servomotor in wezen een vorm van hoogfrequente trilling is. Deze trilling wordt waargenomen als een hoorbaar hoogfrequent geluid. De hoofdoorzaken zijn voornamelijk terug te voeren op de volgende aspecten:
- Mechanische resonantie (dit is de meest voorkomende oorzaak):
- Onvoldoende stijfheid van de verbinding tussen de motor en de belasting (zoals kogelomloopspindels, riemen of tandwielen).
Oplossing: Zorg ervoor dat de verbindingscomponenten (koppelingen, tandriemen, tandwielen, enz.) tussen de motor en de belasting stevig bevestigd, betrouwbaar en vrij van speling of loszittende delen zijn. Bij verbindingen met speling is vervanging of afstelling noodzakelijk.
- Zwakke stijfheid van de montageplaat of onvoldoende bevestiging.
Oplossing: Controleer of de montageplaat voor de motor en belasting voldoende stijfheid heeft en of de bevestigingsbouten zijn aangedraaid met het voorgeschreven koppel. Verhoog indien nodig de stijfheid door verstevigingsribben toe te voegen of een dikkere montageplaat te gebruiken.
- Lage natuurlijke frequentie inherent aan het ontwerp van de belasting.
Oplossing: Probeer, indien de constructie dit toelaat, dempingsmaterialen (zoals rubberen pads) of massablokken toe te voegen aan de motor of de belasting. Dit helpt de natuurlijke frequentie van het gehele mechanische systeem te wijzigen, zodat deze buiten het frequentiebereik valt dat hoorbare resonantie opwekt.
- Onjuiste afstelling van de servo-versterkingsparameters:
- Overmatige stijfheid (versterking te hoog): Om de responssnelheid te verbeteren, kan de snelheidslusversterking of positielusversterking te hoog zijn ingesteld. Hierdoor corrigeert de motor te veel en voert voortdurend fijne correcties uit, wat resulteert in hoogfrequente oscillatie en een jankend geluid. Dit is het meest voorkomende scenario tijdens de inbedrijfstelling.
- Onvoldoende stijfheid (versterking te laag): Hoewel dit geen veelvoorkomende oorzaak is van hoogfrequent janken, kan dit leiden tot problemen zoals een traag systeemrespons en positioneringsoverschrijding.
- Procedure voor het afstellen van de servo-versterking:
3.1. Controleer parameter C00.05 (Selectie regelmodus) om te bevestigen dat de aandrijving in de juiste regelmodus werkt.
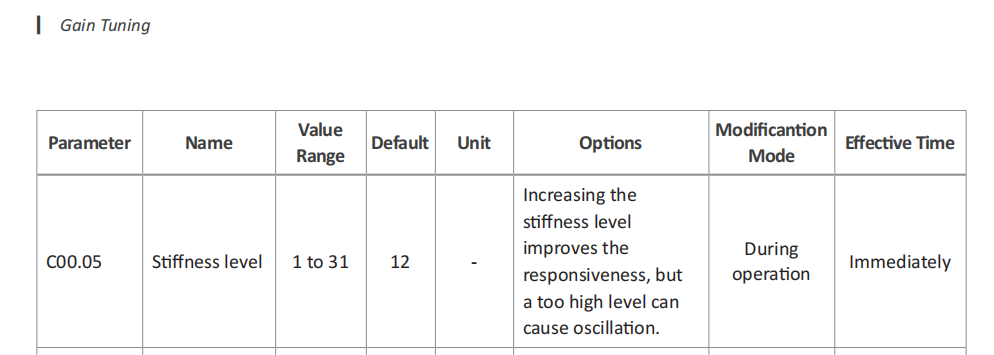
3.2. Probeer de snelheidslusversterking (C01.01) te verlagen. Deze parameter heeft de grootste invloed op geluid. Verlaag deze in kleine stappen (bijv. telkens met 10%–20%) en observeer of het janken afneemt. Als het respons traag wordt of er volg fouten optreden na de verlaging, kunt u de integraaltijdconstante van de snelheidslus (C01.02) en de positielusversterking (C01.00) enigszins fijn afstellen ter compensatie.
3.3. Gebruik het notchfilter.
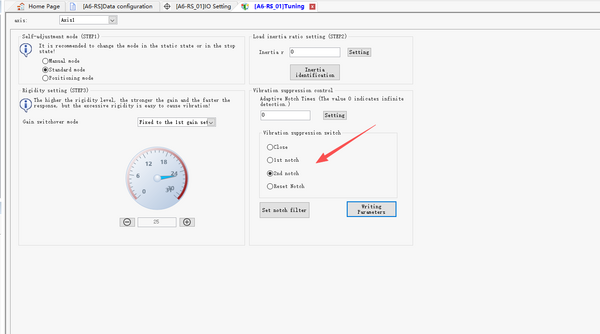
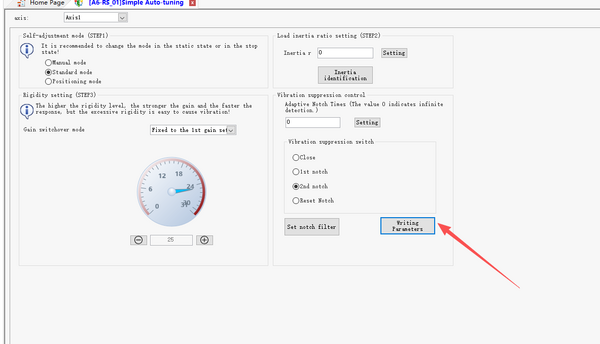
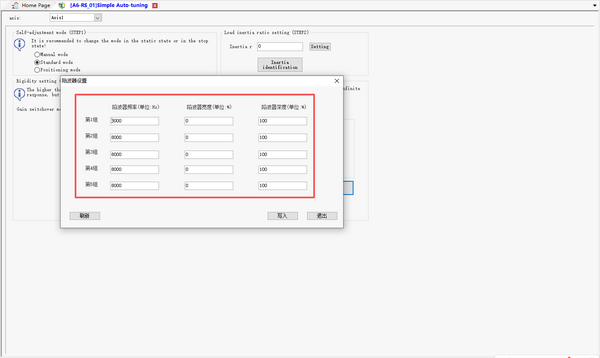
A6-servoaandrijvingen hebben doorgaans een ingebouwde adaptieve notchfilterfunctie. Deze functie kan specifieke resonantiefrequenties automatisch detecteren en onderdrukken. Het wordt sterk aanbevolen om deze functie in te schakelen. De functie identificeert automatisch de resonantiepunten van het systeem en dempt signalen op die frequenties aanzienlijk, waardoor het jankende geluid effectief wordt geëlimineerd. Wat betreft de instellingen van het notchfilter, voer de softwarehandelingen als volgt uit:
Samenvattend: wanneer u janken bij een A6-servo tegenkomt, controleer dan eerst de mechanische installatie. Open vervolgens de software van de A6-aandrijving, schakel het notchfilter in en verlaag de snelheidslusversterking op passende wijze. Als het geluid na bovenstaande stappen aanhoudt, overweeg dan om de PWM-draaggolffrequentie te verhogen (indien ondersteund door uw aandrijfmodel). Houd er rekening mee dat een hogere draaggolffrequentie de warmteafvoer van de aandrijving verhoogt — zorg voor voldoende koeling. Raadpleeg de A6-parameterhandleiding voor de instelling van de draaggolffrequentie.