Öncelikle, servo motordan gelen vızıltı sesinin temelde yüksek frekanslı bir titreşim biçimi olduğunu anlamak önemlidir. Bu titreşim, duyulabilir tiz bir gürültü olarak algılanır. Temel nedenler başlıca aşağıdaki hususlardan kaynaklanır:
- Mekanik Rezonans (En yaygın neden budur):
- Motor ile yük arasındaki bağlantının yetersiz rijitliği (bilyalı vidalar, kayışlar veya dişliler gibi).
Çözüm: Motor ile yük arasındaki bağlantı elemanlarının (kaplinler, zamanlama kayışları, dişliler vb.) sağlam şekilde sabitlendiğinden, güvenilir olduğundan ve boşluk veya gevşeklik içermediğinden emin olun. Boşluk içeren bağlantılar için değiştirme veya ayarlama gereklidir.
- Montaj taban plakasının zayıf rijitliği veya güvensiz sabitleme.
Çözüm: Motor ve yük için montaj taban plakasının yeterli rijitliğe sahip olduğunu ve sabitleme cıvatalarının belirtilen tork değerine kadar sıkıldığını doğrulayın. Gerekirse, takviye kaburgaları ekleyerek veya daha kalın bir montaj plakası kullanarak rijitliği artırın.
- Yükün tasarımından kaynaklanan düşük doğal frekans.
Çözüm: Yapı elveriyorsa, motora veya yüke sönümleme malzemeleri (kauçuk pedler gibi) veya kütle blokları eklemeyi deneyin. Bu, tüm mekanik sistemin doğal frekansını değiştirerek duyulabilir rezonansı uyaran frekans aralığından uzaklaştırır.
- Servo Kazanç Parametrelerinin Hatalı Ayarlanması:
- Aşırı Sertlik (Kazanç çok yüksek): Tepki hızını artırmak için hız döngüsü kazancı veya konum döngüsü kazancı çok yüksek ayarlanmış olabilir. Bu durum motorun aşırı düzeltme yapmasına, sürekli ince ayarlar yapmasına neden olur ve bu da yüksek frekanslı salınıma ve vızıltıya yol açar. Devreye alma sırasında karşılaşılan en yaygın senaryo budur.
- Yetersiz Sertlik (Kazanç çok düşük): Yüksek frekanslı vızıltının yaygın bir nedeni olmasa da, sistem tepkisinde yavaşlama ve konumlamada aşma gibi sorunlara yol açabilir.
- Servo Kazanç Ayar Prosedürü:
3.1. Sürücünün doğru kontrol modunda çalıştığını doğrulamak için C00.05 parametresini (Kontrol Modu Seçimi) kontrol edin.
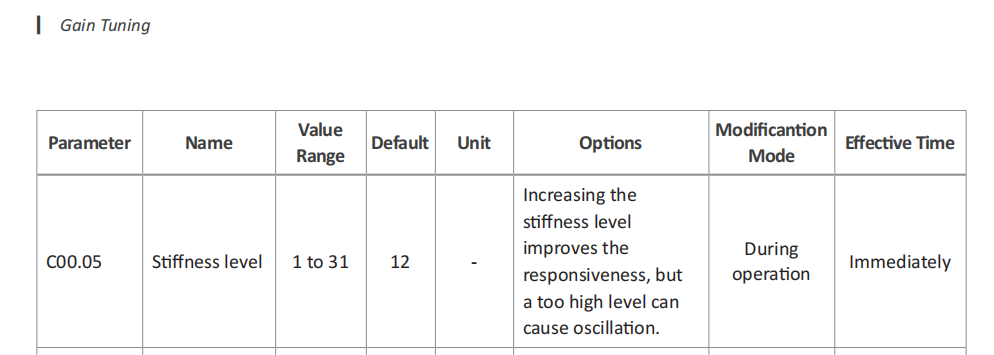
3.2. Hız döngüsü kazancını (C01.01) düşürmeyi deneyin. Bu parametre gürültü üzerinde en belirgin etkiye sahiptir. Küçük adımlarla (örneğin her seferinde %10–%20) azaltın ve vızıltının iyileşip iyileşmediğini gözlemleyin. Azaltma sonrası tepki yavaşlarsa veya takip hataları ortaya çıkarsa, dengelemek için hız döngüsü integral zaman sabitini (C01.02) ve konum döngüsü kazancını (C01.00) uygun şekilde ince ayar yapabilirsiniz.
3.3. Çentik Filtreyi Kullanın.
A6 servo sürücüleri genellikle yerleşik uyarlanabilir çentik filtresi işlevine sahiptir. Bu özellik belirli rezonans frekanslarını otomatik olarak algılayıp bastırabilir. Bu işlevi etkinleştirmeniz şiddetle tavsiye edilir. Sistemin rezonans noktalarını otomatik olarak belirleyecek ve bu frekanslardaki sinyalleri önemli ölçüde zayıflatarak vızıltı sesini etkili bir şekilde ortadan kaldıracaktır. Çentik filtresi ayarları için lütfen aşağıdaki şekilde yazılım işlemini gerçekleştirin:
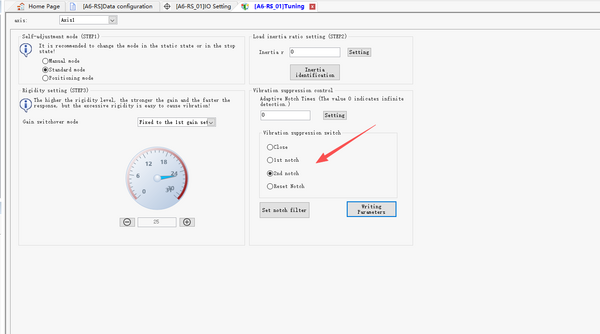
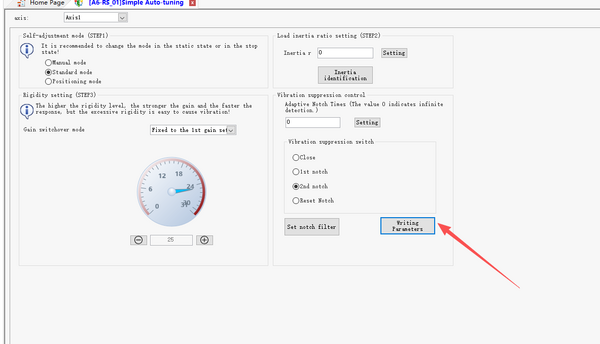
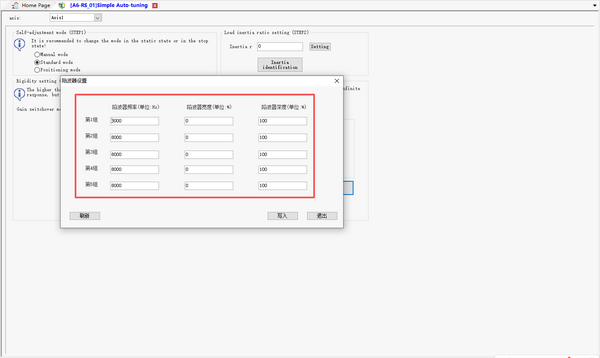
Özetle, A6 servoda vızıltı ile karşılaşıldığında öncelikle mekanik montajı kontrol edin. Ardından A6 sürücünün yazılımına erişin, çentik filtresini etkinleştirin ve hız döngüsü kazancını uygun şekilde azaltın. Yukarıdaki adımlardan sonra gürültü devam ederse, PWM taşıyıcı frekansını artırmayı düşünün (sürücü modeliniz destekliyorsa). Daha yüksek taşıyıcı frekansının sürücü ısı dağılımını artırdığını unutmayın — yeterli soğutma sağlayın. Taşıyıcı frekans ayarı için A6 parametre kılavuzuna başvurun.