Bu makale, MotionStudio_V2.3.2 kullanarak sürücünün ana parametrelerinin nasıl ayarlanacağı hakkında detaylı bir açıklama sunmaktadır. Şirketimizin sattığı ürünler arasında, CL57TE ve DM860TE sürücüleri MotionStudio_V2.3.2 ile parametre ayarı ve motor deneme çalıştırması için yapılandırılıp test edilebilir.
Lütfen aşağıdakileri hazırlayın:
- Sürücü
- Güç kaynağı
- RS232 konfigürasyon kablosu
- USB-RS232 dönüştürücü (gerekirse)
- MotionStudio_V2.3.2 yazılımı
(İndirme bağlantısı: https://github.com/StepperOnline/Tunning-Software/blob/main/MotionStudio_V2.3.2.zip)
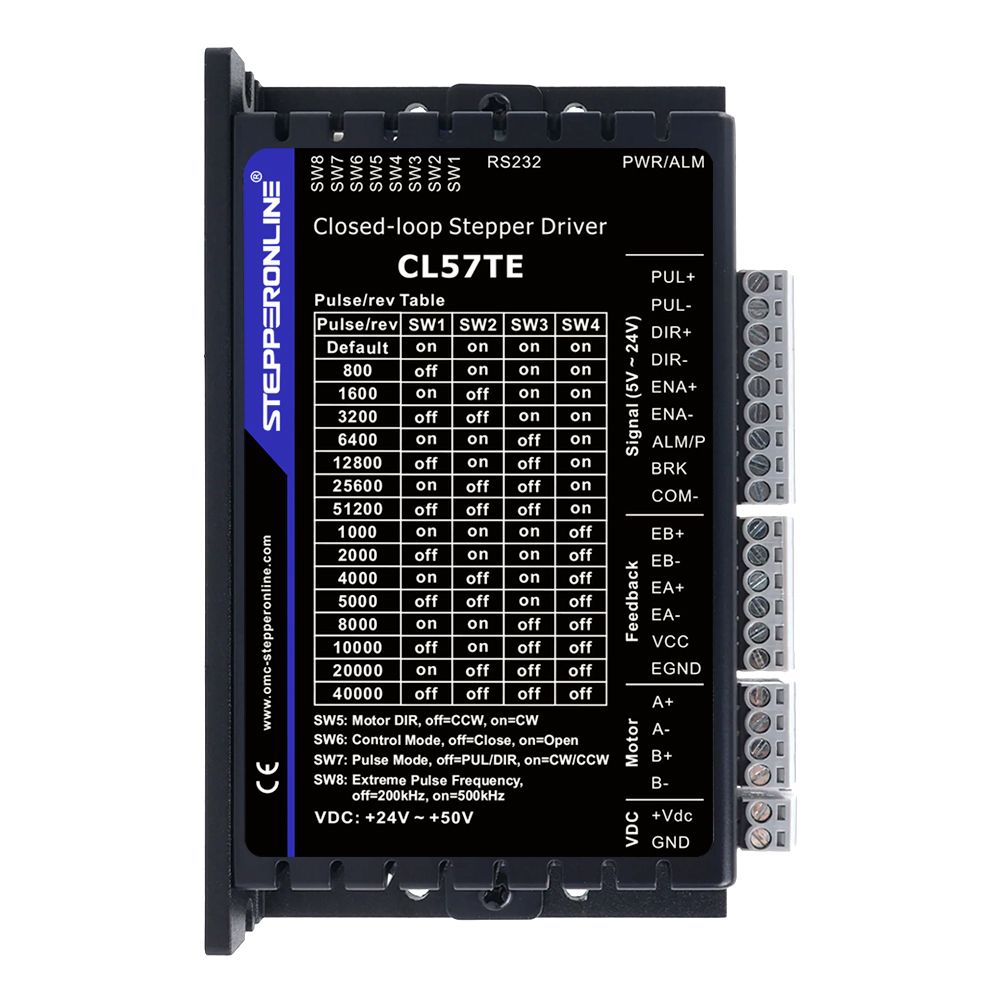
Bu kılavuzda CL57TE sürücüsü örnek olarak kullanılmaktadır.
Not: CL57TE sürücüsünde "DEF" (Varsayılan) etiketli bir DIP anahtar bulunur. Yazılım üzerinden parametre ayarlamadan önce bu anahtarı ON konumuna getirin. Bu anahtar doğru konuma ayarlanmazsa, parametre değişiklikleri kaydedilmez.
Bağlantı Adımları:
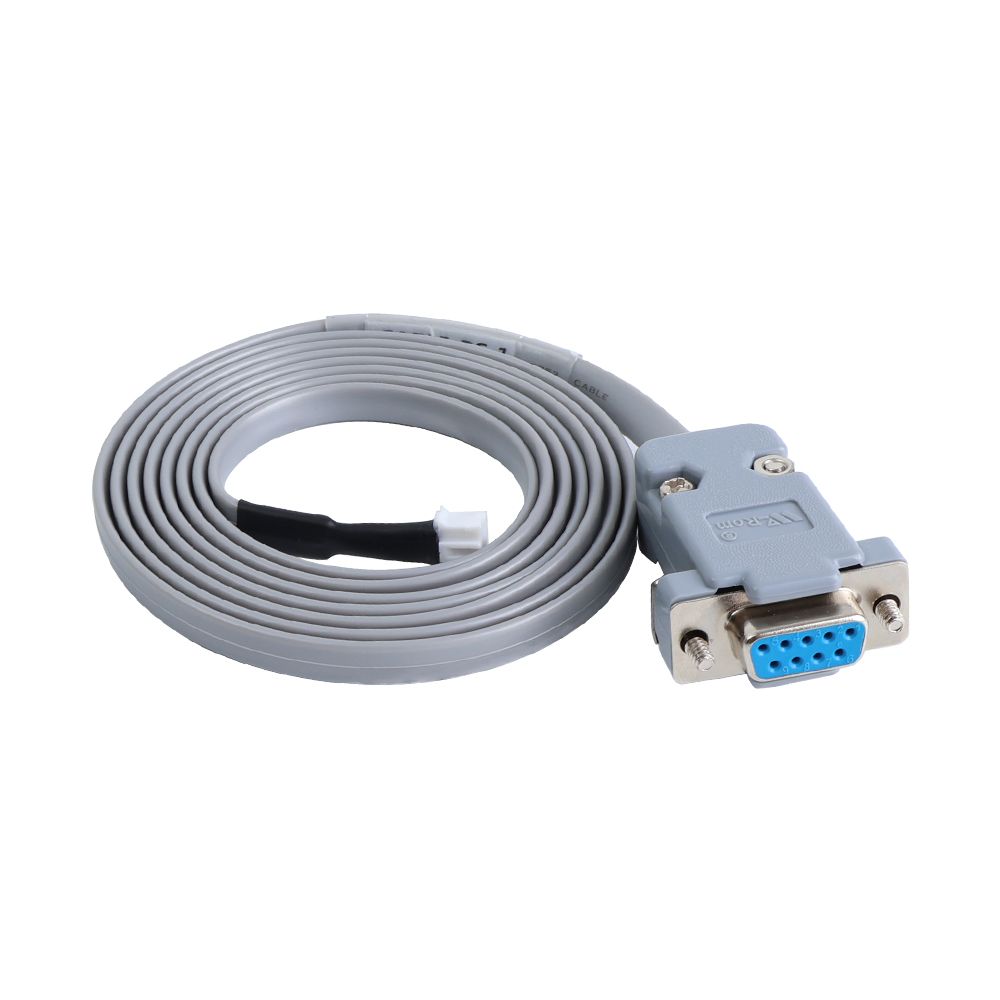
- Sürücü ile birlikte gelen RS232 konfigürasyon kablosunu alın ve sürücünün RS232 konfigürasyon portuna takın.
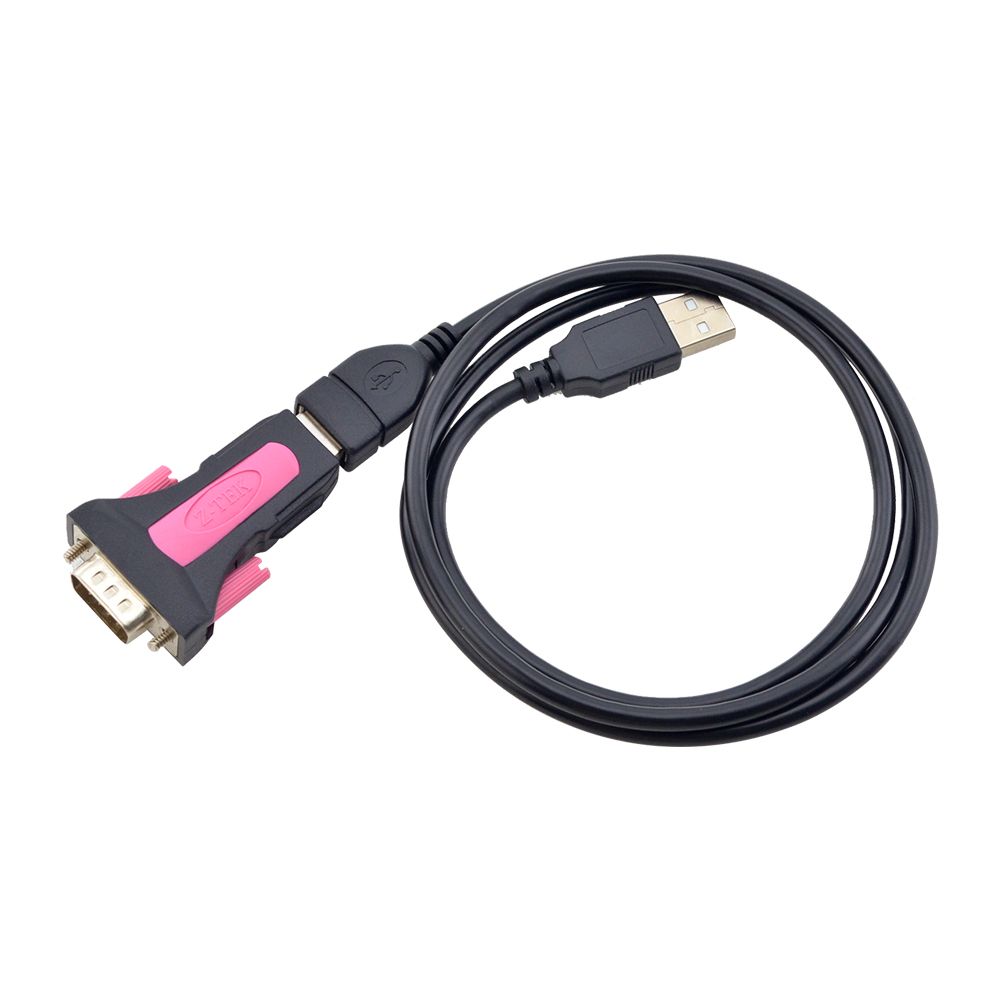
- Bir USB-RS232 dönüştürücü kablosu hazırlayın; bir ucunu bilgisayarınıza, diğer ucunu ise RS232 konfigürasyon kablosuna bağlayın.
(Bu kablo ayrıca satın alınmalıdır. Bilgisayarınızda dahili bir RS232 portu varsa, dönüştürücü kullanmadan konfigürasyon kablosunu doğrudan bilgisayara bağlayabilirsiniz.)
Satın alma bağlantısı: https://www.omc-stepperonline.com/en-gb/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006
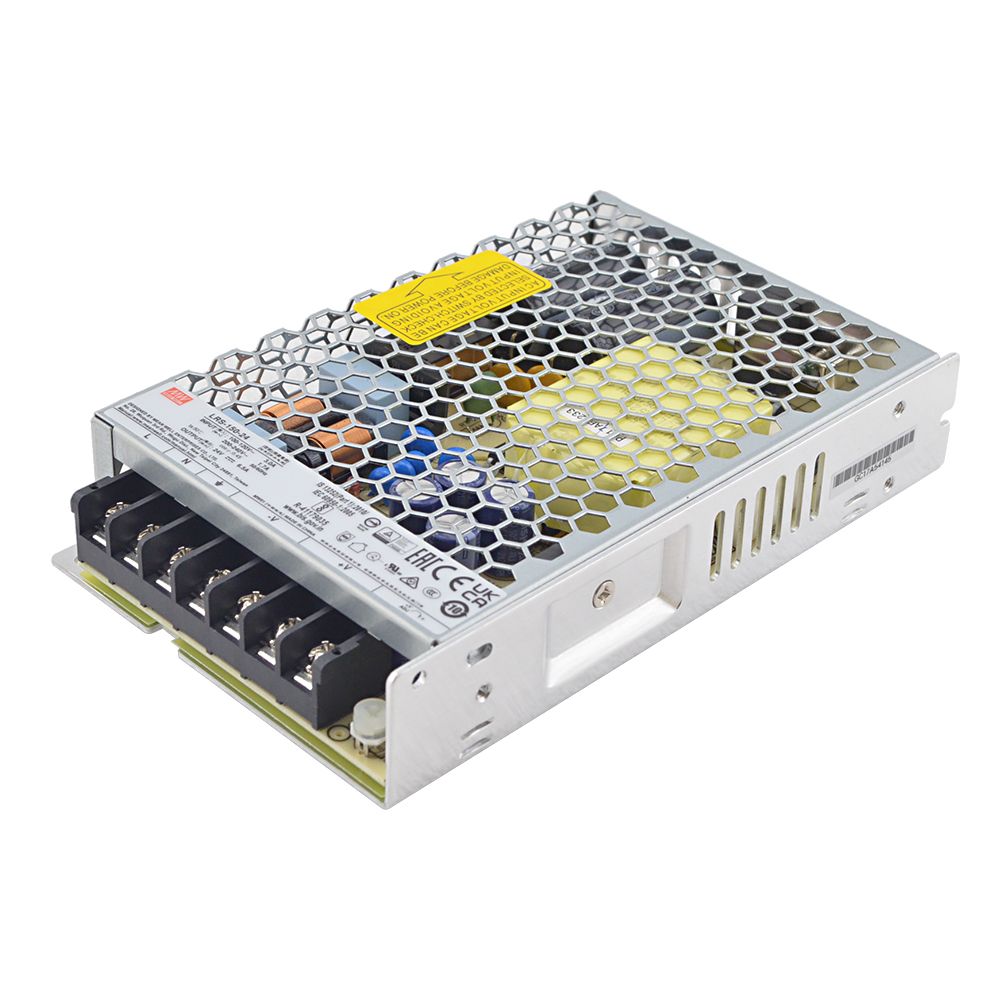
- Sürücüye güç vermek için bir DC güç kaynağı hazırlayın.
(Gerilimin sürücünün giriş aralığında olduğundan emin olun.)
Yazılım Kurulumu:
- Yazılımda "Communication" seçeneğine tıklayın.
- RS232 modunu seçin ve doğru seri portu belirleyin.
- "Connect" butonuna tıklayın.
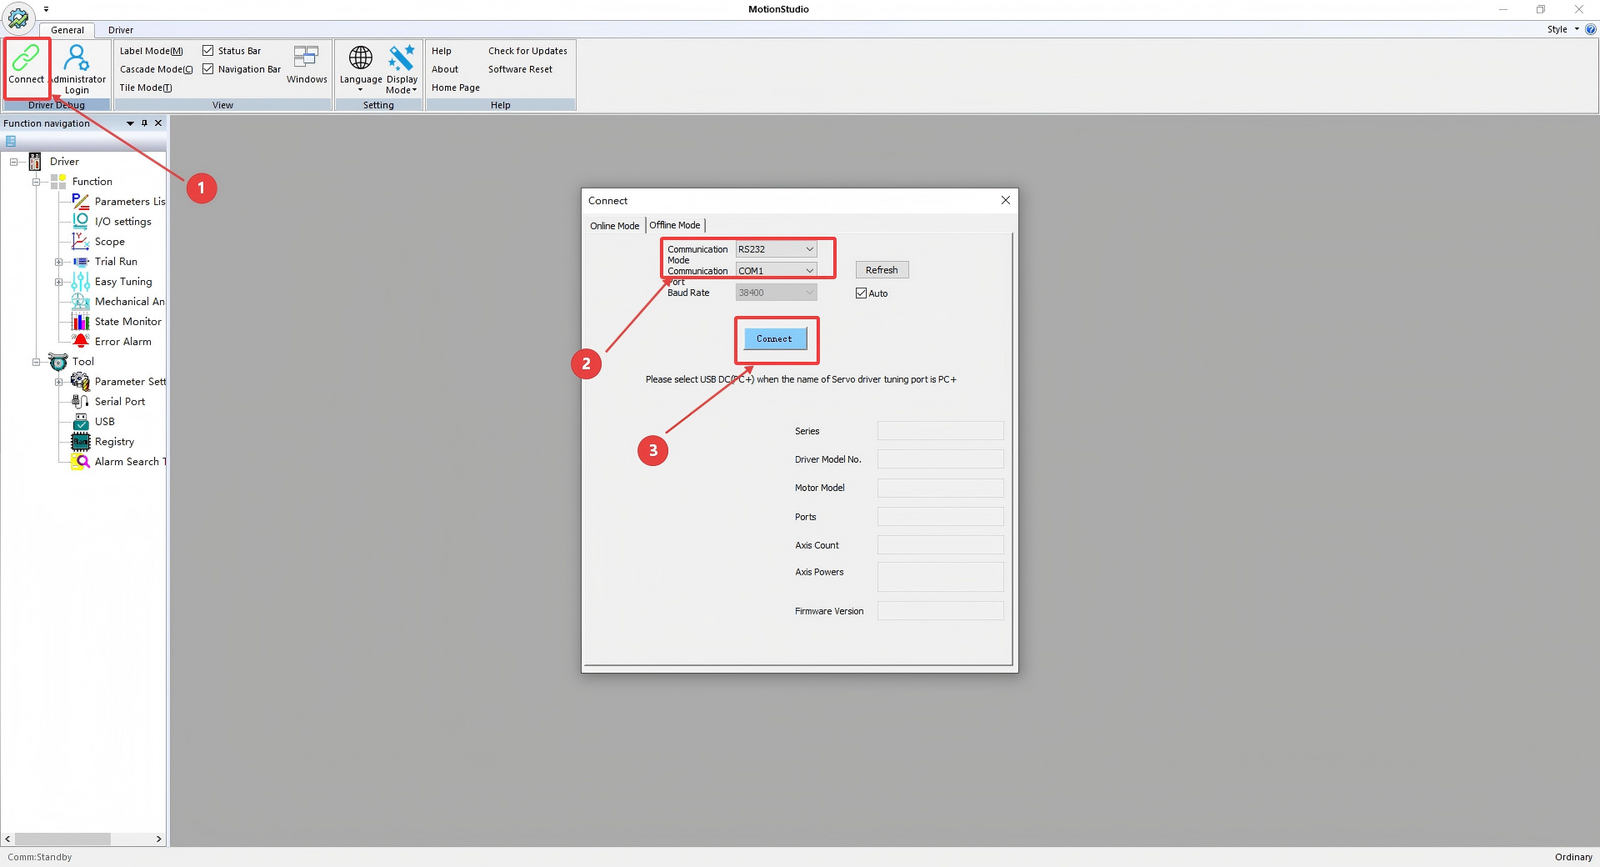
Bağlantı başarılı olduğunda, arayüz aşağıdaki gibi görünecektir.
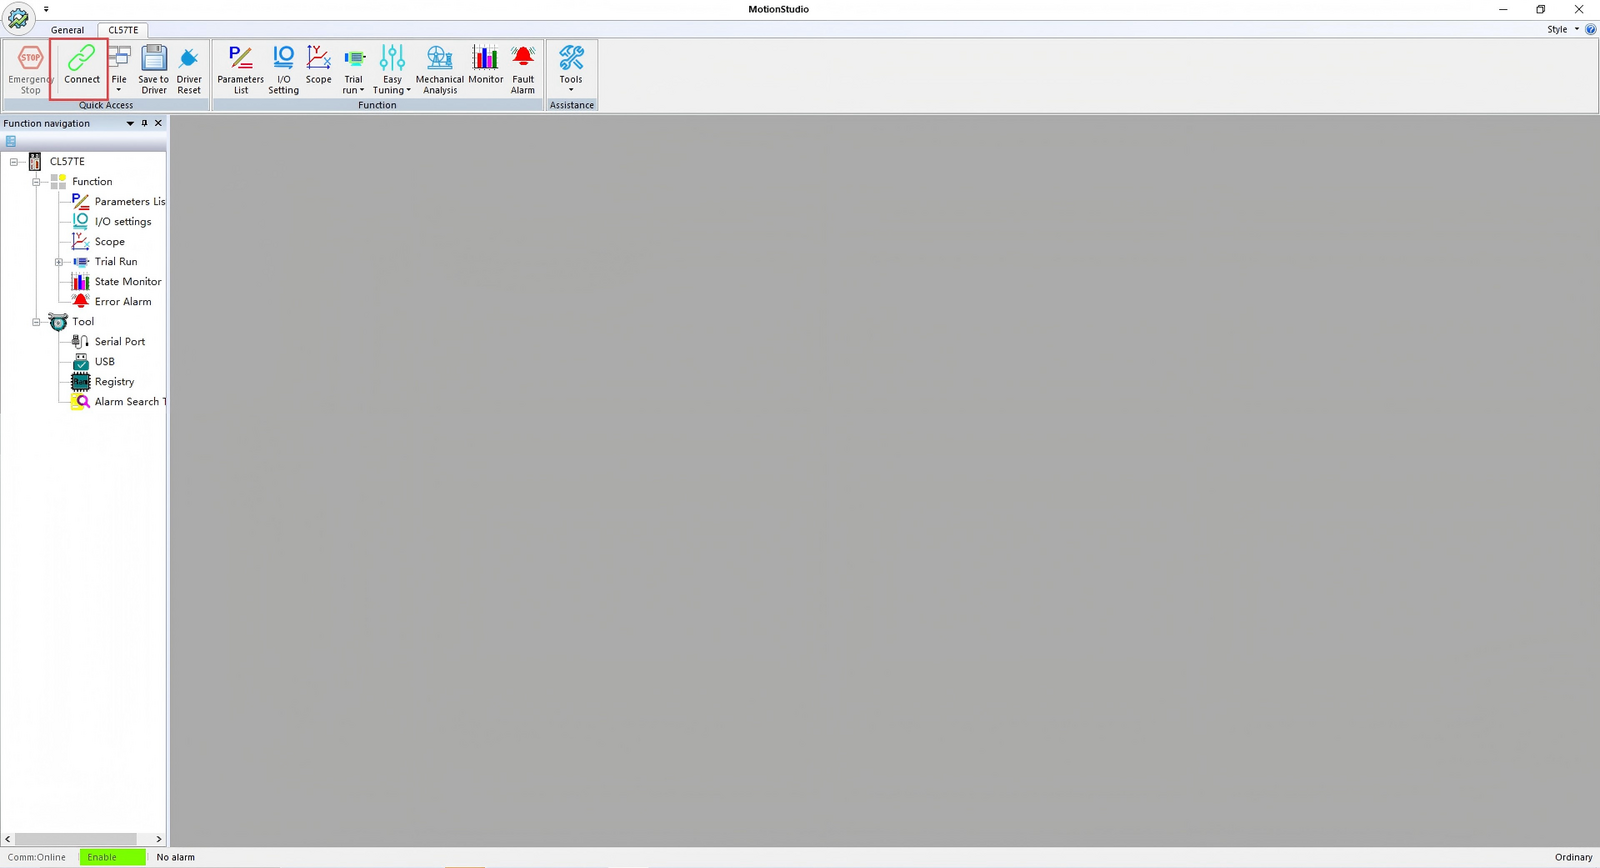
"Connect" butonuna tıkladıktan sonra, arayüz normal iletişimi gösterecek ve durum çubuğunda ilgili sürücü modeli görünecektir.
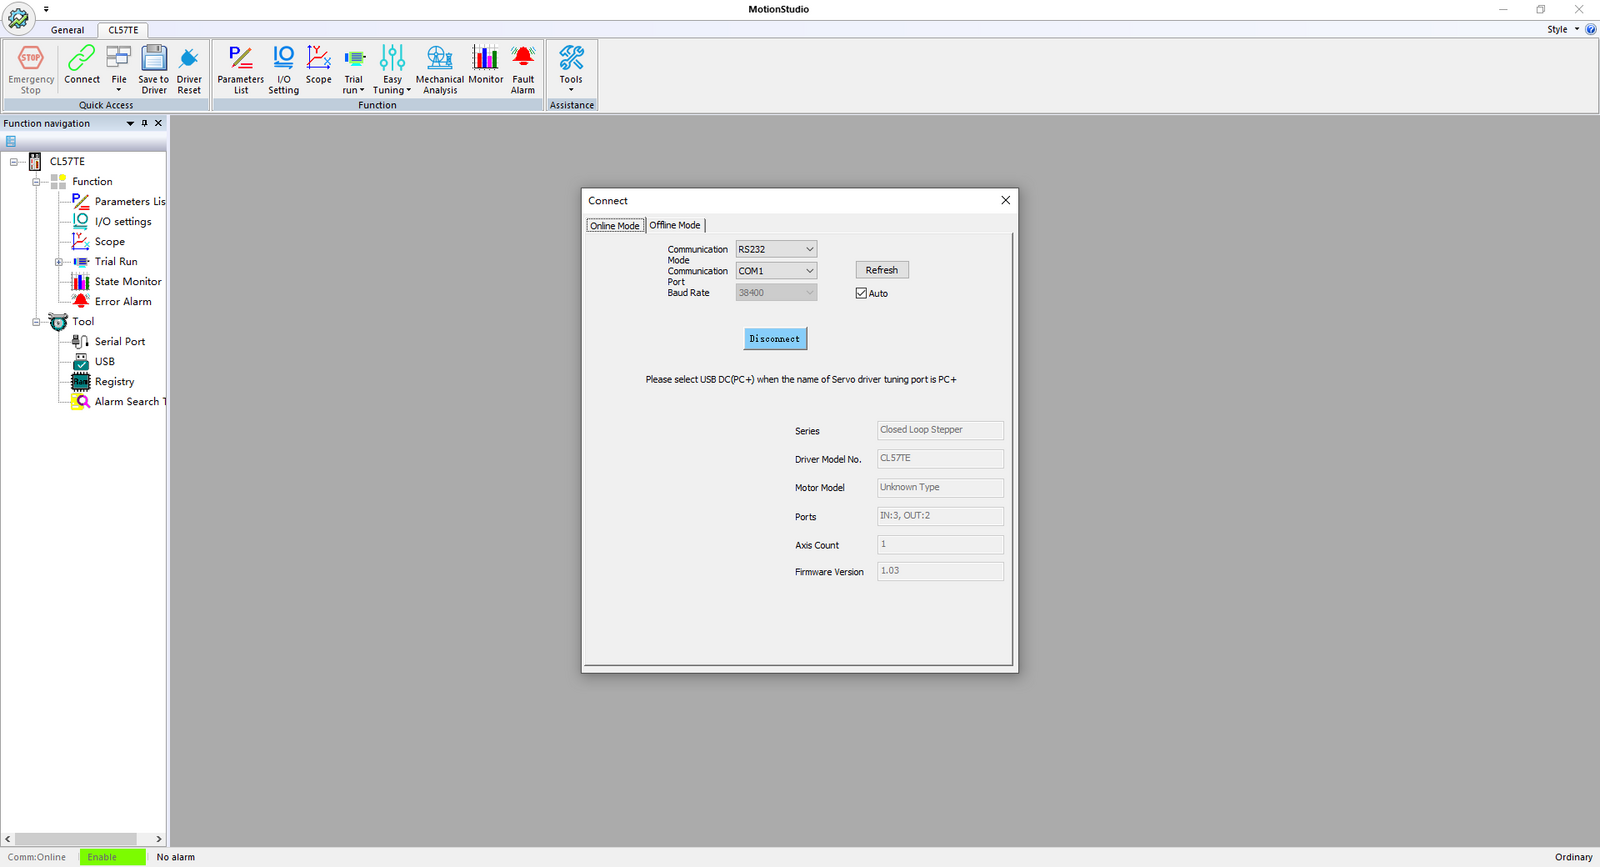
Her şey hazır olduğuna göre, şimdi ana işlemlere geçebiliriz.
Sürücünün Tepe Akımını Değiştirme
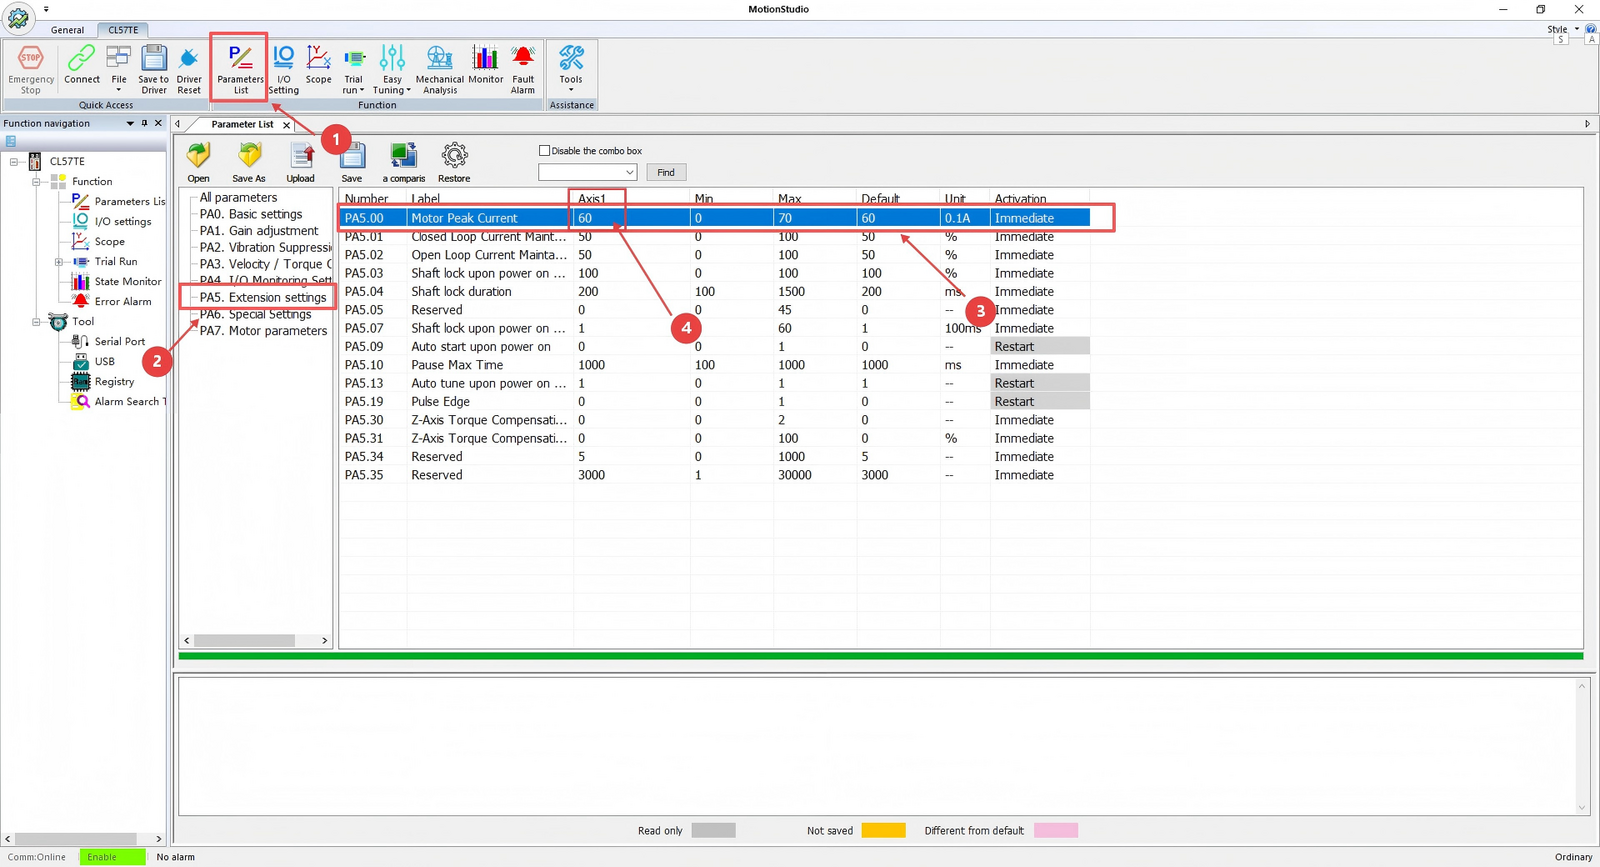
- "Parameters List" seçeneğine tıklayın.
- "Extension Settings" seçeneğine tıklayın.
- "Peak Current" parametresini bulun.
- Sayısal alana tıklayarak değeri ihtiyacınıza göre değiştirin.
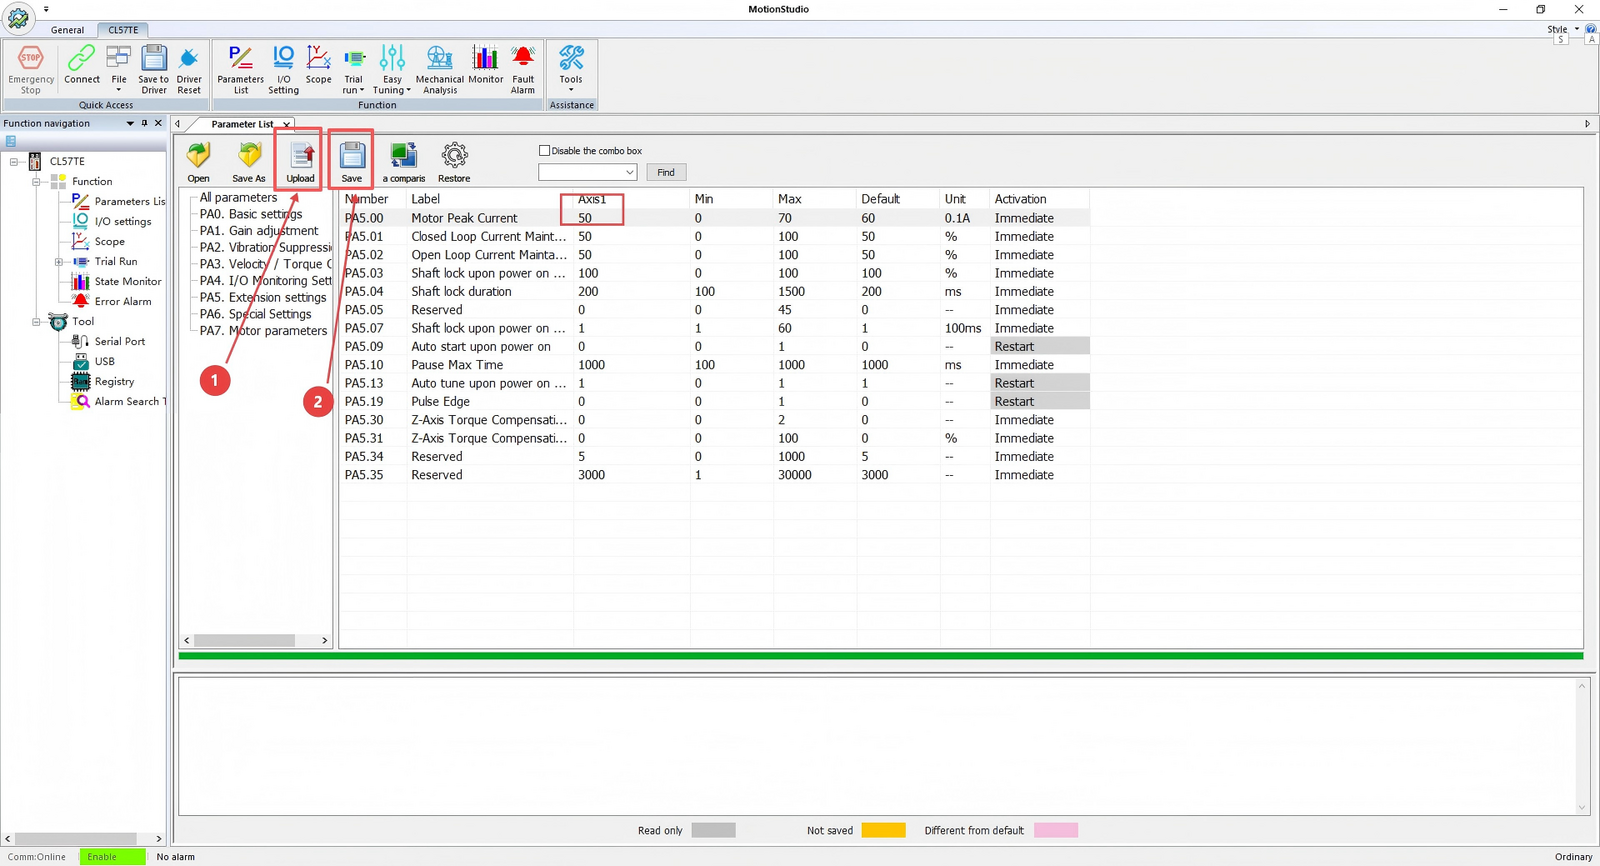
Akım ayarını yaptıktan sonra:
- "Download" (veya "Write to Device") butonuna tıklayın.
- "Save" butonuna tıklayın.
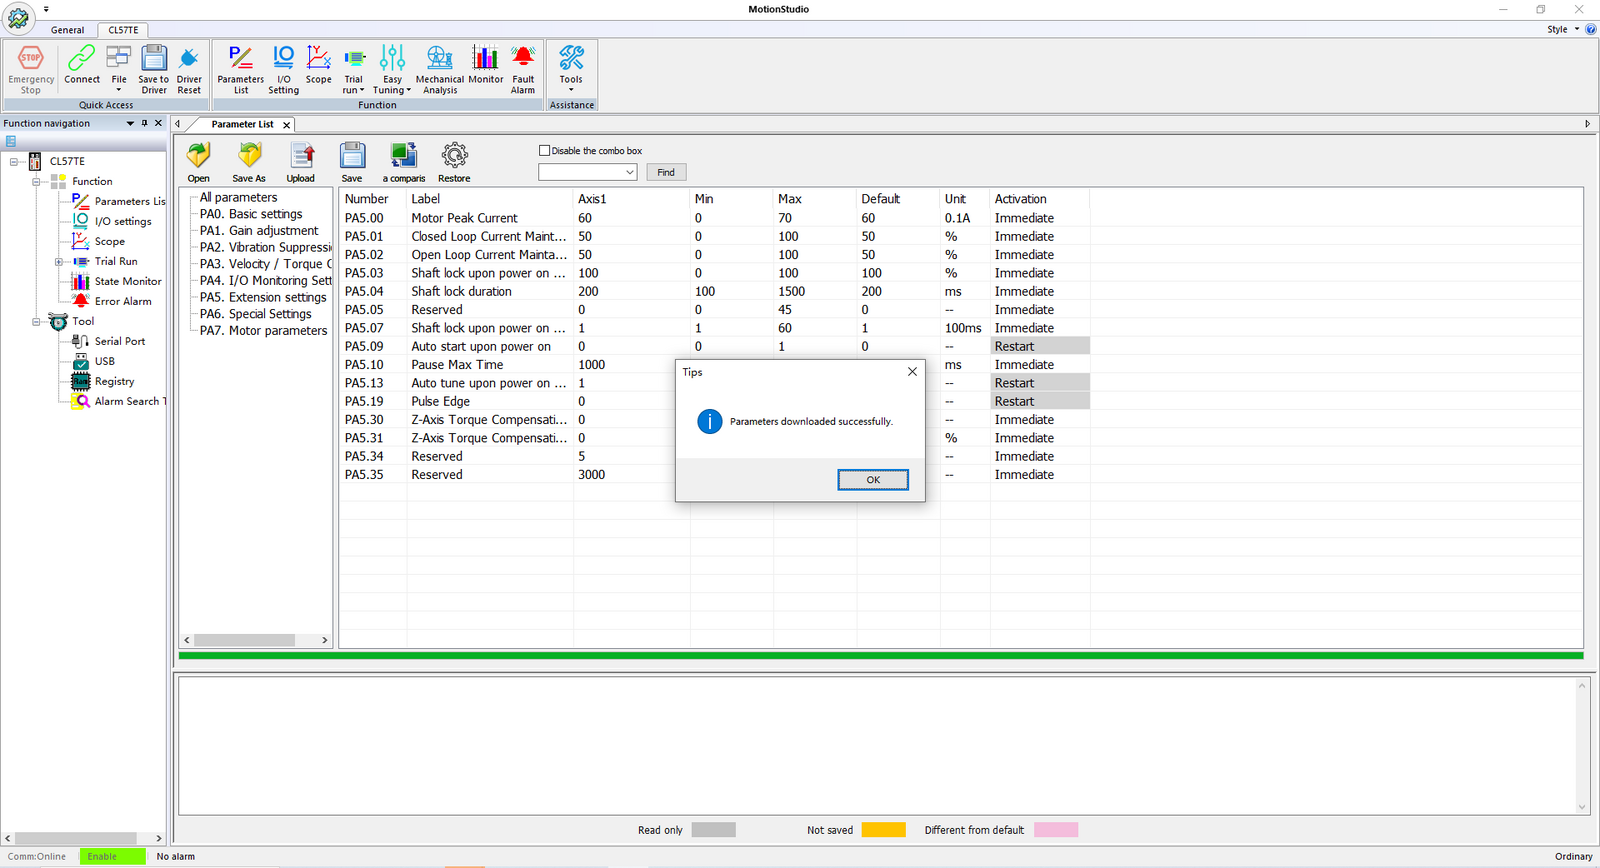
Akım değeri başarıyla değiştirildiğinde, şekilde gösterildiği gibi bir onay penceresi görünecektir.
Encoder Çözünürlüğünü Değiştirme
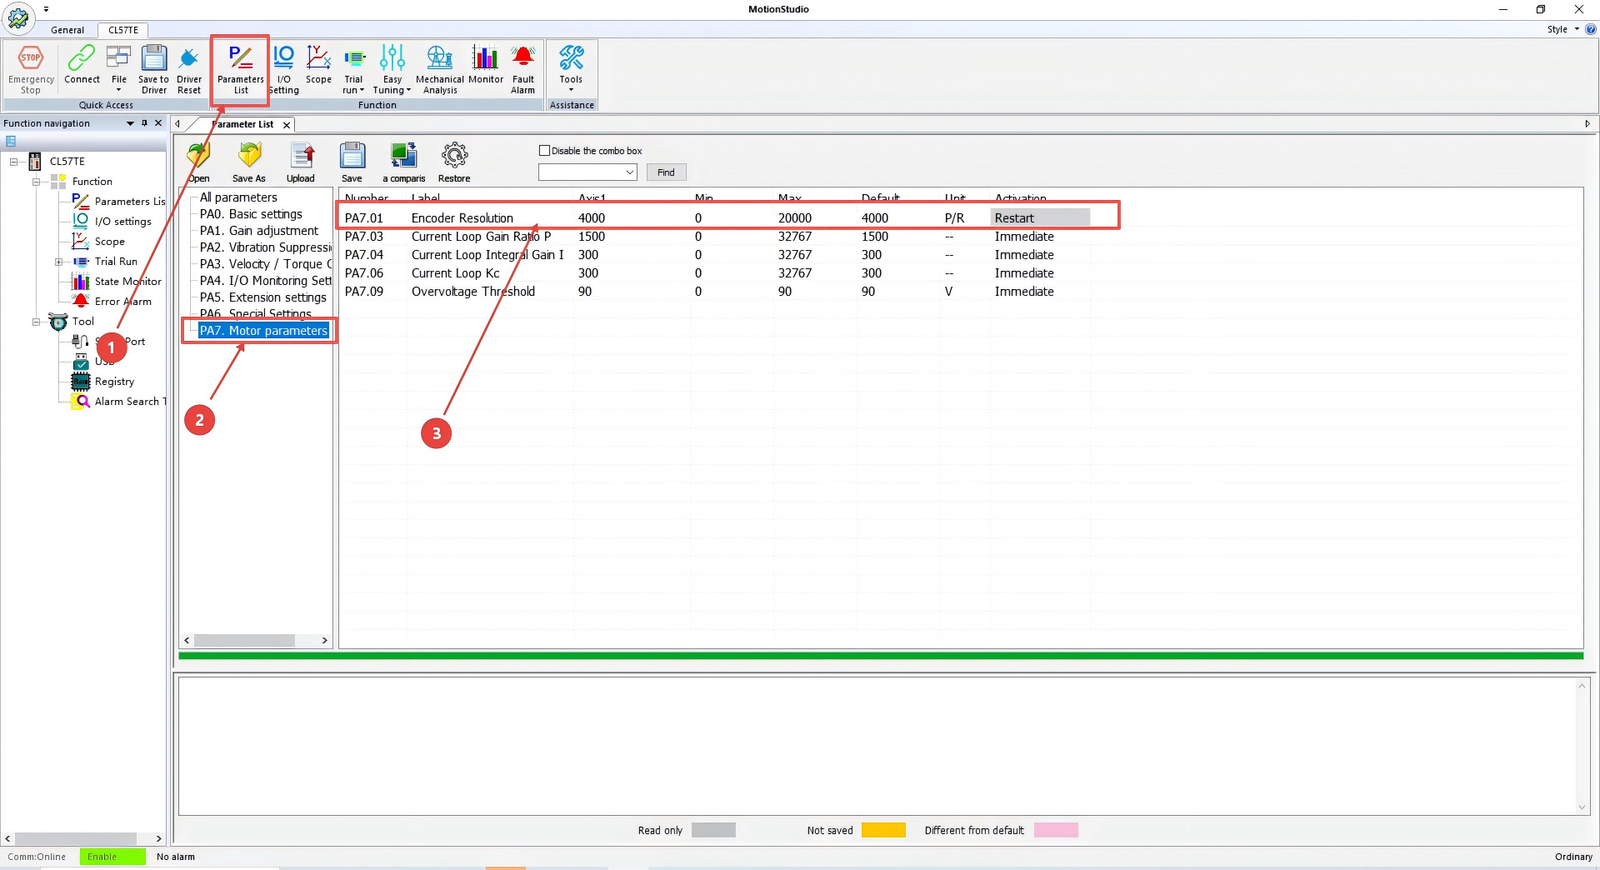
- "Parameters List" seçeneğine tıklayın.
- "Motor Parameters" seçeneğine tıklayın.
- "Encoder Resolution" parametresini bulun.
- Sayısal alana tıklayarak değeri ihtiyacınıza göre değiştirin.
Örneğin, sürücü varsayılan olarak 1000 PPR çözünürlüklü bir encoderı destekler. 4× frekans çarpanı nedeniyle (1000 PPR = 4000 CPR), sürücüdeki varsayılan değer 4000 (CPR) olarak ayarlıdır. Motor encoder çözünürlüğünüz 500 PPR (2000 CPR) ise, bu değeri 2000 (CPR) olarak ayarlayın.
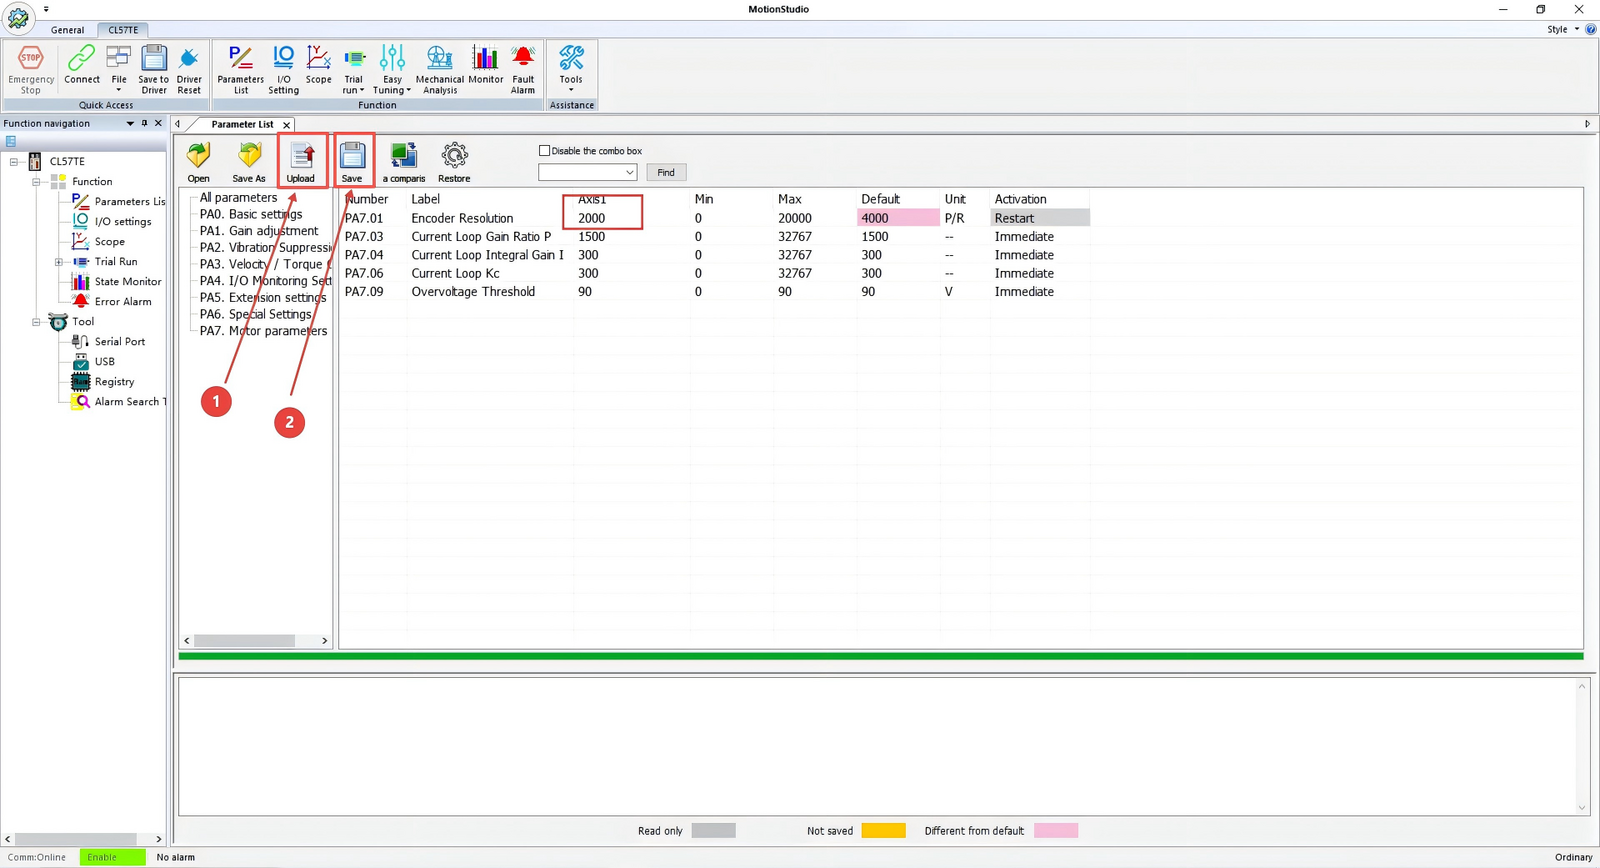
Değeri değiştirdikten sonra:
- "Download" (veya "Write to Device") butonuna tıklayın.
- "Save" butonuna tıklayın.
Bu sayede değiştirilen değer başarıyla kaydedilir.
Hız Döngüsü ve Konum Döngüsü Kazançlarının Ayarlanması (Gürültü Azaltma)
Bu parametreler, motor gürültüsü aşırı olduğunda gürültüyü azaltmak için ayarlanabilir. Gerekirse varsayılan değerleri uygun şekilde düşürün.
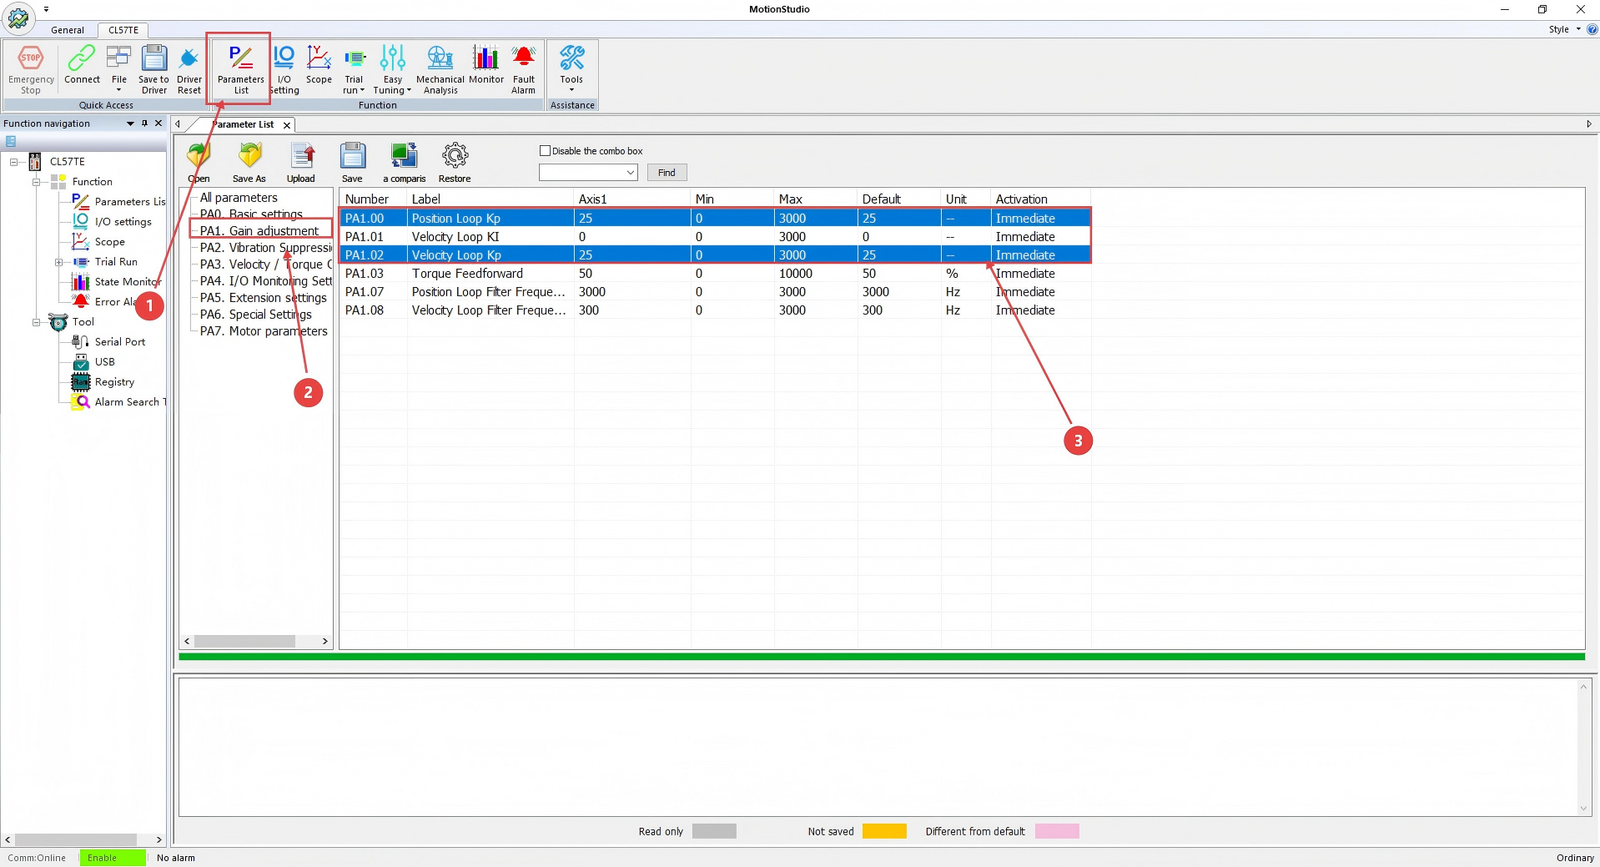
- "Parameters List" seçeneğine tıklayın.
- "Gain Adjustment" seçeneğine tıklayın.
- "Velocity Loop and Position Loop" parametrelerini bulun.
- Sayısal alanlara tıklayarak değerleri ihtiyacınıza göre değiştirin.
Not: Hız döngüsü ve konum döngüsü değerleri tutarlı olmalıdır.
JOG Deneme Çalıştırması
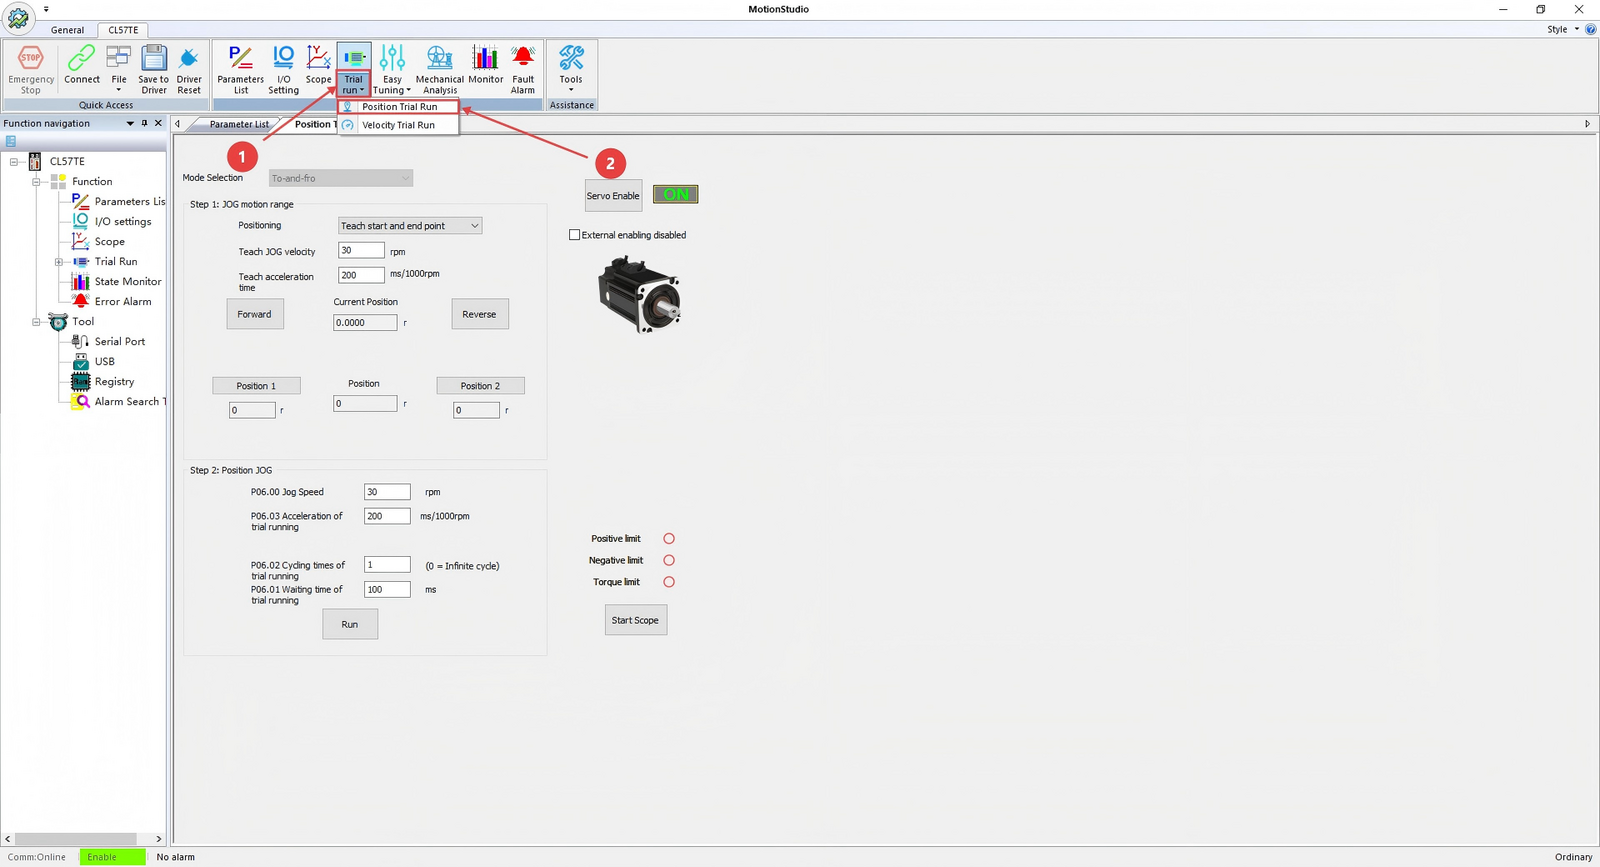
- "Trial Operation" seçeneğine tıklayın.
- "Position Trial Operation" seçeneğine tıklayın.
Yukarıda gösterilen arayüz görünecektir.

"External Enable Disabled" seçeneğini işaretleyin — bu, harici enable sinyali gereksinimini devre dışı bırakır, böylece motor varsayılan olarak servo devre dışı (enerjisiz) durumunda olur.
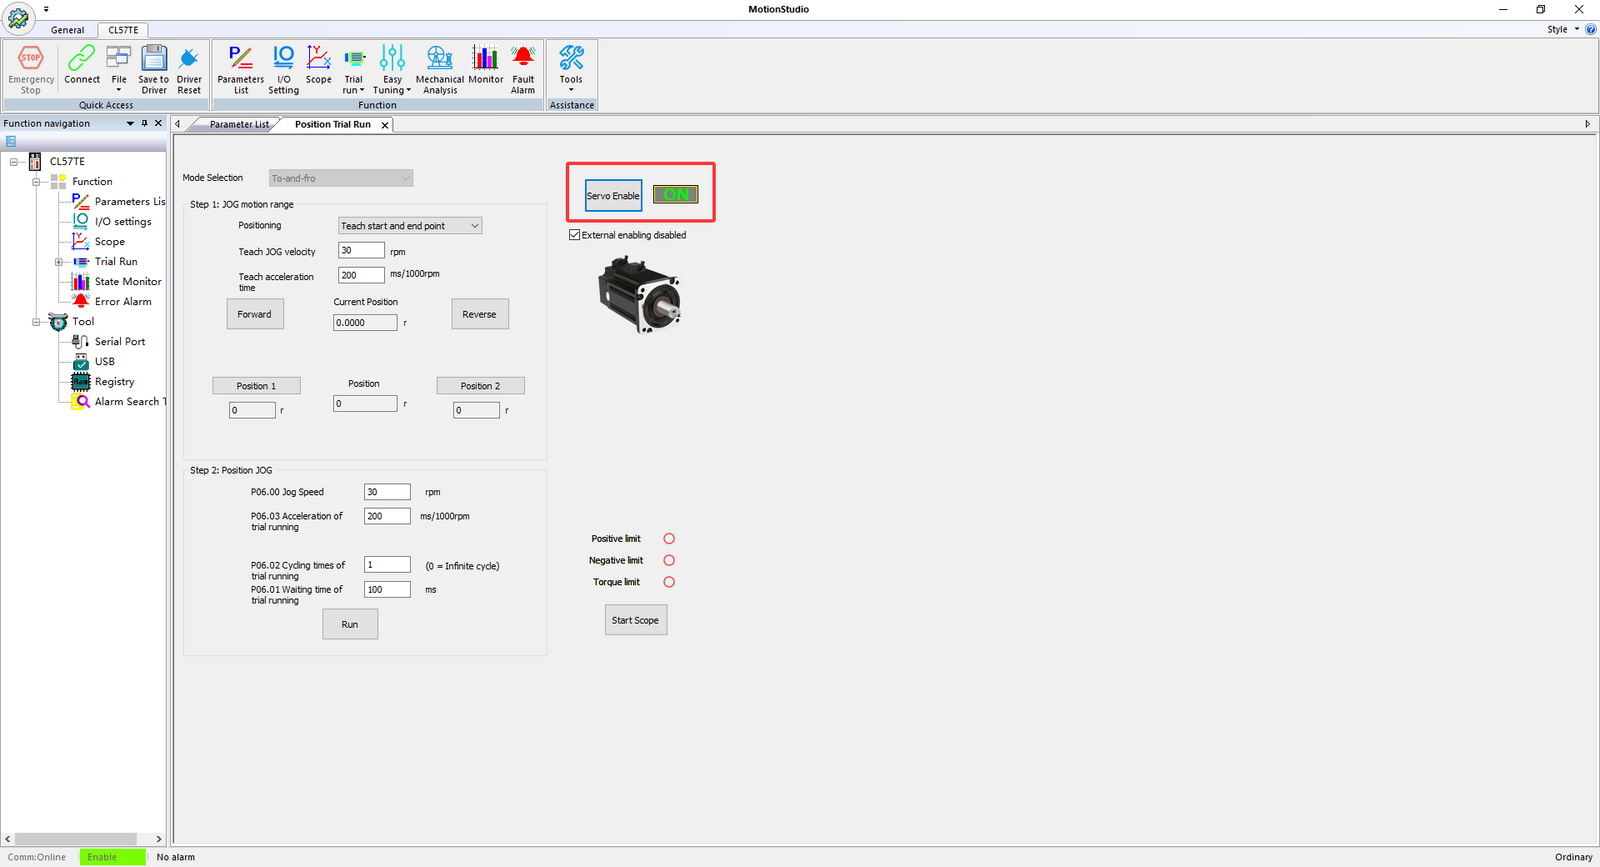
Ardından motoru aktive etmek için "Servo Enable" butonuna tıklayın.
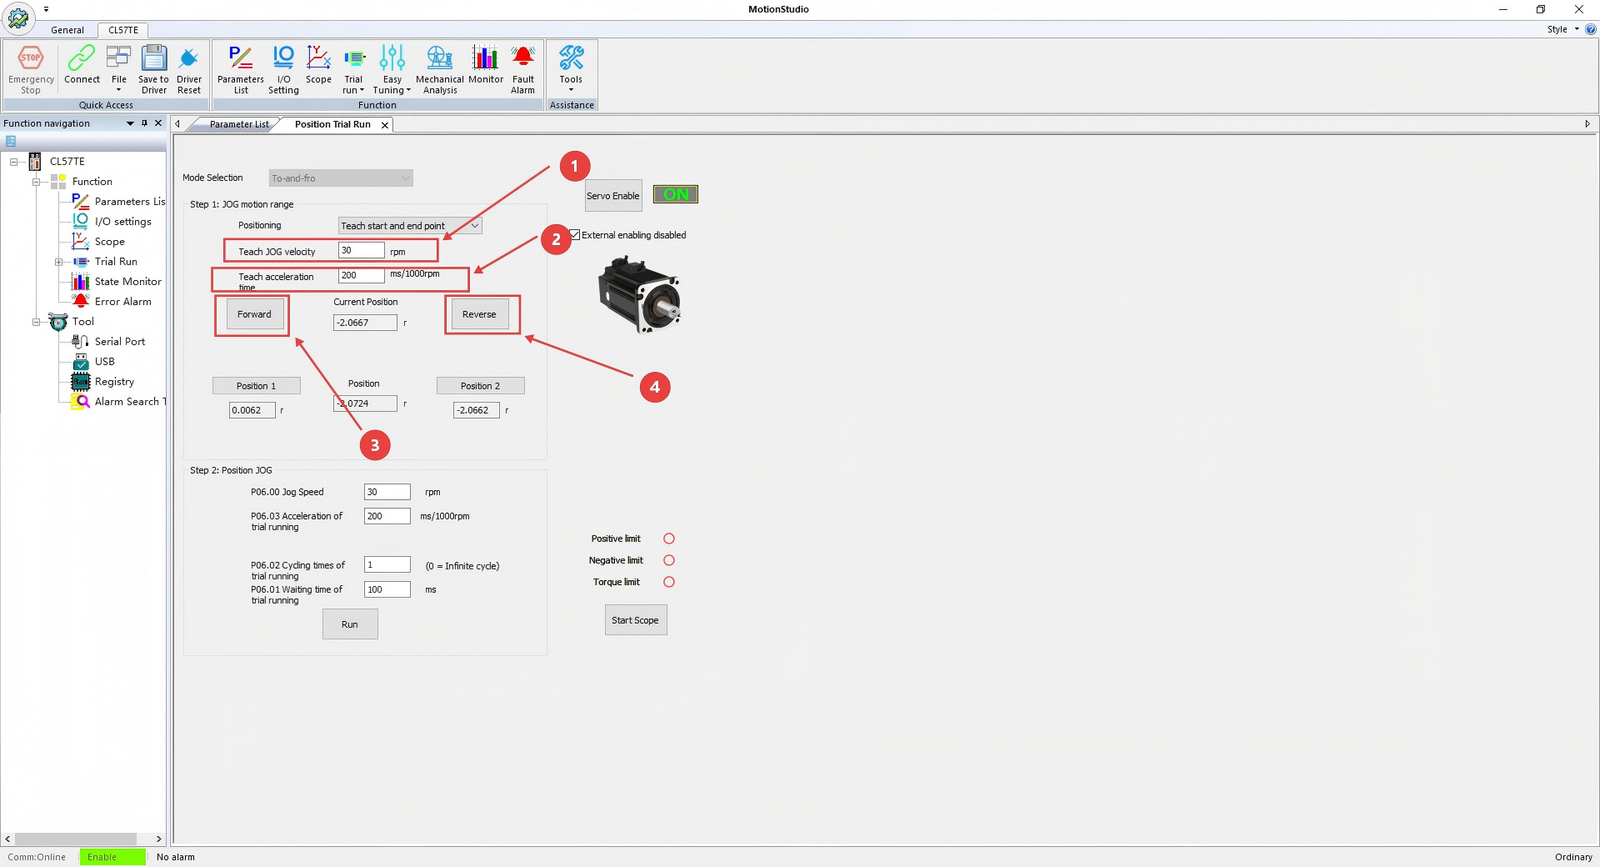
- JOG Speed: Motor dönüş hızını ayarlar.
- JOG Acceleration: Motorun ayarlanan JOG hızına ulaşma süresini ayarlar.
- Forward JOG Butonu: Basılı tutulduğunda motoru ileri yönde döndürür.
- Reverse JOG Butonu: Basılı tutulduğunda motoru geri yönde döndürür.
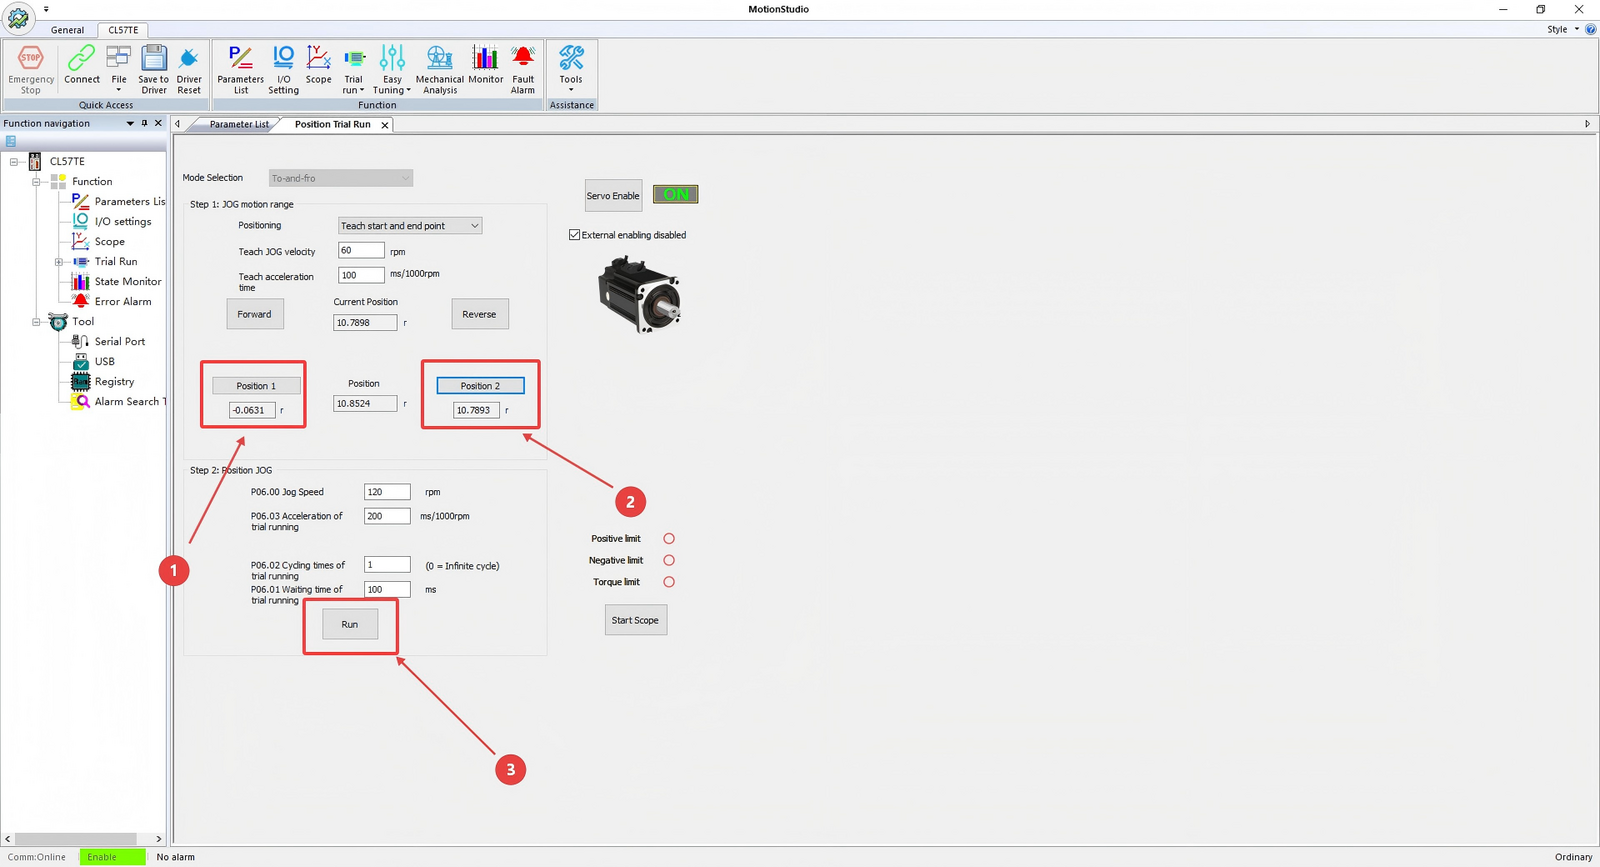
JOG butonlarını kullanarak motoru istenen konumlara getirin, ardından bu konumları kaydetmek için "Set Position 1" ve "Set Position 2" butonlarına tıklayın. İki konum arasında sürekli hareket yürütmek için alttaki "Run" butonuna tıklayın.
Osiloskop Kullanımı
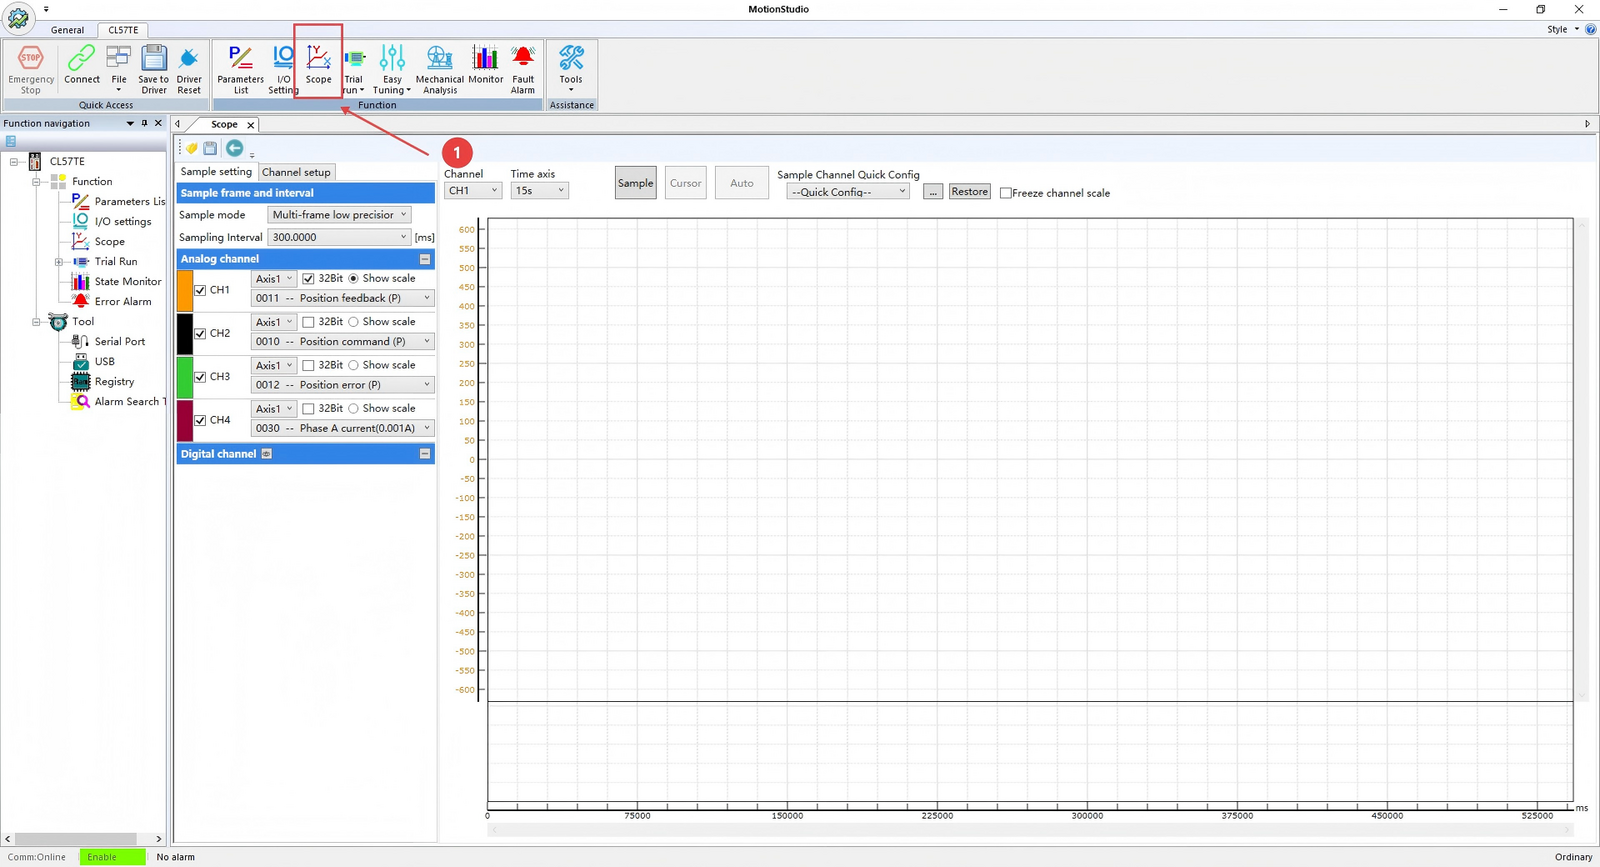
- "Oscilloscope" seçeneğine tıklayarak yukarıda gösterilen arayüze girin.
- Sampling Mode: Tek kare yüksek hassasiyetli örnekleme ve çoklu kare düşük hassasiyetli örnekleme seçenekleri mevcuttur.
- Channel Parameter Settings: Görüntülenecek çeşitli parametreler arasından seçim yapın.
- "Sampling Mode" ve kanal parametre ayarlarını yapılandırdıktan sonra, motorun çalışma koşullarını kaydetmek için "Sample" butonuna tıklayın.
Yukarıdaki adımlar, yazılımdaki temel parametrelerin değiştirilme sürecini detaylı şekilde özetlemektedir. Yazılımı kullanırken herhangi bir sorunla karşılaşırsanız, lütfen bizimle iletişime geçmekten çekinmeyin. Size en iyi hizmeti sunmaya kararlıyız!