В данной статье подробно описано, как настроить основные параметры драйвера с помощью MotionStudio_V2.3.2. На текущий момент из продукции, представленной в нашем каталоге, драйверы CL57TE и DM860TE поддерживают настройку и тестирование с помощью MotionStudio_V2.3.2 для задания параметров и пробного пуска двигателя.
Подготовьте следующее оборудование:
- Драйвер
- Блок питания
- Конфигурационный кабель RS232
- Адаптер USB-to-RS232 (при необходимости)
- ПО MotionStudio_V2.3.2
(Ссылка для скачивания: https://github.com/StepperOnline/Tunning-Software/blob/main/MotionStudio_V2.3.2.zip)
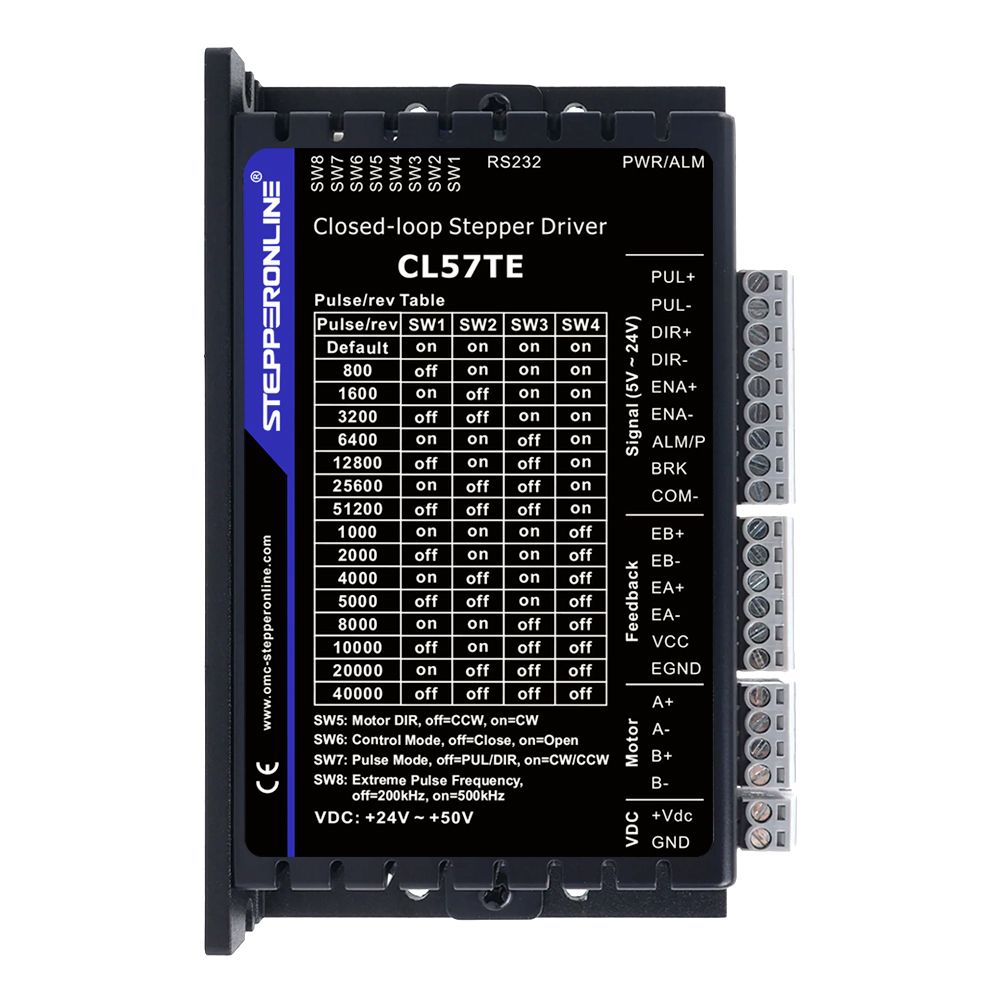
В данном руководстве в качестве примера используется драйвер CL57TE.
Примечание: На драйвере CL57TE имеется DIP-переключатель с маркировкой «DEF» (Default). Перед настройкой параметров через ПО переведите этот переключатель в положение ON. Если переключатель установлен неправильно, изменения параметров не будут сохранены.
Порядок подключения:
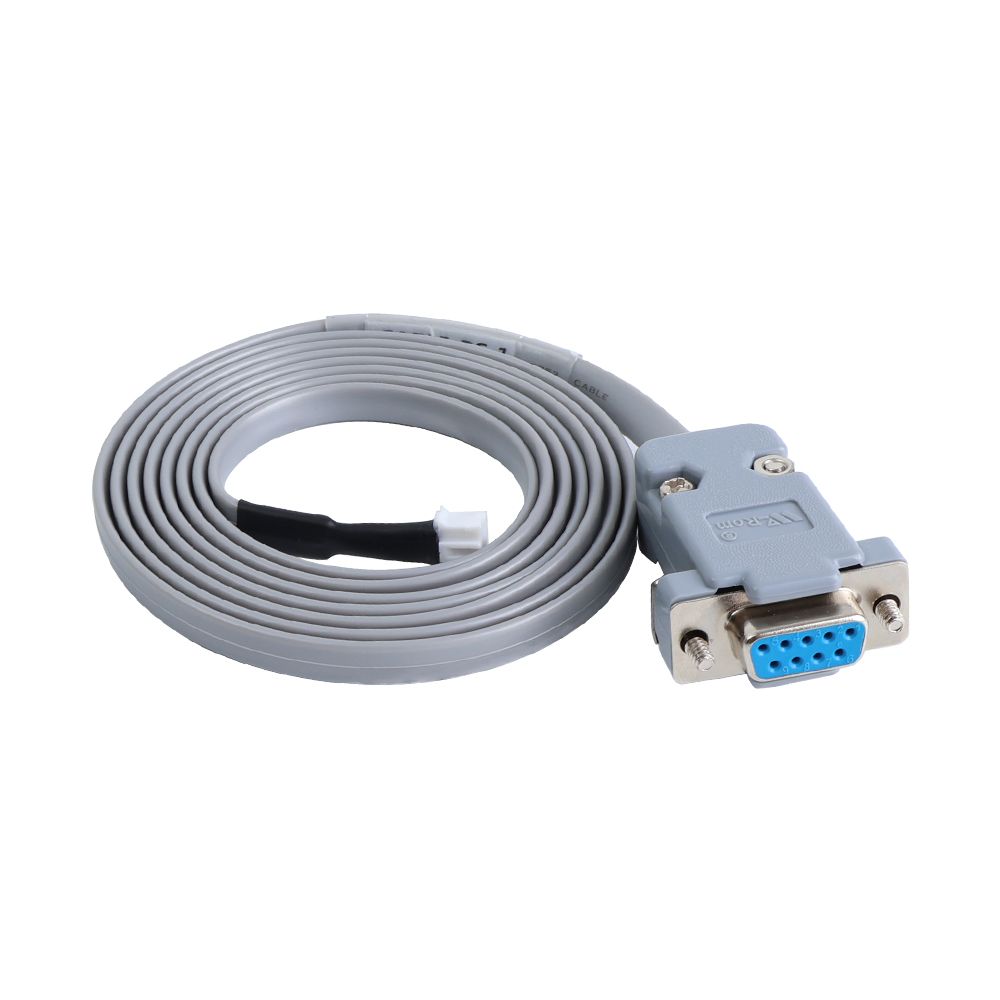
- Возьмите конфигурационный кабель RS232, входящий в комплект драйвера, и подключите его к конфигурационному порту RS232 на драйвере.
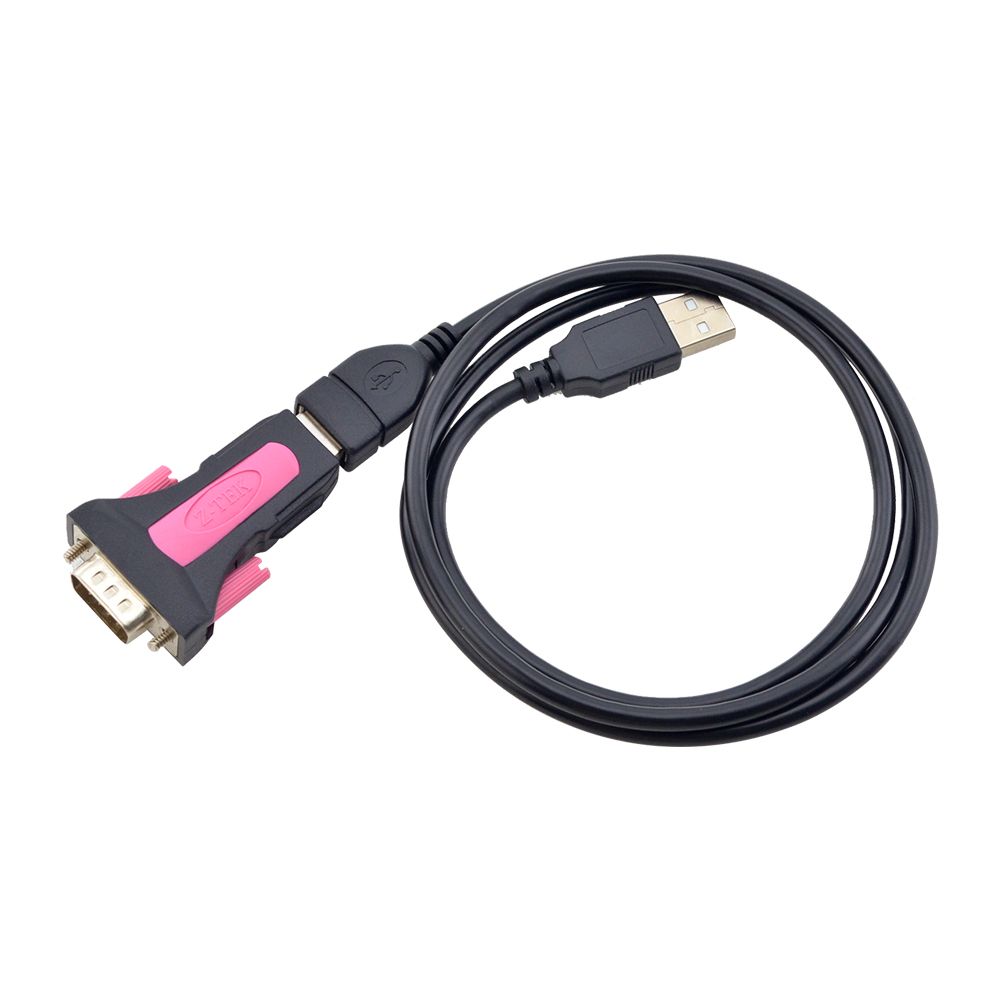
- Подготовьте кабель-адаптер USB-to-RS232 и подключите один конец к ПК, а другой — к конфигурационному кабелю RS232.
(Данный кабель приобретается отдельно. Если на вашем ПК имеется встроенный порт RS232, можно подключить конфигурационный кабель напрямую без адаптера.)
Ссылка для покупки: https://www.omc-stepperonline.com/en-gb/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006
- Подготовьте источник постоянного напряжения для питания драйвера.
(Убедитесь, что напряжение находится в пределах допустимого входного диапазона драйвера.)
Настройка ПО:
- В ПО нажмите «Communication».
- Выберите режим RS232 и укажите нужный последовательный порт.
- Нажмите «Connect».
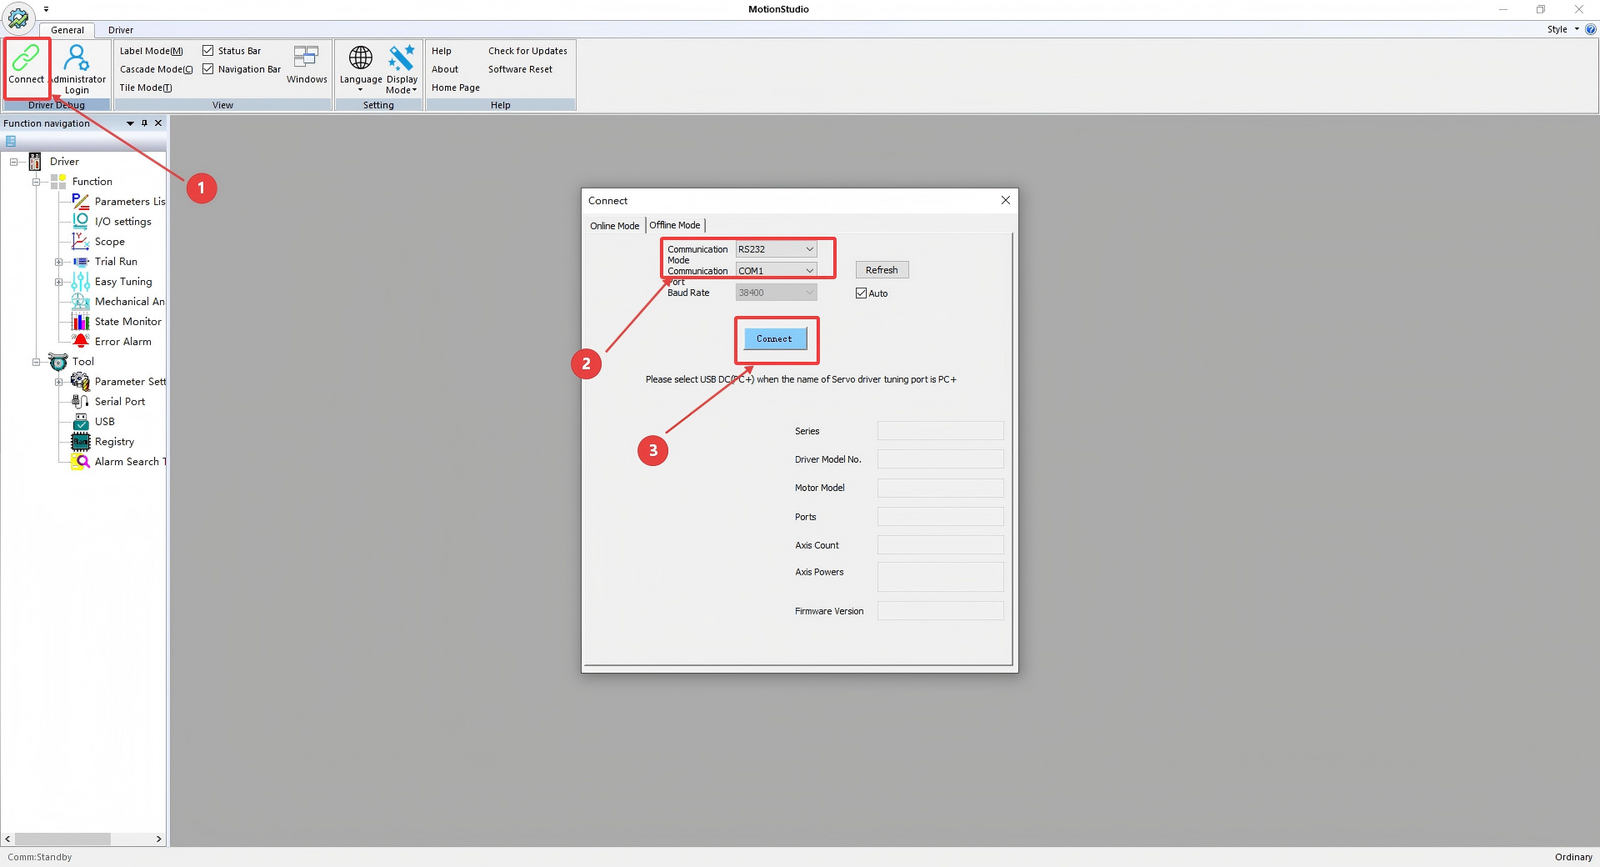
После успешного подключения интерфейс будет выглядеть следующим образом.
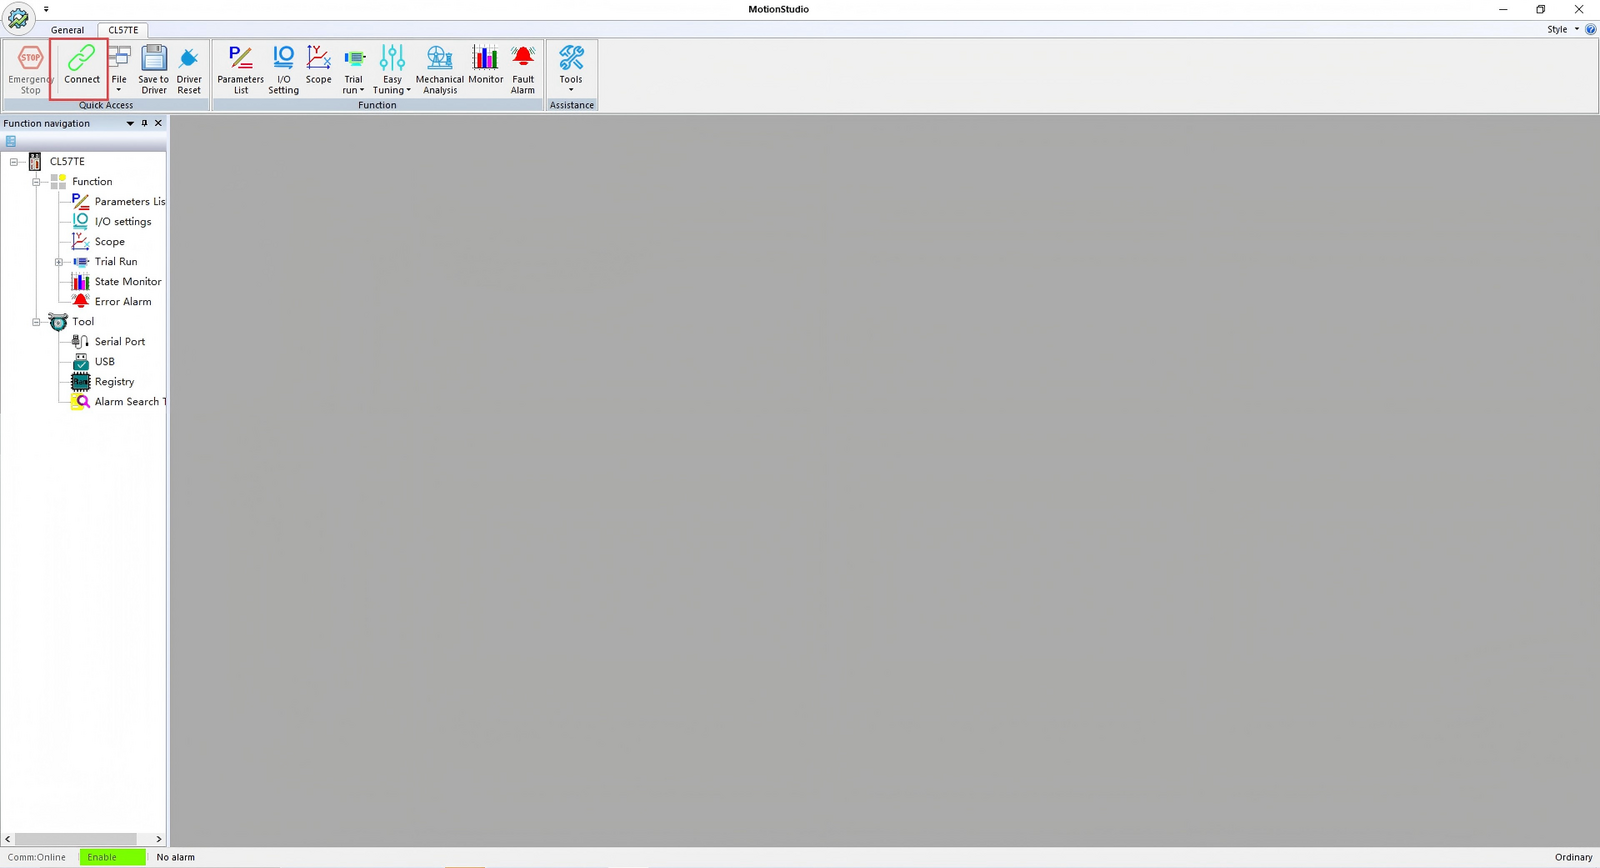
После нажатия «Connect» интерфейс отобразит информацию о нормальном соединении, а в строке состояния будет указана соответствующая модель драйвера.
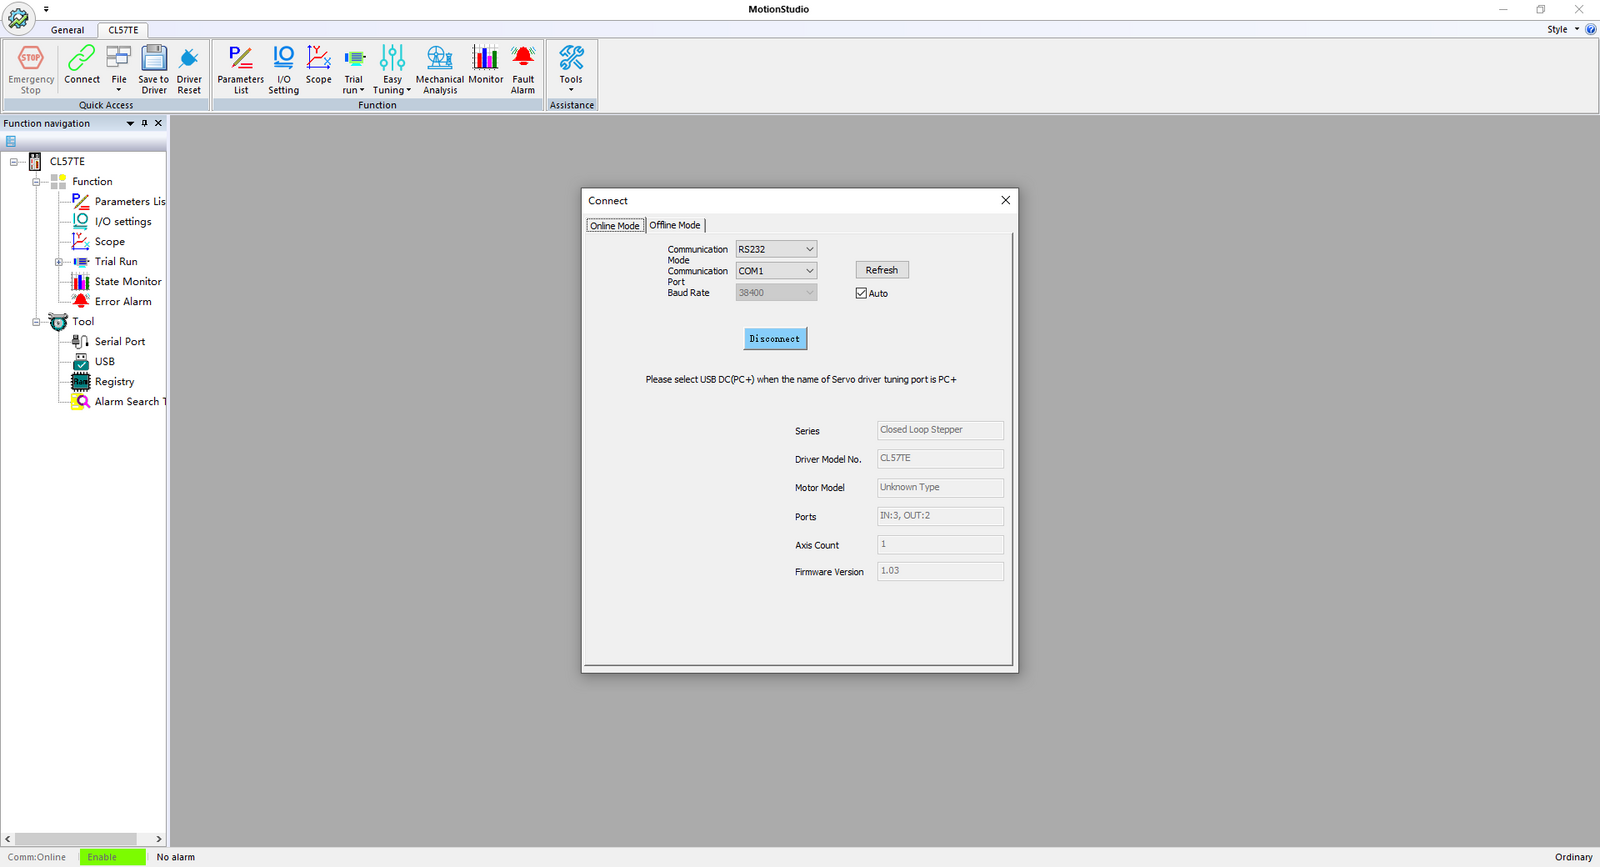
После выполнения всех подготовительных действий можно переходить к основным операциям.
Изменение пикового тока драйвера
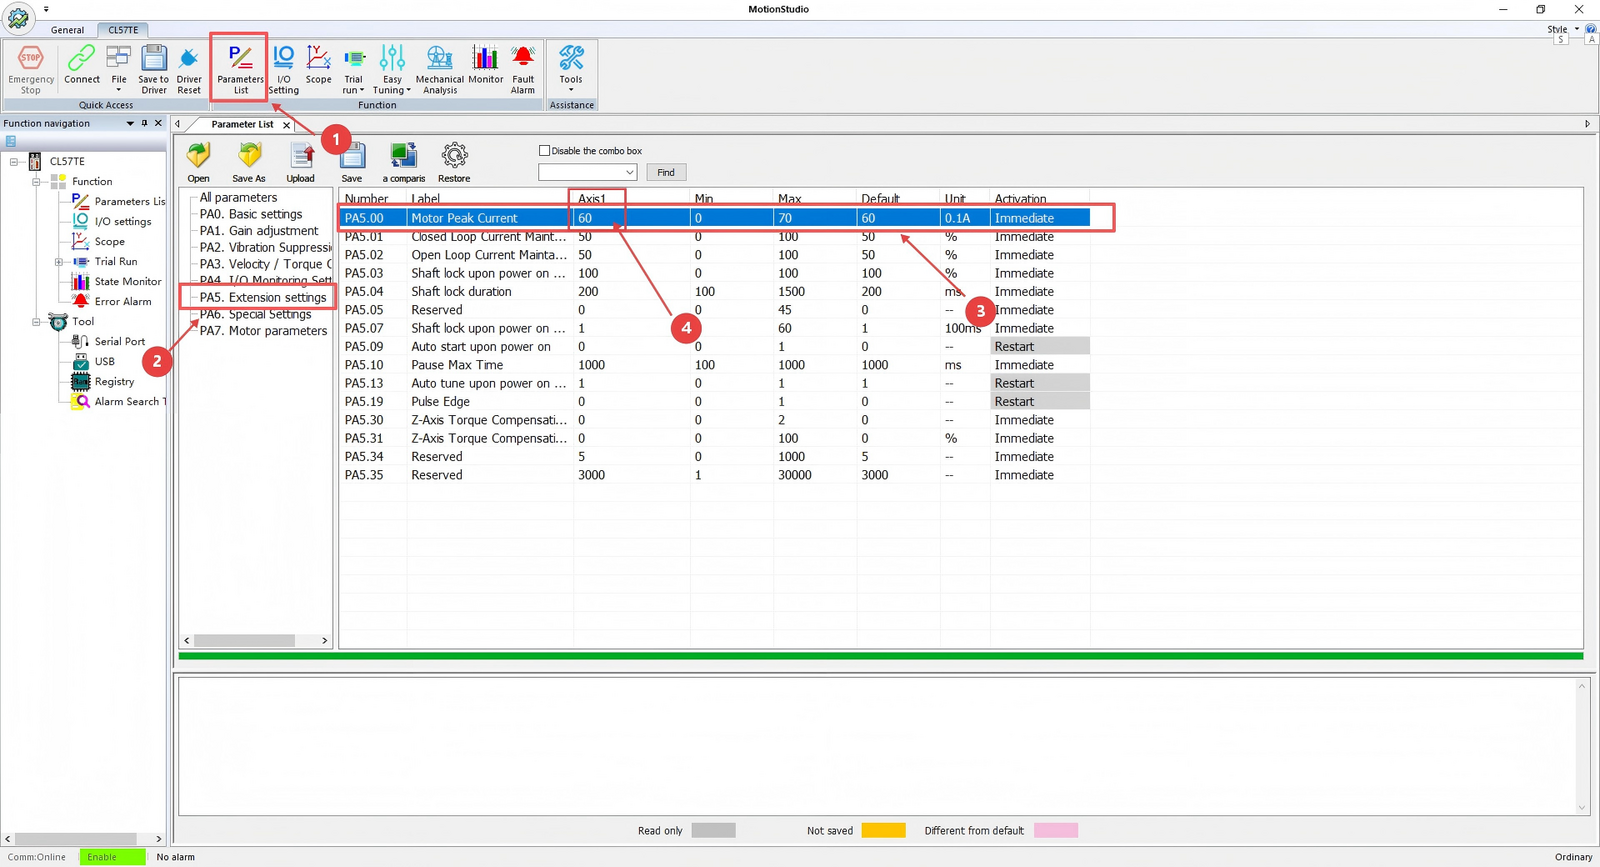
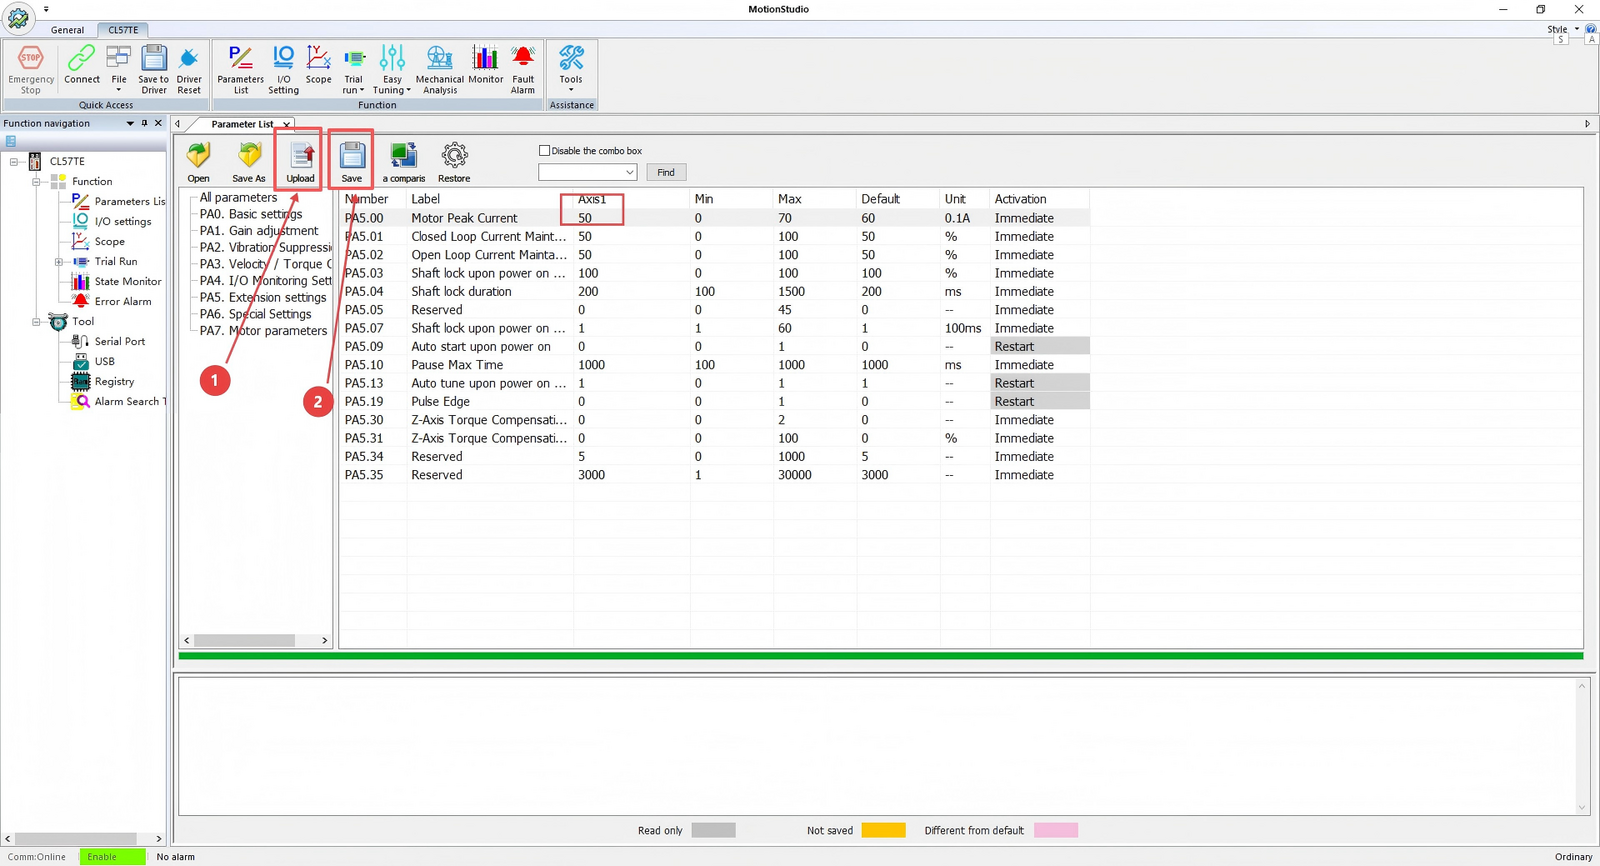
- Нажмите «Parameters List».
- Нажмите «Extension Settings».
- Найдите параметр «Peak Current».
- Измените значение при необходимости, щёлкнув по числовому полю.
После настройки тока:
- Нажмите «Download» (или «Write to Device»).
- Нажмите «Save».
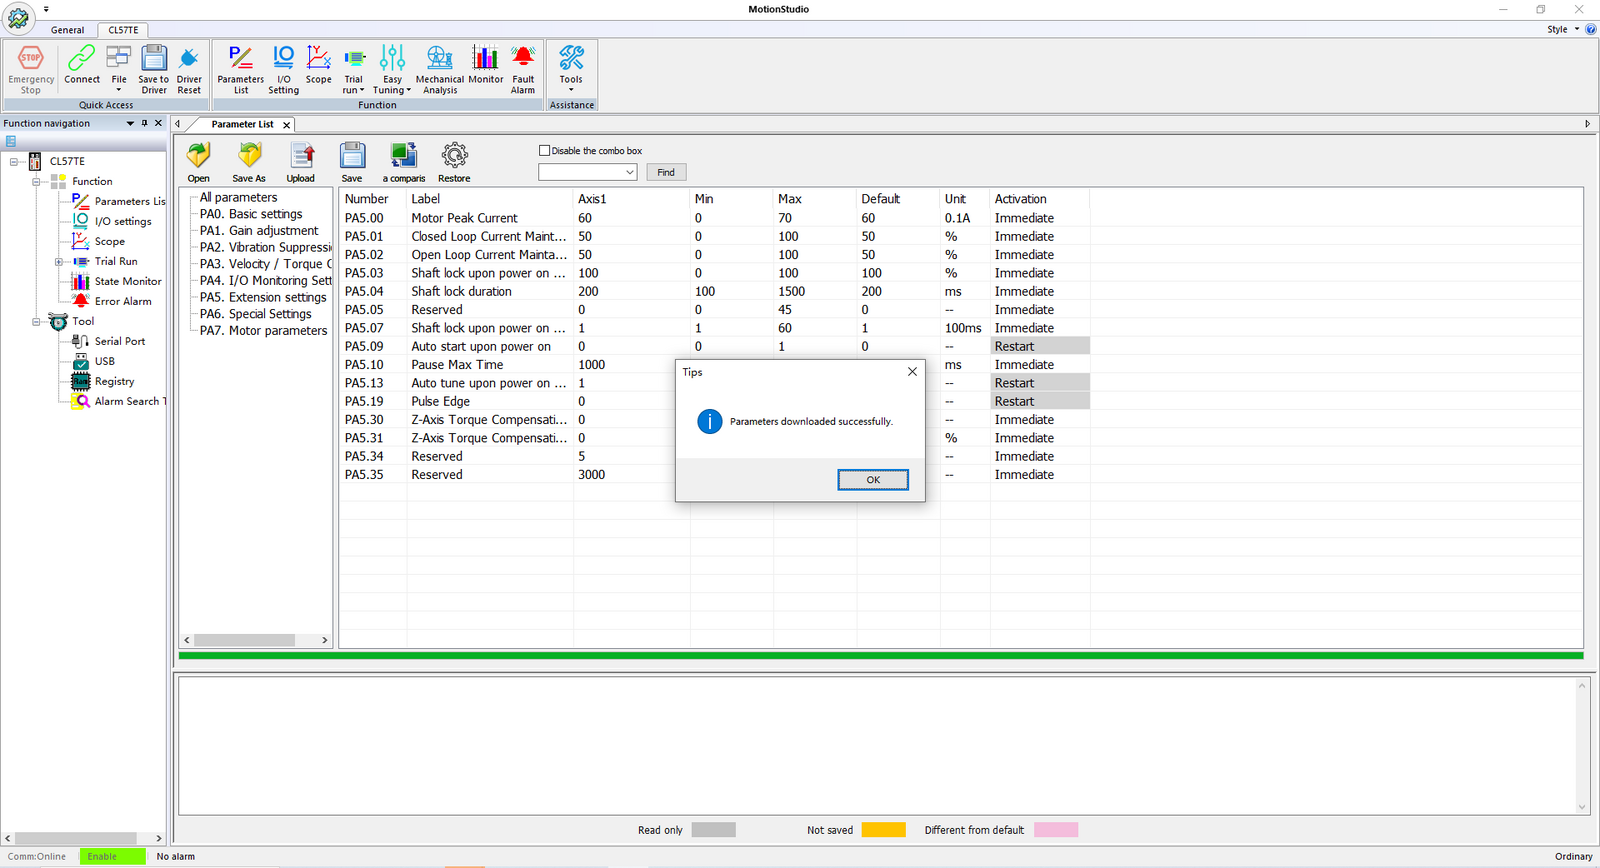
После успешного изменения значения тока появится диалоговое окно подтверждения, как показано на рисунке.
Изменение разрешения энкодера
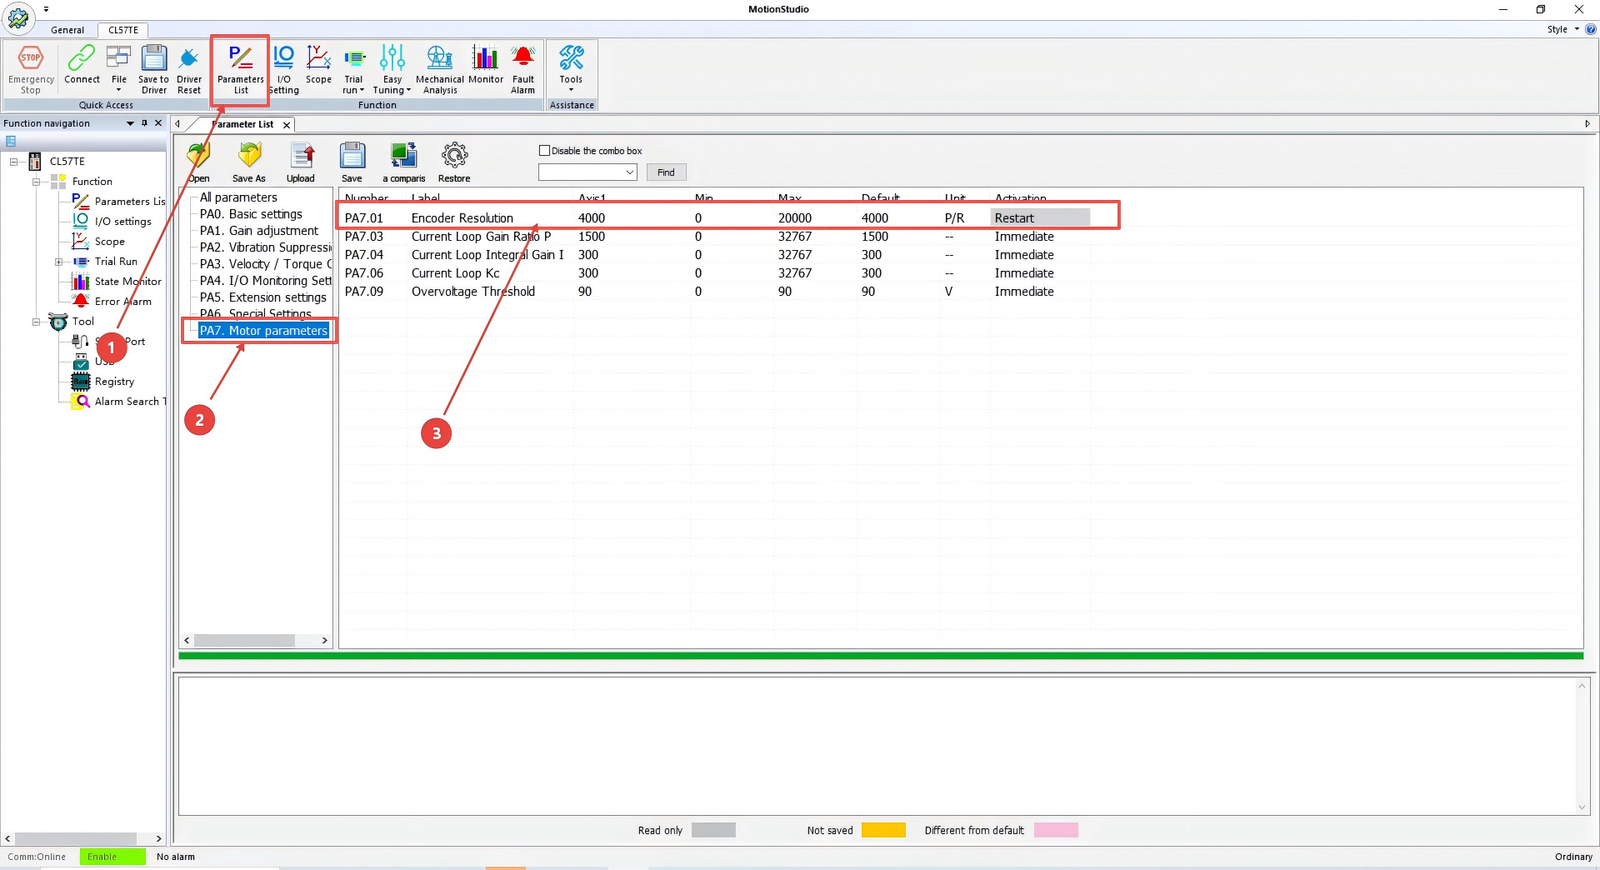
- Нажмите «Parameters List».
- Нажмите «Motor Parameters».
- Найдите параметр «Encoder Resolution».
- Измените значение при необходимости, щёлкнув по числовому полю.
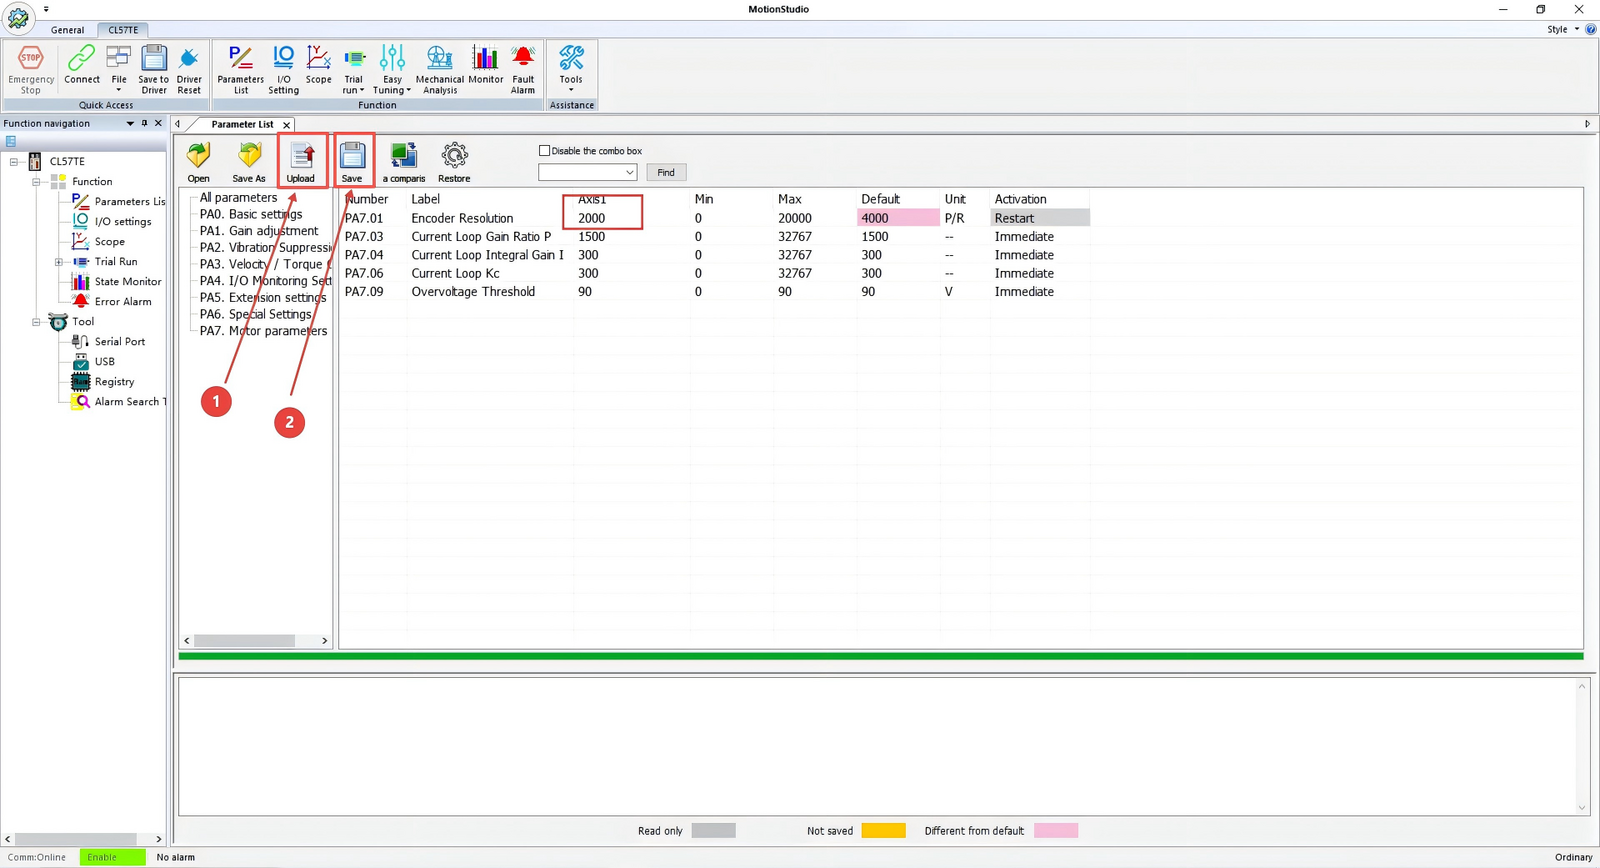
Например, по умолчанию драйвер поддерживает энкодер с разрешением 1000 PPR. С учётом 4-кратного умножения частоты (1000 PPR = 4000 CPR) значение по умолчанию в драйвере составляет 4000 (CPR). Если разрешение энкодера вашего двигателя составляет 500 PPR (2000 CPR), установите значение 2000 (CPR).
После изменения значения:
- Нажмите «Download» (или «Write to Device»).
- Нажмите «Save».
Это гарантирует успешное сохранение изменённого значения.
Настройка коэффициентов контура скорости и контура положения (снижение шума)
Данные параметры можно отрегулировать для снижения шума двигателя, если он чрезмерный. При необходимости уменьшите значения по умолчанию.
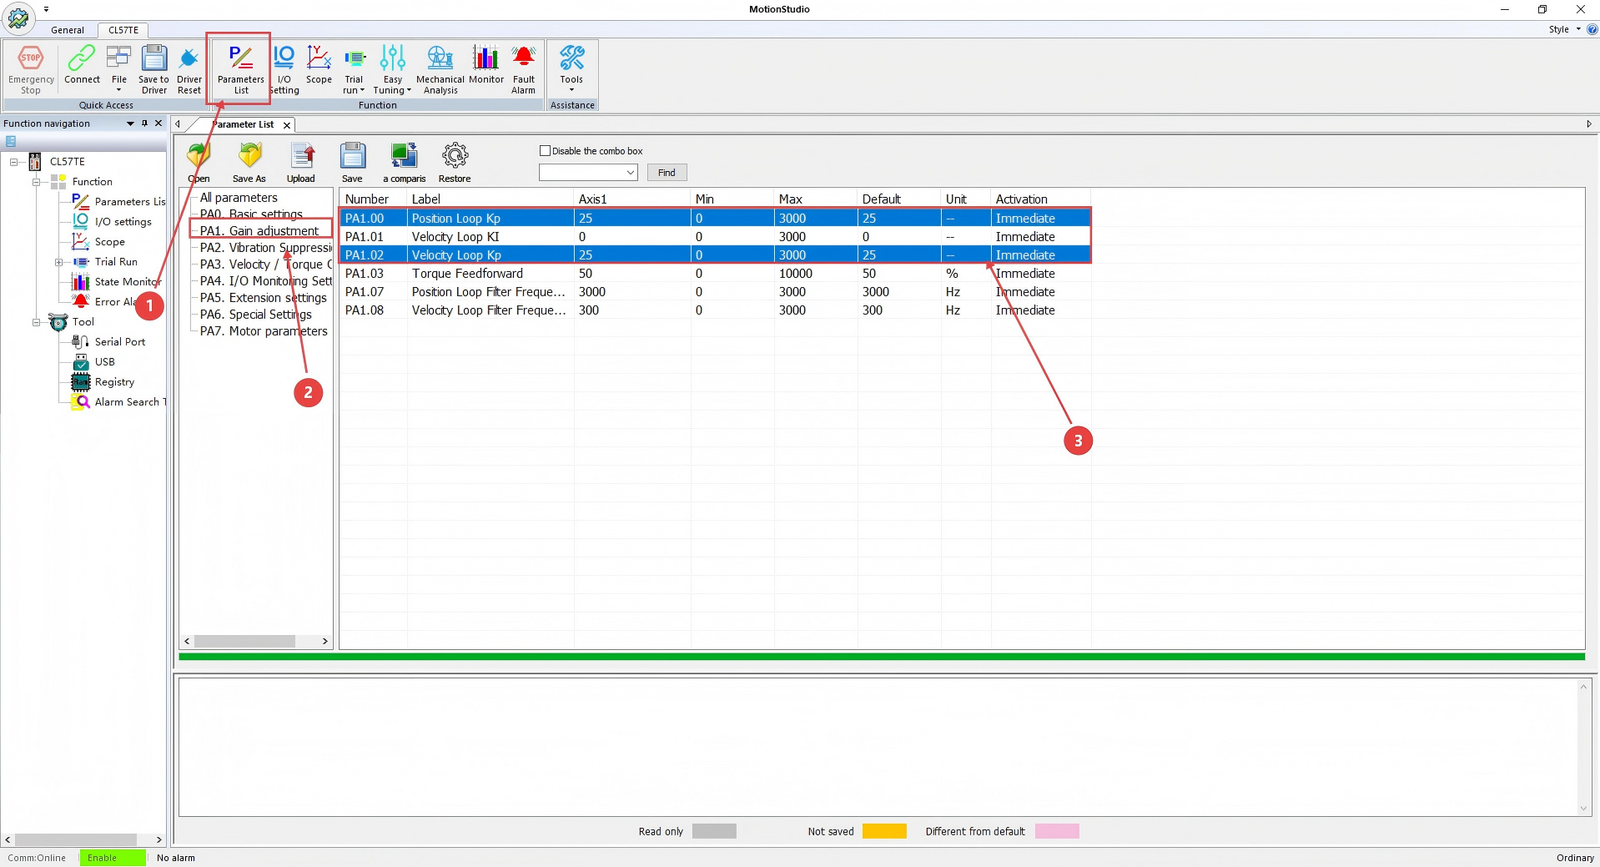
- Нажмите «Parameters List».
- Нажмите «Gain Adjustment».
- Найдите параметры «Velocity Loop» и «Position Loop».
- Измените значения при необходимости, щёлкнув по числовым полям.
Примечание: Значения контура скорости и контура положения должны быть одинаковыми.
Пробный пуск в режиме JOG
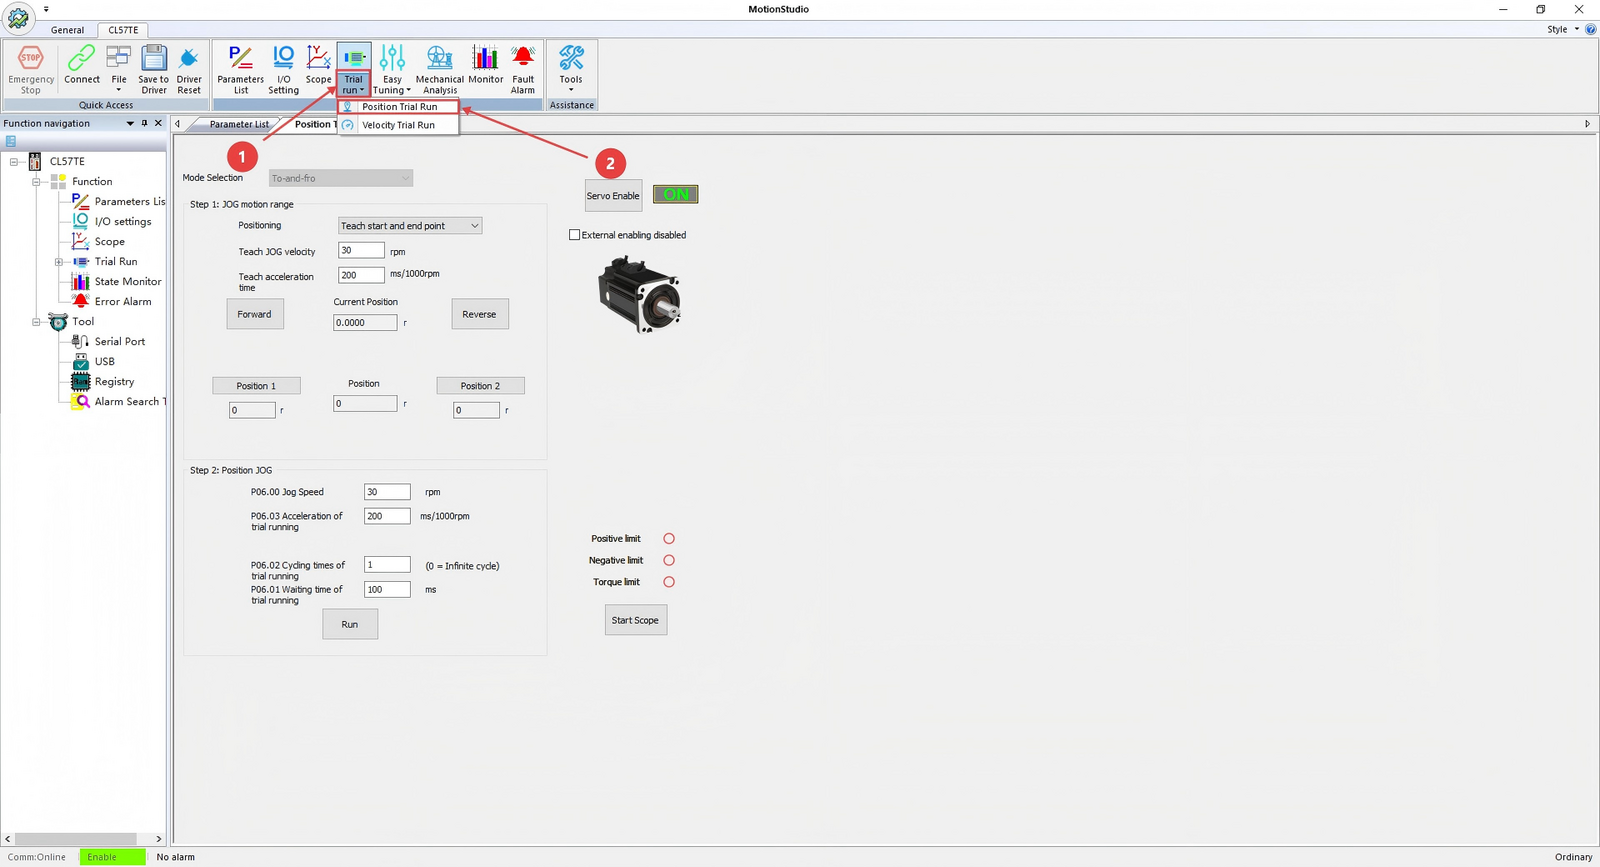
- Нажмите «Trial Operation».
- Нажмите «Position Trial Operation».
Появится интерфейс, показанный выше.
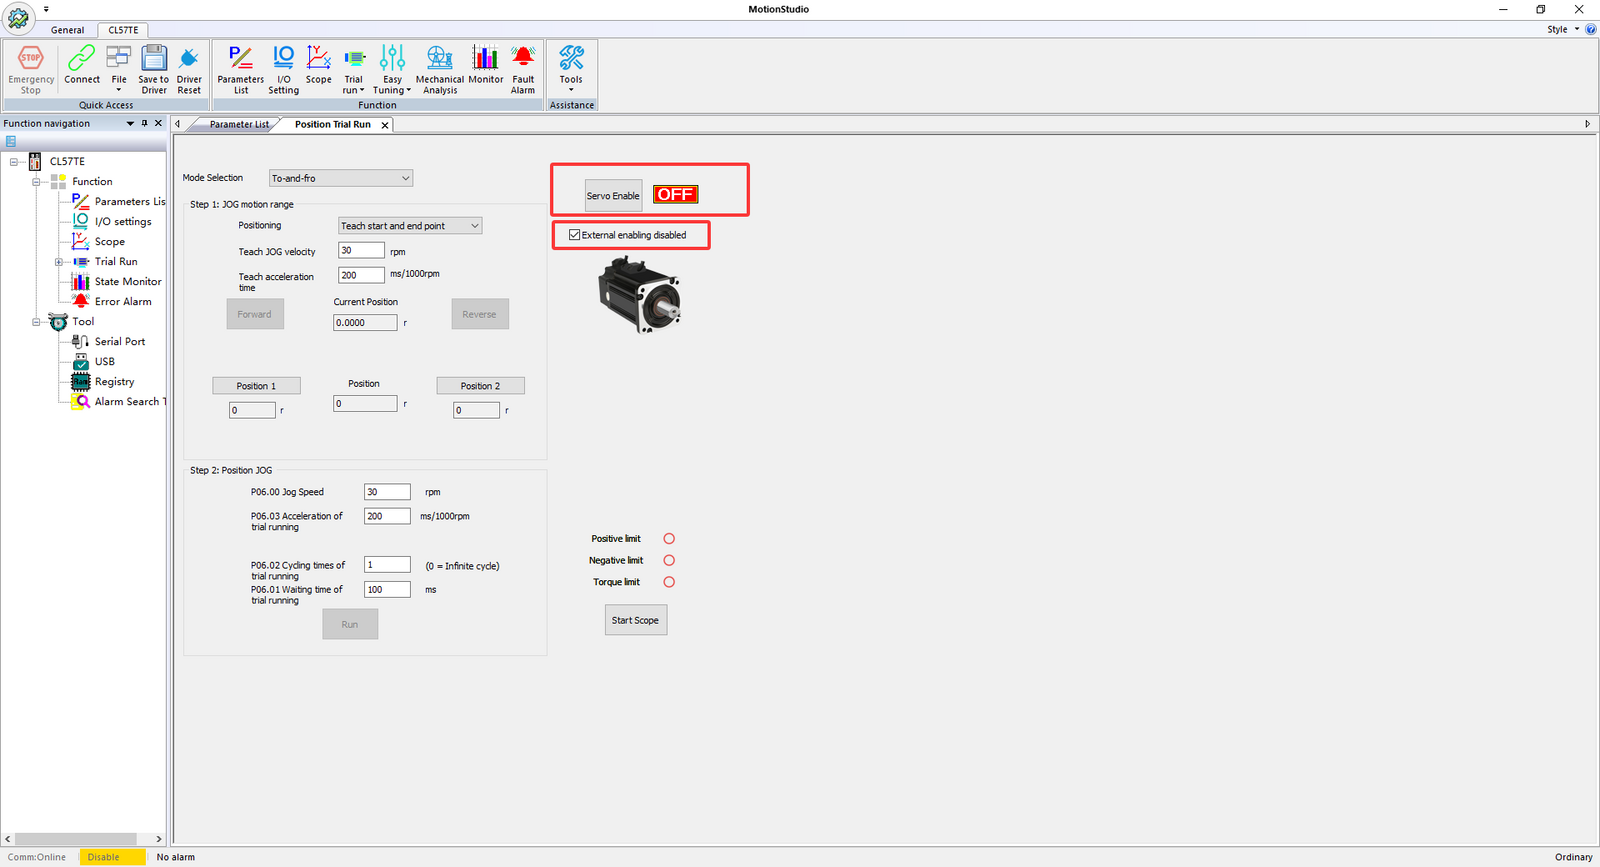
Установите флажок «External Enable Disabled» — это отключает требование внешнего сигнала разрешения, и двигатель по умолчанию переходит в состояние отключённого сервопривода (обесточен).
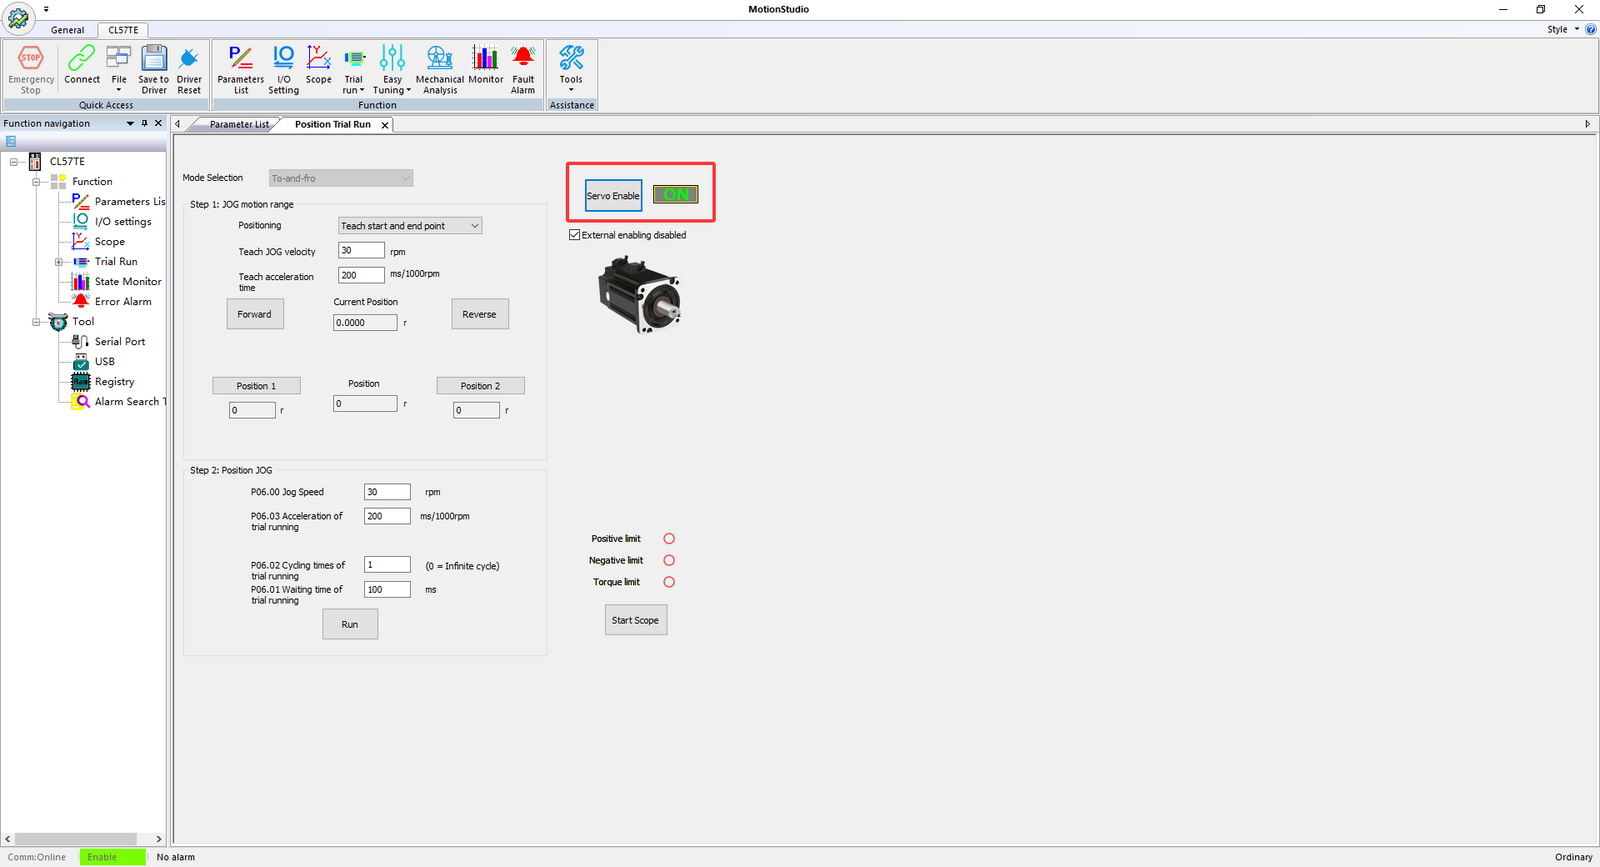
Затем нажмите «Servo Enable» для активации двигателя.
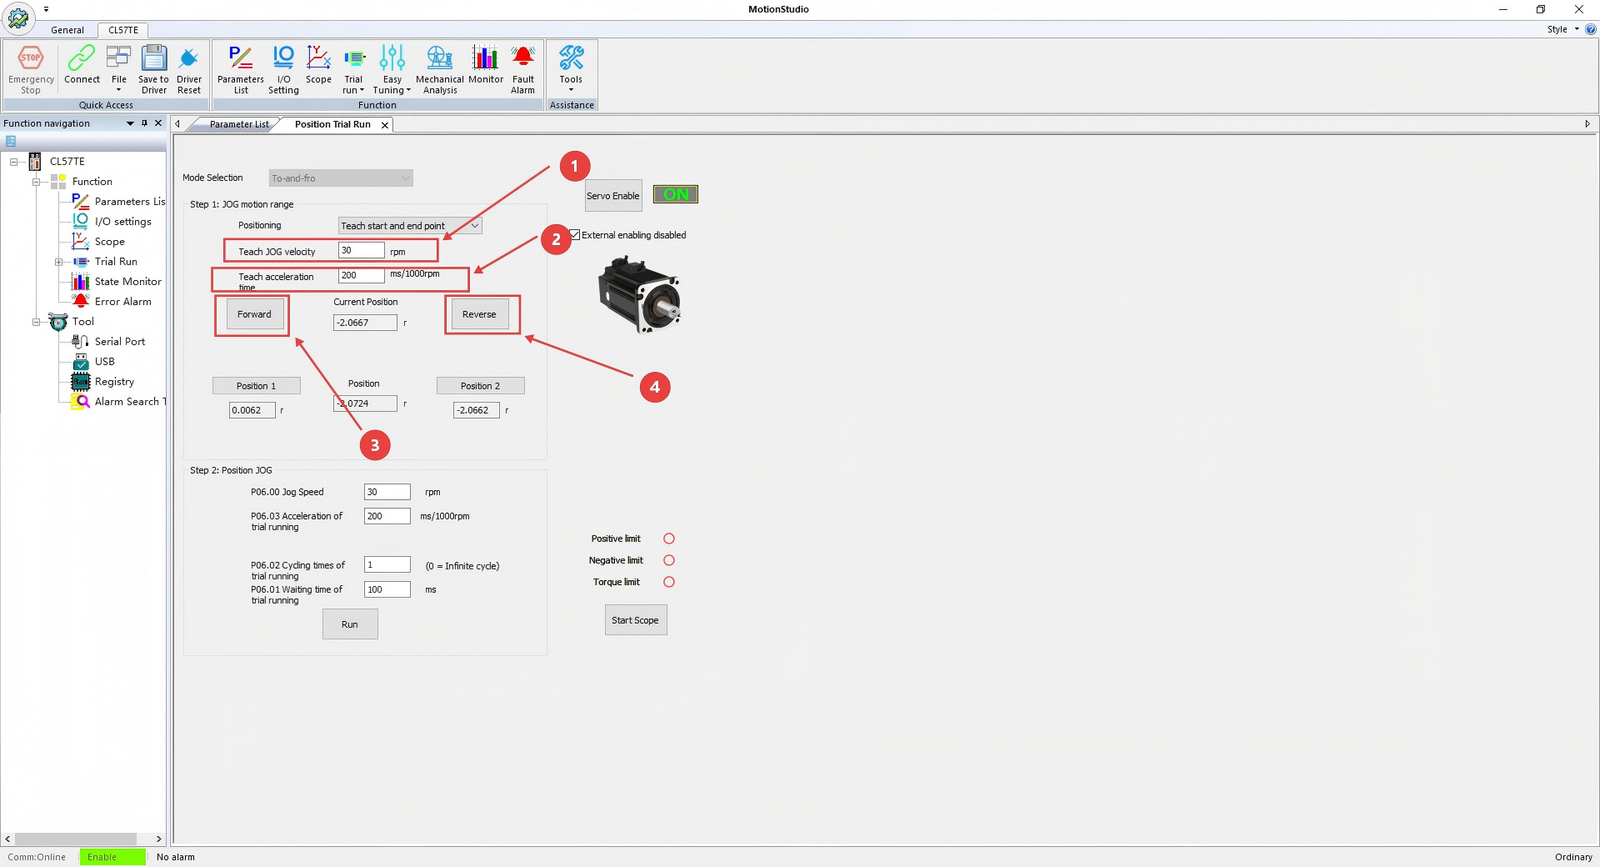
- JOG Speed: регулирует скорость вращения двигателя.
- JOG Acceleration: регулирует время разгона двигателя до заданной скорости JOG.
- Кнопка Forward JOG: удерживайте для вращения двигателя в прямом направлении.
- Кнопка Reverse JOG: удерживайте для вращения двигателя в обратном направлении.
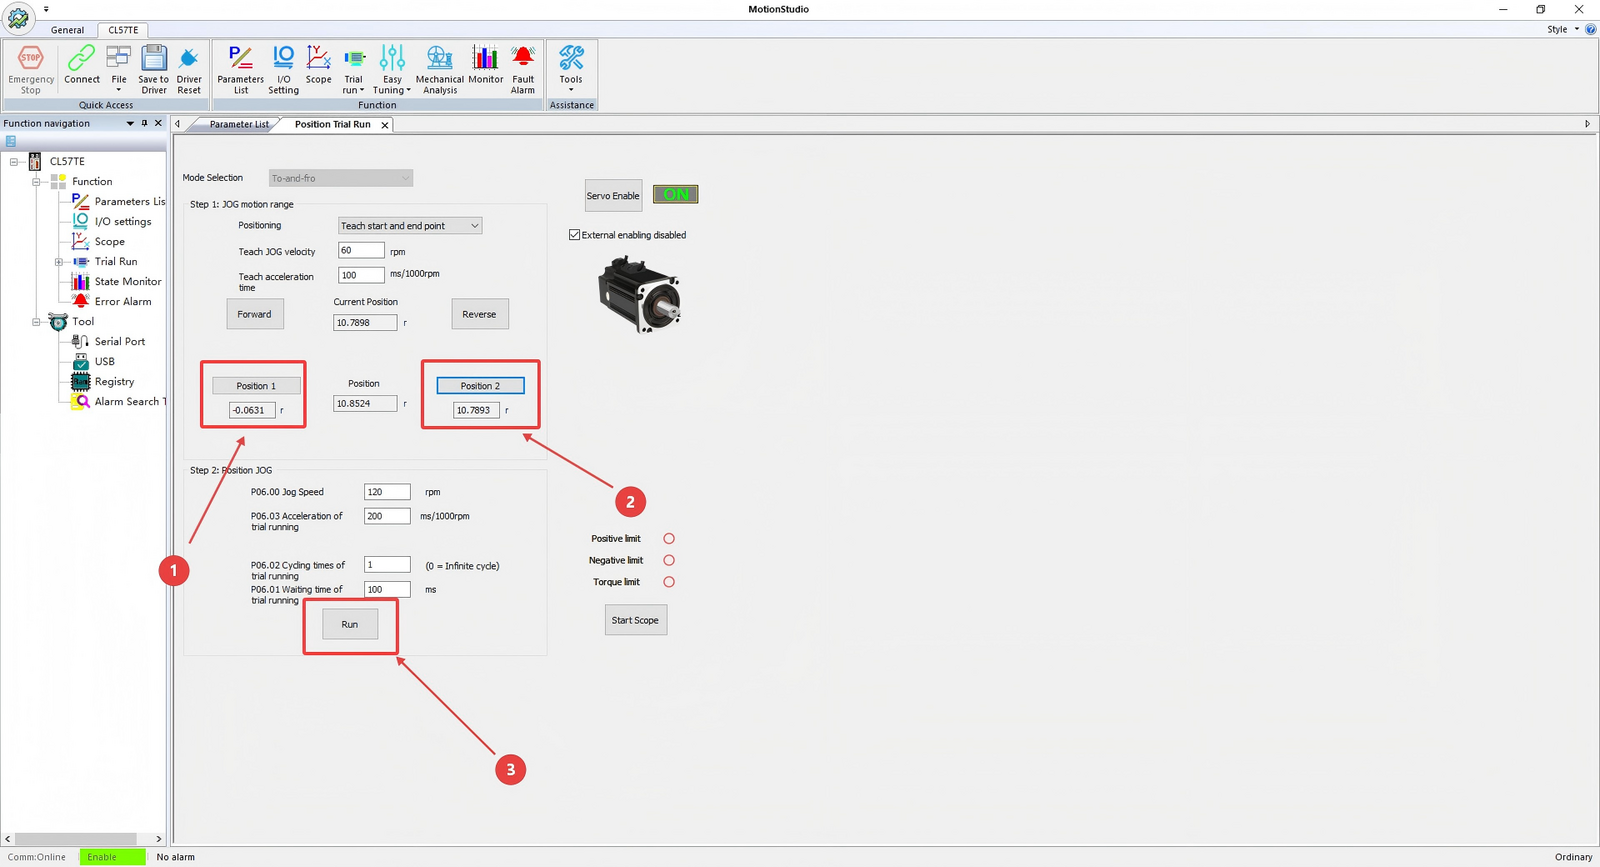
С помощью кнопок JOG переместите двигатель в нужные позиции, затем нажмите «Set Position 1» и «Set Position 2» для записи этих позиций. Нажмите кнопку «Run» внизу для выполнения непрерывного перемещения между двумя позициями.
Использование осциллографа
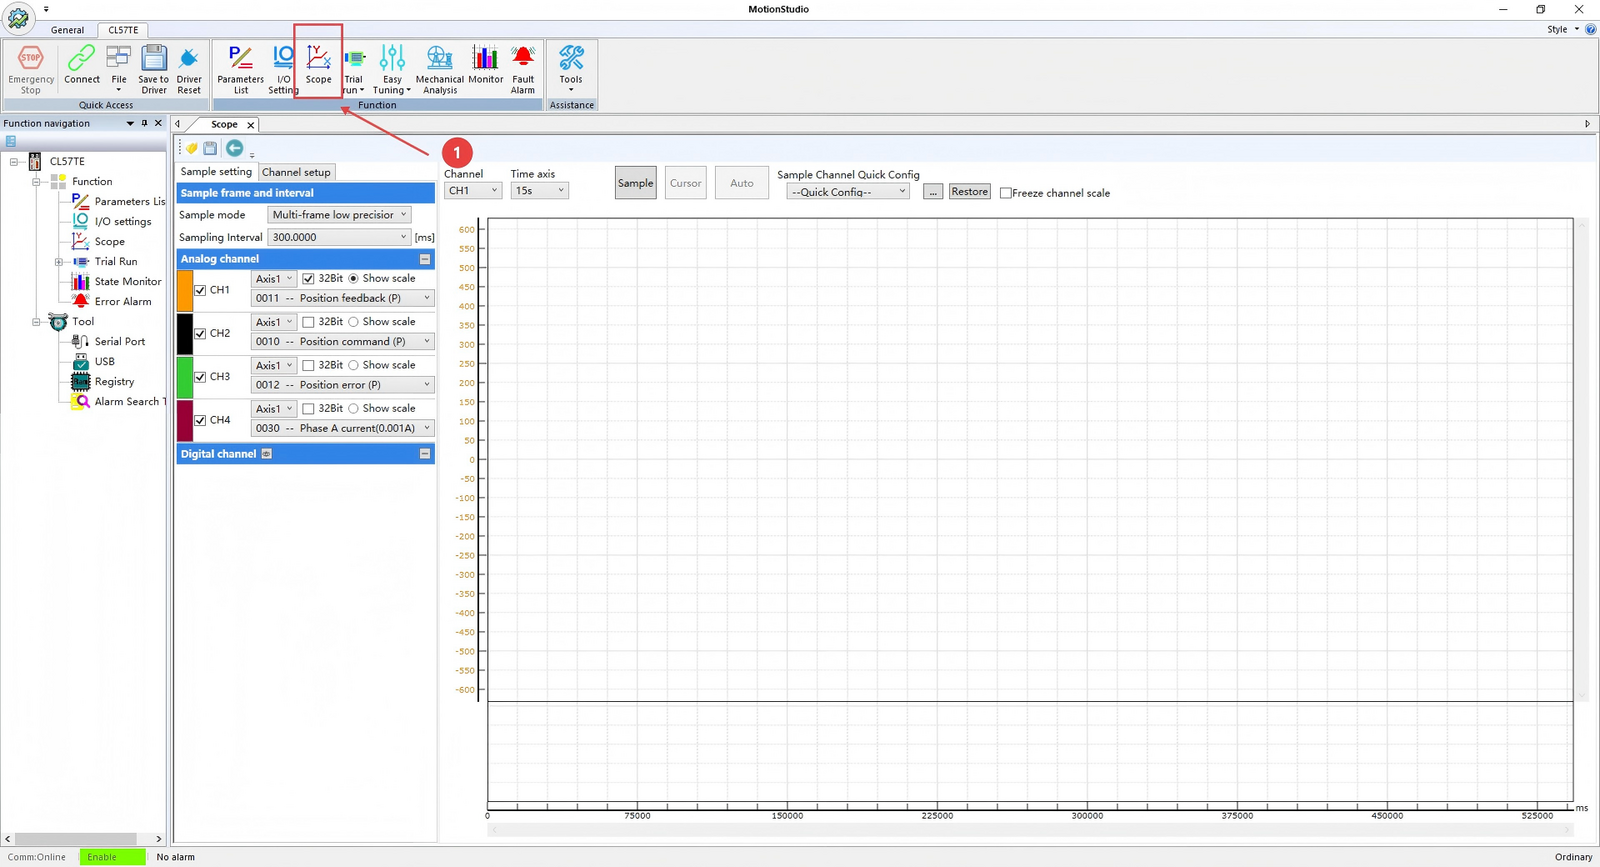
- Нажмите «Oscilloscope» для перехода в интерфейс, показанный выше.
- Sampling Mode: доступны варианты одномоментной высокоточной выборки и многокадровой низкоточной выборки.
- Channel Parameter Settings: выберите различные параметры для отображения.
- После настройки «Sampling Mode» и параметров каналов нажмите «Sample» для записи рабочих характеристик двигателя.
Выше описан подробный процесс изменения ключевых параметров в ПО. Если у вас возникнут вопросы при работе с программой, обращайтесь к нам. Мы стремимся предоставить вам лучший сервис!