Производительность шагового двигателя зависит не только от самого двигателя, но и от используемых методов привода и управления. При выборе шагового двигателя следует оценивать оба фактора. Шаговые двигатели могут управляться двумя способами: приводом с постоянным напряжением и приводом с постоянным током. Большинство драйверов шаговых двигателей на рынке сегодня используют привод с постоянным током. Привод с постоянным напряжением используется редко, поскольку он вызывает высокие потери в меди (потери I²R).
На приведённой ниже схеме показан принцип работы чопперного драйвера с постоянным током. Когда целевой ток привода установлен на I₀, чоппер регулирует ток обмотки следующим образом:
- Если ток обмотки превышает I₀, приложенное напряжение V отключается, что позволяет току снижаться.
- Если ток обмотки падает ниже I₀, напряжение V снова подаётся, что позволяет току вернуться к значению I₀.
Этот цикл непрерывно повторяется, поддерживая ток обмотки на целевом уровне I₀.
На низкой скорости, если двигатель не управляется чопперным драйвером с постоянным током, ток обмотки может превысить номинальный ток двигателя, что приведёт к чрезмерному нагреву и потенциальному перегоранию двигателя.
Однако на высокой скорости время включения напряжения для каждой фазной обмотки может быть короче t₀ (как показано на рисунке ниже). В этом случае источник питания не успевает обеспечить целевой ток I₀ до начала следующего шага, и чоппер теряет способность регулировать ток. Драйвер в этом случае фактически работает в режиме постоянного напряжения.
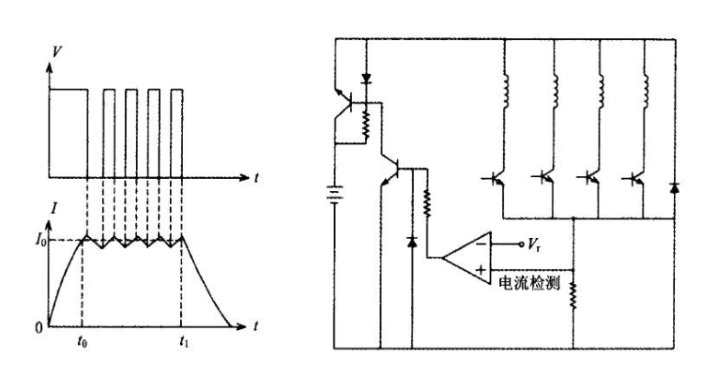
Рисунок: Форма кривой тока чопперного драйвера с постоянным током. I₀ — целевой ток; t₀ — минимальное время включения, необходимое для достижения током значения I₀.