Step motor performansı yalnızca motorun kendisine değil, aynı zamanda kullanılan sürüş ve kontrol yöntemlerine de bağlıdır. Bir step motor seçerken her iki faktörü de değerlendirmeniz gerekir. Step motorlar iki şekilde sürülebilir: sabit gerilim sürüşü ve sabit akım sürüşü. Günümüzde piyasada bulunan step motor sürücülerinin çoğu sabit akım sürüşü kullanır. Sabit gerilim sürüşü, yüksek bakır kayıplarına (I²R kayıpları) neden olduğu için nadiren kullanılır.
Aşağıdaki şekil, bir sabit akım kıyıcı sürücünün şemasını göstermektedir. Hedef sürüş akımı I₀ olarak ayarlandığında, kıyıcı sargı akımını aşağıdaki şekilde düzenler:
- Sargı akımı I₀ değerini aşarsa, uygulanan gerilim V kesilir ve akımın düşmesi sağlanır.
- Sargı akımı I₀ değerinin altına düşerse, gerilim V tekrar uygulanır ve akımın I₀ değerine doğru yükselmesi sağlanır.
Bu döngü sürekli olarak tekrarlanır ve sargı akımı hedef değer olan I₀'da düzenlenir.
Düşük hızda, motor sabit akım kıyıcı ile sürülmezse, sargı akımı motorun nominal akımını aşabilir; bu da aşırı sıcaklık artışına ve potansiyel olarak motorun yanmasına neden olabilir.
Yüksek hızda ise her faz sargısı için gerilimin açık kalma süresi t₀'dan kısa olabilir (aşağıdaki şekilde gösterildiği gibi). Bu durumda, besleme kaynağı bir sonraki adım başlamadan önce hedef akım I₀ değerine ulaşamaz ve kıyıcı akımı düzenleme yeteneğini kaybeder. Sürücü bu durumda etkin bir şekilde sabit gerilim modunda çalışır.
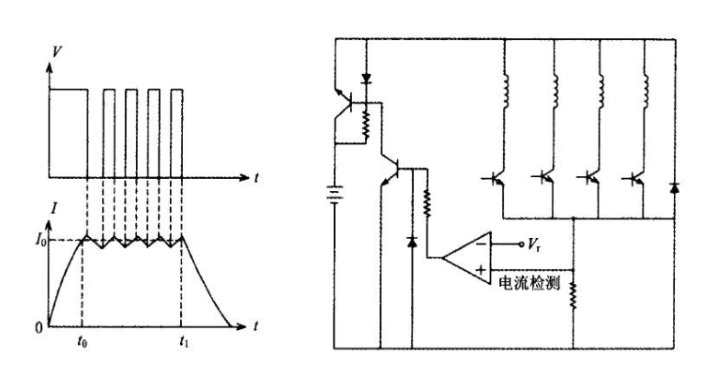
Şekil: Sabit akım kıyıcı sürücünün akım dalga formu. I₀ hedef akımdır; t₀ ise akımın I₀ değerine ulaşması için gereken minimum açık kalma süresidir.