O desempenho do motor de passo depende não apenas do próprio motor, mas também dos métodos de acionamento e controle utilizados. Ao selecionar um motor de passo, você deve avaliar ambos os fatores. Os motores de passo podem ser acionados de duas formas: acionamento por tensão constante e acionamento por corrente constante. A maioria dos drivers de motor de passo disponíveis no mercado atualmente utiliza acionamento por corrente constante. O acionamento por tensão constante é raramente utilizado, pois produz elevadas perdas no cobre (perdas I²R).
A figura abaixo mostra o esquema de um driver chopper de corrente constante. Quando a corrente de acionamento alvo é definida como I₀, o chopper regula a corrente do enrolamento da seguinte forma:
- Se a corrente do enrolamento exceder I₀, a tensão aplicada V é desligada, permitindo que a corrente diminua.
- Se a corrente do enrolamento ficar abaixo de I₀, a tensão V é aplicada novamente, permitindo que a corrente suba de volta em direção a I₀.
Esse ciclo se repete continuamente, regulando a corrente do enrolamento no valor alvo I₀.
Em baixa velocidade, se o motor não for acionado por um chopper de corrente constante, a corrente do enrolamento pode exceder a corrente nominal do motor, causando aquecimento excessivo e potencialmente queimando o motor.
Em alta velocidade, no entanto, o tempo de aplicação da tensão em cada fase do enrolamento pode ser menor que t₀ (conforme mostrado na figura abaixo). Nesse caso, a fonte de alimentação não consegue fornecer a corrente alvo I₀ antes que o próximo passo comece, e o chopper perde sua capacidade de regular a corrente. O driver passa então a operar efetivamente em modo de tensão constante.
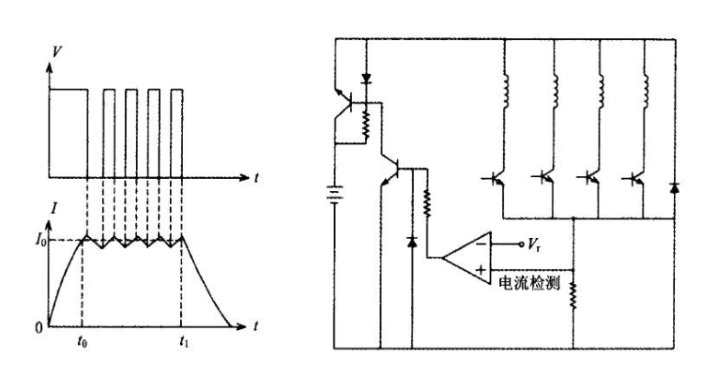
Figura: Forma de onda da corrente de um driver chopper de corrente constante. I₀ é a corrente alvo; t₀ é o tempo mínimo de aplicação necessário para que a corrente atinja I₀.