Este guia foi elaborado para ajudá-lo a entender como conectar os servomotores STEPPERONLINE das séries A6, DSY e T6 ao Arduino.
Materiais necessários:
● Placa Arduino (como Arduino Uno) ● Servomotor com driver separado ● Fonte de alimentação ● Vários fios de conexão
Precauções:
- Antes de começar, certifique-se de ter lido e compreendido a folha de dados do servomotor que está utilizando
- Para evitar curtos-circuitos ou outras falhas elétricas, manuseie todos os componentes eletrônicos com cuidado
Siga os passos abaixo para conectar o driver do servo ao Arduino:
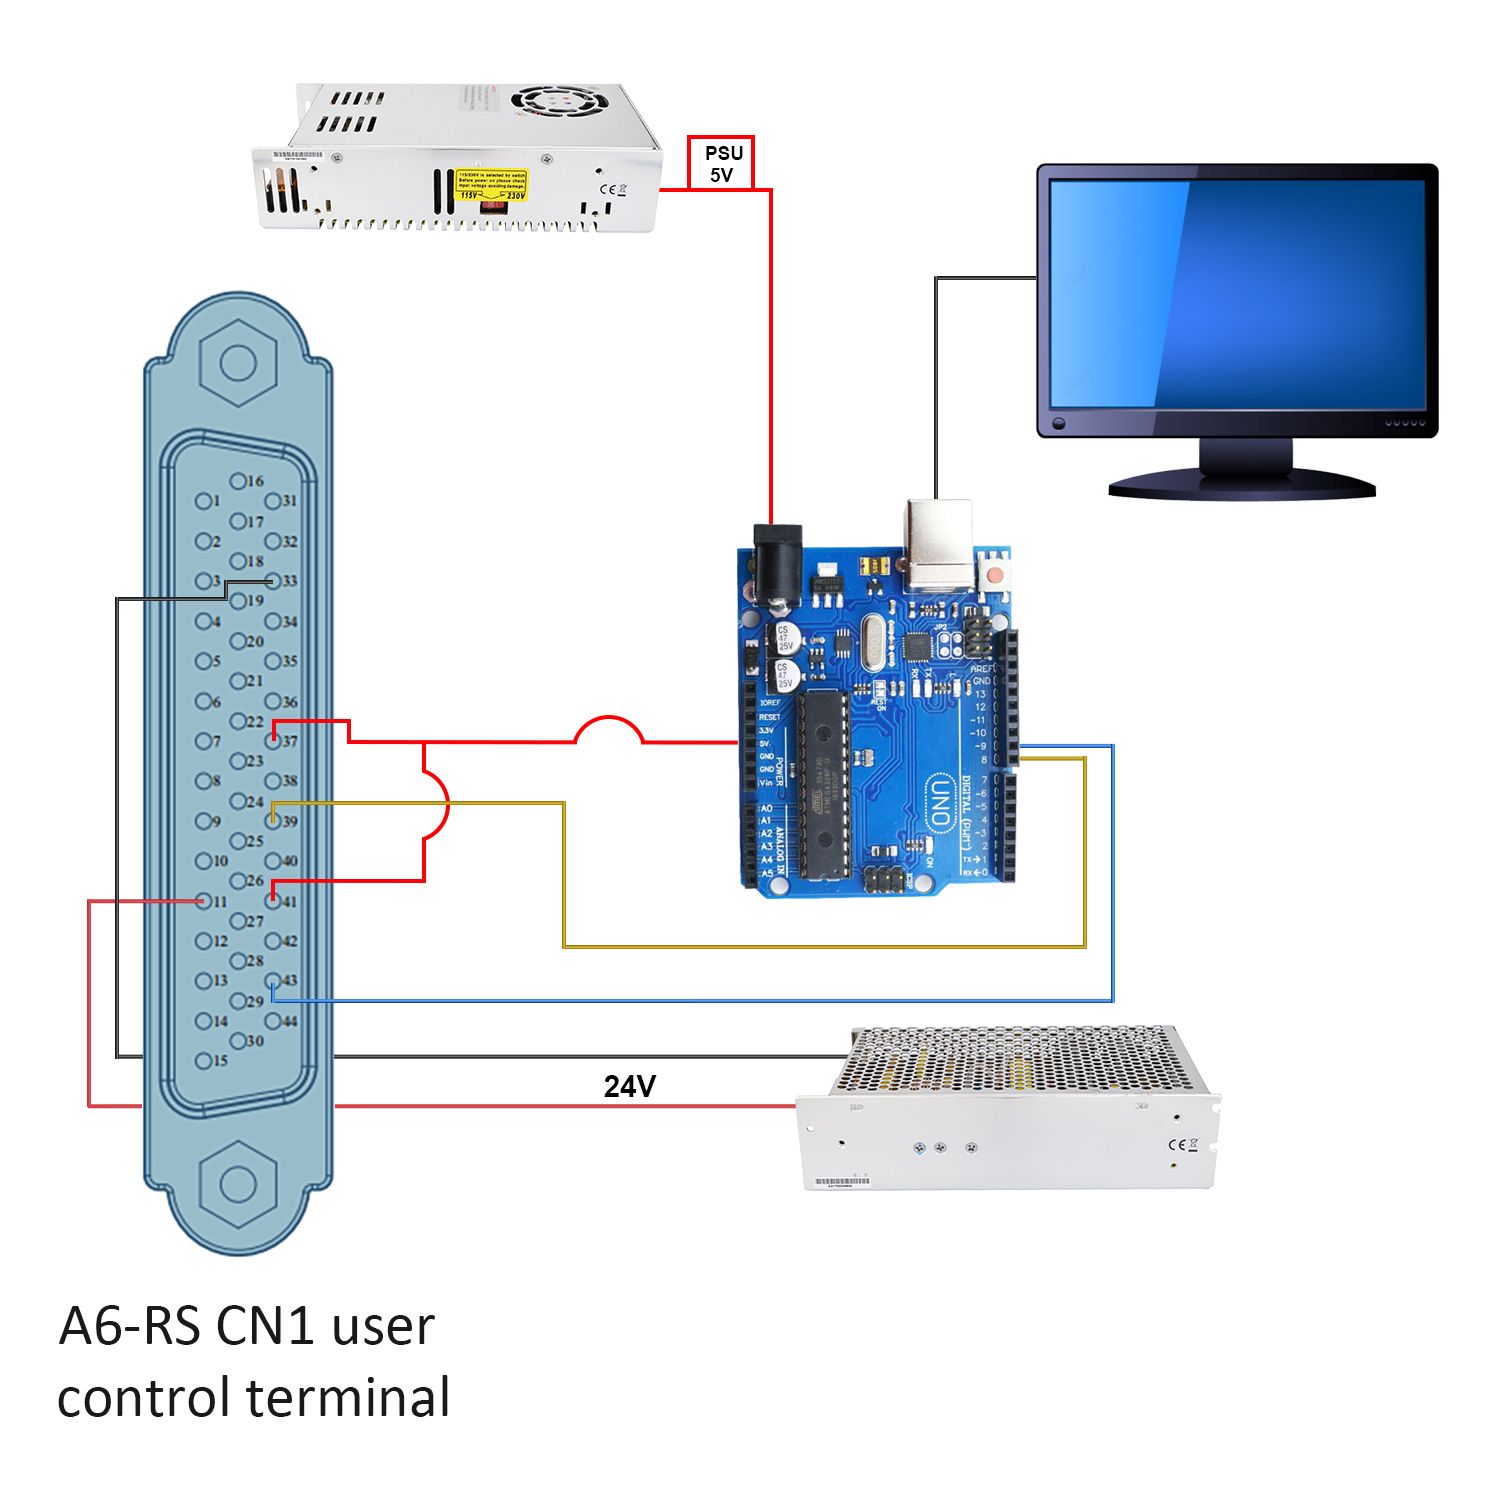
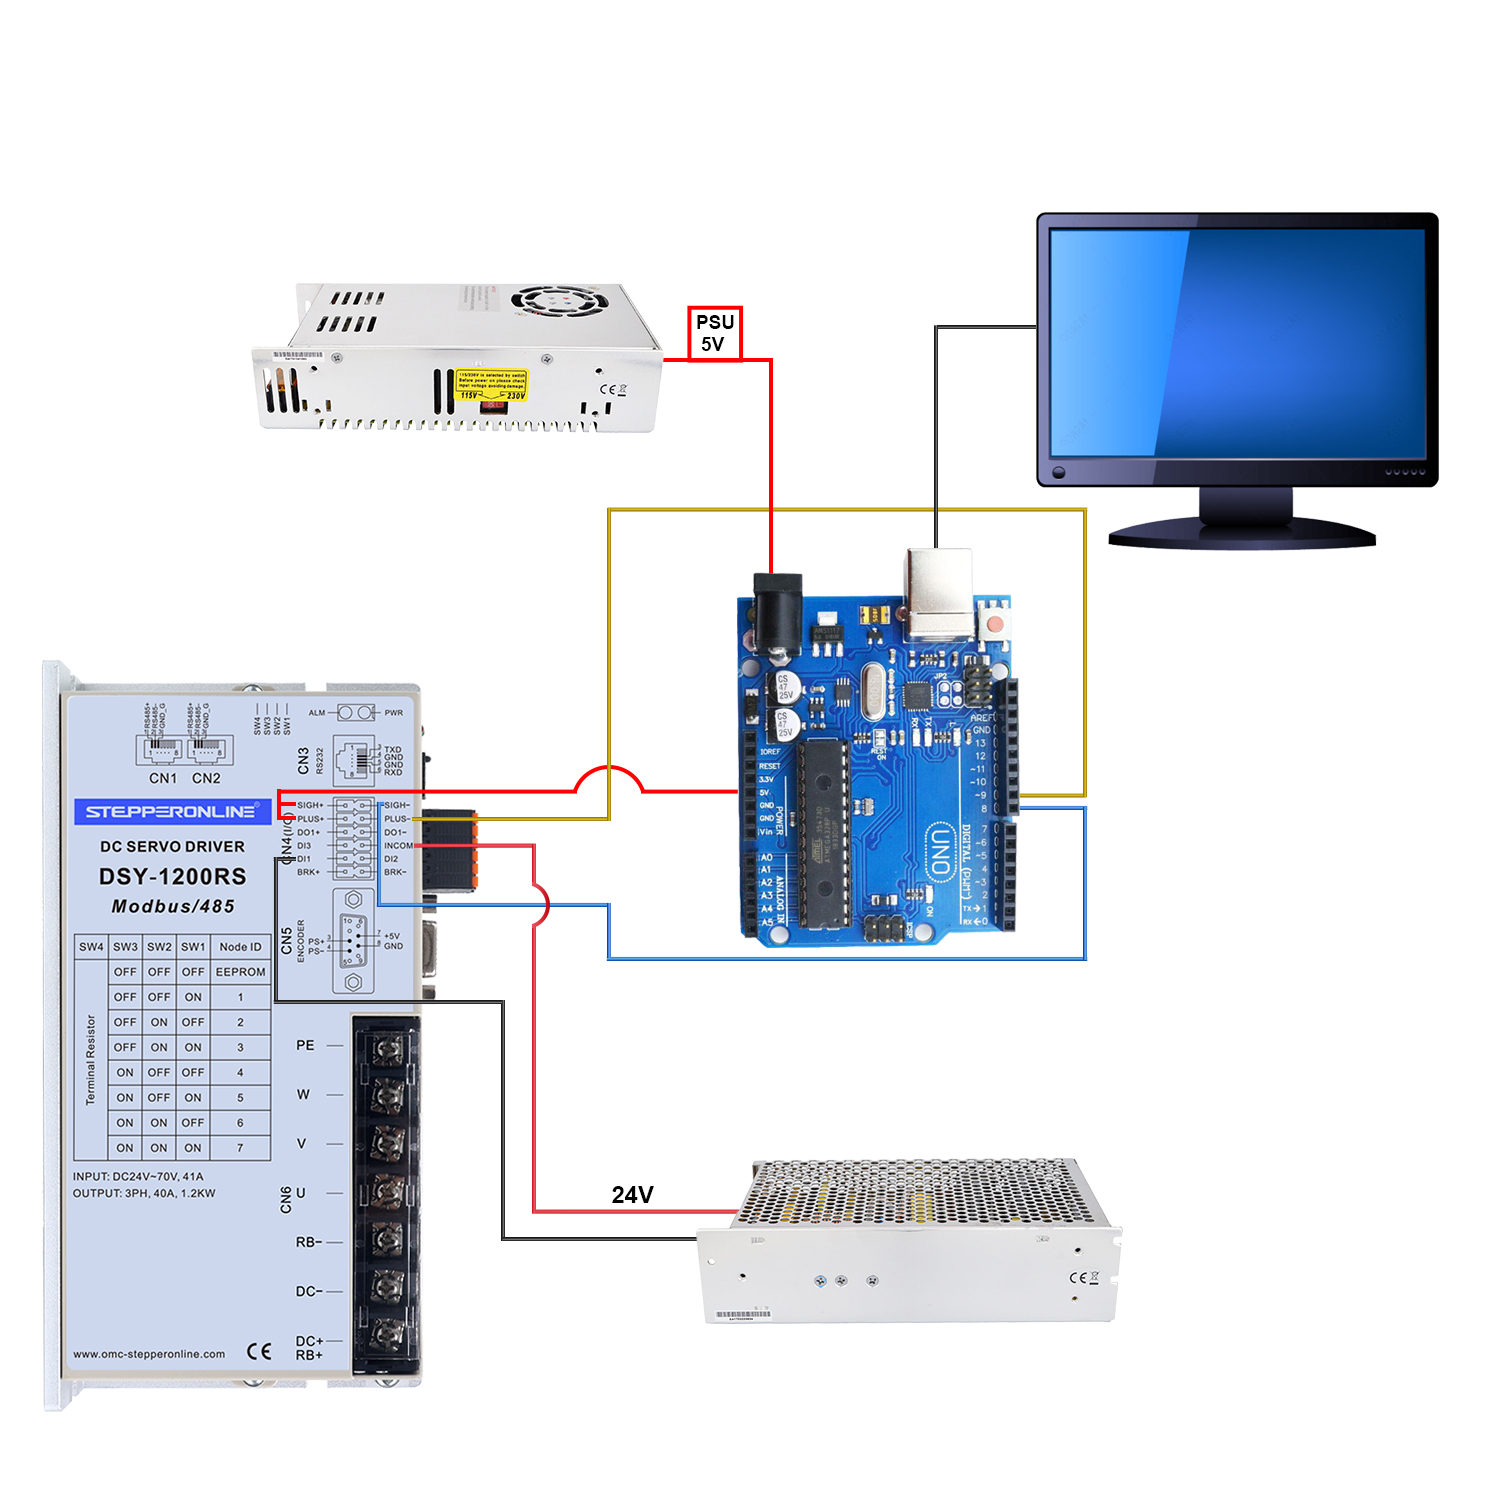
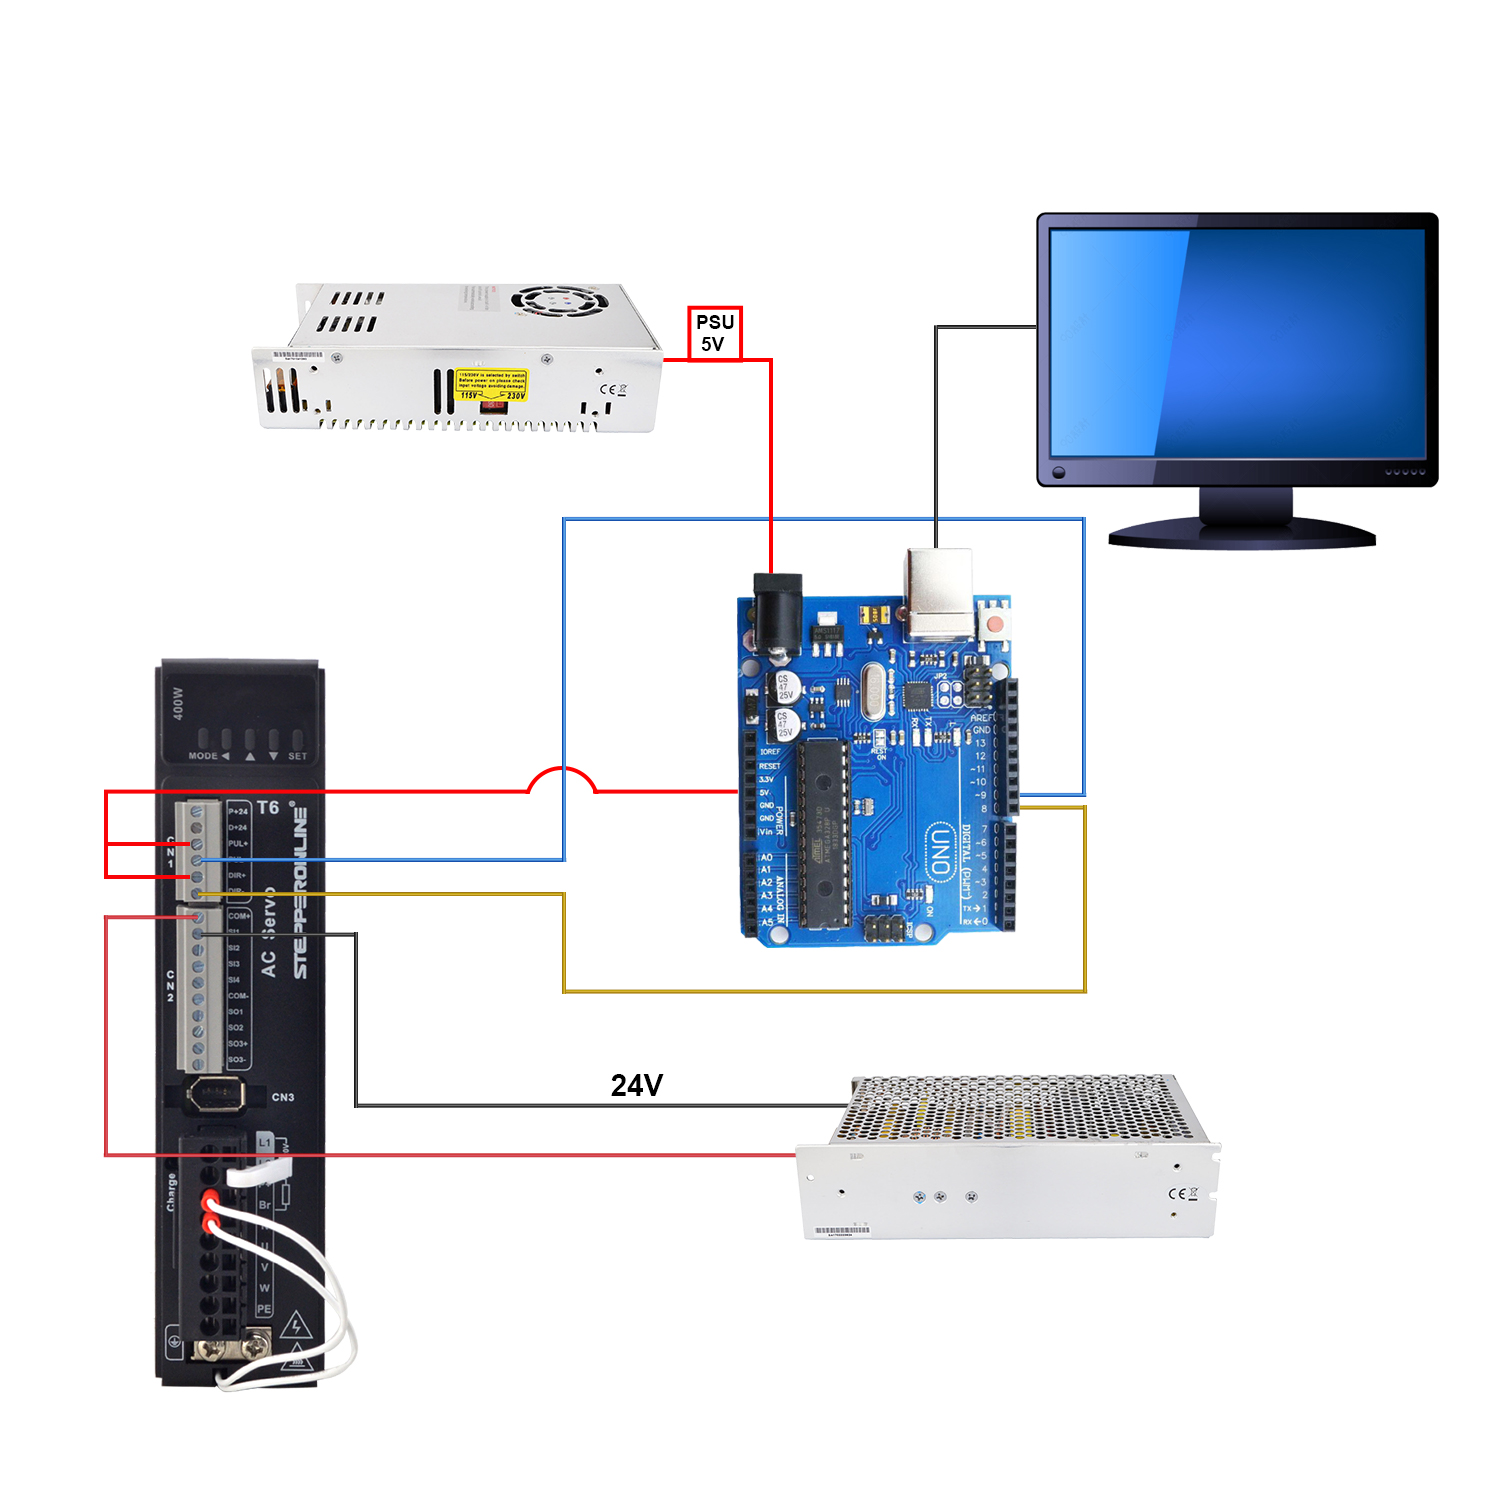
- Conecte DIR- e PUL- do driver às portas digitais do Arduino. Por exemplo, PIN8 e PIN9
- Conecte PUL+ e DIR+ ao 5V do Arduino
- Escreva um programa no computador direcionando PIN8 e PIN9 para DIR e PUL
O diagrama esquemático a seguir mostra as conexões básicas entre o Arduino, o driver do servo, a fonte de alimentação e o servomotor.
Diagrama de ligação:
- Servomotor série A6 – Arduino
- Servomotor série DSY – Arduino
- Servomotor série T6 – Arduino
Fornecemos abaixo um código de demonstração simples para sua referência.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}