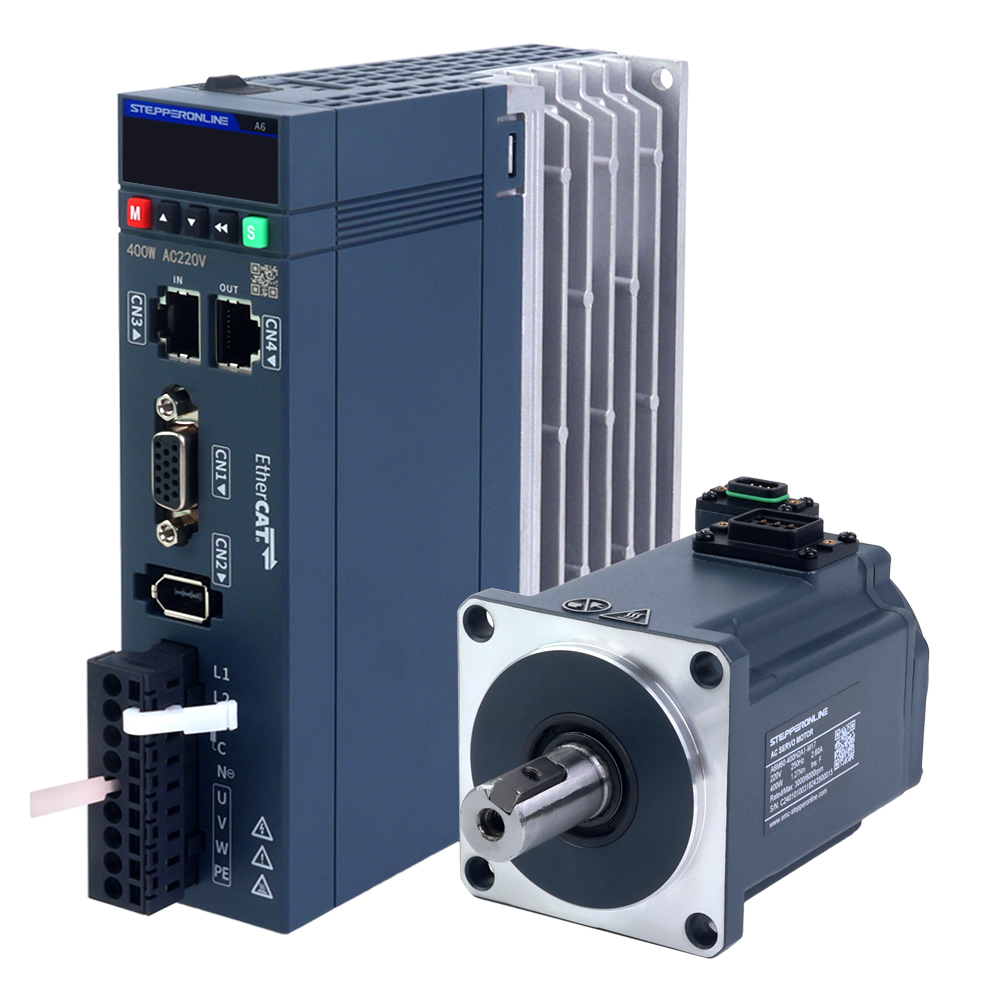
A função de posicionamento absoluto permite que um servomotor reconheça com precisão sua posição atual (posição absoluta) imediatamente após uma perda de energia ou reinicialização, sem a necessidade de retornar a uma origem de referência. A base de hardware central dessa função é o encoder absoluto. Todos os servomotores da série A6 estão equipados com um encoder absoluto de 17 bits. Para utilizar a função de posicionamento absoluto, é necessário um cabo dedicado com caixa de bateria, conforme mostrado na figura abaixo:
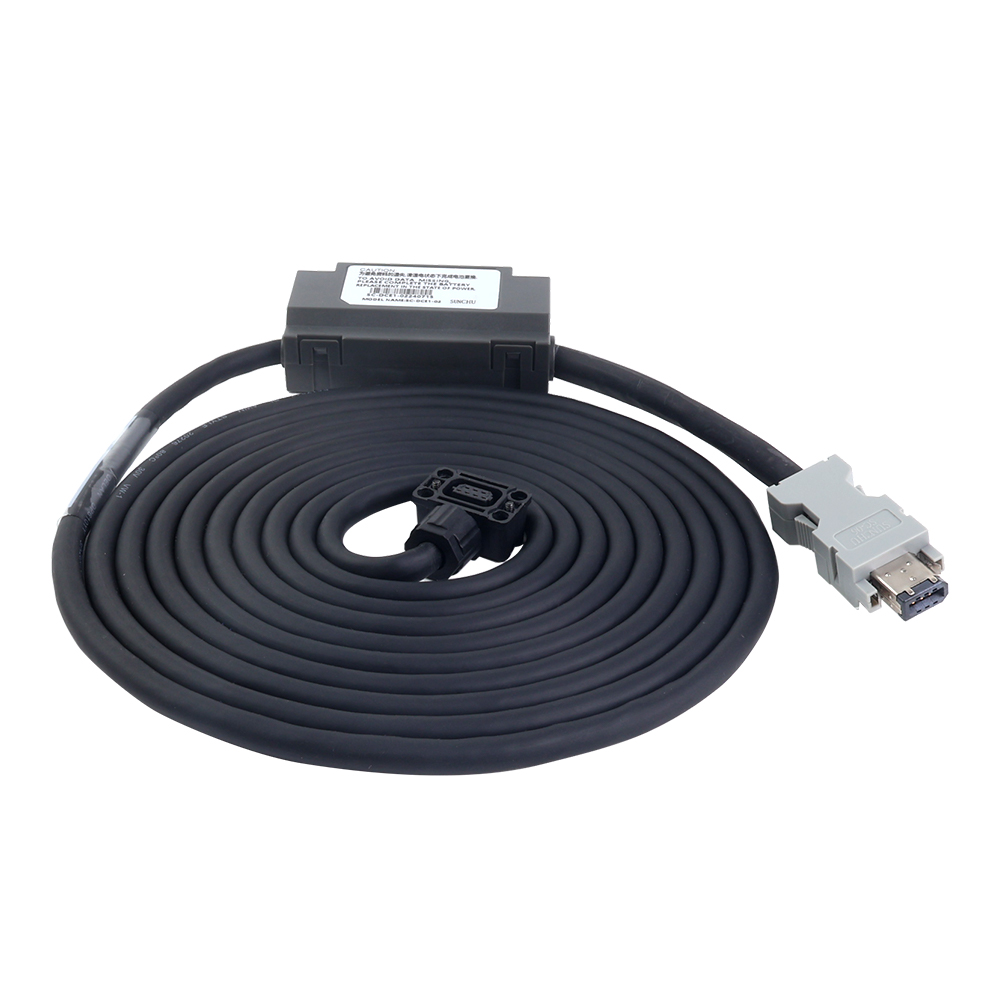
A bateria serve como fonte de energia de backup para o encoder do motor. O encoder requer alimentação contínua para manter os dados de posição. Quando o servo drive é desligado ou reiniciado, ele não pode fornecer energia ao encoder. Portanto, adicionar uma bateria ao cabo do encoder é a solução ideal para garantir que os dados de posição não sejam perdidos. Isso atua como uma fonte de alimentação de backup independente.
Nota: Se a função de posicionamento absoluto for ativada usando um cabo padrão sem caixa de bateria, o servo drive acionará um alarme.
1. Instruções para Ativar a Função
- Conecte o servomotor e o servo drive usando o cabo do encoder com caixa de bateria.
- Configure os parâmetros do servo drive. A série A6 oferece cinco modos de posicionamento absoluto, que podem ser selecionados de acordo com os requisitos da sua aplicação:
- Modo Linear Absoluto: Mapeia a posição absoluta multivoltas do encoder linearmente para um curso linear predefinido. Adequado para movimentos lineares alternados, como módulos lineares, guias e sistemas de pórtico. Os dados absolutos multivoltas do encoder mudam dentro de uma faixa fixa, sem risco de estouro de posição.
- Modo Linear Absoluto Contínuo: Adequado para cenários em que o motor gira continuamente em uma direção. Os dados de posição acumulam-se indefinidamente, e o servo drive não acionará alarmes de estouro de posição.
- Modo de Volta Única do Encoder Absoluto: O modo absoluto mais simples. Este modo não registra dados multivoltas; ele retém apenas as informações de posição de volta única. Adequado para aplicações em que a faixa de movimento não excede uma rotação completa, como juntas de braços robóticos, válvulas rotativas, estágios de posicionamento angular e mesas indexadoras.
- Modo Rotativo Absoluto: O modo absoluto multivoltas padrão e mais comumente utilizado. Cada valor do encoder corresponde exclusivamente a uma posição mecânica absoluta do eixo do motor. Adequado para a maioria das aplicações rotativas que requerem posicionamento absoluto completo, como juntas de robôs, trocadores de ferramentas CNC, mesas giratórias e guinchos.
- Modo Mecânico de Volta Única Absoluto: Projetado para aplicações que exigem precisão de posicionamento extremamente alta dentro de uma única rotação, onde a perda de posição após uma falha de energia não é aceitável. Exemplos incluem mesas indexadoras de alta precisão, válvulas de precisão e mecanismos de inclinação de radar. Semelhante ao Modo de Volta Única do Encoder Absoluto, este modo é mais confiável porque o servo drive ignora ativamente a contagem de voltas. Se o motor girar além de uma volta completa, a posição de feedback é ajustada dentro de uma única rotação (operação de módulo), evitando valores errôneos como 361° e, assim, garantindo maior estabilidade do sistema.
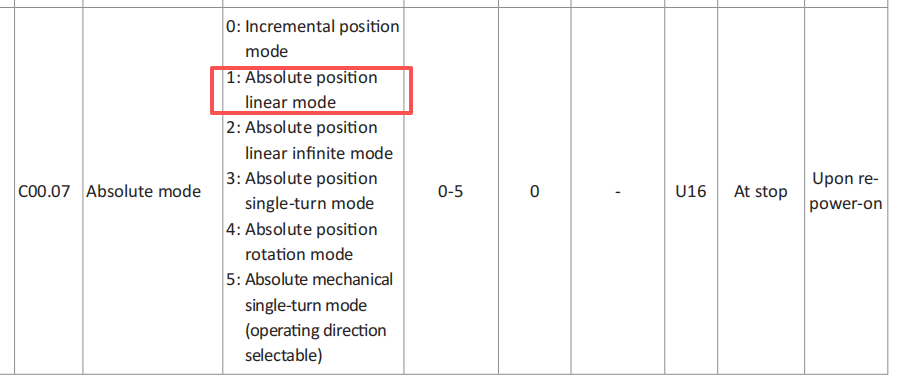
As etapas a seguir demonstram a configuração usando a ferramenta de software. O mesmo procedimento se aplica ao usar o painel frontal do servo drive ou outros métodos de configuração.
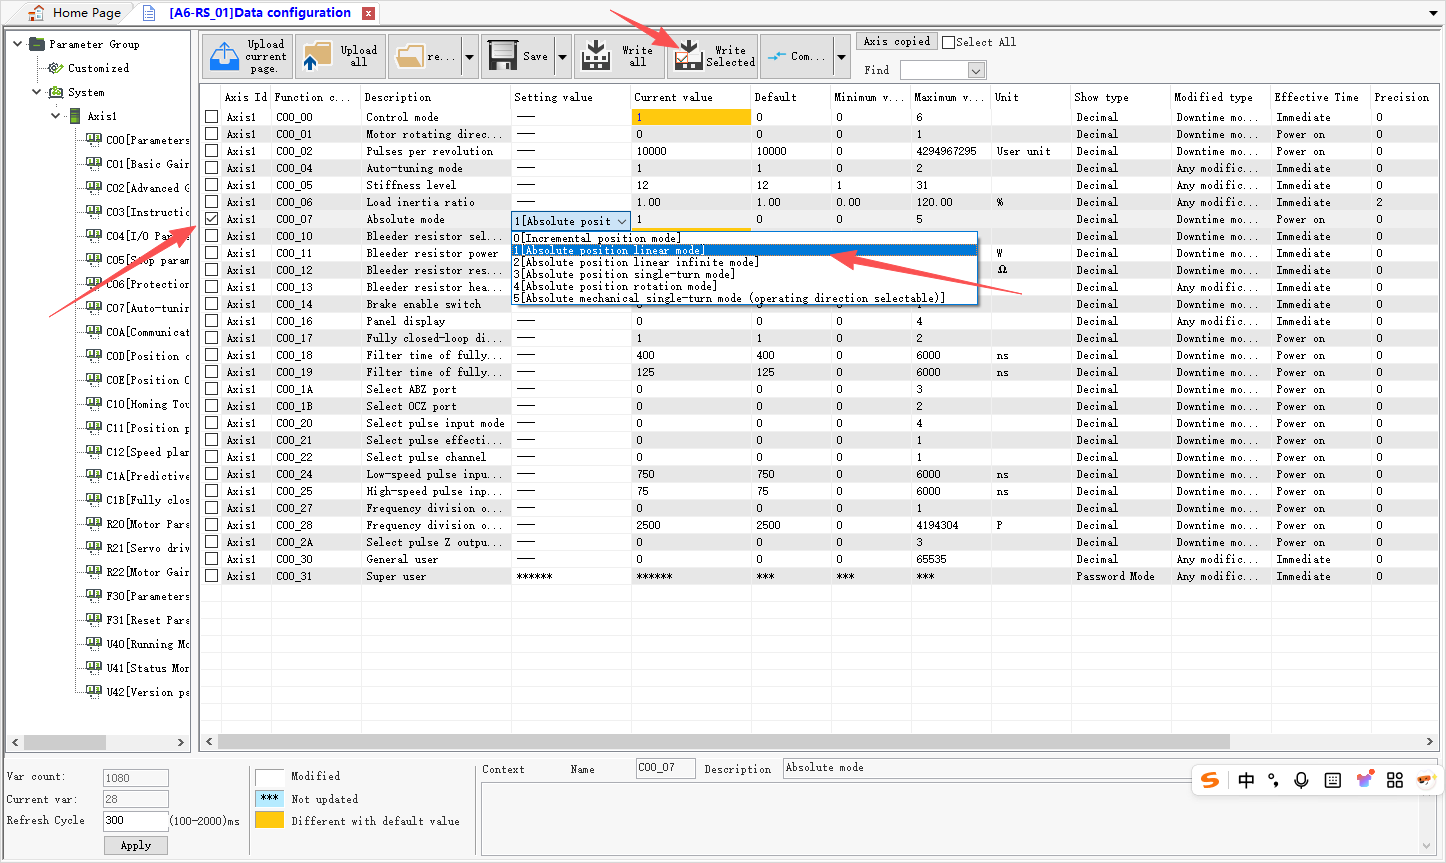
- Abra os parâmetros de configuração do grupo C00.
- Localize C00.07 e selecione o modo de posicionamento absoluto desejado.
- Salve as configurações.
Após salvar, desligue e reinicie o servo drive para que a função de posicionamento absoluto entre em vigor.
2. Explicação dos Parâmetros de Posicionamento Absoluto
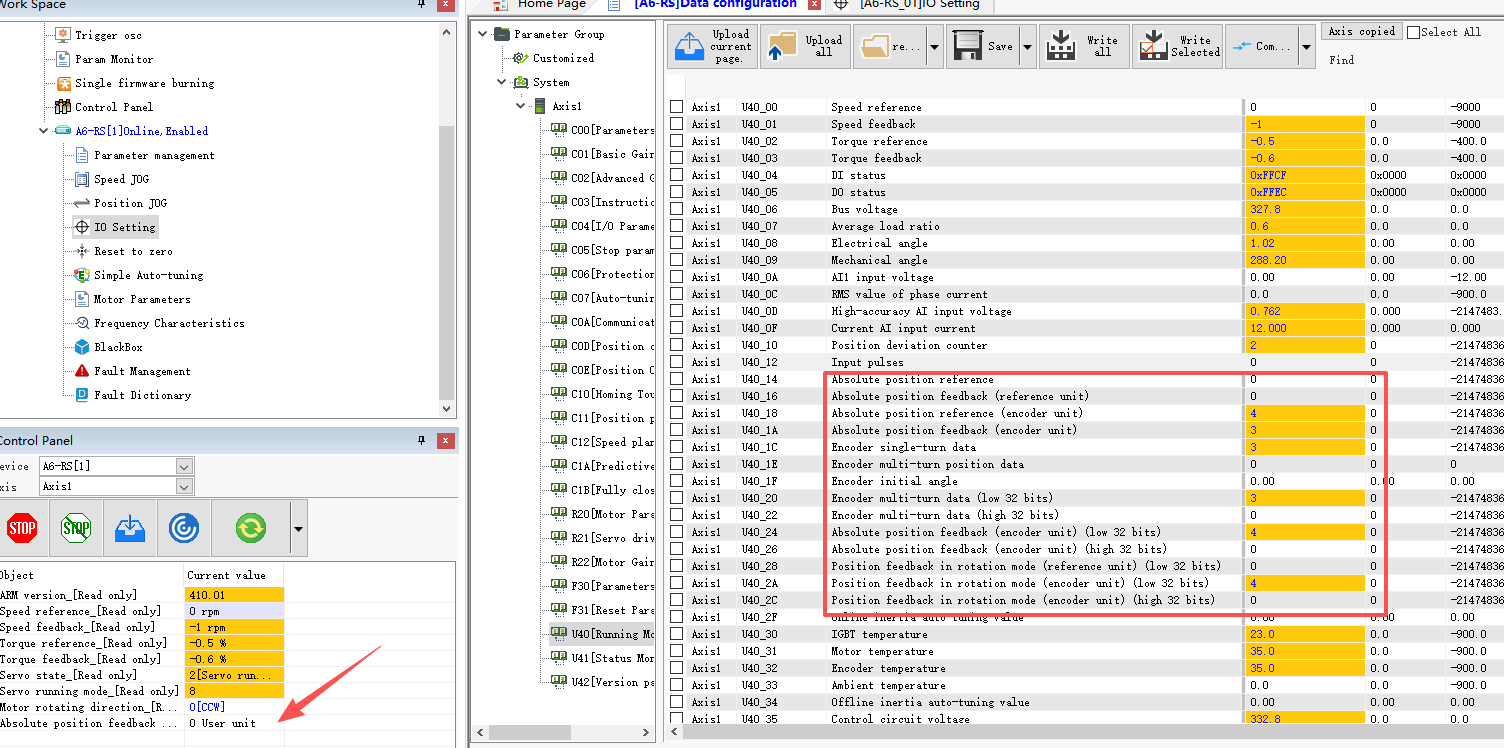
Primeiro, revise os parâmetros no grupo U40 do servo drive relacionados ao encoder:
- U40.16 (Feedback de Posição Absoluta (Unidades de Comando)):
Exibe a posição total do motor em unidades de comando, que está relacionada ao parâmetro C00.02. Por exemplo, se C00.02 = 10.000, o motor completa uma rotação completa a cada 10.000 unidades de comando. Valor do parâmetro = voltas de rotação do motor × 10.000.
- U40.18 (Feedback de Posição Absoluta (Unidades do Encoder)):
Exibe a posição total do motor em unidades do encoder, que está relacionada à resolução do encoder. Por exemplo, com um encoder de 17 bits, o motor completa uma rotação completa a cada 131.072 unidades do encoder. Valor do parâmetro = voltas de rotação do motor × 131.072.
- U40.1C (Informações de Volta Única do Encoder):
Determinado pelo hardware do encoder. Conforme descrito acima, uma rotação do motor corresponde a 131.072 unidades do encoder, conforme mostrado na figura abaixo:
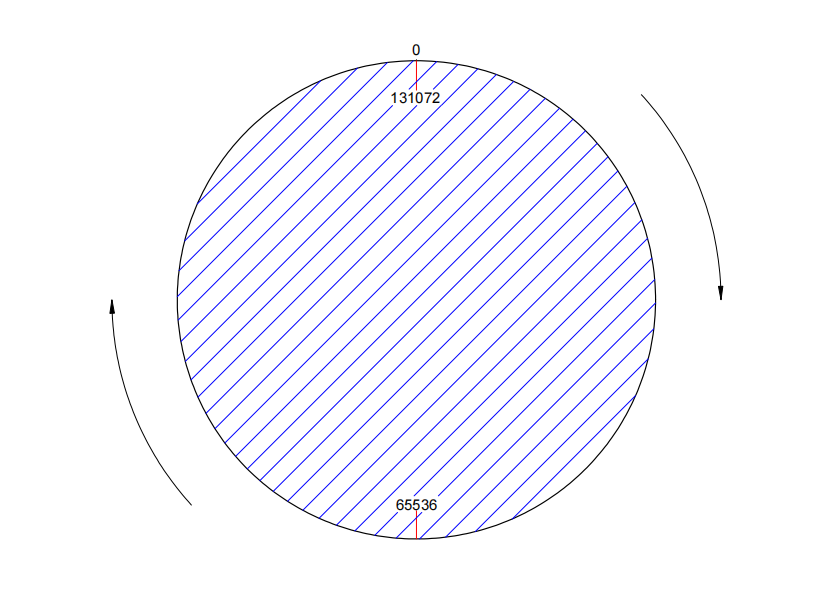
Independentemente de quantas voltas o motor girar, as informações de posição de volta única permanecem fixas, seguindo consistentemente o padrão 0 → 65536 → 131072 → 65536 → 0. Isso representa as informações de posição absoluta de volta única do encoder. Assim que o motor para, sua posição específica dentro de uma rotação pode ser obtida.
- U40.1E (Informações de Posição Multivoltas do Encoder):
Este é o parâmetro mais crítico para o posicionamento absoluto multivoltas. Quando o motor está operando em qualquer modo de posicionamento absoluto diferente do modo de volta única, a contagem acumulada de voltas é refletida aqui cada vez que o motor completa uma rotação completa.
- U40.24 (Feedback de Posição Absoluta (Unidades do Encoder) 32 Bits Inferiores):
Este parâmetro acumula a posição absoluta do encoder, mas tem uma faixa de valores de -2.147.483.648 a 2.147.483.647. Uma vez que esse limite é excedido, a contagem é reiniciada. No entanto, cada vez que a contagem acumulada excede 2.147.483.647 (2^31) unidades do encoder, o parâmetro de 32 bits superiores U40.26 é incrementado em 1.
- U40.26 (Feedback de Posição Absoluta (Unidades do Encoder) 32 Bits Superiores):
Conforme descrito acima, os 32 bits superiores evitam o estouro da contagem. Combinados, a capacidade de dados multivoltas é de 64 bits.
Um exemplo simples de cálculo de posição é o seguinte:
Posição Absoluta Atual (unidades do encoder) = U40.26 × 2^32 + U40.24
Nota: U40.24 contém os 32 bits inferiores e U40.26 contém os 32 bits superiores do valor de posição absoluta de 64 bits.
3. Problemas Comuns e Soluções
- Qual é a vida útil da bateria? Como posso comprar baterias de reposição?
A vida útil típica da bateria é de aproximadamente dois anos em condições normais de operação. A vida útil real pode variar dependendo da temperatura, padrões de uso e fatores ambientais. Recomenda-se a substituição regular. O modelo de bateria utilizado é ER14505. Baterias de reposição podem ser adquiridas em plataformas como Amazon ou eBay. O servo drive A6 fornece o alarme ALF9.0, que notifica o usuário quando a tensão da bateria está muito baixa.
- Por que o servo drive ainda aciona um alarme após configurar C00.07 e reiniciar?
Se a função de posicionamento absoluto estiver sendo ativada no servomotor pela primeira vez, são necessários dois ciclos de desligamento e reinicialização:
- Configure o parâmetro C00.07 e salve-o com sucesso.
- Desligue e reinicie o servo drive.
O servo drive exibirá então um alarme ER20.8. Para resolver isso, defina o parâmetro F31.10 para o valor de comando de redefinição do encoder (F31.10 = 4), conforme mostrado abaixo:
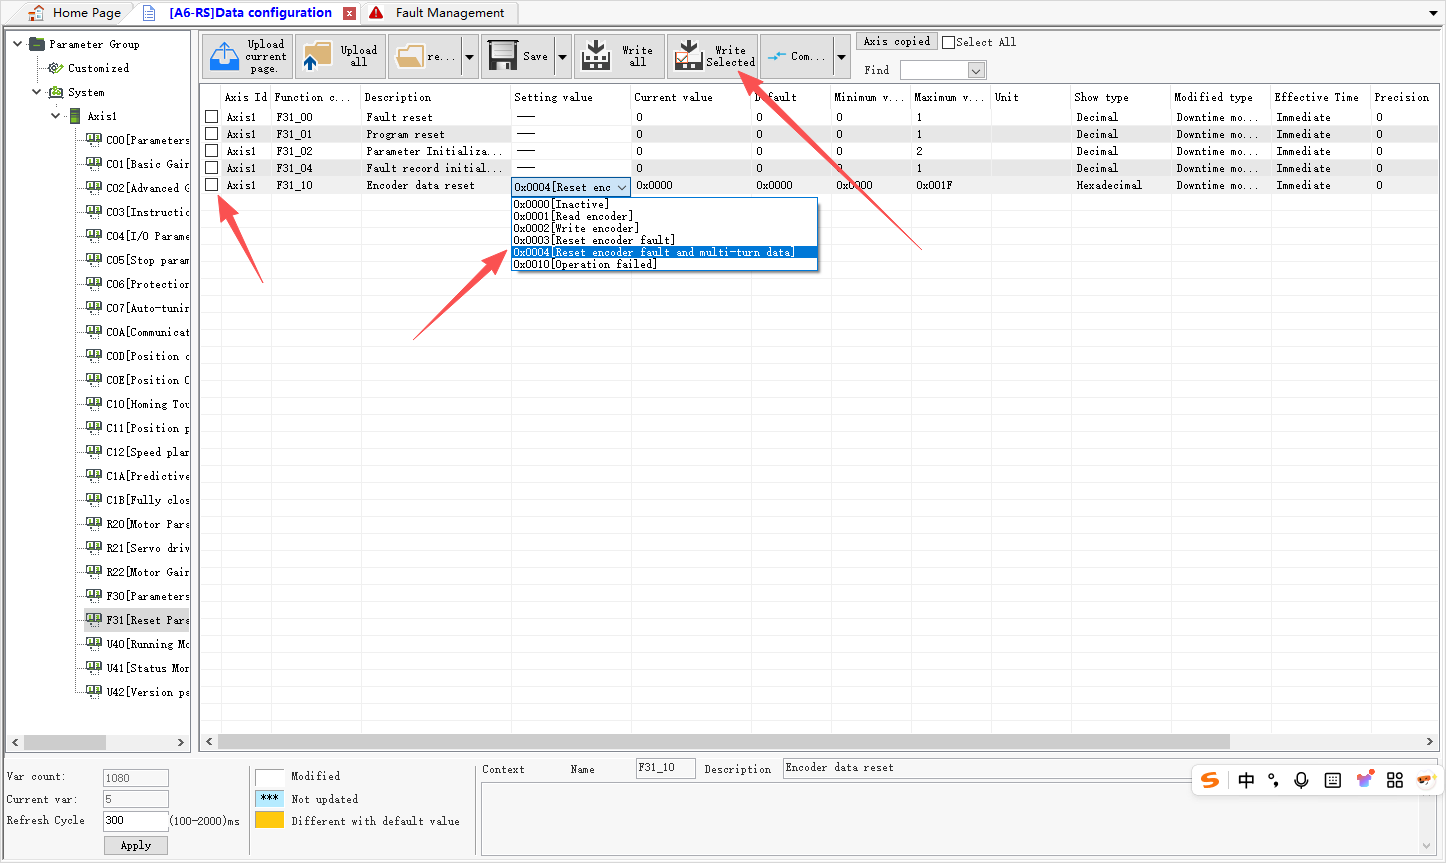
Depois disso, desligue e reinicie o servo drive novamente. Você pode então verificar se a função de posicionamento absoluto foi ativada com sucesso por meio da interface de status:
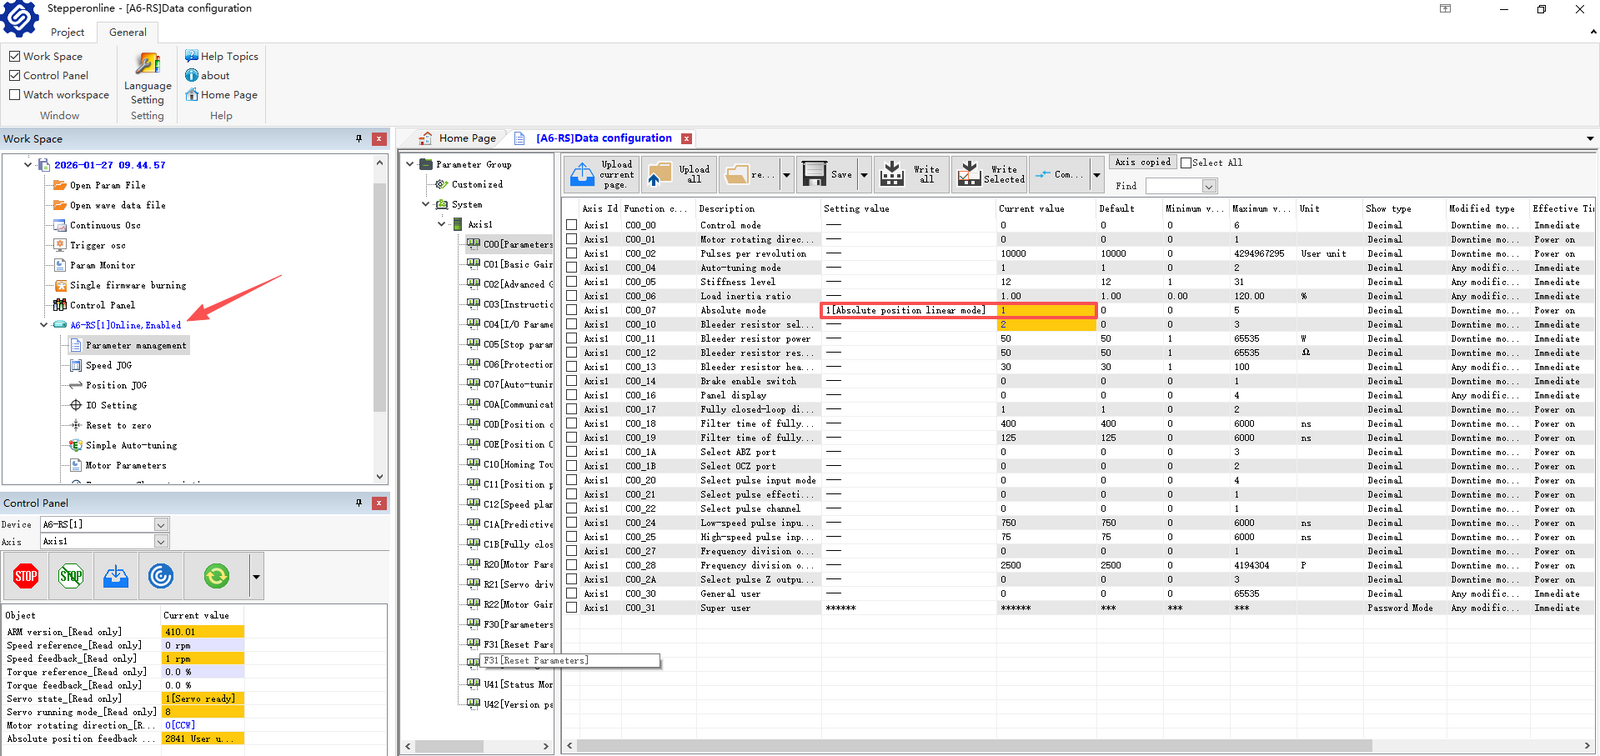
Conforme mostrado na figura, o servo drive está online e operando normalmente, indicando que a função de posicionamento absoluto foi ativada com sucesso. Este processo de reinicialização em duas etapas é necessário apenas para a ativação inicial da função absoluta. Para alterações subsequentes em C00.07 ou ao alternar entre modos de posicionamento absoluto, apenas uma reinicialização é necessária.
- Por que os dados de posição são perdidos após reiniciar, mesmo com o cabo de caixa de bateria?
Primeiro, verifique a tensão da bateria ou substitua-a por uma bateria conhecida como boa. Para isolar o problema, conecte um cabo de encoder sobressalente com uma bateria nova enquanto mantém o motor parado, e então verifique se os dados de posição são retidos após um ciclo de energia.
Segundo, revise outros parâmetros no grupo U40 do servo drive para determinar se todos os dados foram perdidos ou apenas parâmetros específicos. Se isso ocorrer, entre em contato com nossa equipe de suporte para assistência.
Por fim, se o PLC perder dados, mas o servo drive os reter, o problema pode estar na conexão do PLC. Inspecione a interface de comunicação e a fiação para possíveis problemas.
- Como limpar os dados de posição absoluta?
Se você precisar limpar todos os dados de posição, consulte as seguintes etapas:
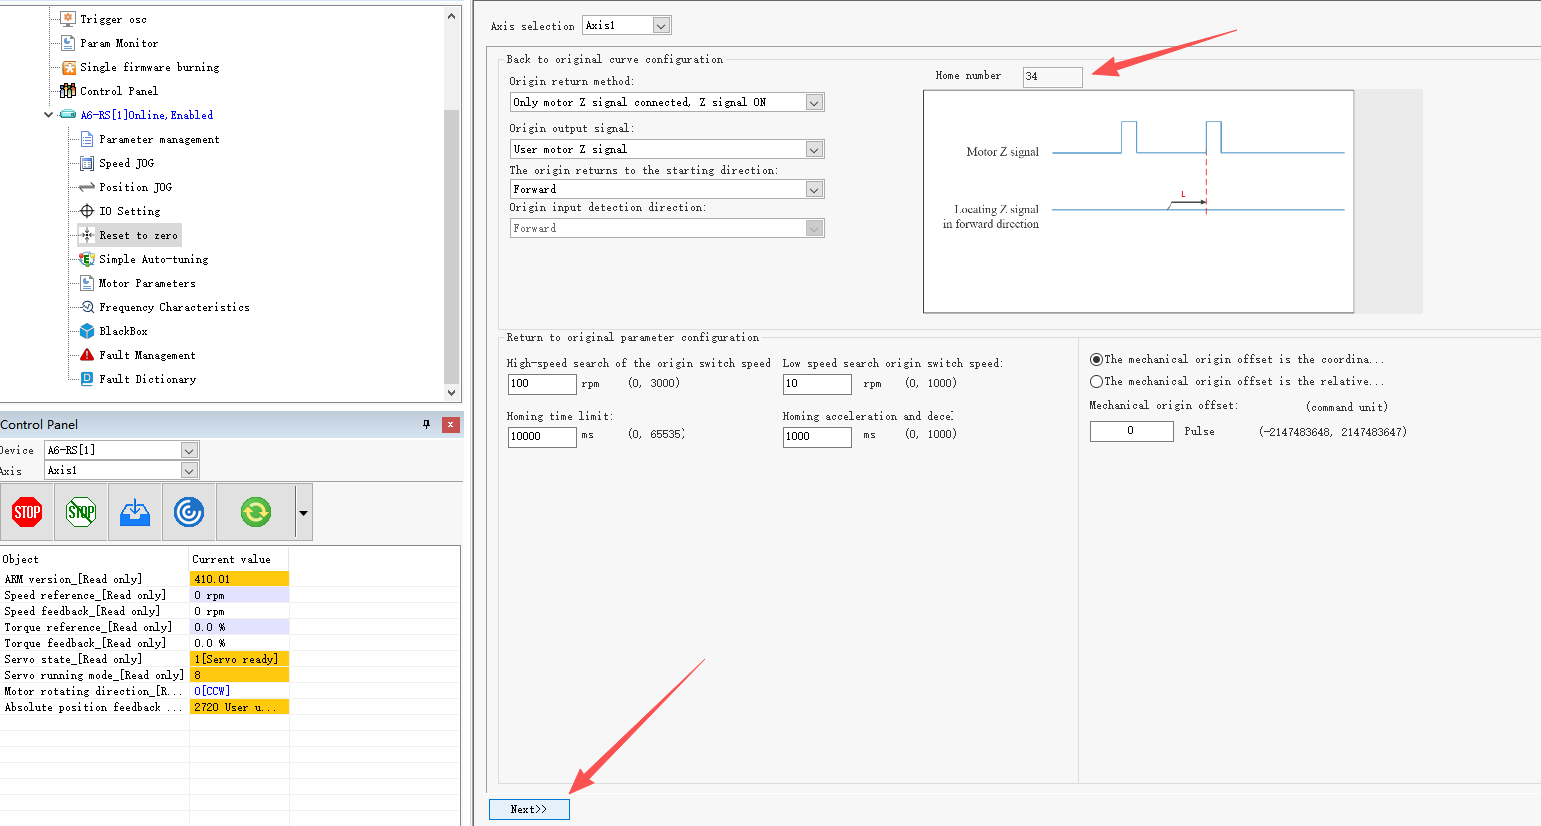
- Localize a função de homing.
- Selecione "Usar Apenas Sinal Z do Motor".
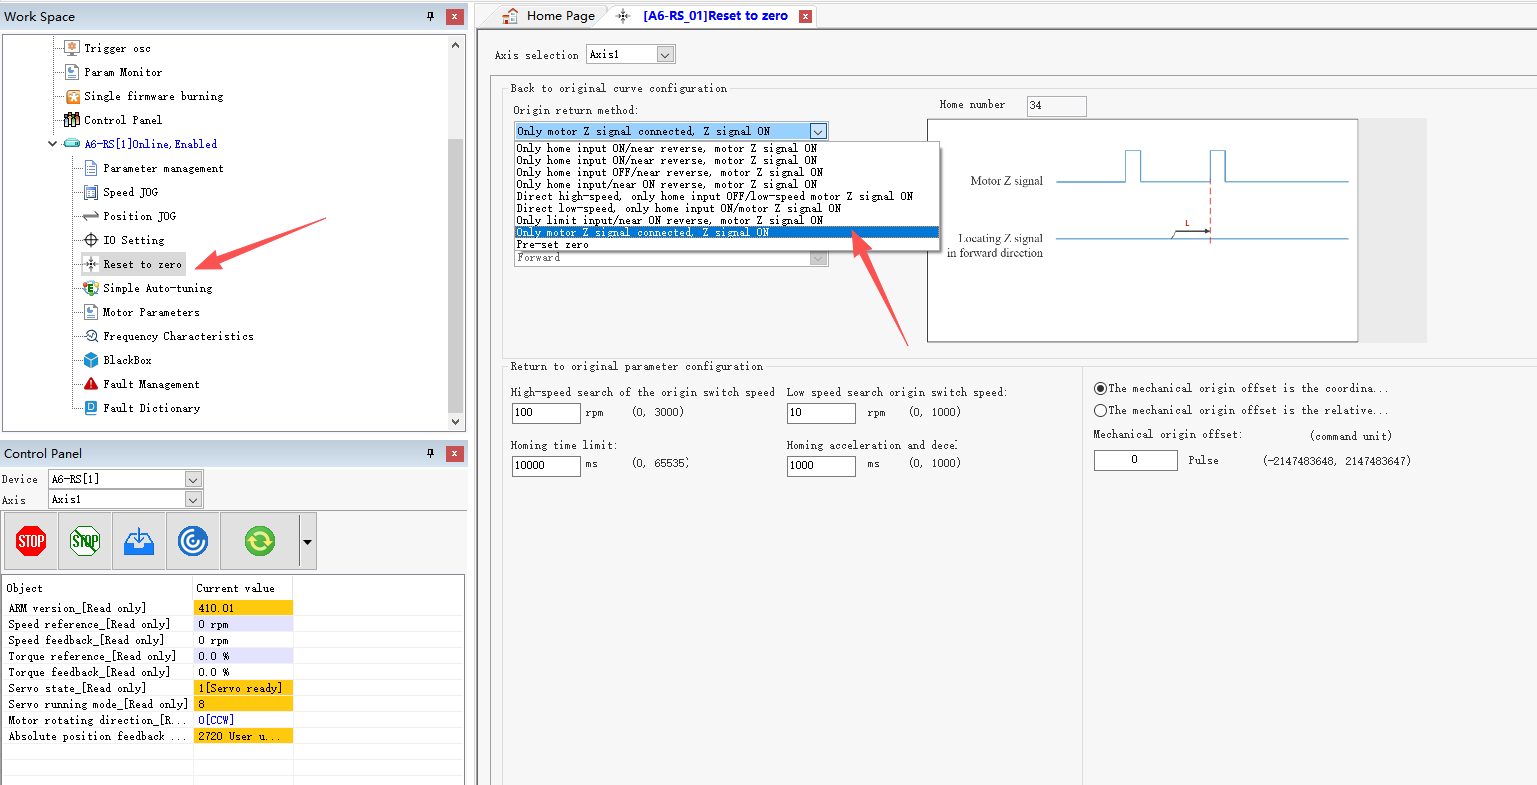
Conforme mostrado na figura abaixo, o modo mudará automaticamente para 34. Outras configurações não precisam ser modificadas e podem permanecer em seus valores padrão. (O modo 34 é a opção mais simples e conveniente.)
Clique no botão Iniciar para começar o homing.
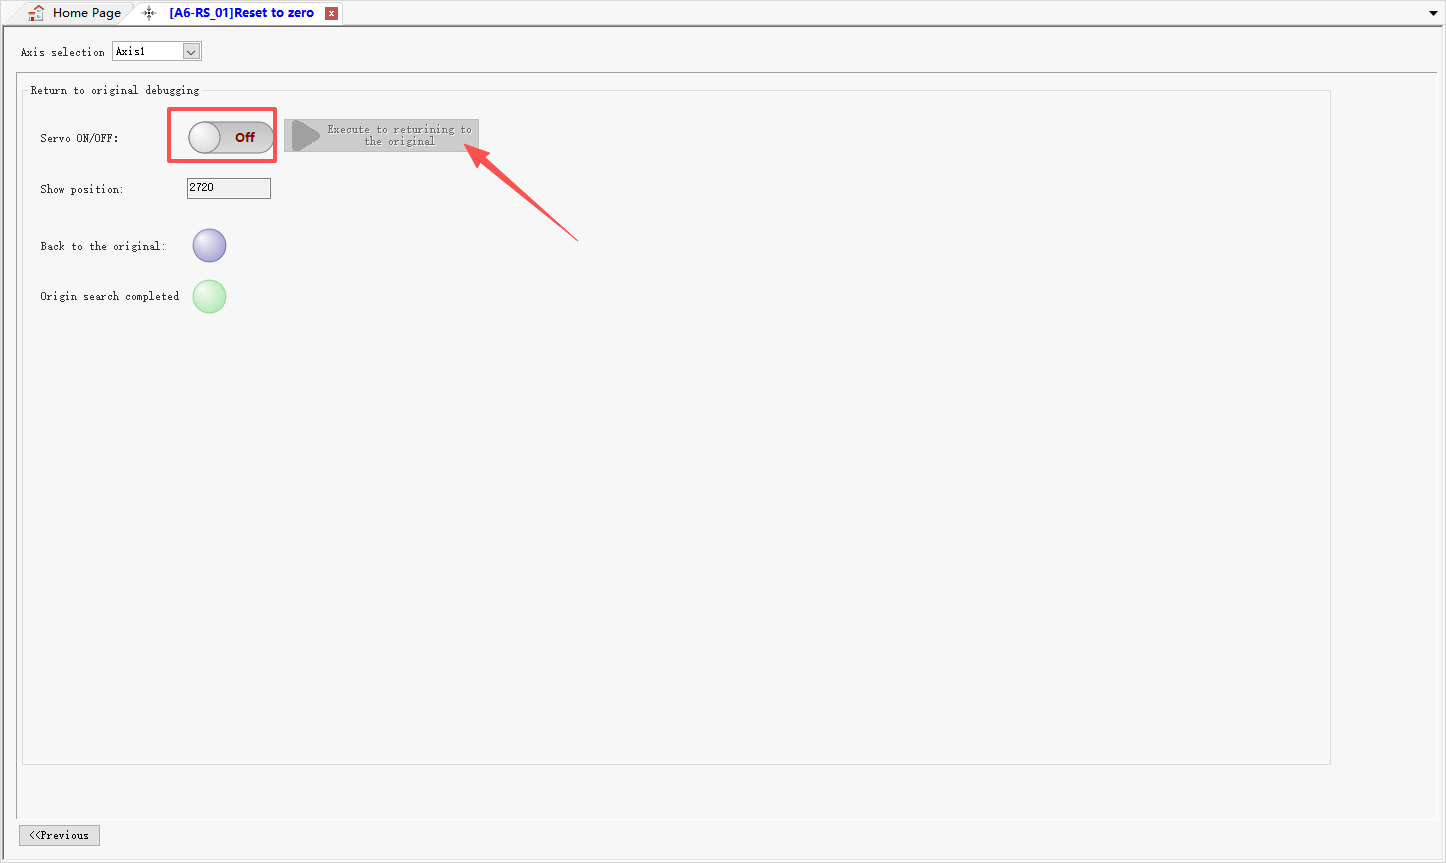
O motor girará lentamente até atingir a posição zero, conforme mostrado na figura abaixo.
Se você precisar limpar apenas os dados de posição multivoltas, mantendo os outros dados de posição inalterados, consulte o método descrito na Seção 2 acima (F31.10 = 4). Isso redefinirá U40.1E para zero.