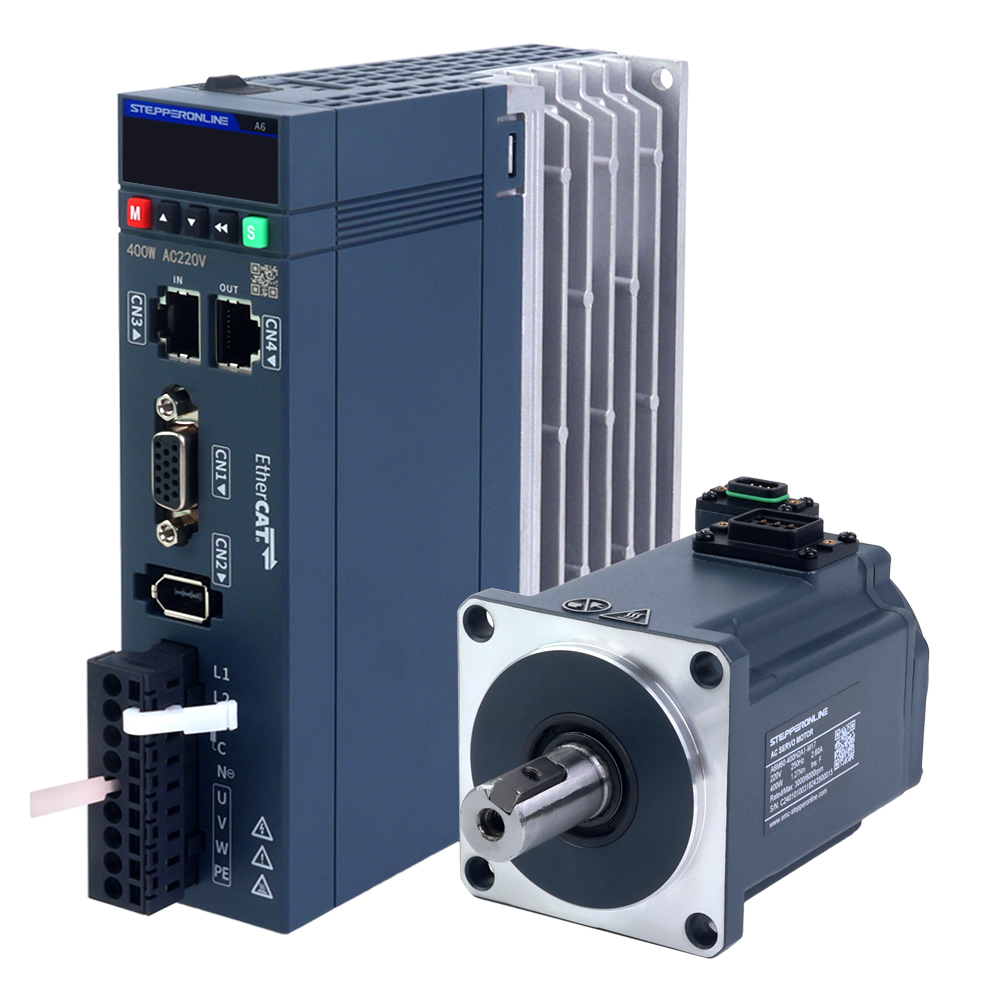
La funzione di posizionamento assoluto consente a un servomotore di riconoscere con precisione la propria posizione attuale (posizione assoluta) immediatamente dopo una perdita di alimentazione o un riavvio, senza richiedere il ritorno a un'origine di riferimento. La base hardware fondamentale di questa funzione è l'encoder assoluto. Tutti i servomotori della serie A6 sono dotati di un encoder assoluto a 17 bit. Per utilizzare la funzione di posizionamento assoluto, è necessario un cavo dedicato con box batteria, come mostrato nella figura seguente:
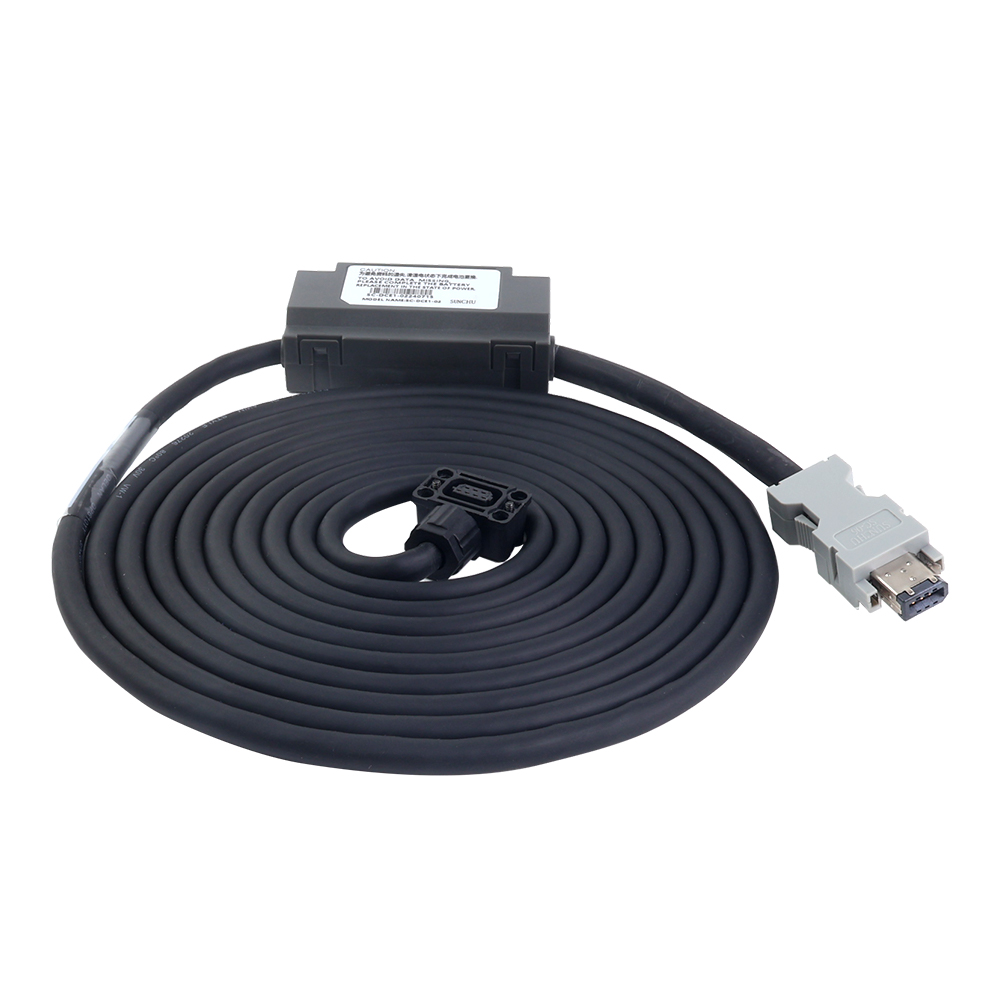
La batteria funge da fonte di alimentazione di backup per l'encoder del motore. L'encoder richiede un'alimentazione continua per mantenere i dati di posizione. Quando il servodrive viene spento o riavviato, non può fornire alimentazione all'encoder. Pertanto, l'aggiunta di una batteria al cavo dell'encoder è la soluzione ottimale per garantire che i dati di posizione non vengano persi. Questa funge da alimentazione di backup indipendente.
Nota: Se la funzione di posizionamento assoluto viene abilitata utilizzando un cavo standard senza box batteria, il servodrive attiverà un allarme.
1. Istruzioni per l'abilitazione della funzione
- Collegare il servomotore e il servodrive utilizzando il cavo encoder con box batteria.
- Configurare i parametri del servodrive. La serie A6 offre cinque modalità di posizionamento assoluto, selezionabili in base alle esigenze dell'applicazione:
- Modalità lineare assoluta: Mappa la posizione assoluta multigiro dell'encoder linearmente su una corsa lineare preimpostata. Adatta per movimenti lineari alternati come moduli lineari, slitte e sistemi a portale. I dati assoluti multigiro dell'encoder variano all'interno di un intervallo fisso senza rischio di overflow di posizione.
- Modalità lineare assoluta continua: Adatta per scenari in cui il motore ruota continuamente in una direzione. I dati di posizione si accumulano indefinitamente e il servodrive non attiverà allarmi di overflow di posizione.
- Modalità singolo giro encoder assoluto: La modalità assoluta più semplice. Questa modalità non registra i dati multigiro; mantiene solo le informazioni di posizione a singolo giro. Adatta per applicazioni in cui l'intervallo di movimento non supera una rotazione completa, come giunti di bracci robotici, valvole rotative, stadi di posizionamento angolare e tavole indicizzatrici.
- Modalità rotativa assoluta: La modalità assoluta multigiro standard e più comunemente utilizzata. Ogni valore dell'encoder corrisponde in modo univoco a una posizione meccanica assoluta dell'albero motore. Adatta per la maggior parte delle applicazioni rotative che richiedono un posizionamento assoluto completo, come giunti robotici, cambi utensile CNC, tavole rotanti e argani.
- Modalità meccanica singolo giro assoluta: Progettata per applicazioni che richiedono un'elevatissima precisione di posizionamento all'interno di una singola rotazione, dove la perdita di posizione dopo un'interruzione di alimentazione non è accettabile. Esempi includono tavole indicizzatrici ad alta precisione, valvole di precisione e meccanismi di beccheggio radar. Simile alla modalità singolo giro encoder assoluto, questa modalità è più affidabile perché il servodrive ignora attivamente il conteggio dei giri. Se il motore ruota oltre un giro completo, la posizione di feedback si riavvolge all'interno di una singola rotazione (operazione modulo), prevenendo valori errati come 361° e garantendo così una maggiore stabilità del sistema.
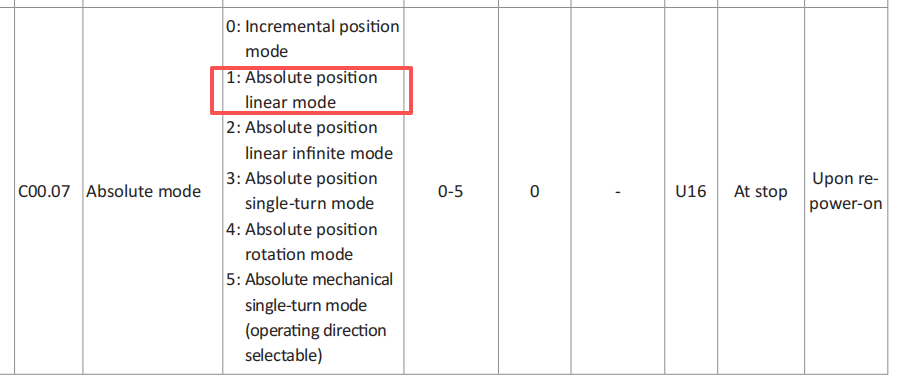
I passaggi seguenti dimostrano la configurazione utilizzando lo strumento software. La stessa procedura si applica quando si utilizza il pannello frontale del servodrive o altri metodi di configurazione.
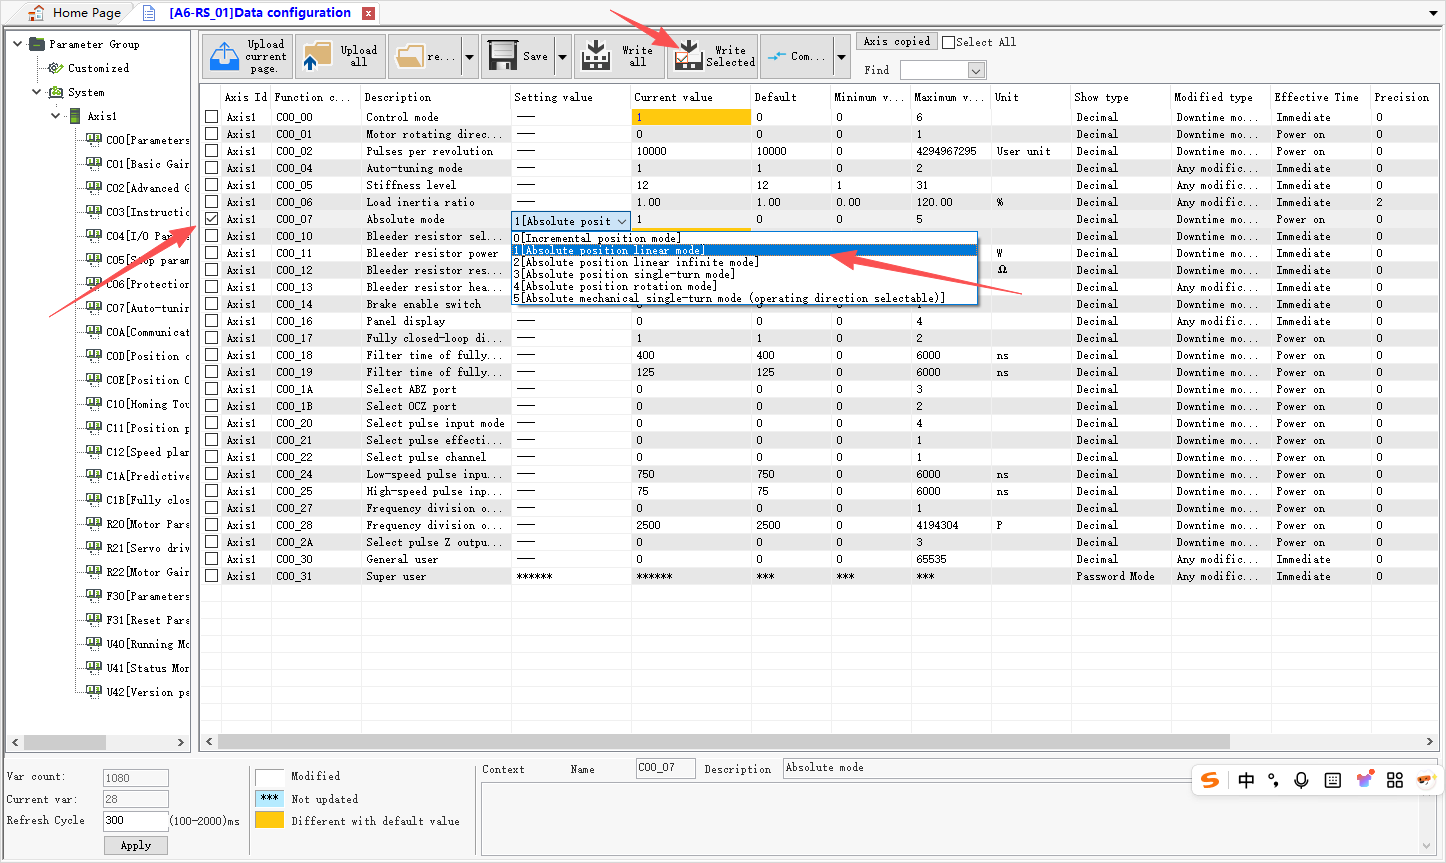
- Aprire i parametri di configurazione del gruppo C00.
- Individuare C00.07 e selezionare la modalità di posizionamento assoluto desiderata.
- Salvare le impostazioni.
Dopo il salvataggio, spegnere e riavviare il servodrive affinché la funzione di posizionamento assoluto abbia effetto.
2. Spiegazione dei parametri di posizionamento assoluto
Innanzitutto, esaminare i parametri nel gruppo U40 del servodrive relativi all'encoder:
- U40.16 (Feedback posizione assoluta (unità di comando)):
Visualizza la posizione totale del motore in unità di comando, correlata al parametro C00.02. Ad esempio, se C00.02 = 10.000, il motore completa una rotazione completa ogni 10.000 unità di comando. Valore del parametro = giri del motore × 10.000.
- U40.18 (Feedback posizione assoluta (unità encoder)):
Visualizza la posizione totale del motore in unità encoder, correlata alla risoluzione dell'encoder. Ad esempio, con un encoder a 17 bit, il motore completa una rotazione completa ogni 131.072 unità encoder. Valore del parametro = giri del motore × 131.072.
- U40.1C (Informazioni singolo giro encoder):
Determinato dall'hardware dell'encoder. Come descritto sopra, una rotazione del motore corrisponde a 131.072 unità encoder, come mostrato nella figura seguente:
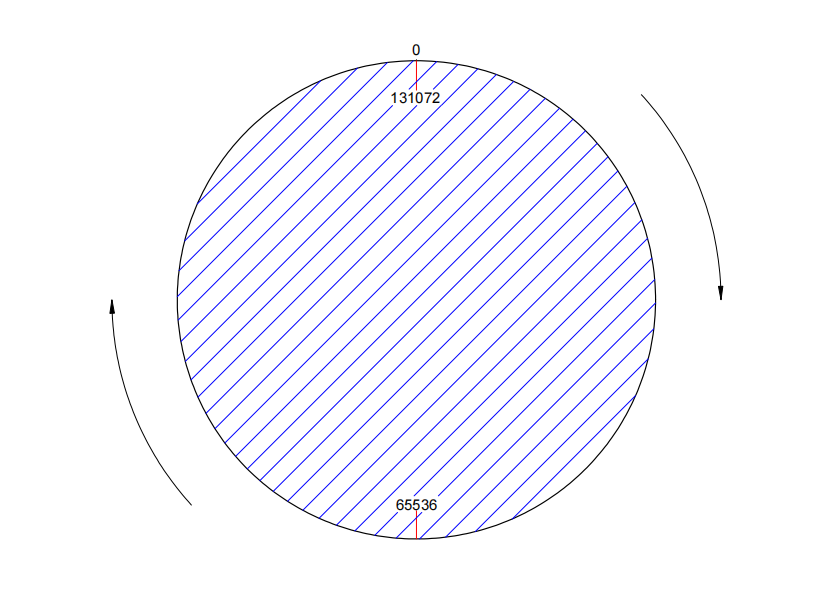
Indipendentemente da quanti giri ruota il motore, le informazioni di posizione a singolo giro rimangono fisse, seguendo costantemente lo schema 0 → 65536 → 131072 → 65536 → 0. Questo rappresenta le informazioni di posizione assoluta a singolo giro dell'encoder. Non appena il motore si ferma, è possibile ottenere la sua posizione specifica all'interno di una rotazione.
- U40.1E (Informazioni posizione multigiro encoder):
Questo è il parametro più critico per il posizionamento assoluto multigiro. Quando il motore opera in qualsiasi modalità di posizionamento assoluto diversa dalla modalità a singolo giro, il conteggio cumulativo dei giri viene riflesso qui ogni volta che il motore completa una rotazione completa.
- U40.24 (Feedback posizione assoluta (unità encoder) 32 bit inferiori):
Questo parametro accumula la posizione assoluta dell'encoder ma ha un intervallo di valori da -2.147.483.648 a 2.147.483.647. Una volta superato questo limite, il conteggio si riavvolge. Tuttavia, ogni volta che il conteggio cumulativo supera 2.147.483.647 (2^31) unità encoder, il parametro a 32 bit superiori U40.26 incrementa di 1.
- U40.26 (Feedback posizione assoluta (unità encoder) 32 bit superiori):
Come descritto sopra, i 32 bit superiori prevengono l'overflow del conteggio. Combinati, la capacità dei dati multigiro è di 64 bit.
Un semplice esempio di calcolo della posizione è il seguente:
Posizione assoluta attuale (unità encoder) = U40.26 × 2^32 + U40.24
Nota: U40.24 contiene i 32 bit inferiori e U40.26 contiene i 32 bit superiori del valore di posizione assoluta a 64 bit.
3. Problemi comuni e soluzioni
- Qual è la durata della batteria? Come posso acquistare batterie di ricambio?
La durata tipica della batteria è di circa due anni in condizioni operative normali. La durata effettiva può variare in base alla temperatura, ai modelli di utilizzo e ai fattori ambientali. Si consiglia la sostituzione regolare. Il modello di batteria utilizzato è ER14505. Le batterie di ricambio possono essere acquistate su piattaforme come Amazon o eBay. Il servodrive A6 fornisce l'allarme ALF9.0, che notifica all'utente quando la tensione della batteria è troppo bassa.
- Perché il servodrive attiva ancora un allarme dopo aver impostato C00.07 e aver eseguito un ciclo di alimentazione?
Se la funzione di posizionamento assoluto viene abilitata sul servomotore per la prima volta, sono necessari due cicli di spegnimento e riavvio:
- Impostare il parametro C00.07 e salvarlo con successo.
- Spegnere e riavviare il servodrive.
Il servodrive visualizzerà quindi un allarme ER20.8. Per risolvere questo problema, impostare il parametro F31.10 sul valore di comando di reset dell'encoder (F31.10 = 4) come mostrato di seguito:
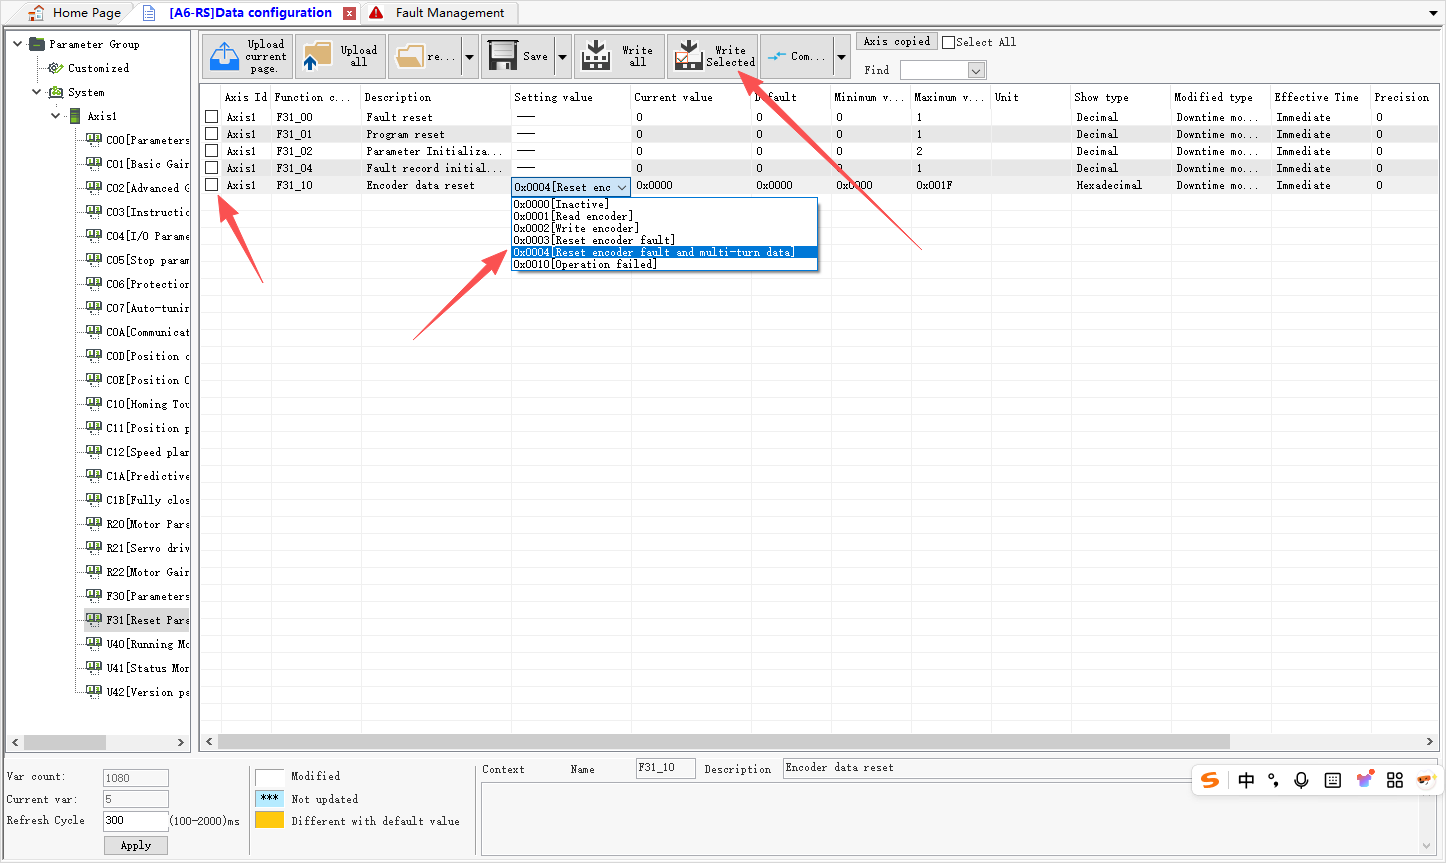
Successivamente, spegnere e riavviare nuovamente il servodrive. È quindi possibile verificare se la funzione di posizionamento assoluto è stata abilitata con successo tramite l'interfaccia di stato:
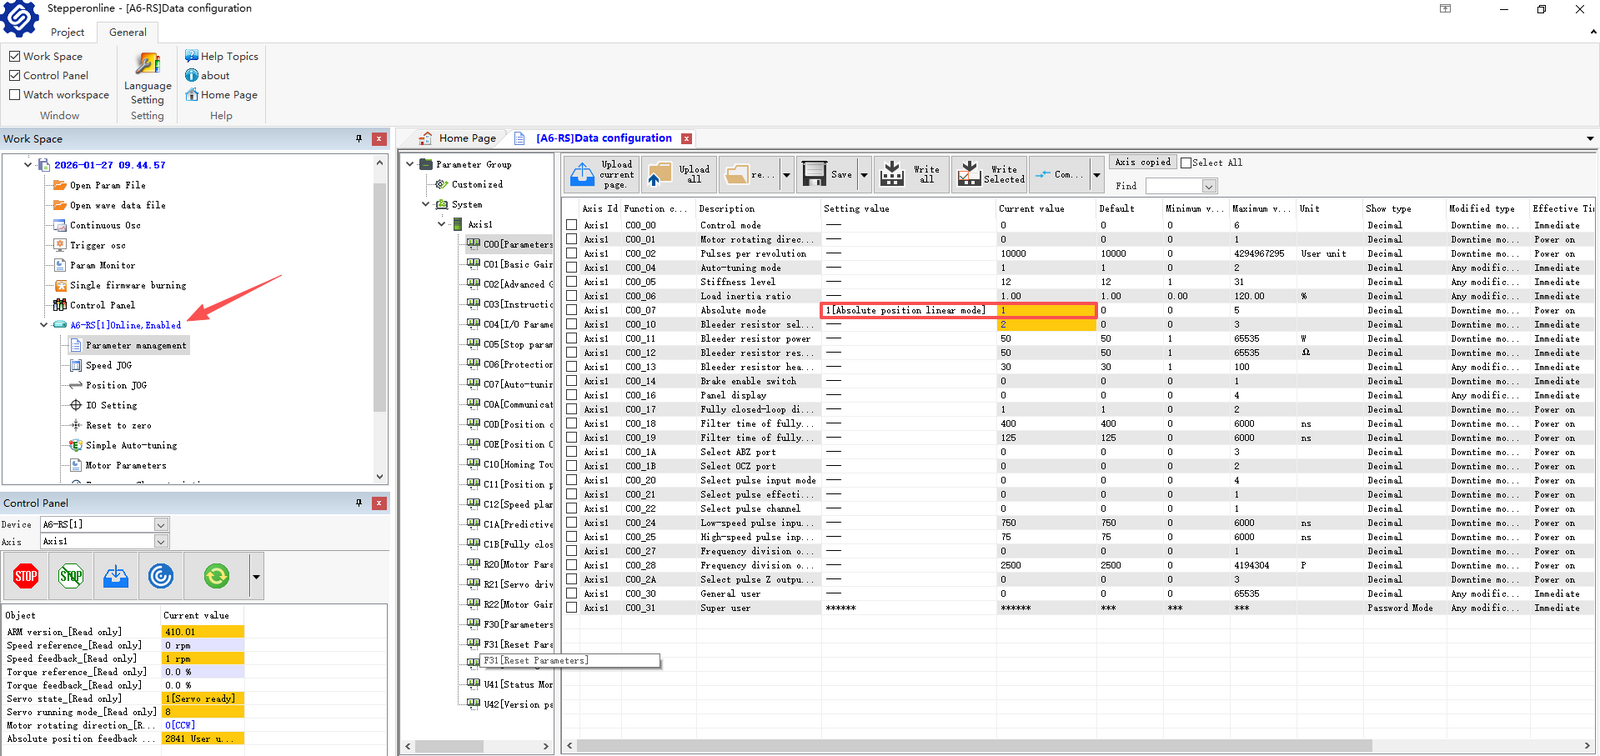
Come mostrato nella figura, il servodrive è online e funziona normalmente, indicando che la funzione di posizionamento assoluto è stata abilitata con successo. Questo processo di riavvio in due fasi è richiesto solo per l'attivazione iniziale della funzione assoluta. Per modifiche successive a C00.07 o quando si passa da una modalità di posizionamento assoluto all'altra, è necessario un solo riavvio.
- Perché i dati di posizione vengono persi dopo un ciclo di alimentazione, anche con il cavo con box batteria?
Innanzitutto, controllare la tensione della batteria o sostituirla con una batteria nota come funzionante. Per isolare il problema, collegare un cavo encoder di ricambio con una batteria nuova mantenendo il motore fermo, quindi verificare se i dati di posizione vengono mantenuti dopo un ciclo di alimentazione.
In secondo luogo, esaminare altri parametri nel gruppo U40 del servodrive per determinare se tutti i dati sono persi o solo parametri specifici. Se ciò si verifica, contattare il nostro team di supporto per assistenza.
Infine, se il PLC perde i dati ma il servodrive li mantiene, il problema potrebbe risiedere nella connessione del PLC. Ispezionare l'interfaccia di comunicazione e il cablaggio per potenziali problemi.
- Come cancellare i dati di posizione assoluta?
Se è necessario cancellare tutti i dati di posizione, fare riferimento ai seguenti passaggi:
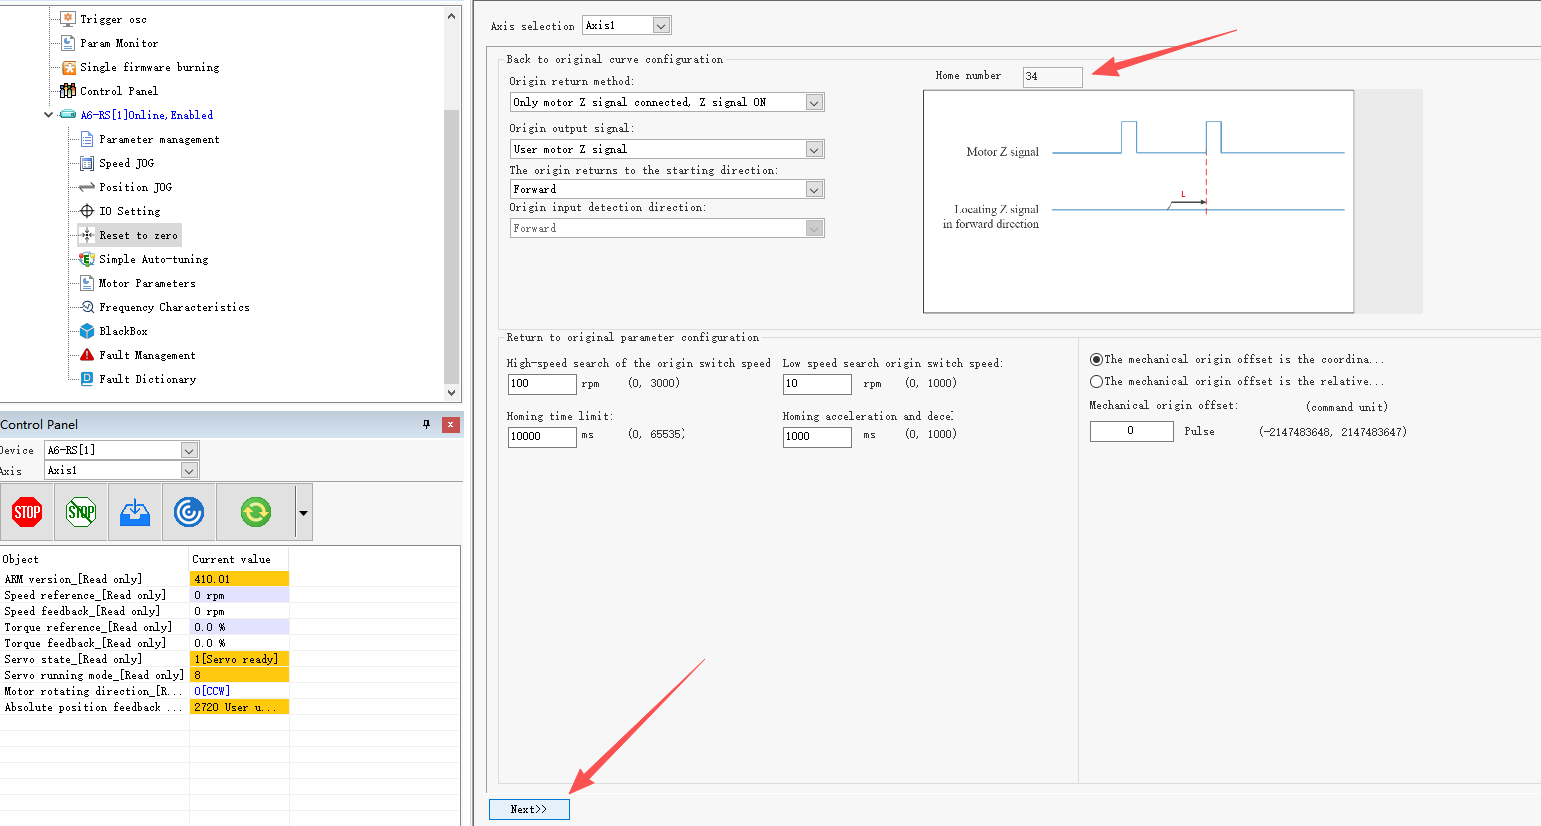
- Individuare la funzione di homing.
- Selezionare "Usa solo segnale Z motore".
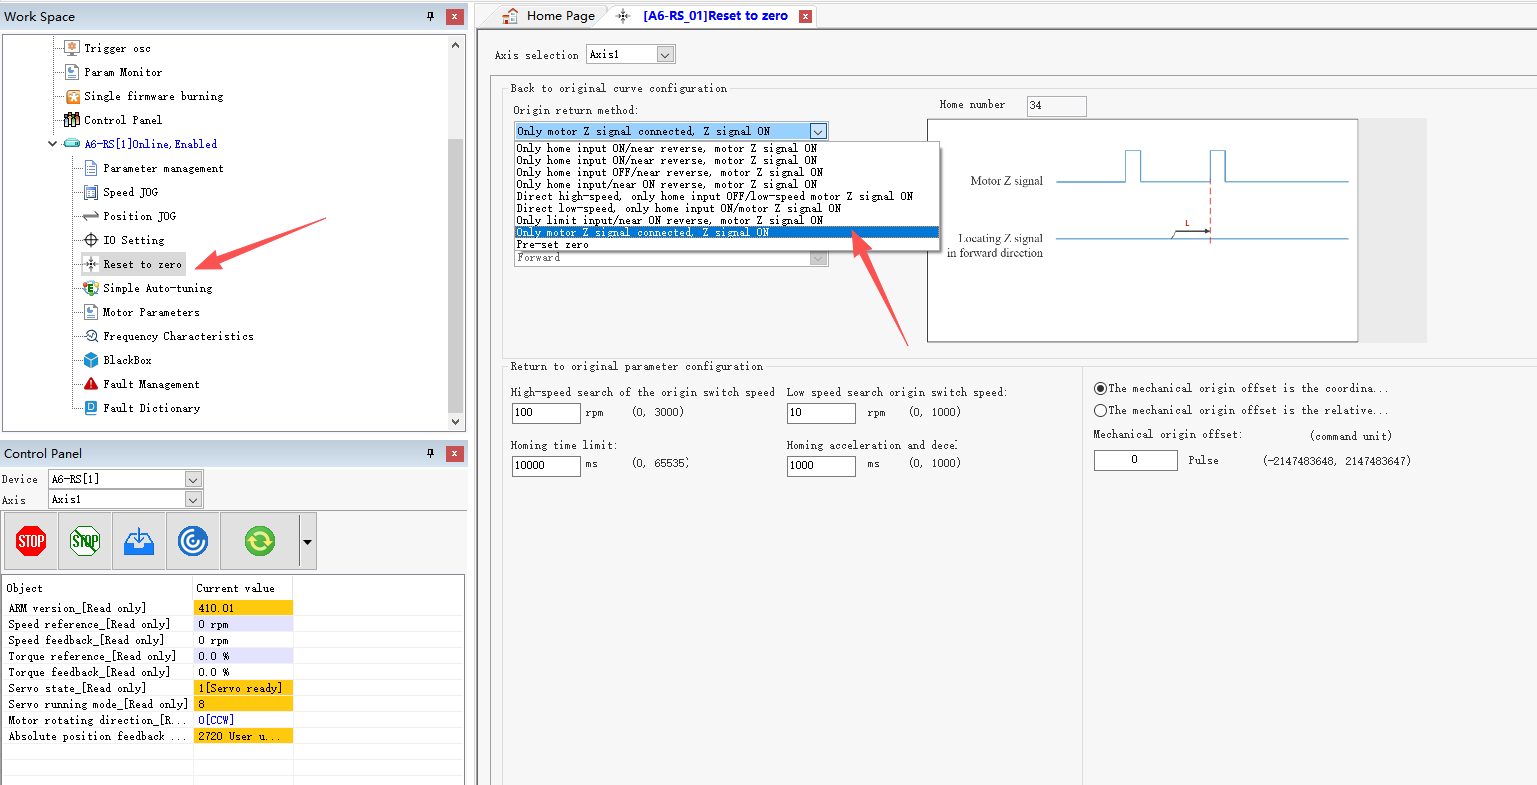
Come mostrato nella figura seguente, la modalità cambierà automaticamente a 34. Altre impostazioni non devono essere modificate e possono rimanere ai valori predefiniti. (La modalità 34 è l'opzione più semplice e comoda.)
Fare clic sul pulsante Avvia per iniziare l'homing.
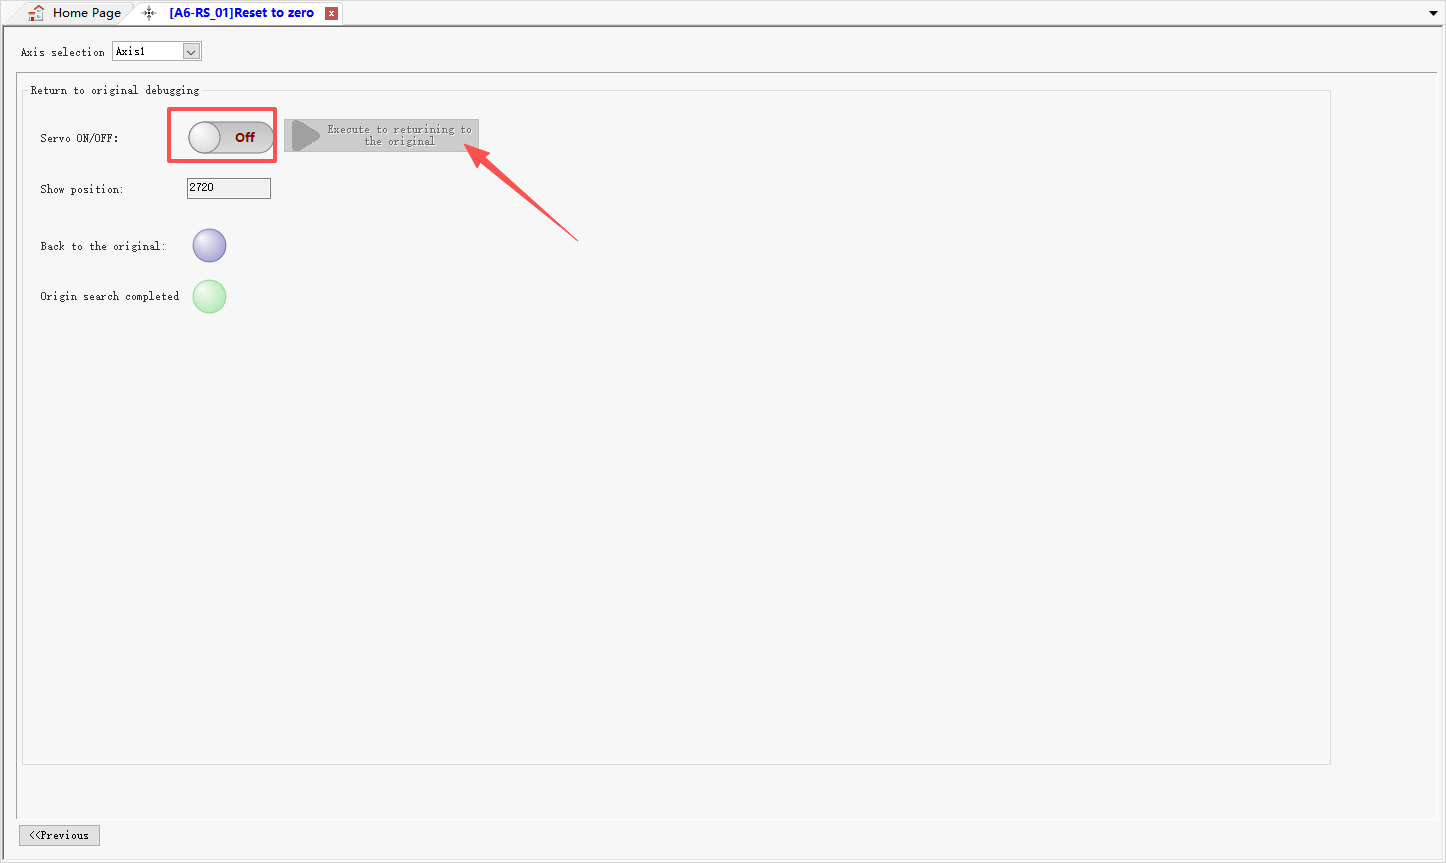
Il motore ruoterà lentamente fino a raggiungere la posizione zero, come mostrato nella figura seguente.
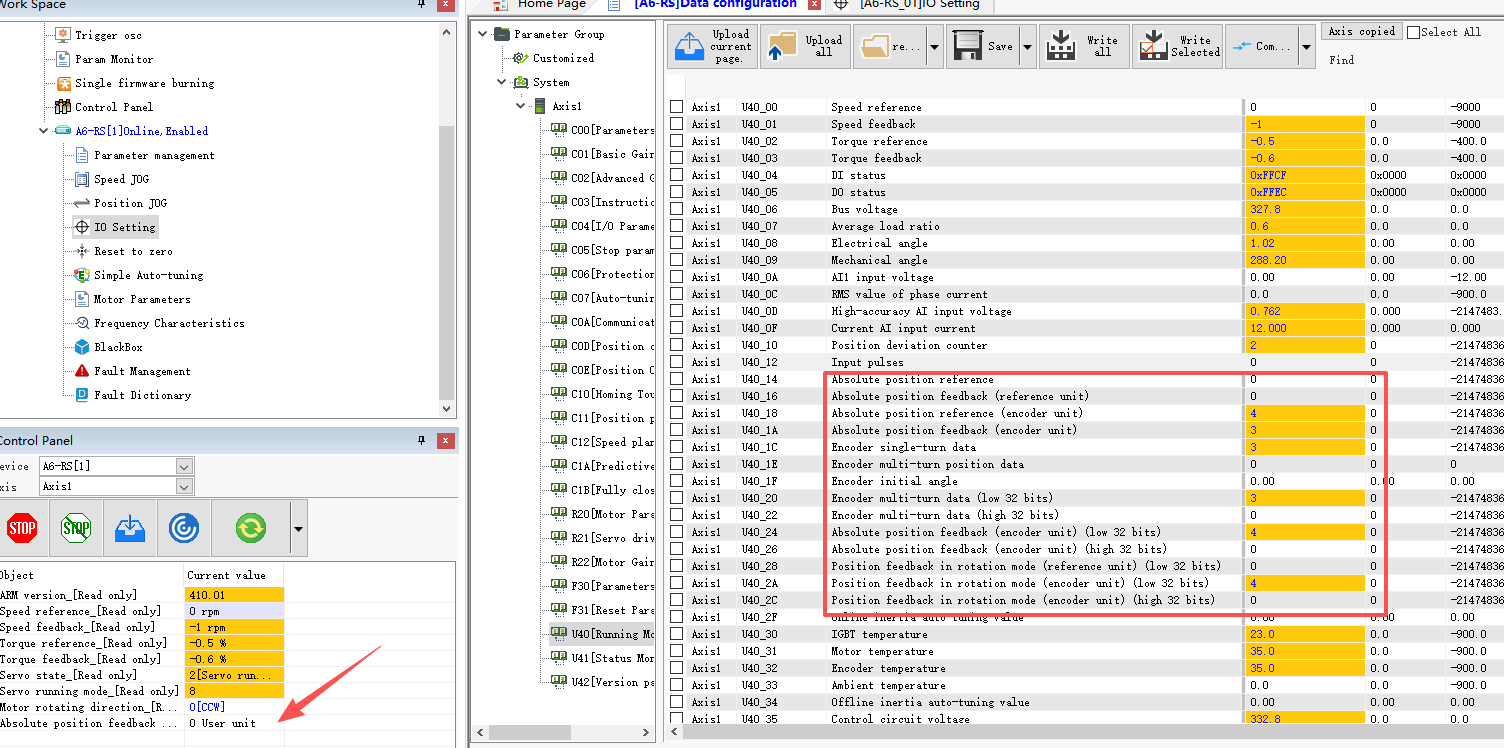
Se è necessario cancellare solo i dati di posizione multigiro mantenendo invariati gli altri dati di posizione, fare riferimento al metodo descritto nella Sezione 2 sopra (F31.10 = 4). Questo reimposterà U40.1E a zero.