Preparazione
Nota: Il software di configurazione per driver brushless è attualmente compatibile solo con i modelli BLD-510S e BLD-510B. Non è compatibile con altri driver brushless.
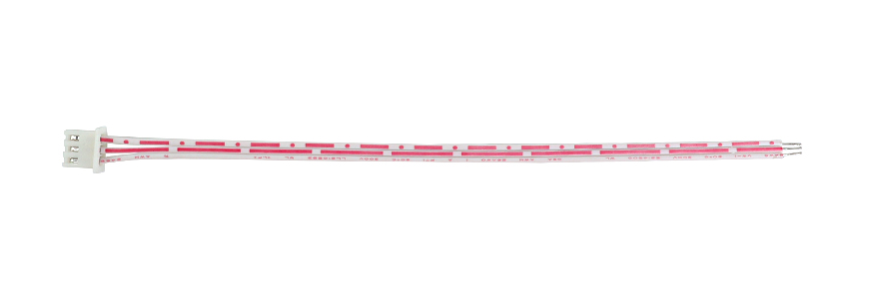
- Il cavo di comunicazione incluso con il driver.
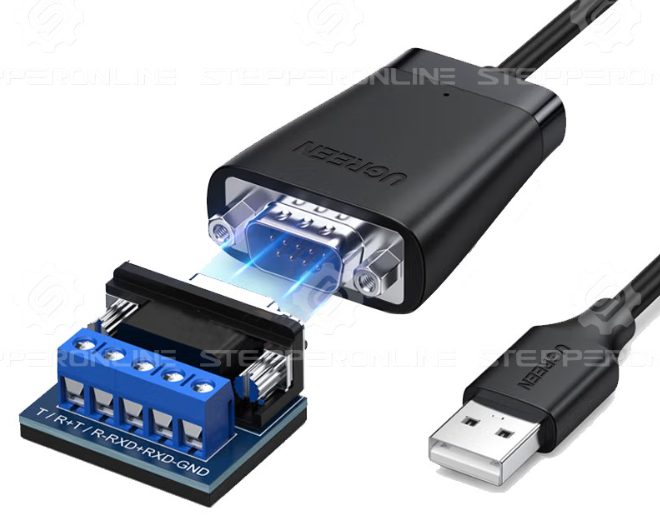
- Un adattatore RS485-USB, ad esempio il modello: RS485-1.
- Un PC con sistema operativo Windows.
- Il software di configurazione per driver brushless
stepperonline_bldc_software_V2.7.
Link per il download: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- Un alimentatore da 24 VDC a 48 VDC.
Collegamento del software
- Collegare il driver brushless all'alimentatore e accenderlo.
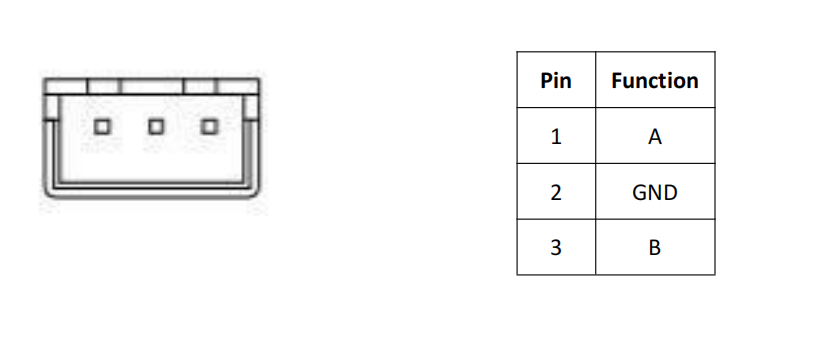
- Collegare il cavo di comunicazione all'adattatore RS485-USB. Quindi inserire il cavo nella porta RS485 del driver e l'adattatore nella porta USB del PC. Di seguito è riportata la piedinatura della porta di comunicazione del driver:
- Scaricare e aprire il software di configurazione per driver brushless.
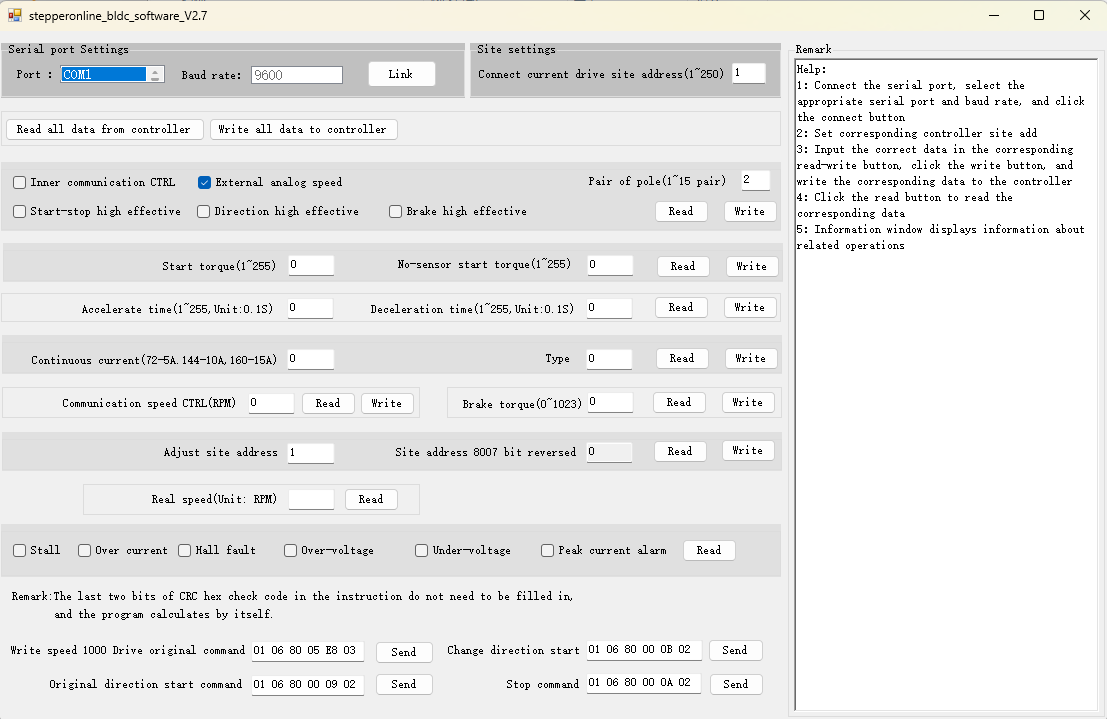
- Selezionare la Porta corretta (diventerà blu una volta selezionata), impostare l'Indirizzo Slave del Driver Corrente corretto e fare clic su Collega.
- Se il software si connette correttamente, il pulsante Collega cambierà in Chiudi e il pannello Registro di Stato sul lato destro del software visualizzerà il messaggio: "Porta seriale aperta con successo."
Nota: A questo punto, ciò indica solo che la porta seriale è stata aperta correttamente, non che la comunicazione con il driver sia stata stabilita. Per verificare la comunicazione, fare clic su un qualsiasi pulsante Leggi e controllare se i dati vengono restituiti correttamente nel pannello Registro di Stato. Se i dati vengono restituiti correttamente, la comunicazione con il driver è riuscita. Se il pannello Registro di Stato mostra "Nessun dato di risposta," indica un errore di comunicazione. Verificare il cablaggio e i collegamenti di comunicazione.
Descrizione delle sezioni del software
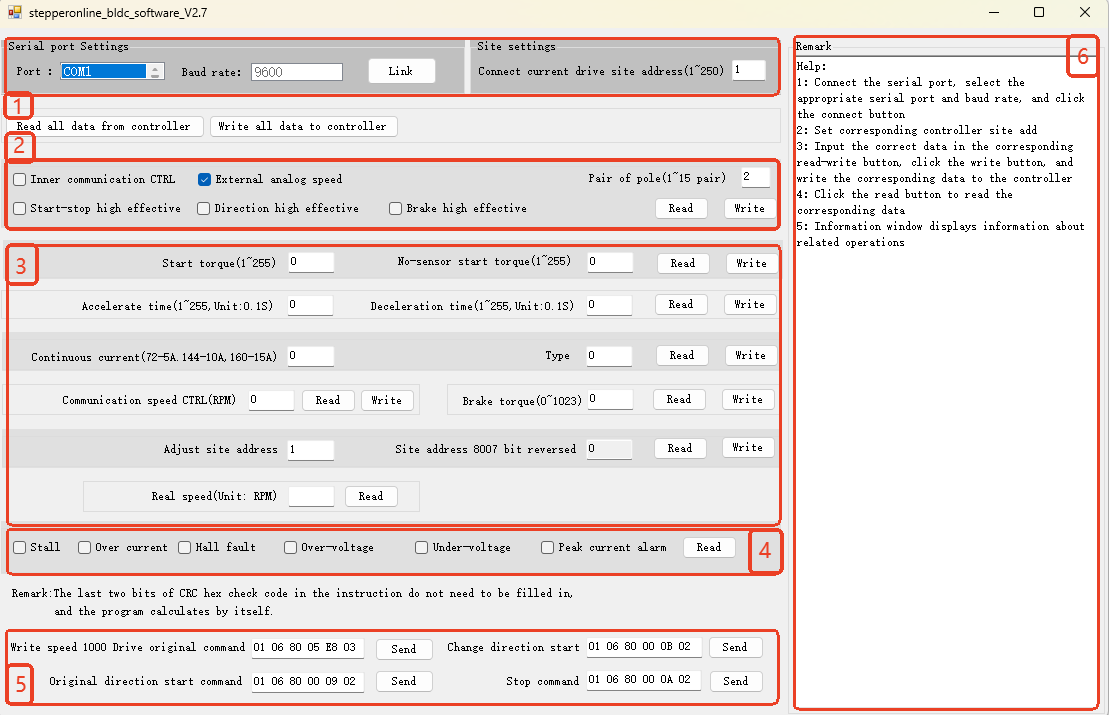
1. Impostazioni dei parametri di comunicazione

Questa sezione viene utilizzata per configurare i parametri di comunicazione tra il software di configurazione e il driver.
| Nome | Descrizione |
|---|---|
| Porta | Seleziona la porta COM del PC a cui è collegato il driver brushless. La porta COM corretta può essere identificata nel Gestione Dispositivi del PC. |
| Velocità di trasmissione | Imposta la velocità di trasmissione (baud rate) per la comunicazione tra il software e il driver. I modelli BLD-510S e BLD-510B supportano solo 9600 baud e questo valore non può essere modificato, pertanto questo campo è fisso a 9600 e non è selezionabile. |
| Indirizzo Slave | Imposta l'indirizzo slave Modbus del driver brushless collegato. Se non modificato tramite Modbus, l'indirizzo predefinito del driver è 1. |
2. Impostazioni dei parametri di controllo

Questa sezione viene utilizzata per configurare la modalità di controllo, la logica delle porte di controllo e il numero di coppie polari del motore per il driver brushless.
| Nome | Descrizione |
|---|---|
| Controllo Interno (Modbus) | Modalità di Controllo Interno. Quando selezionata, il driver brushless non accetterà più segnali dalle porte di segnale di controllo e sarà controllato tramite comunicazione Modbus. |
| Controllo Esterno (Porte I/O) | Modalità di Controllo Esterno. Quando selezionata, il driver brushless viene controllato in base ai segnali in ingresso dalle porte di segnale di controllo. |
| Pin EN Attivo Alto (Avvio/Arresto) | Quando selezionato, il pin EN del driver deve ricevere un segnale a livello alto per abilitare il funzionamento del motore tramite segnali di controllo esterni. |
| Pin F/R Attivo Alto (Direzione) | Quando selezionato, il pin F/R del driver deve ricevere un segnale a livello alto affinché il motore giri in direzione avanti. |
| Pin BK Attivo Alto (Freno) | Quando selezionato, il pin BK del driver deve ricevere un segnale a livello alto per avviare un arresto con frenata. |
Nota: La Modalità di Controllo Interno e la Modalità di Controllo Esterno sono mutualmente esclusive e non possono essere selezionate contemporaneamente. Dopo aver utilizzato il software o la comunicazione Modbus per impostare i parametri, il driver passerà automaticamente alla Modalità di Controllo Interno. Se successivamente si desidera utilizzare le porte esterne per far funzionare il motore, selezionare Controllo Esterno (Porte I/O) e fare clic su Scrivi.
3. Impostazioni dei parametri comuni
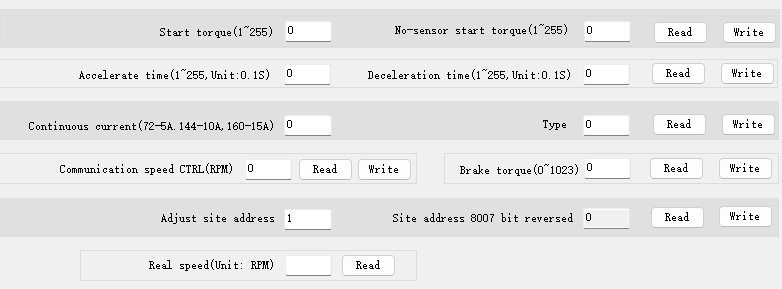
Questa sezione viene utilizzata per configurare i parametri comuni per il funzionamento del motore. I valori inseriti e visualizzati sono in formato decimale.
| Nome | Descrizione |
|---|---|
| Coppia di Avvio / Coppia di Avvio Sensorless | Imposta la coppia di avvio per motori brushless con sensori/senza sensori. Questi parametri sono adimensionali. Un valore di 255 rappresenta il 100% della coppia di avvio. Regolarli gradualmente in base alle prestazioni del motore. |
| Tempo di Accelerazione / Tempo di Decelerazione | Imposta il tempo di accelerazione/decelerazione del motore. Unità: 0,1 secondi. |
| Corrente Continua | Imposta la corrente massima di uscita continua del driver. Non modificare questo valore a meno di non comprendere appieno le specifiche nominali del motore e del driver. Impostare questo valore troppo alto può danneggiare il driver o il motore. |
| Tipo | Imposta il tipo di motore brushless collegato al driver. Impostare a 15 per un motore brushless con sensori e a 16 per un motore brushless senza sensori. Il valore predefinito è 15. |
| Controllo Velocità via Comunicazione | Imposta la velocità di funzionamento del motore in Modalità di Controllo Interno (Unità: RPM). Questo parametro non è applicabile in Modalità di Controllo Esterno. |
| Coppia di Frenata | Imposta la coppia di frenata durante l'arresto del motore. Questo parametro è adimensionale. Un valore di 1023 rappresenta il 100% della coppia di frenata. Regolarlo gradualmente in base alle prestazioni del motore. |
| Imposta Indirizzo Slave | Imposta l'indirizzo slave Modbus del driver collegato. Dopo la scrittura, è necessario aggiornare anche il campo Indirizzo Slave del Driver Corrente per continuare a utilizzare il software per la configurazione dei parametri. |
| Indirizzo Slave 8007 Bit Invertito | Questo parametro non è attualmente applicabile. |
| Velocità Reale | Legge la velocità in tempo reale del motore. Unità: RPM. |
4. Informazioni sugli allarmi

Questa sezione viene utilizzata per leggere lo stato di allarme corrente del driver brushless. Dopo aver fatto clic su Leggi, verrà visualizzato lo stato di allarme corrente. Risolvere i problemi in base al contenuto dell'allarme mostrato.
| Nome | Descrizione |
|---|---|
| Stallo | Verificare se il motore brushless è sovraccarico, se il tempo di accelerazione è troppo breve o se l'albero del motore è bloccato. |
| Sovracorrente | Verificare se il cablaggio del motore brushless è corretto e se è presente un cortocircuito nel motore. |
| Guasto Hall | Verificare se il cablaggio del sensore Hall è corretto e se il sensore Hall è danneggiato. |
| Sovratensione | Verificare se la tensione dell'alimentatore è troppo alta (superiore a 60 VDC). |
| Sottotensione | Verificare se la tensione dell'alimentatore è troppo bassa (inferiore a 10 VDC). |
| Allarme Corrente di Picco | La corrente di uscita istantanea del driver è troppo alta. Verificare la correttezza del cablaggio o la presenza di eventuali cortocircuiti. |
5. Pannello di invio comandi Modbus
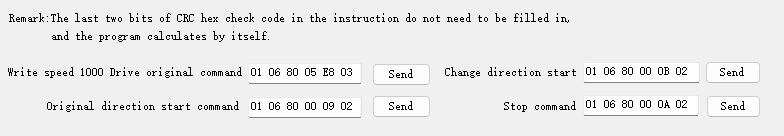
Questa sezione viene utilizzata per inviare comandi Modbus. Il software esegue automaticamente il calcolo CRC, pertanto non è necessario inserire manualmente i byte CRC. I campi dei comandi sono precompilati con comandi comuni (ad es., impostare la velocità del motore a 1000 RPM, avviare il motore, avviare il motore in retromarcia, arrestare il motore) per test operativi rapidi.
Per inviare un comando Modbus personalizzato, inserire il comando in un qualsiasi campo di comando e fare clic su Invia.
Note:
a. I comandi preimpostati per l'avvio del motore, l'avvio in retromarcia e l'arresto del motore sono configurati per un motore con 2 coppie polari. L'invio di questi comandi preimpostati imposterà il parametro delle coppie polari del driver a 2. Se si utilizza un motore brushless con un numero diverso di coppie polari, modificare l'ultima cifra del comando in modo che corrisponda alle coppie polari del proprio motore prima di inviarlo.
b. Quando si imposta la velocità del motore tramite Modbus, questo software richiede i byte di dati in ordine little-endian (byte basso per primo). Ad esempio, per impostare la velocità a 2000 RPM (0x07D0), inserire i byte di dati come D0 07. Il comando completo sarà: 01 06 80 05 D0 07.
6. Pannello Registro di Stato
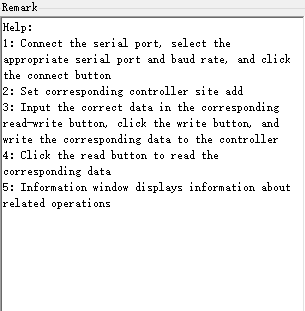
Questa sezione visualizza i messaggi informativi, i comandi Modbus inviati, i comandi restituiti e altre informazioni. È possibile determinare se la comunicazione è normale e se i parametri sono stati scritti correttamente in base al contenuto visualizzato qui.
Questa è una guida sintetica all'utilizzo del software di configurazione per driver brushless. Questo documento verrà aggiornato secondo necessità. Per qualsiasi domanda, non esitate a contattarci. Siamo a vostra disposizione.