준비물
참고: BLDC 드라이버 설정 소프트웨어는 현재 BLD-510S 및 BLD-510B 모델만 지원합니다. 다른 BLDC 드라이버와는 호환되지 않습니다.
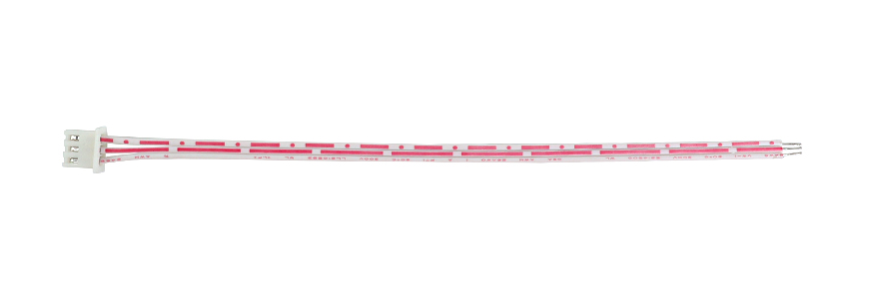
- 드라이버에 동봉된 통신 케이블.
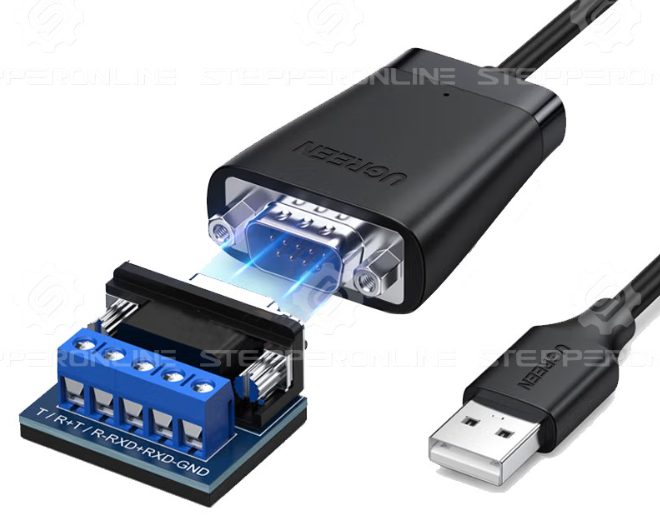
- RS485-USB 변환 어댑터 (예: 모델 RS485-1).
- Windows가 설치된 PC.
- BLDC 드라이버 설정 소프트웨어
stepperonline_bldc_software_V2.7.
- 24VDC~48VDC 전원 공급 장치.
소프트웨어 연결
- BLDC 드라이버를 전원 공급 장치에 연결하고 전원을 켭니다.
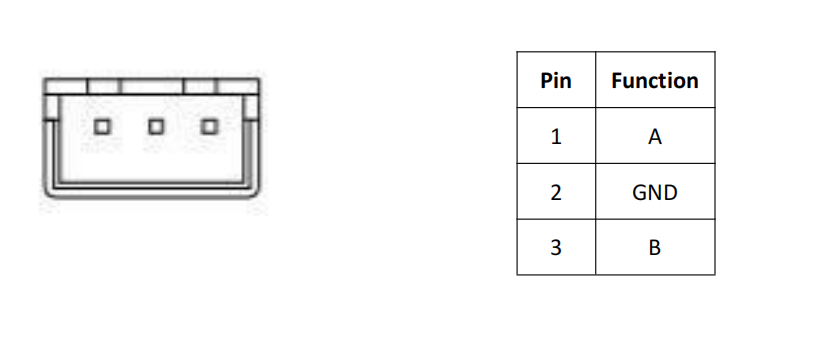
- 통신 케이블을 RS485-USB 변환 어댑터에 연결합니다. 그런 다음 케이블을 드라이버의 RS485 포트에, 어댑터를 PC의 USB 포트에 꽂습니다. 아래는 드라이버 통신 포트의 핀 배열입니다:
- BLDC 드라이버 설정 소프트웨어를 다운로드하여 실행합니다.
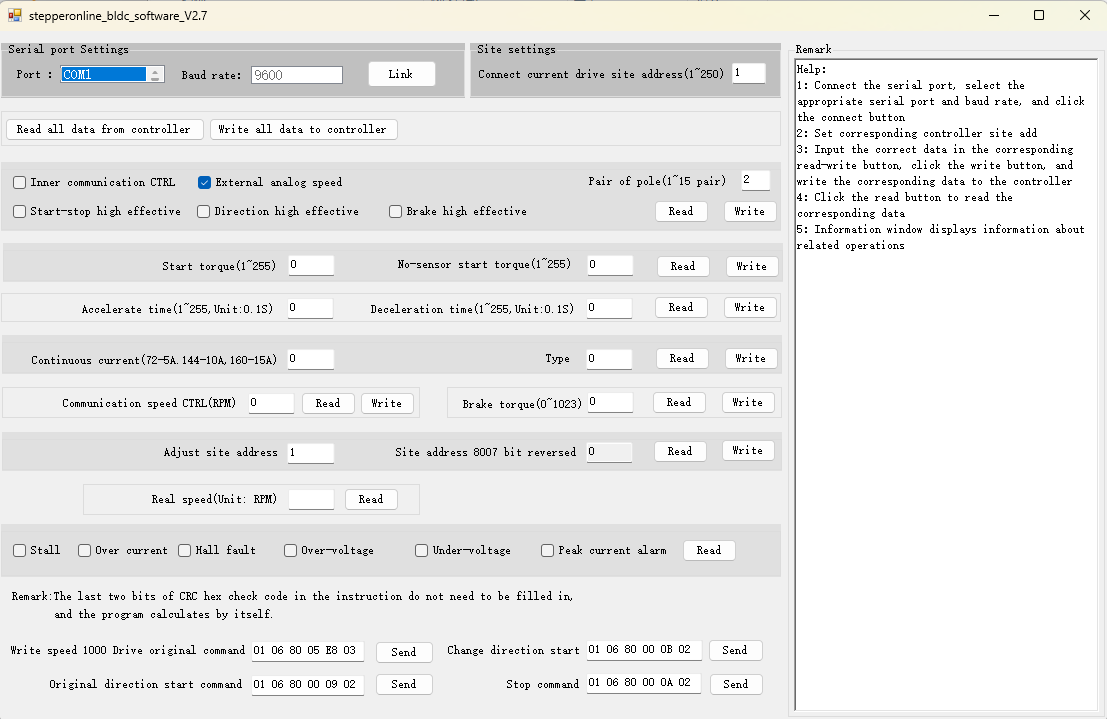
- 올바른 Port(포트)를 선택하면 파란색으로 표시되며, 올바른 Current Drive Slave Address(현재 드라이버 슬레이브 주소)를 설정한 후 Link(연결)를 클릭합니다.
- 소프트웨어가 성공적으로 연결되면 Link 버튼이 Close로 변경되고, 소프트웨어 우측의 Status Log(상태 로그) 패널에 "Serial port opened successfully." 메시지가 표시됩니다.
참고: 이 단계에서는 시리얼 포트가 성공적으로 열렸다는 것만 나타내며, 드라이버와의 통신이 수립되었다는 것을 의미하지는 않습니다. 통신을 확인하려면 아무 Read(읽기) 버튼을 클릭하고 Status Log 패널에 데이터가 정상적으로 반환되는지 확인하십시오. 데이터가 정상적으로 반환되면 드라이버와의 통신이 성공한 것입니다. Status Log 패널에 "No response data," 가 표시되면 통신 실패를 의미합니다. 통신 배선 및 연결 상태를 확인하십시오.
소프트웨어 섹션 설명
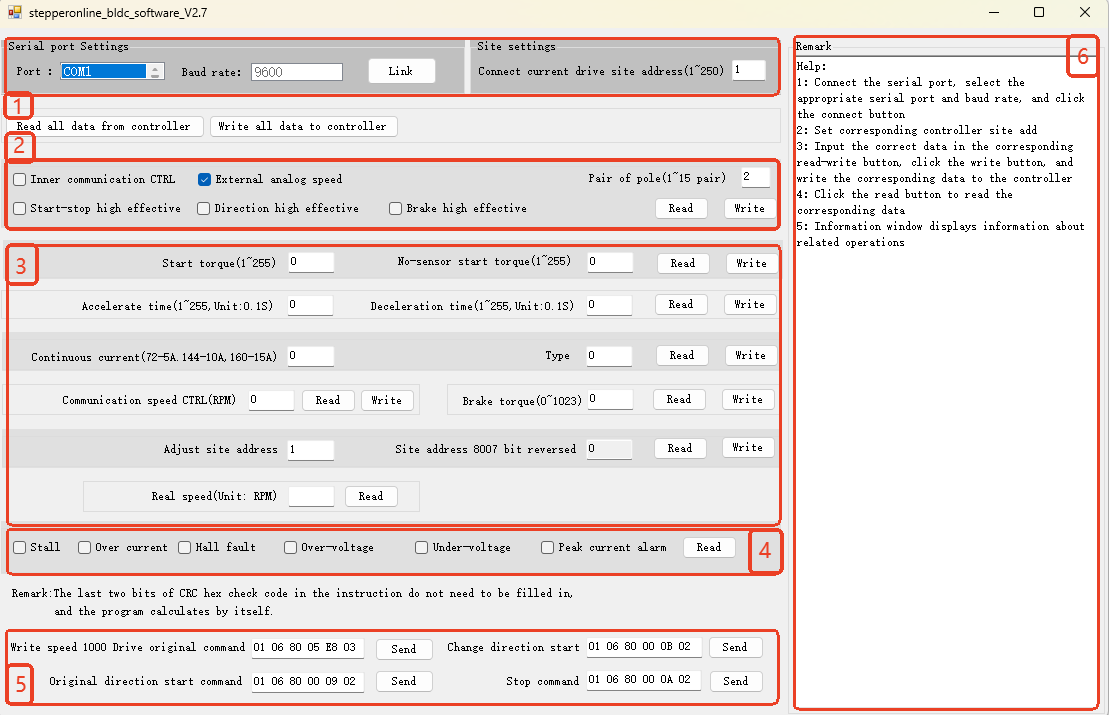
1. 통신 파라미터 설정

이 섹션은 설정 소프트웨어와 드라이버 간의 통신 파라미터를 구성하는 데 사용됩니다.
| 항목 | 설명 |
|---|---|
| Port | BLDC 드라이버가 연결된 PC의 COM 포트를 선택합니다. 올바른 COM 포트는 PC의 장치 관리자에서 확인할 수 있습니다. |
| Baud Rate | 소프트웨어와 드라이버 간 통신 보레이트를 설정합니다. BLD-510S 및 BLD-510B는 9600 보레이트만 지원하며 이 값은 수정할 수 없으므로, 이 필드는 9600으로 고정되어 선택할 수 없습니다. |
| Slave Address | 연결된 BLDC 드라이버의 Modbus 슬레이브 주소를 설정합니다. Modbus를 통해 수정하지 않은 경우 드라이버의 기본 주소는 1입니다. |
2. 제어 파라미터 설정

이 섹션은 BLDC 드라이버의 제어 모드, 제어 포트 로직 및 모터 극쌍 수를 구성하는 데 사용됩니다.
| 항목 | 설명 |
|---|---|
| Internal Control (Modbus) | 내부 제어 모드. 선택 시 BLDC 드라이버는 제어 신호 포트의 신호를 더 이상 받지 않으며, Modbus 통신을 통해 제어됩니다. |
| External Control (I/O Ports) | 외부 제어 모드. 선택 시 BLDC 드라이버는 제어 신호 포트에서 입력되는 신호에 따라 제어됩니다. |
| EN Pin Active High (Start/Stop) | 선택 시, 외부 제어 신호로 모터를 구동하려면 드라이버의 EN 핀에 하이 레벨 신호가 입력되어야 합니다. |
| F/R Pin Active High (Direction) | 선택 시, 모터가 정방향으로 회전하려면 드라이버의 F/R 핀에 하이 레벨 신호가 입력되어야 합니다. |
| BK Pin Active High (Brake) | 선택 시, 제동 정지를 시작하려면 드라이버의 BK 핀에 하이 레벨 신호가 입력되어야 합니다. |
참고: 내부 제어 모드와 외부 제어 모드는 상호 배타적이므로 동시에 선택할 수 없습니다. 소프트웨어나 Modbus 통신을 사용하여 파라미터를 설정한 후, 드라이버는 자동으로 내부 제어 모드로 전환됩니다. 이후 외부 포트를 사용하여 모터를 구동해야 하는 경우 External Control (I/O Ports) 를 선택하고 Write(쓰기)를 클릭하십시오.
3. 일반 파라미터 설정
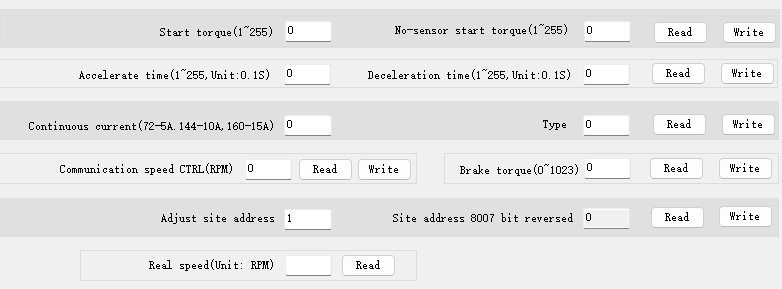
이 섹션은 모터 운전의 일반 파라미터를 구성하는 데 사용됩니다. 입력 및 표시 값은 10진수 형식입니다.
| 항목 | 설명 |
|---|---|
| Start Torque / Sensorless Start Torque | 센서 있는/센서 없는 BLDC 모터의 기동 토크를 설정합니다. 이 파라미터는 단위가 없습니다. 값 255는 100% 기동 토크를 나타냅니다. 모터 성능에 따라 점진적으로 조정하십시오. |
| Acceleration Time / Deceleration Time | 모터 가속/감속 시간을 설정합니다. 단위: 0.1초. |
| Continuous Current | 드라이버의 최대 연속 출력 전류를 설정합니다. 모터 및 드라이버 정격을 완전히 이해하지 못한 경우 이 값을 수정하지 마십시오. 이 값을 너무 높게 설정하면 드라이버나 모터가 손상될 수 있습니다. |
| Type | 드라이버에 연결된 BLDC 모터의 유형을 설정합니다. 센서 있는 BLDC 모터는 15로, 센서 없는 BLDC 모터는 16으로 설정합니다. 기본값은 15입니다. |
| Communication Speed Control | 내부 제어 모드에서 모터 운전 속도를 설정합니다(단위: RPM). 이 파라미터는 외부 제어 모드에서는 적용되지 않습니다. |
| Brake Torque | 모터 정지 시 제동 토크를 설정합니다. 이 파라미터는 단위가 없습니다. 값 1023은 100% 제동 토크를 나타냅니다. 모터 성능에 따라 점진적으로 조정하십시오. |
| Set Slave Address | 연결된 드라이버의 Modbus 슬레이브 주소를 설정합니다. 쓰기 후, 소프트웨어를 계속 사용하여 파라미터를 구성하려면 Current Drive Slave Address 필드도 업데이트해야 합니다. |
| Slave Address 8007 Bit Reversed | 이 파라미터는 현재 적용되지 않습니다. |
| Real Speed | 모터의 실시간 속도를 읽습니다. 단위: RPM. |
4. 알람 정보

이 섹션은 BLDC 드라이버의 현재 알람 상태를 읽는 데 사용됩니다. Read를 클릭하면 현재 알람 상태가 표시됩니다. 표시된 알람 내용에 따라 문제를 해결하십시오.
| 항목 | 설명 |
|---|---|
| Stall | BLDC 모터에 과부하가 걸렸는지, 가속 시간이 너무 짧은지, 또는 모터 축이 걸렸는지 확인하십시오. |
| Over Current | BLDC 모터 배선이 올바른지, 모터에 단락이 있는지 확인하십시오. |
| Hall Fault | 홀 센서 배선이 올바른지, 홀 센서가 손상되지 않았는지 확인하십시오. |
| Over-Voltage | 전원 공급 장치 전압이 너무 높은지(60VDC 초과) 확인하십시오. |
| Under-Voltage | 전원 공급 장치 전압이 너무 낮은지(10VDC 미만) 확인하십시오. |
| Peak Current Alarm | 드라이버의 순간 출력 전류가 너무 높습니다. 배선이 올바른지 또는 단락 가능성이 있는지 확인하십시오. |
5. Modbus 명령 전송 패널
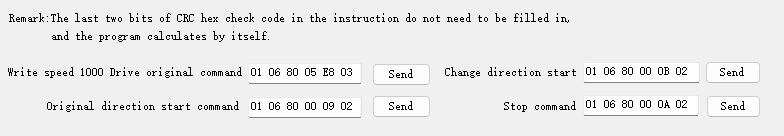
이 섹션은 Modbus 명령을 전송하는 데 사용됩니다. 소프트웨어가 자동으로 CRC 계산을 수행하므로 CRC 바이트를 수동으로 입력할 필요가 없습니다. 명령 필드에는 일반적인 명령(예: 모터 속도를 1000 RPM으로 설정, 모터 시작, 모터 역방향 시작, 모터 정지)이 미리 입력되어 있어 빠른 운전 테스트가 가능합니다.
사용자 정의 Modbus 명령을 전송하려면 아무 명령 필드에 명령을 입력하고 Send(전송)를 클릭하십시오.
참고사항:
a. 모터 시작, 역방향 시작, 모터 정지에 대한 사전 설정 명령은 극쌍 수가 2인 모터를 기준으로 구성됩니다. 이 사전 설정 명령을 전송하면 드라이버의 극쌍 파라미터가 2로 설정됩니다. 극쌍 수가 다른 BLDC 모터를 사용하는 경우, 전송하기 전에 명령의 마지막 숫자를 모터의 극쌍 수에 맞게 수정하십시오.
b. Modbus를 통해 모터 속도를 설정할 때, 이 소프트웨어는 리틀 엔디언 순서(낮은 바이트 우선)의 데이터 바이트를 요구합니다. 예를 들어, 속도를 2000 RPM(0x07D0)으로 설정하려면 데이터 바이트를 D0 07로 입력합니다. 전체 명령은 01 06 80 05 D0 07이 됩니다.
6. 상태 로그 패널
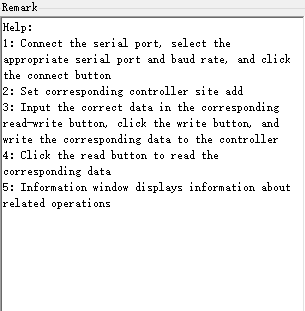
이 섹션은 프롬프트 메시지, 전송된 Modbus 명령, 반환된 명령 및 기타 정보를 표시합니다. 여기에 표시된 내용을 바탕으로 통신이 정상인지, 파라미터가 올바르게 쓰여졌는지 확인할 수 있습니다.
이것은 BLDC 드라이버 설정 소프트웨어 사용에 대한 간략한 가이드입니다. 이 문서는 필요에 따라 업데이트됩니다. 궁금한 사항이 있으시면 언제든지 문의해 주십시오. 도와드리겠습니다.