먼저 스테퍼 모터의 기본 작동 원리를 살펴보겠습니다.
모든 모터와 마찬가지로 스테퍼 모터는 고정자와 회전자로 구성됩니다. 고정자는 코일이 감긴 치형 극을 가지며, 회전자는 영구 자석 또는 돌극을 가진 연철심(가변 리럭턴스 스테퍼 모터의 경우)으로 이루어져 있습니다.
스테퍼 모터는 고정자 상을 순차적으로 여자시켜 구동됩니다. 각 코일에 흐르는 전류는 자기장을 생성하며, 회전자는 이 자기장에 정렬됩니다. 정해진 순서로 각 상에 전압을 인가하면 회전자는 상 전환마다 고정된 스텝 각도만큼 회전하여 최종적으로 목표 위치에 도달합니다.
아래 그림과 같이 코일 A가 여자되면 자기장이 생성되고 회전자는 이 자기장에 정렬됩니다. 이어서 코일 B가 여자되면 회전자는 시계 방향으로 회전하여 새로운 자기장에 정렬됩니다.
참고: 다이어그램에 표시된 60° 회전은 개념적 이해를 위한 단순화된 예시입니다. 일반적인 2상 스테퍼 모터의 스텝 각도는 이보다 훨씬 작습니다(예: 전스텝 기준 1.8° 또는 0.9°).
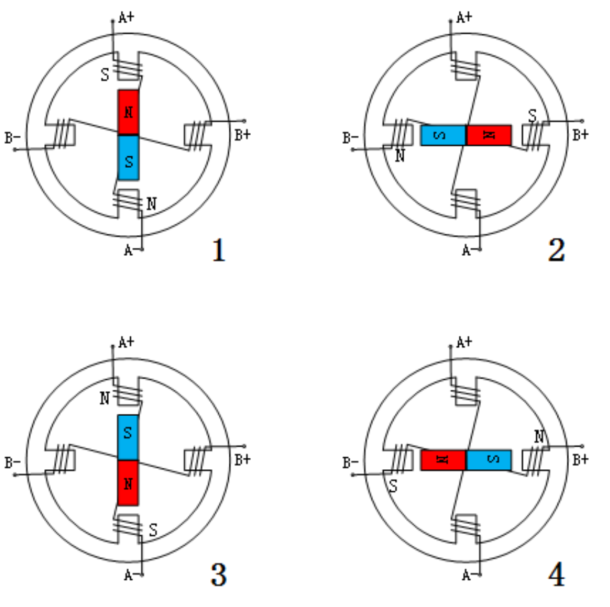
모터는 코일을 특정 순서로 여자하여 구동됩니다. 이러한 순차적 여자 패턴을 스텝핑(또는 정류) 시퀀스라고 하며, 위 그림에 도시되어 있습니다.
2상 스테퍼 모터에서 드라이버는 각 상에 흐르는 전류를 독립적으로 제어합니다. 스텝핑 방식(전스텝, 반스텝, 마이크로스테핑 등)에 관계없이 모터에 지정된 정격 전류는 상당 최대 전류를 의미합니다. 따라서 드라이버의 전류 설정값은 모터의 정격 상전류와 일치해야 합니다. 정격 전류의 2배로 설정할 필요가 없습니다.