1. 배선 점검
A6-RS 시리즈는 5V~24V 펄스 신호 제어를 지원합니다. 배선 전에 컨트롤러의 출력 신호 전압을 확인해 주세요(대부분의 소형 컨트롤러 보드는 5V를 출력하며, 대부분의 PLC는 24V를 출력합니다). 각 경우에 대한 배선 방법은 아래와 같습니다.
1.1. 5V 펄스 신호 배선
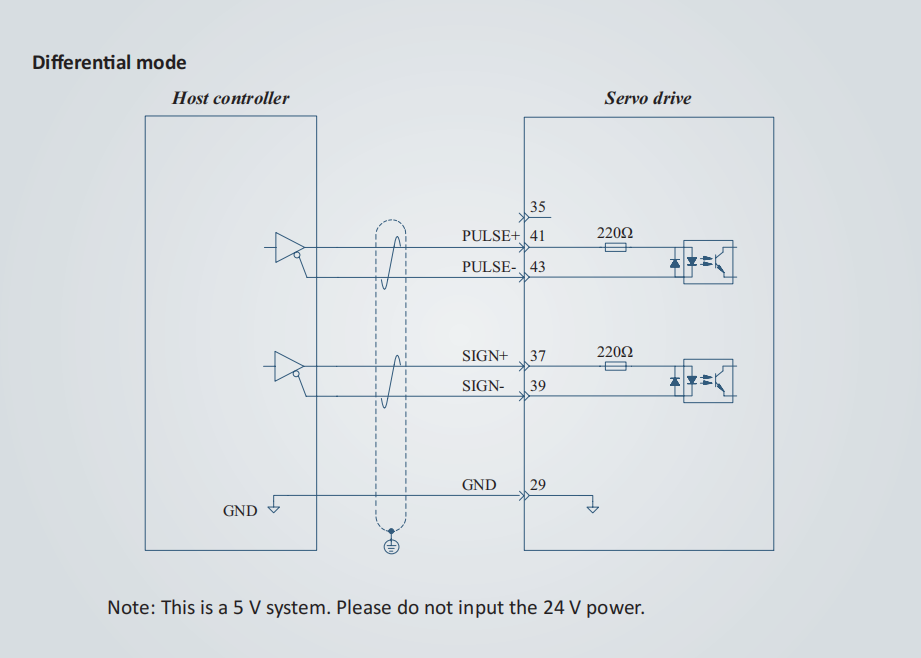
드라이버 매뉴얼 44페이지를 참조해 주세요.
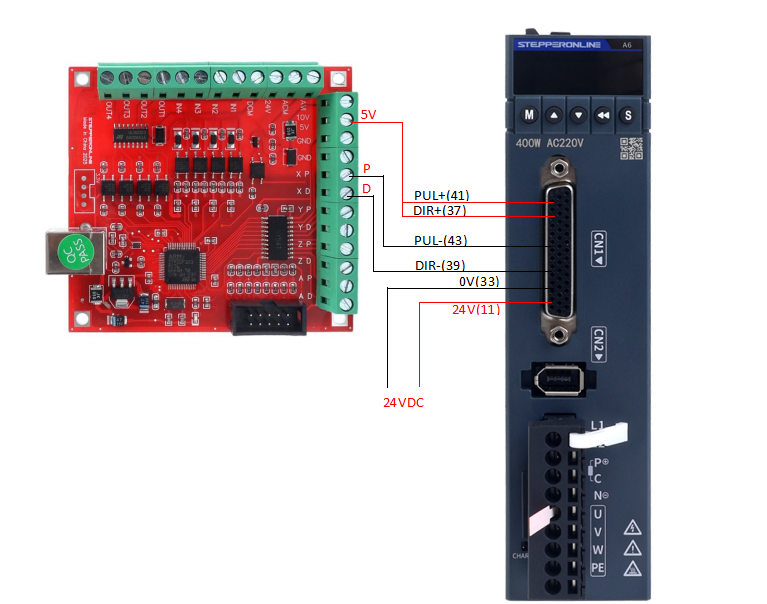
- 컨트롤러의 PULSE+를 드라이버 CN1 커넥터의 PIN41에 연결합니다.
- 컨트롤러의 PULSE-를 드라이버 CN1 커넥터의 PIN43에 연결합니다.
- 컨트롤러의 DIR+를 드라이버 CN1 커넥터의 PIN37에 연결합니다.
- 컨트롤러의 DIR-를 드라이버 CN1 커넥터의 PIN39에 연결합니다.
참고: Pin 29(GND)는 선택 사항입니다. 연결 시 전기적 노이즈 환경에서 신호 간섭을 줄이는 데 도움이 되지만, 간섭 문제가 없다면 연결하지 않아도 됩니다.
1.2. 24V 펄스 신호 배선
드라이버 매뉴얼 45페이지를 참조해 주세요.
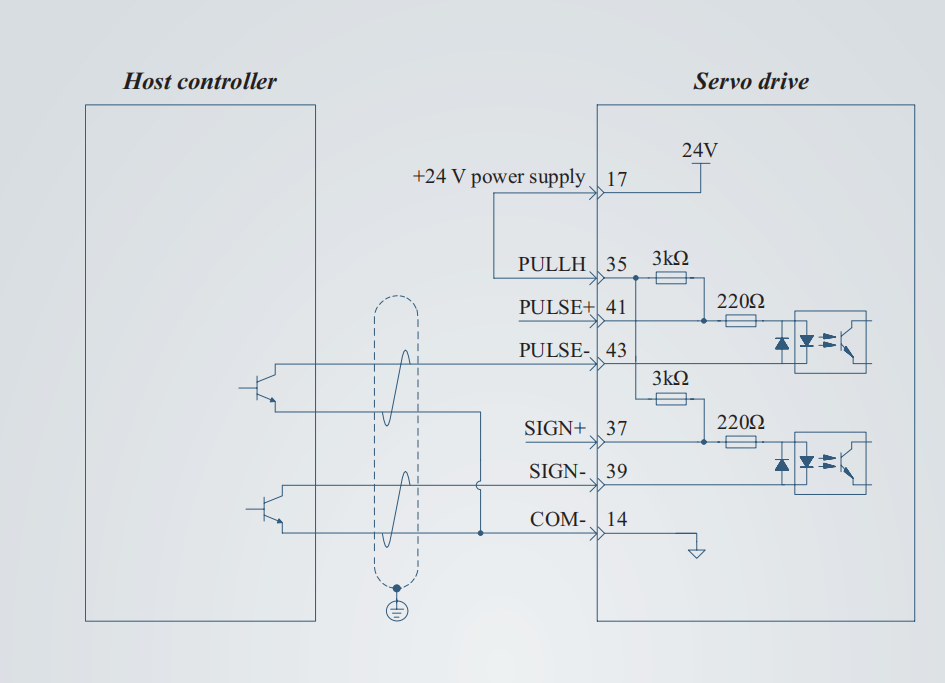
- 드라이버 내부 24V 전원을 사용하여 드라이버 CN1 커넥터의 PIN17과 PIN35 사이에 점퍼선을 연결합니다.
- 컨트롤러의 펄스 신호를 드라이버 CN1 커넥터의 PIN43에 연결합니다.
- 컨트롤러의 방향 신호를 드라이버 CN1 커넥터의 PIN39에 연결합니다.
- 컨트롤러의 신호 접지(GND)를 드라이버 CN1 커넥터의 PIN14에 연결합니다.
모든 배선이 위 지침에 맞게 연결되어 있는지, 그리고 컨트롤러가 5V 또는 24V 펄스 신호를 올바르게 출력하고 있는지 확인해 주세요(멀티미터로 전압을 측정하여 확인할 수 있습니다).
이때 외부 배선 문제는 대부분 배제할 수 있습니다. 다음으로 서보 인에이블 신호가 활성화되어 있는지 확인합니다.
서보 인에이블
서보 인에이블 신호는 모터가 동작 명령을 실행하기 위한 핵심 전제 조건입니다. 서보가 인에이블되지 않으면 컨트롤러에서 얼마나 많은 명령을 전송하더라도 드라이버가 응답하지 않습니다.
A6-RS 시리즈 드라이버의 경우, 인에이블 기능은 디지털 입력 5(DI5)에 할당되어 있습니다.
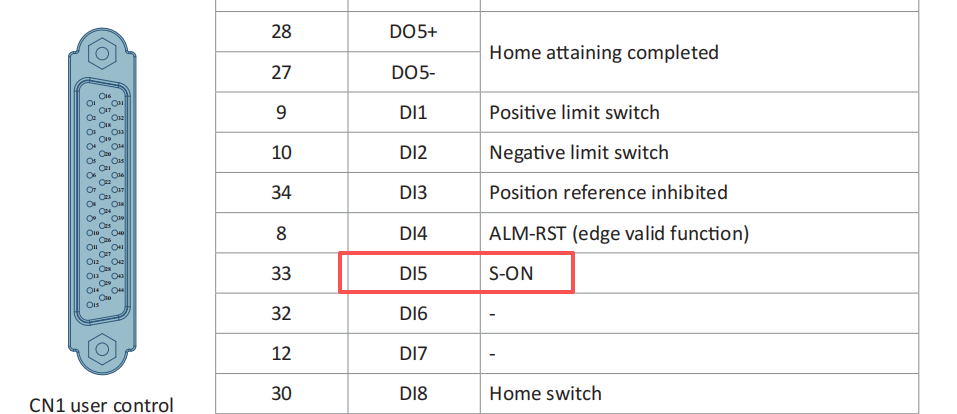
드라이버를 인에이블한다는 것은 기본적으로 DI5를 트리거하는 것을 의미합니다. 여러 가지 방법이 있으며, 가장 간단한 배선 방법을 먼저 설명합니다.
1) 외부 24V 전원을 이용한 제어
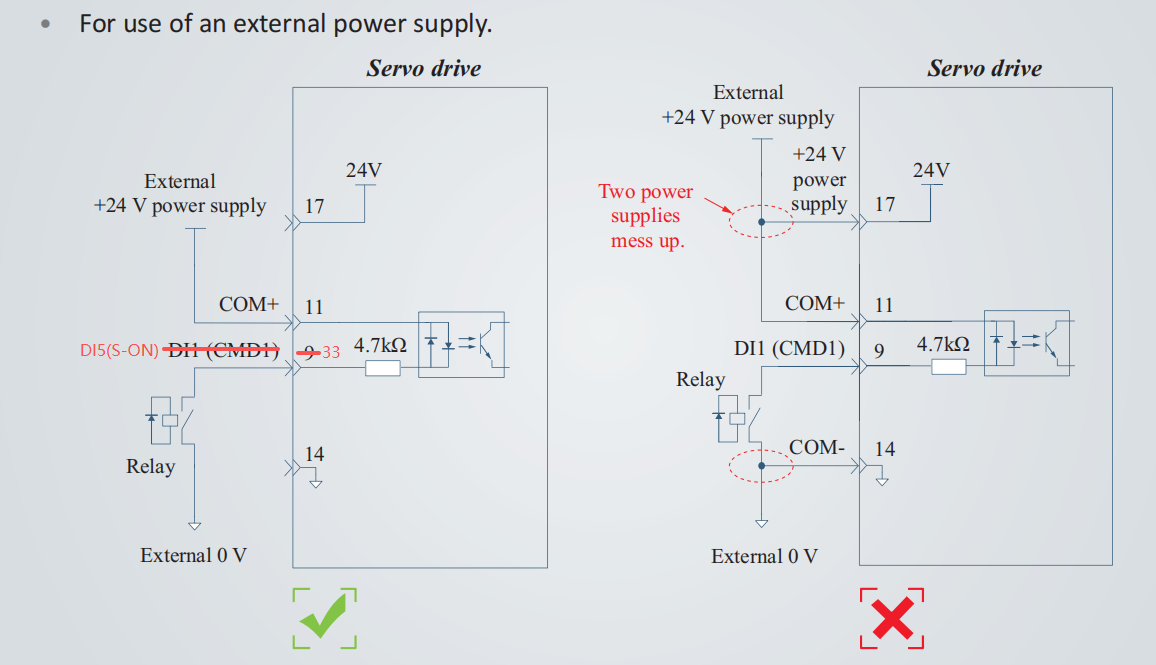
24V DC 전원을 준비합니다.
- 24V+를 CN1 커넥터의 PIN11에 연결합니다.
- 0V를 CN1 커넥터의 PIN33에 연결합니다.
- 전원이 인가되면 서보가 인에이블되고, 전원을 차단하면 서보가 디스에이블됩니다.
아래 그림은 A6-RS 드라이버와 조각기 컨트롤러 보드 간의 전체 배선을 나타냅니다.
2) 드라이버 파라미터를 이용한 제어
적합한 24V DC 전원을 사용할 수 없는 경우, 드라이버 파라미터를 통해 인에이블 기능을 제어할 수도 있습니다. 드라이버의 키패드 또는 소프트웨어를 사용하여 파라미터 C04.11을 1로 설정하면 드라이버가 인에이블되고, 0으로 설정하면 디스에이블됩니다.
3) 드라이버 내부 24V 전원을 이용한 제어
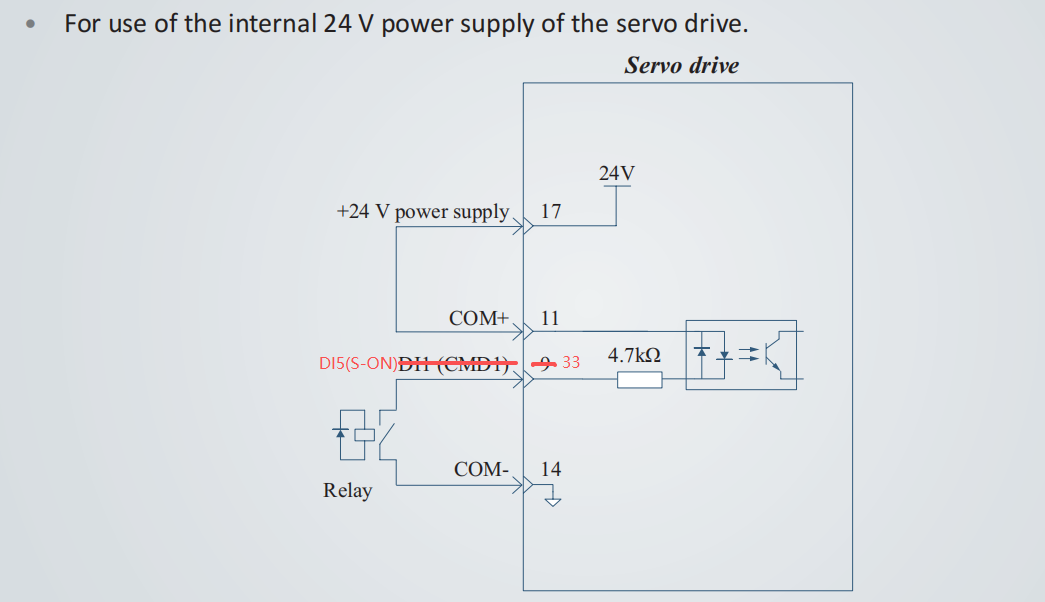
- CN1 커넥터의 PIN17과 PIN11 사이에 점퍼선을 연결합니다.
- CN1 커넥터의 PIN33과 PIN14 사이에 점퍼선을 연결합니다.
이 방법은 외부 24V DC 전원이나 수동 파라미터 변경이 필요하지 않습니다. 다만, 인에이블 신호의 온/오프를 쉽게 제어할 수 없다는 단점이 있습니다. 보다 효율적인 관리를 위해 외부 릴레이 사용을 권장합니다.
서보 인에이블 성공 여부 확인 방법
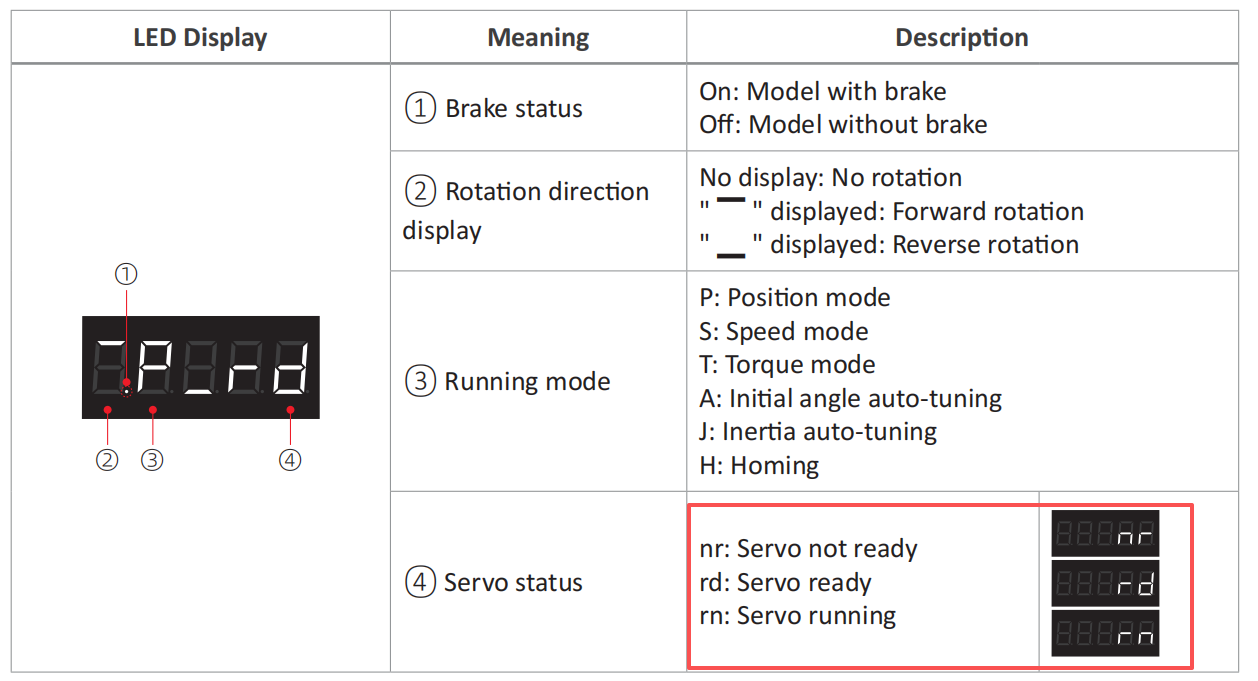
- 드라이버 디스플레이 패널 확인:
A6-RS 시리즈 드라이버는 모터 연결 및 전원 인가 후 패널에 "P-rd"가 표시됩니다. 서보가 성공적으로 인에이블되면 디스플레이가 **"P-rn"**으로 변경됩니다.
- 수동 저항 테스트:
서보가 인에이블되면 드라이버에서 미세한 소음이 발생하며, 모터 축이 잠긴 상태가 됩니다. 손으로 축을 회전시키려 하면 상당한 저항감을 느낄 수 있습니다.
참고: 브레이크가 장착된 모터의 경우, 브레이크가 해제되지 않으면 서보가 인에이블되지 않은 상태에서도 손으로 모터 축을 회전시킬 수 없습니다. 브레이크 사용 방법에 대한 자세한 내용은 다음을 참조해 주세요: A6 시리즈 서보 모터 브레이크 배선 안내
2. 드라이버 파라미터 문제 해결
배선이 올바르고 인에이블 신호가 활성화되어 있다고 가정하면, 다음으로 파라미터 설정을 확인합니다.
1) 제어 모드
드라이버의 제어 모드가 위치 모드로 설정되어 있는지 확인합니다: C00.00 = 0.
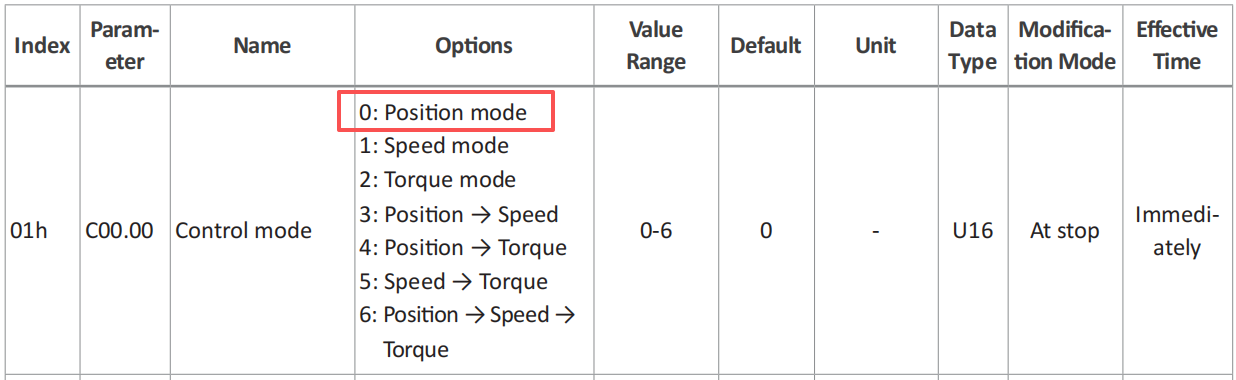
드라이버의 출고 기본 설정은 위치 모드입니다. 전원 인가 시 패널에 "P-rd"가 표시되며, 여기서 **"P"**는 위치 모드를 의미합니다. 출고 기본 상태에서는 추가 설정이 필요하지 않습니다.
2) 위치 명령 소스
드라이버의 위치 명령 소스가 펄스 명령으로 설정되어 있는지 확인합니다: C03.00 = 0.
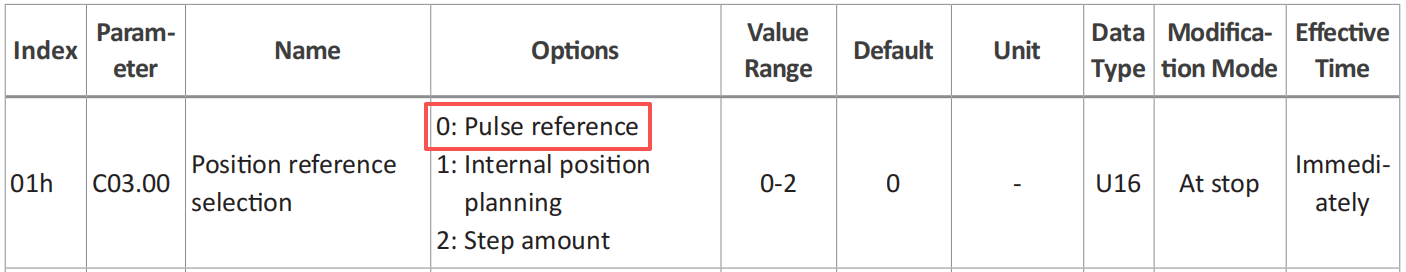
마찬가지로 위치 명령 소스의 출고 기본 설정은 펄스 명령입니다. 출고 기본 상태에서는 조정이 필요하지 않습니다.
3) 펄스 채널 선택
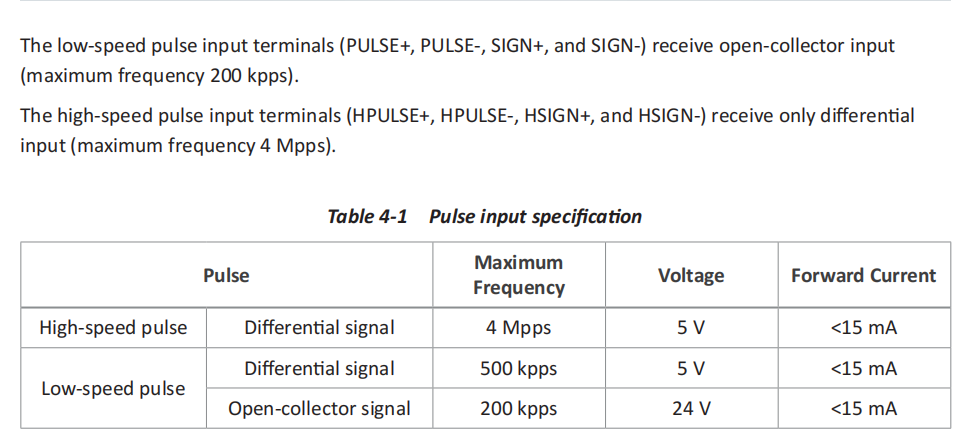
1절의 배선 안내에서 언급한 대로, 기본적으로 표준 채널이 사용됩니다: C00.22 = 0.

이전 파라미터와 마찬가지로, 출고 기본 설정에서는 변경이 필요하지 않습니다.
(참고: 고속 채널을 사용하려는 경우, CN1 커넥터의 해당 펄스 및 방향 신호 입력 핀이 38/36/42/40으로 변경된다는 점에 유의해 주세요.)
3. 교차 테스트
1절과 2절에서 설명한 요인을 모두 배제한 후에도 모터가 작동하지 않으면, 다음 교차 테스트를 진행하여 확인합니다.
1) 모터 정상 회전 확인
드라이버 매뉴얼 185페이지의 안내를 참조해 주세요.
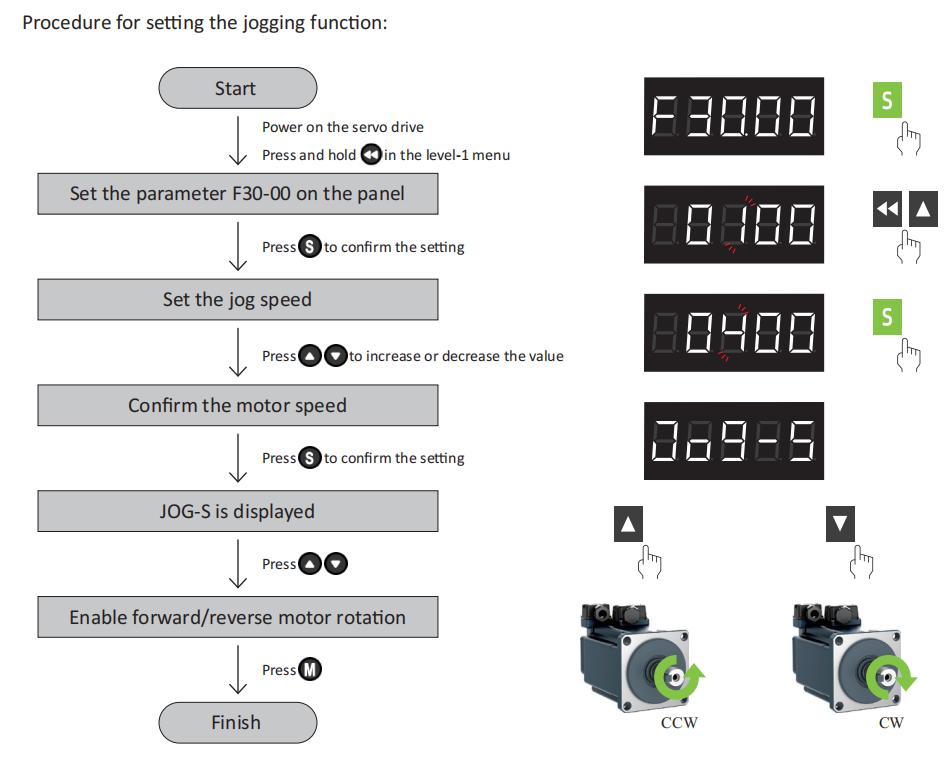
JOG 동작이 정상적으로 수행되면, 모터 자체의 문제는 배제할 수 있습니다.
2) 펄스 컨트롤러 및 케이블 확인
모터와 드라이버는 그대로 둔 상태에서, 컨트롤러를 다른 서보 드라이버 또는 스테핑 드라이버에 연결합니다. 동일한 설정에서 문제가 펄스 컨트롤러 또는 신호 케이블에 있는지 테스트합니다.
3) 서보 드라이버 확인
모터와 컨트롤러는 그대로 둔 상태에서, 기존 드라이버를 정상 작동하는 제품으로 교체합니다. 모터가 정상 작동하면, 불량 드라이버의 펄스 입력 핀이 손상되었는지 확인합니다(멀티미터로 핀 도통 테스트 가능). 24V 펄스 신호를 실수로 5V 시스템에 연결한 경우 핀 손상 가능성이 높습니다.
위의 모든 단계를 꼼꼼히 확인한 후에도 문제가 지속되면, 즉시 연락해 주시고 관련 사진 및 영상 자료를 명확하게 제공해 주시기 바랍니다.
4. 요약
일반적으로 새로 개봉한 A6-RS 시리즈 서보 모터는 다음 단계를 통해 펄스 제어로 작동시킬 수 있습니다:
- 펄스 및 방향 신호를 올바르게 배선합니다.
- 드라이버를 인에이블합니다.
- 브레이크를 해제합니다(브레이크가 장착된 모터의 경우).