Modbus RTU 프로토콜을 사용하여 RS-485로 서보 모터와 통신하는 데 문제가 발생하는 경우, 아래 단계를 따라 문제를 진단하고 해결하세요.
1. 하드웨어 연결 확인
RS-485 인터페이스 케이블이 올바르게 배선되었는지 확인하세요. 아래 그림과 같이 이더넷 케이블(RS-485 배선에 사용)의 A/B(또는 485+/485-) 와이어 할당에 특히 주의하세요.
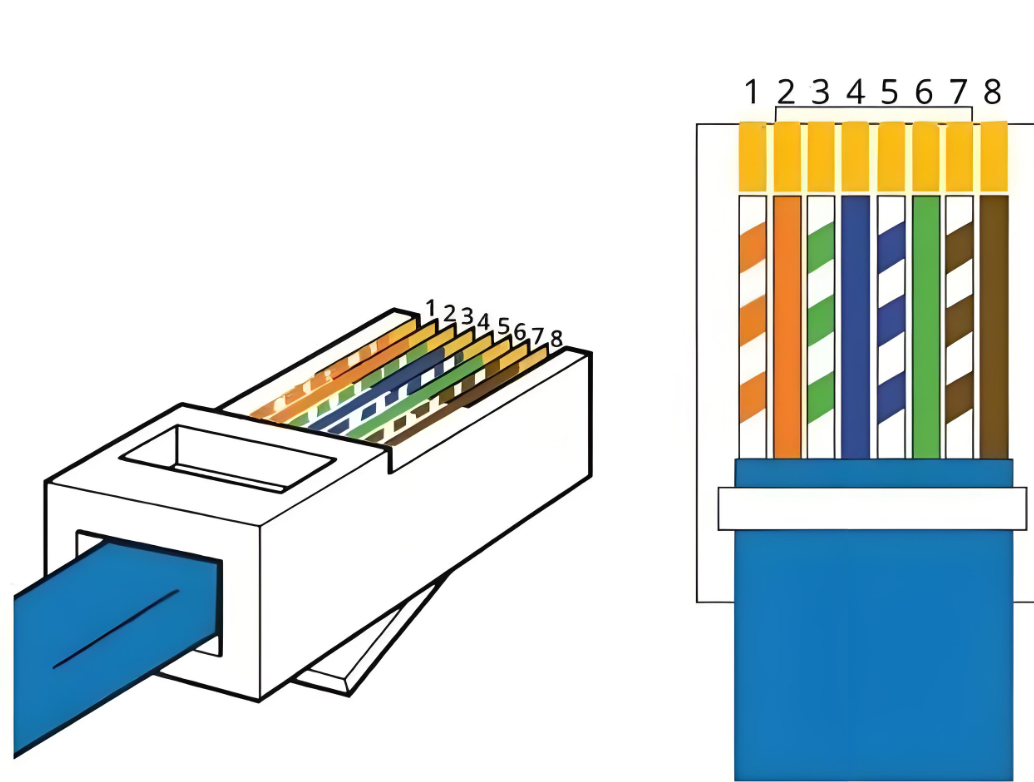
이더넷 케이블을 RS485-USB 어댑터에 연결할 때는 항상 서보 드라이버 매뉴얼에 명시된 RS-485 포트의 핀아웃을 참조하세요.
A6-RS 시리즈 예시
A6-RS 시리즈 서보 모터의 RS-485 통신 인터페이스 핀아웃은 아래와 같습니다.
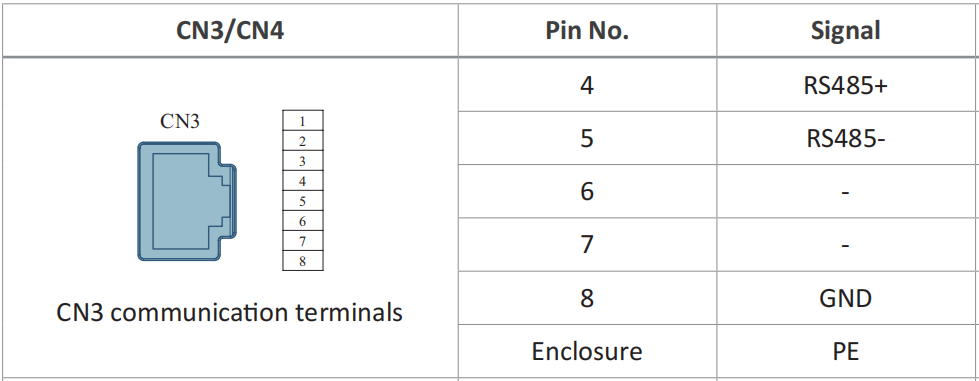
RS485-1 USB-RS485 케이블을 사용하는 경우, 다음과 같이 연결하세요:
| 이더넷 케이블 와이어 | RS485-USB 어댑터 핀 |
|---|---|
| 파란색 | T/R+ |
| 파란색/초록색 줄무늬 | T/R- |
| 갈색 | GND |
2. 구성 매개변수 확인
- 서보 모터의 Modbus 슬레이브 주소가 컨트롤러에 설정된 주소와 일치하는지 확인하세요. 주소가 일치하지 않으면 통신이 실패합니다.
- 컨트롤러의 보레이트, 데이터 비트, 정지 비트, 패리티 설정이 서보 모터 구성과 일치하는지 확인하세요.
3. 소프트웨어 설정 확인
- 소프트웨어(예: Python 스크립트, 시리얼 터미널)의 시리얼 포트 설정이 서보 모터의 통신 매개변수와 일치하는지 확인하세요.
- 슬레이브 주소, 기능 코드, 데이터, CRC 체크섬을 포함하여 Modbus 명령 형식이 올바른지 확인하세요.
4. Modbus 디버깅 도구 사용
ModScan 또는 Modbus Poll과 같은 전문 Modbus 디버깅 도구를 사용하세요. 이러한 도구를 사용하면 Modbus 명령을 수동으로 송수신하여 통신이 정상적으로 작동하는지 확인할 수 있습니다.
5. 설정 예시: A6-RS 시리즈 서보 모터
-
이더넷 케이블(RS-485 배선용)과 RS485-USB 어댑터 케이블을 준비하세요. 섹션 1에서 설명한 대로 매뉴얼에 정의된 포트 핀아웃에 따라 연결을 배선하세요. 이더넷 케이블의 한쪽 끝을 드라이브의 RS-485 통신 포트에, 다른 쪽 끝을 PC의 USB 포트에 연결하세요.
-
PC의 시리얼 포트 설정을 확인하세요: ① 시작을 마우스 오른쪽 버튼으로 클릭 > 장치 관리자 ② 포트(COM 및 LPT) 확장 ③ 시리얼 포트를 마우스 오른쪽 버튼으로 클릭 > 속성 > 포트 설정 탭 ④ 보레이트, 데이터 비트, 정지 비트, 패리티 값을 확인하세요.
-
매뉴얼에서 A6 서보 드라이브의 기본 통신 매개변수(슬레이브 주소, 보레이트 등)를 확인하세요.
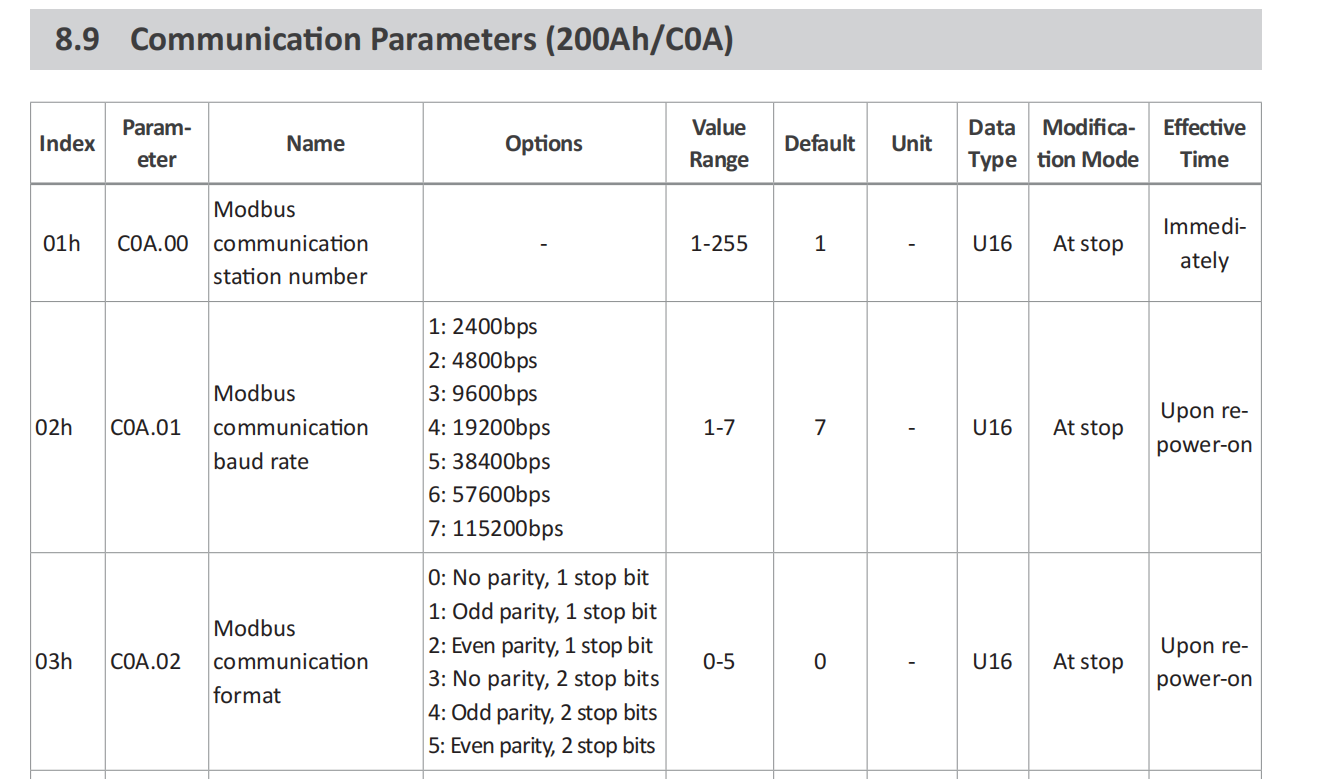
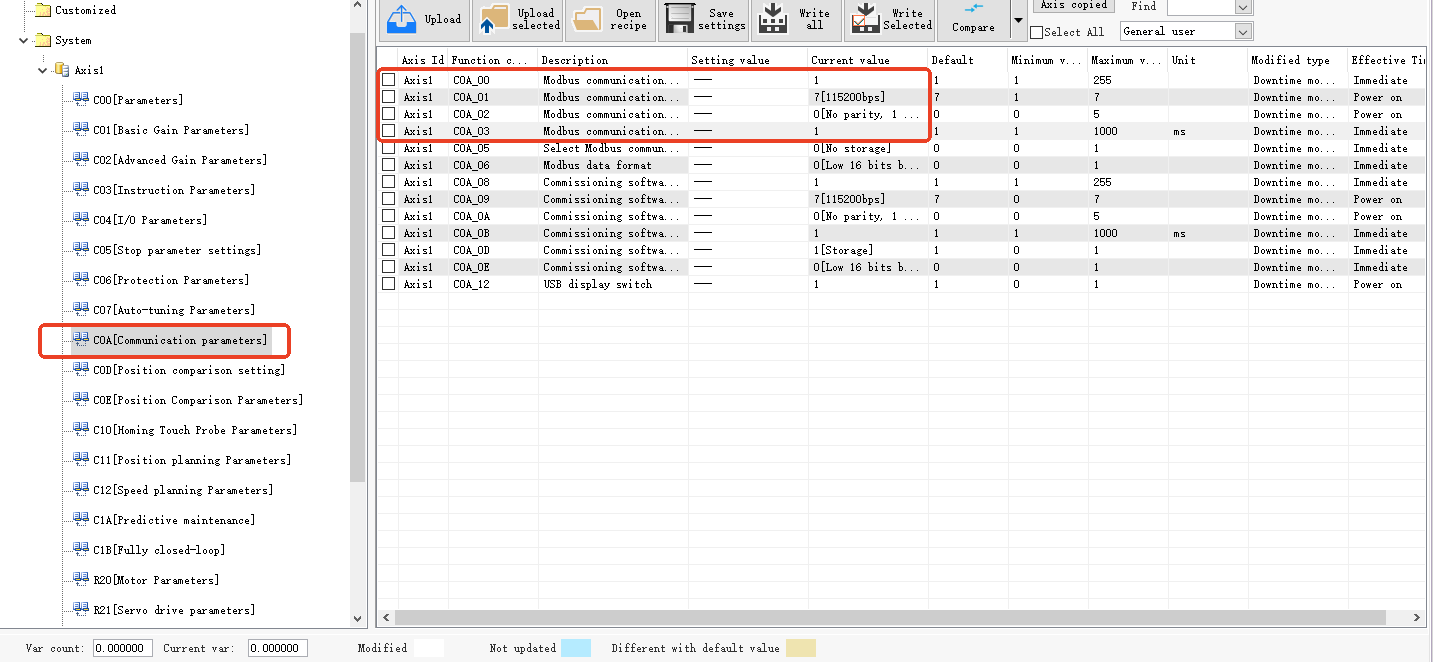
- 매뉴얼에 나열된 매개변수를 확인한 후, A6 시리즈 디버그 소프트웨어 또는 드라이버 내장 패널 버튼을 사용하여 슬레이브 주소, 보레이트 및 기타 설정을 확인하세요.
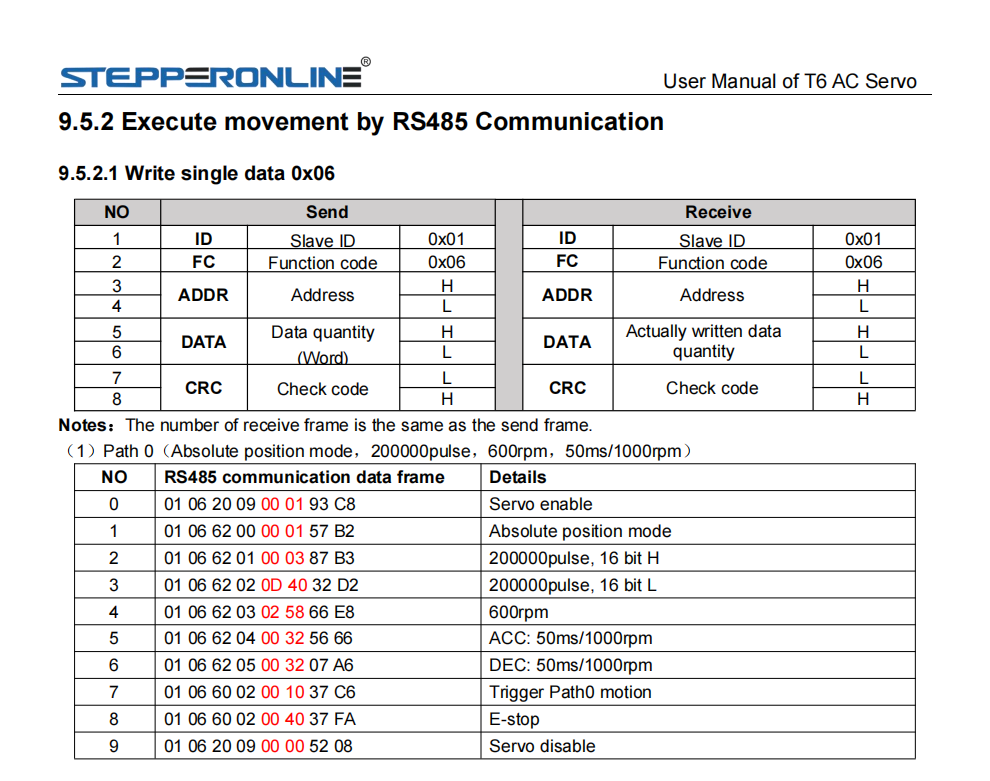
- 시리얼 터미널 소프트웨어를 열고 위에서 확인한 매개변수 값을 사용하여 시리얼 포트를 구성하세요. 포트가 열리면 기본 테스트를 위해 샘플 Modbus 명령을 전송하세요. 장치가 유효한 응답을 반환하면 통신이 성공적으로 설정된 것입니다. (샘플 명령은 매뉴얼 P330 페이지를 참조하세요.)
6. 설정 예시: T6 시리즈 서보 모터
- 이더넷 케이블(RS-485 배선용)과 RS485-USB 어댑터 케이블을 준비하세요. 매뉴얼에 정의된 포트 핀아웃에 따라 연결을 배선하세요. T6 시리즈의 RS-485 통신 포트 핀아웃은 아래와 같습니다.
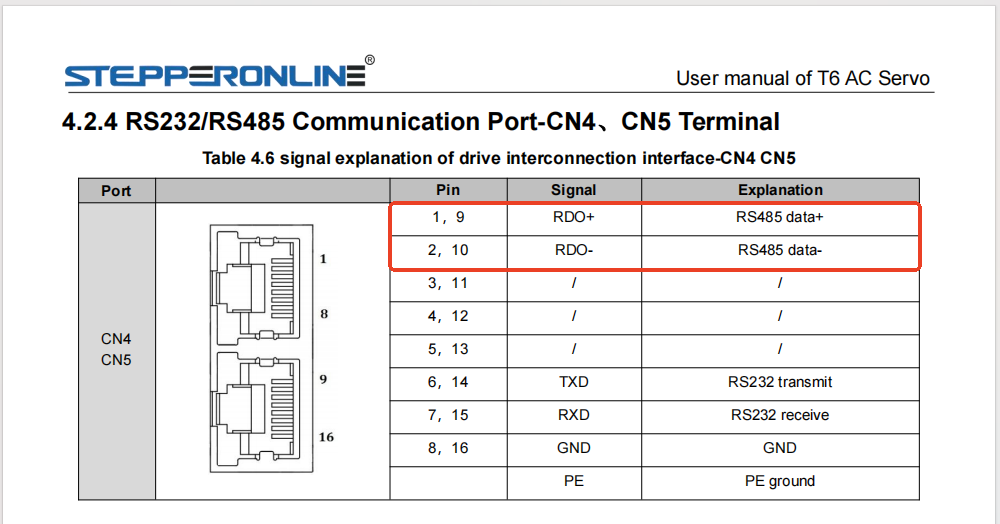
다음과 같이 연결하세요:
| 이더넷 케이블 와이어 | RS485-USB 어댑터 핀 |
|---|---|
| 초록색/흰색 줄무늬 | T/R+ |
| 단색 초록색 | T/R- |
| 갈색 | GND |
이더넷 케이블의 한쪽 끝을 드라이브의 RS-485 통신 포트에, 다른 쪽 끝을 PC의 USB 포트에 연결하세요.
-
PC의 시리얼 포트 설정을 확인하세요: ① 시작을 마우스 오른쪽 버튼으로 클릭 > 장치 관리자 ② 포트(COM 및 LPT) 확장 ③ 시리얼 포트를 마우스 오른쪽 버튼으로 클릭 > 속성 > 포트 설정 탭 ④ 보레이트, 데이터 비트, 정지 비트, 패리티 값을 확인하세요.
-
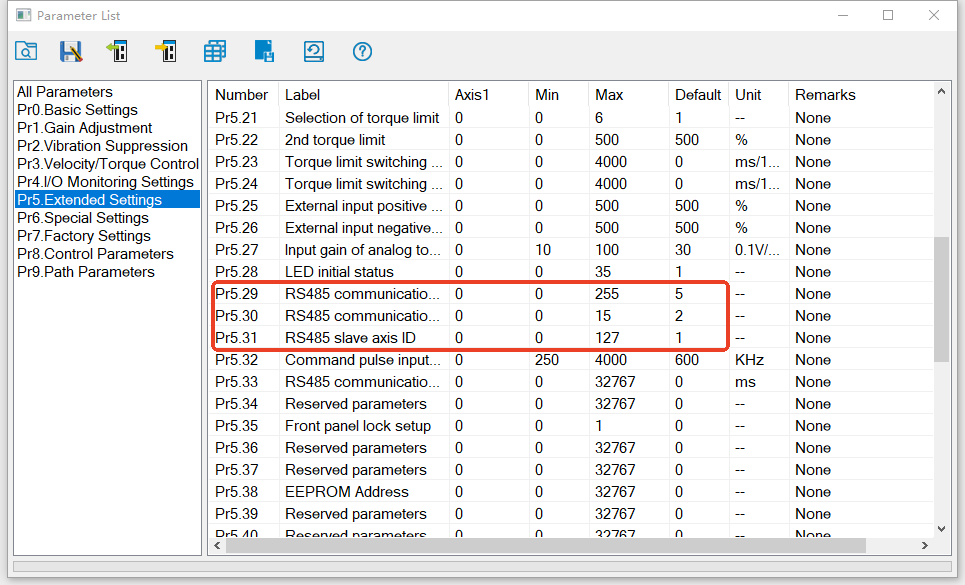
매뉴얼에서 T6 서보 드라이브의 기본 통신 매개변수를 확인하세요. PR5.29, PR5.30, PR5.31의 기본값은 각각 5, 2, 1입니다.
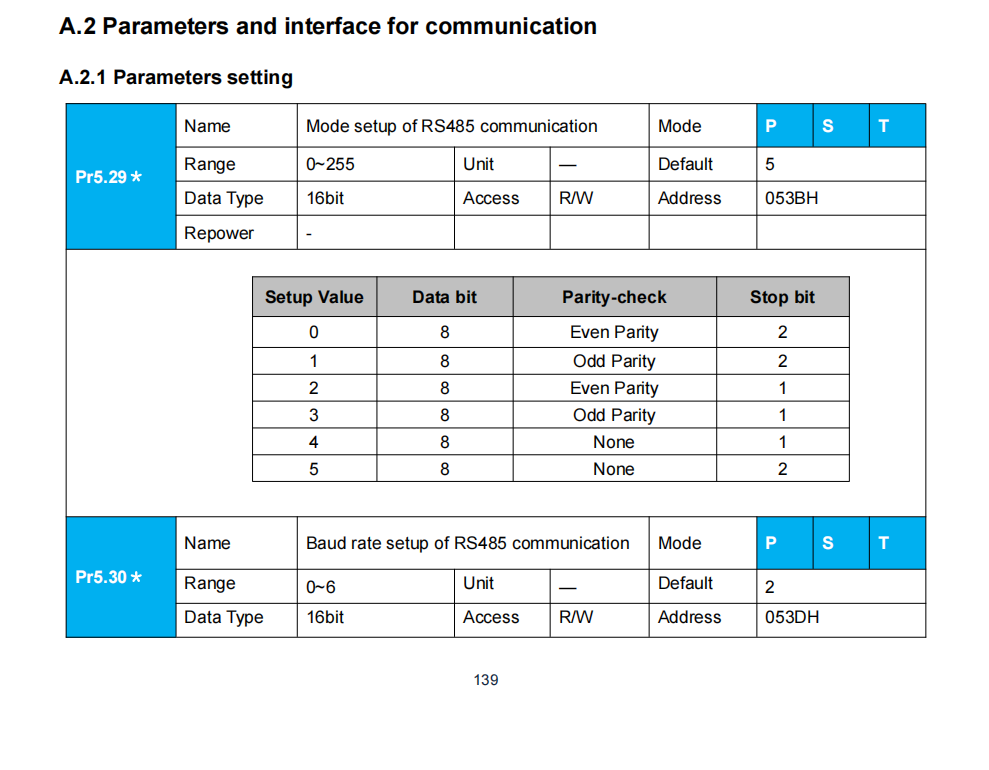
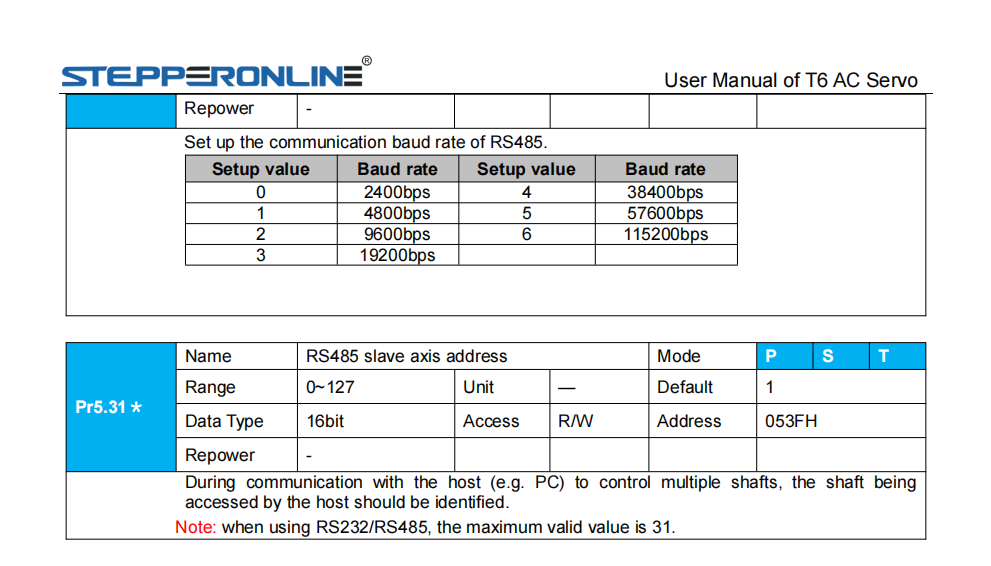
- T6 시리즈 디버그 소프트웨어를 사용하여 매개변수 패널을 여세요. PR5 특수 설정으로 이동하여 PR5.29, PR5.30, PR5.31의 현재 값이 매뉴얼 기본값(5, 2, 1)과 일치하는지 확인하세요. 일치하지 않으면 해당 값으로 업데이트하세요.
- 시리얼 터미널 소프트웨어를 열고 위에서 확인한 매개변수 값을 사용하여 시리얼 포트를 구성하세요. 포트가 열리면 기본 테스트를 위해 샘플 Modbus 명령을 전송하세요. 장치가 유효한 응답을 반환하면 통신이 성공적으로 설정된 것입니다. (샘플 명령은 매뉴얼 P132 페이지를 참조하세요.)