T6 서보 제품을 사용하는 중 진동이 발생하는 경우, 아래 절차에 따라 해결하십시오.
사전 조건
서보 파라미터를 조정하기 전에 다음 조건을 확인하십시오:
- 브레이크가 해제되어 있어야 합니다.
- 기계적 설치가 균형 잡혀 있어야 합니다.
- 커플링이 올바르게 정렬되어 있어야 합니다(어긋남 또는 편위 없음).
- 기어가 올바르게 맞물려 있어야 합니다.
- 엔코더 배선이 정확해야 합니다.
- 전기적 간섭이 없어야 합니다.
모든 사전 조건이 충족되면 T6 서보의 관성비, 강성 및 관련 파라미터를 조정하십시오.
절차
단계 1: 배선 확인
모터 배선이 정확한지 확인하십시오. 모터는 드라이버에 의해 자동으로 인식되어야 합니다.
단계 2: 운전 테스트 수행
운전 테스트 기능을 사용하여 모터가 정상적으로 작동하는지 확인하십시오.
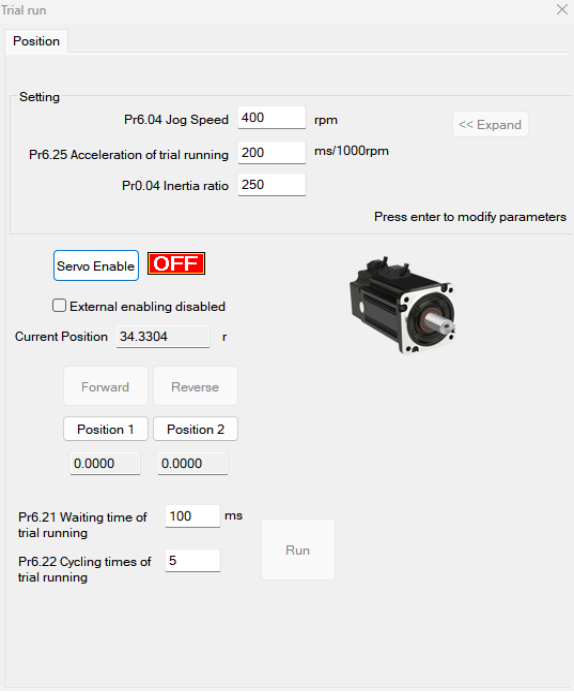
단계 3: 서보-ON 신호 설정 (Pr400)
서보-ON 신호 유형에 따라 Pr400 값을 설정하십시오:
- 상시 폐쇄(NC) 외부 서보-ON 신호: Pr400 = 83
- 상시 개방(NO) 외부 서보-ON 신호: Pr400 = 3
단계 4: 제어 모드 선택 (Pr0.01)
원하는 제어 모드에 따라 Pr0.01을 설정하십시오:
- 0: 위치 모드
- 1: 속도 모드
- 2: 토크 모드
단계 5: 모터에 부하를 연결하고 관성비 조정 (Pr0.04)
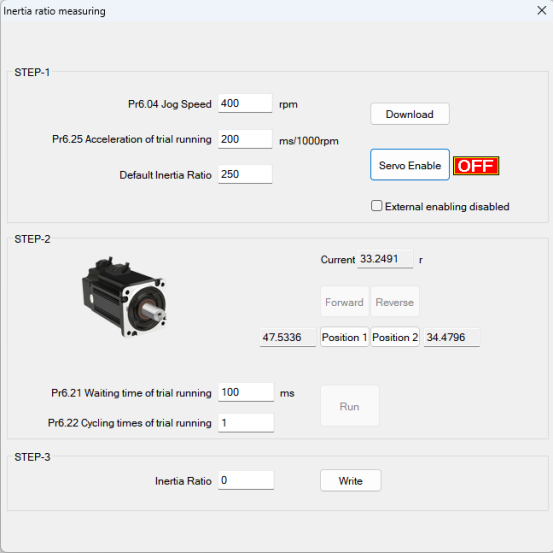
다른 파라미터(예: 위치 루프 또는 속도 루프의 PID 설정)를 설정하기 전에 각 축의 관성비를 결정하는 것이 최적의 성능을 달성하는 데 매우 중요합니다. 모터에 부하를 연결하고 축이 안전한 범위 내에서 자유롭게 이동할 수 있는지 확인하며, 테스트의 안전성과 정확성을 보장하기 위해 기계적 간섭을 피하십시오.
관성비 자동 튜닝
전제 조건:
- 서보가 비활성화되어 있어야 합니다(서보-ON 꺼짐).
- 정방향 리미트 및 부방향 리미트 신호가 비활성화되어 있어야 합니다.
단계:
- 조그 속도(Pr6.04)를 설정하십시오. 너무 높게 설정하지 마십시오. 300~1000 rpm 사이의 값을 권장합니다. Pr6.25를 50~100 ms/1000 rpm으로 설정하십시오. 기본 관성비를 설정하십시오. 이 설정을 드라이버에 다운로드하고 서보를 활성화하십시오.
- 정방향을 클릭하여 모터를 정방향으로 운전한 다음, 위치 1을 클릭하여 위치 리미트 1을 저장하십시오. 역방향을 클릭하여 모터를 역방향으로 운전한 다음, 위치 2를 클릭하여 위치 리미트 2를 저장하십시오. 실행을 클릭하여 관성비 자동 튜닝 프로세스를 시작하십시오.
- 완료 후 쓰기를 클릭하여 식별된 관성비를 EEPROM에 저장하십시오.
단계 6: 모터에 부하를 연결하고 강성 조정 (Pr0.02, Pr0.03)
- 모터가 정지 상태인지 확인하십시오(서보-ON 꺼짐). 진행하기 전에 관성비가 올바르게 설정되어 있어야 합니다. 관성비가 부정확하면 튜닝 결과가 저하됩니다.
- Pr0.02(실시간 자동 튜닝)를
0x01/0x11또는0x02/0x12로 설정하십시오. 그런 다음 Pr0.03(기계 강성 설정)을 설정하십시오. - 서보-ON 신호를 켜십시오. 기계가 정상 조건에서 작동하며 부하 특성을 추정하기 시작합니다. 관련 제어 파라미터가 자동으로 조정됩니다.
- Pr0.03 값을 높여 모터 응답성을 향상시키십시오. 위치 결정 시간을 관찰하고 눈에 띄는 진동이 있는지 확인하십시오. 진동이 발생하지 않는 범위에서 가능한 한 높은 강성 값을 설정하십시오.
- 결과를 저장하고 EEPROM에 쓰십시오.
단계 7: 운동 부드러움 미세 조정 (Pr2.22, Pr2.23)
필요한 경우 Pr2.22와 Pr2.23을 조정하여 더 부드러운 운동을 달성하십시오.
단계 8: 필터 및 게인 파라미터 설정 (Pr0.06–Pr0.10)
시스템 응답을 최적화하고 진동을 줄이기 위해 필요에 따라 Pr0.06, Pr0.07, Pr0.08, Pr0.09, Pr0.10의 값을 설정하십시오. 이 파라미터들은 서보 제어 루프 내의 다양한 필터링 및 게인 설정을 제어합니다. 구체적인 적용 분야에 대한 상세한 설명과 권장 값은 T6 서보 파라미터 매뉴얼을 참조하십시오.
단계 9: 더 높은 강성을 위한 Pr0.00 조정
진행하기 전에 다음 설정이 올바르게 구성되어 있는지 확인하십시오:
- 제어 모드: Pr0.01 = 0 (위치 모드)
- 실시간 자동 튜닝: Pr0.02 = 1 (보간 운동용)
- 관성비: Pr0.04 (단계 5에서 결정된 값으로 설정)
- 강성: Pr0.03 (단계 6에서 결정된 값으로 설정)
그런 다음 운동 요구 사항에 따라 Pr0.00을 설정하십시오:
- 단일 축 또는 비동기 운전: Pr0.00을 1 또는 10보다 큰 값으로 설정하십시오.
- 다축 동기 운동: 모든 축에 동일한 Pr0.00 값을 설정하십시오.
- Pr0.00 > 10인 경우: 100에서 시작하여 50씩 증가시키십시오(예: 100, 150, 200, 250, ...).
주의: 모터가 운전 중인 상태에서 Pr0.00 값을 변경하지 마십시오. 진동이 발생하며 시스템이 손상될 수 있습니다.
추가 참고 사항:
- Pr0.00을 조정하기 전에 항상 올바른 제어 모드를 설정하고 정확한 관성비와 강성을 설정하십시오.
- 수동 모드로 운전할 때는 작은 Pr0.00 값부터 시작하십시오. 값이 작을수록 운동이 부드러워지고, 값이 클수록 위치 결정 속도가 빨라집니다.