이 문서에서는 CL86Y 드라이버 펌웨어의 파라미터 24(운전 모드)에서 설정하는 리드 앵글 알고리즘과 벡터 모드 알고리즘의 차이점과 각 모드의 권장 사용 사례를 설명합니다.
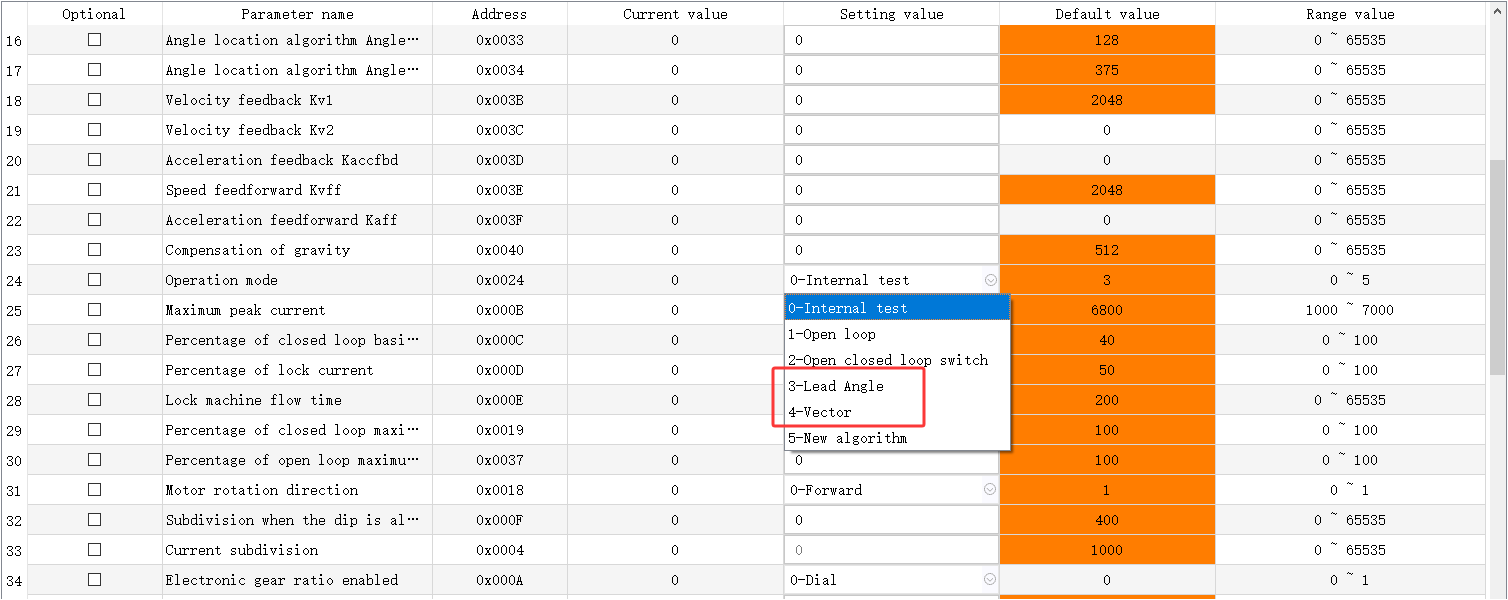
1. 제어 로직 및 특성
| 알고리즘 | 제어 로직 및 특성 |
|---|---|
| 리드 앵글 알고리즘 | 엔코더 기반 위치 보정을 수행하는 오픈루프 펄스 구동 방식으로 동작합니다. 설정된 위상 진전 값을 사용하여 고정자 전류와 회전자 운동을 동기화하도록 전류 위상 진전 각도를 조정합니다. |
| 벡터 모드 알고리즘 | 전계 지향 제어(FOC)를 기반으로 합니다. 3상 전류를 독립적인 여자(자속) 성분과 토크 성분으로 분해하여, 토크를 자계로부터 분리하면서 전류의 크기와 방향을 정밀하게 제어합니다. |
2. 비교 분석 및 대표 적용 사례
| 항목 | 리드 앵글 알고리즘 | 벡터 모드 알고리즘 |
|---|---|---|
| 장점 | 중·고속 영역에서 높은 출력; 빠른 동적 응답; 800~1200 RPM 구간에서 높은 토크 | 낮은 모터 온도 상승; 낮은 구동 소음; 특히 저속에서 높은 제어 정밀도 |
| 단점 | 높은 모터 온도 상승; 큰 구동 소음; 위치루프 보상을 위해 엔코더 피드백에 의존; 저속에서 내노이즈 성능이 떨어져 진동 발생 가능 | 정지 상태에서의 홀딩 토크 성능 저하; 리드 앵글 알고리즘 대비 중·고속 영역에서 출력 저하; 복잡한 파라미터 튜닝; 다소 느린 동적 응답 |
| 대표 적용 사례 | 빠른 응답, 빠른 기동/정지 사이클, 높은 출력이 필요한 중·고속 운전(800~1200 RPM)이 요구되는 적용 사례. 예: 빠른 가속/감속 사이클이 필요한 픽앤플레이스 머신; 중속에서 높은 토크가 필요한 컨베이어 시스템; 고속에서 순간적인 고 토크가 필요한 전동 공구(예: 임팩트 드릴, 커터); 약 1000 RPM에서 높은 유량 출력을 우선시하며 단순한 제어 로직을 원하는 유체 기계(예: 팬, 펌프) | 낮은 모터 온도 상승, 저소음 운전, 중·저속 운전(800 RPM 이하)이 요구되는 적용 사례. 예: 저속에서 일정 토크 절삭과 정밀도를 위한 전류 분해가 필요한 CNC 머신 스핀들 제어; 저소음(<50 dB)과 정밀 위치決め가 필요하며 진동 최소화를 위한 정현파 전류 구동을 사용하는 의료 장비(예: CT 스캐너); 실시간 부하 응답과 클로즈드루프 제어로 실 장력 변동을 ±1% 이내로 유지하는 섬유 기계 장력 제어 |
3. 구형 CL57Y 드라이버 — 운전 모드 선택
구형 CL57Y 드라이버의 경우, 운전 모드는 DIP 스위치 SW3로 선택합니다:
- SW3 OFF — 포인트 모드(리드 앵글 알고리즘에 해당)
- SW3 ON — 트랙 모드(벡터 모드 알고리즘에 해당)
참고: "포인트 모드"와 "트랙 모드"는 CL57Y의 이전 펌웨어 버전에서 사용되던 용어입니다. 각각 리드 앵글 알고리즘과 벡터 모드 알고리즘에 해당합니다.