Cet article explique les différences entre l'algorithme d'angle d'avance et l'algorithme en mode vectoriel configurés dans le paramètre 24 (mode de fonctionnement) du firmware du driver CL86Y, ainsi que les cas d'utilisation recommandés pour chaque mode.
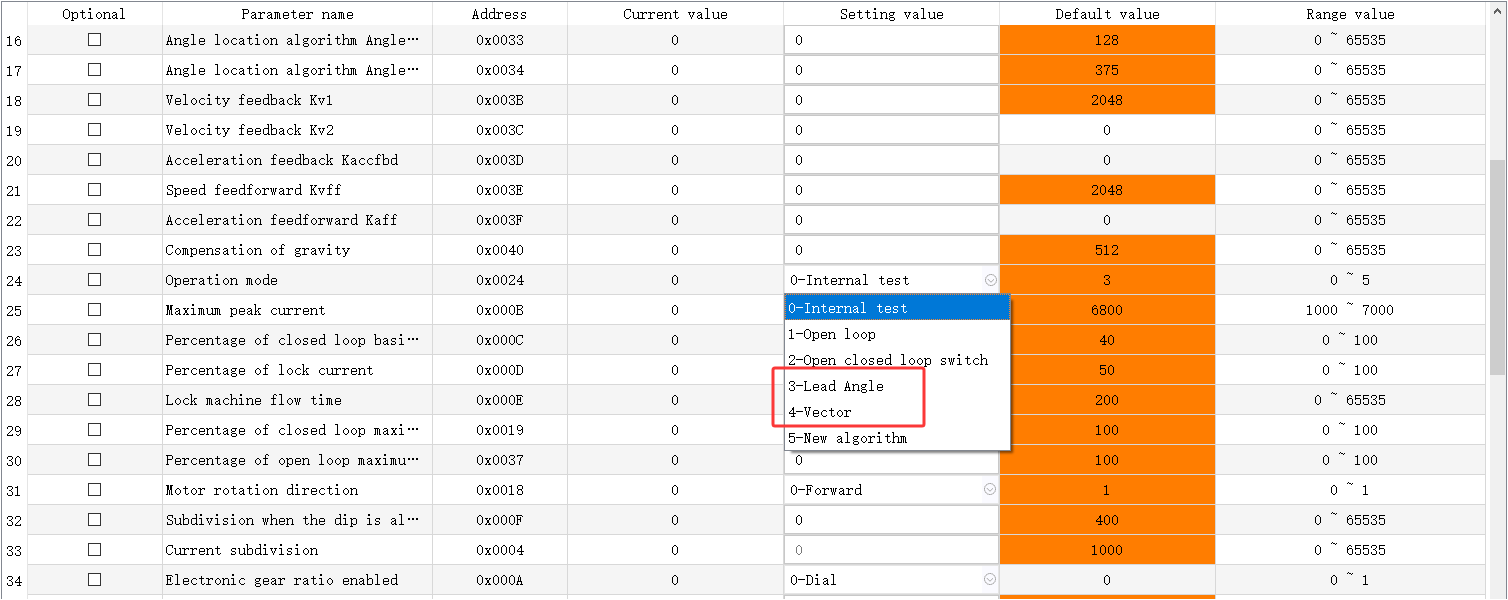
1. Logique de commande et caractéristiques
| Algorithme | Logique de commande et caractéristiques |
|---|---|
| Algorithme d'angle d'avance | Fonctionne comme une commande par impulsions en boucle ouverte avec compensation de position par codeur. Il ajuste l'angle d'avance de phase du courant pour synchroniser le courant statorique avec le mouvement du rotor, en utilisant des valeurs d'avance de phase prédéfinies. |
| Algorithme en mode vectoriel | Basé sur la commande à orientation de champ (FOC). Il décompose le courant triphasé en composantes d'excitation (flux) et de couple indépendantes, permettant un contrôle précis de l'amplitude et de la direction du courant tout en découplant le couple du champ magnétique. |
2. Analyse comparative et scénarios d'application typiques
| Aspect | Algorithme d'angle d'avance | Algorithme en mode vectoriel |
|---|---|---|
| Avantages | Puissance de sortie élevée à vitesses moyennes à élevées ; réponse dynamique rapide ; couple élevé dans la plage de 800 à 1 200 tr/min | Échauffement moteur plus faible ; bruit de fonctionnement réduit ; précision de commande élevée, en particulier à basse vitesse |
| Inconvénients | Échauffement moteur plus important ; bruit de fonctionnement accru ; dépend du retour codeur pour la compensation de la boucle de position ; faible résistance aux perturbations à basse vitesse, sujet au broutement | Performance de couple de maintien réduite en condition de blocage ; puissance de sortie plus faible à vitesses moyennes à élevées par rapport à l'algorithme d'angle d'avance ; réglage des paramètres plus complexe ; réponse dynamique légèrement plus lente |
| Applications typiques | Applications nécessitant une réponse rapide, des cycles de démarrage/arrêt rapides et un fonctionnement à vitesses moyennes à élevées (800 à 1 200 tr/min) avec une puissance de sortie élevée. Exemples : machines de pick-and-place nécessitant des cycles d'accélération/décélération rapides ; systèmes de convoyage nécessitant un couple élevé à vitesse moyenne ; outils électroportatifs (ex. : perceuses à percussion, fraiseuses) nécessitant un couple instantané élevé à haute vitesse ; machines hydrauliques (ex. : ventilateurs, pompes) privilégiant un débit élevé à environ 1 000 tr/min avec une logique de commande simplifiée | Applications nécessitant un faible échauffement moteur, un fonctionnement silencieux et un fonctionnement à vitesses moyennes à basses (inférieures à 800 tr/min). Exemples : commande de broche de machine CNC avec coupe à couple constant à basse vitesse et découplage du courant pour la précision ; équipements médicaux (ex. : scanners CT) nécessitant un faible bruit (< 50 dB) et un positionnement de haute précision avec commande de courant sinusoïdal pour minimiser les vibrations ; contrôle de tension de machines textiles avec réponse de charge en temps réel et régulation en boucle fermée pour maintenir la fluctuation de tension du fil dans une plage de ±1 % |
3. Driver CL57Y (ancienne génération) — Sélection du mode de fonctionnement
Pour le driver CL57Y (ancienne génération), le mode de fonctionnement est sélectionné via le commutateur DIP SW3 :
- SW3 OFF — Mode point (équivalent à l'algorithme d'angle d'avance)
- SW3 ON — Mode suivi (équivalent à l'algorithme en mode vectoriel)
Remarque : « Mode point » et « Mode suivi » sont des termes hérités des versions antérieures du firmware du CL57Y. Ils correspondent respectivement à l'algorithme d'angle d'avance et à l'algorithme en mode vectoriel.